TMR 不是霍尔的高级版!! 一个告诉你在第几格,一个告诉你在第几度
首发于公众号「如是有为」 · 查看原文
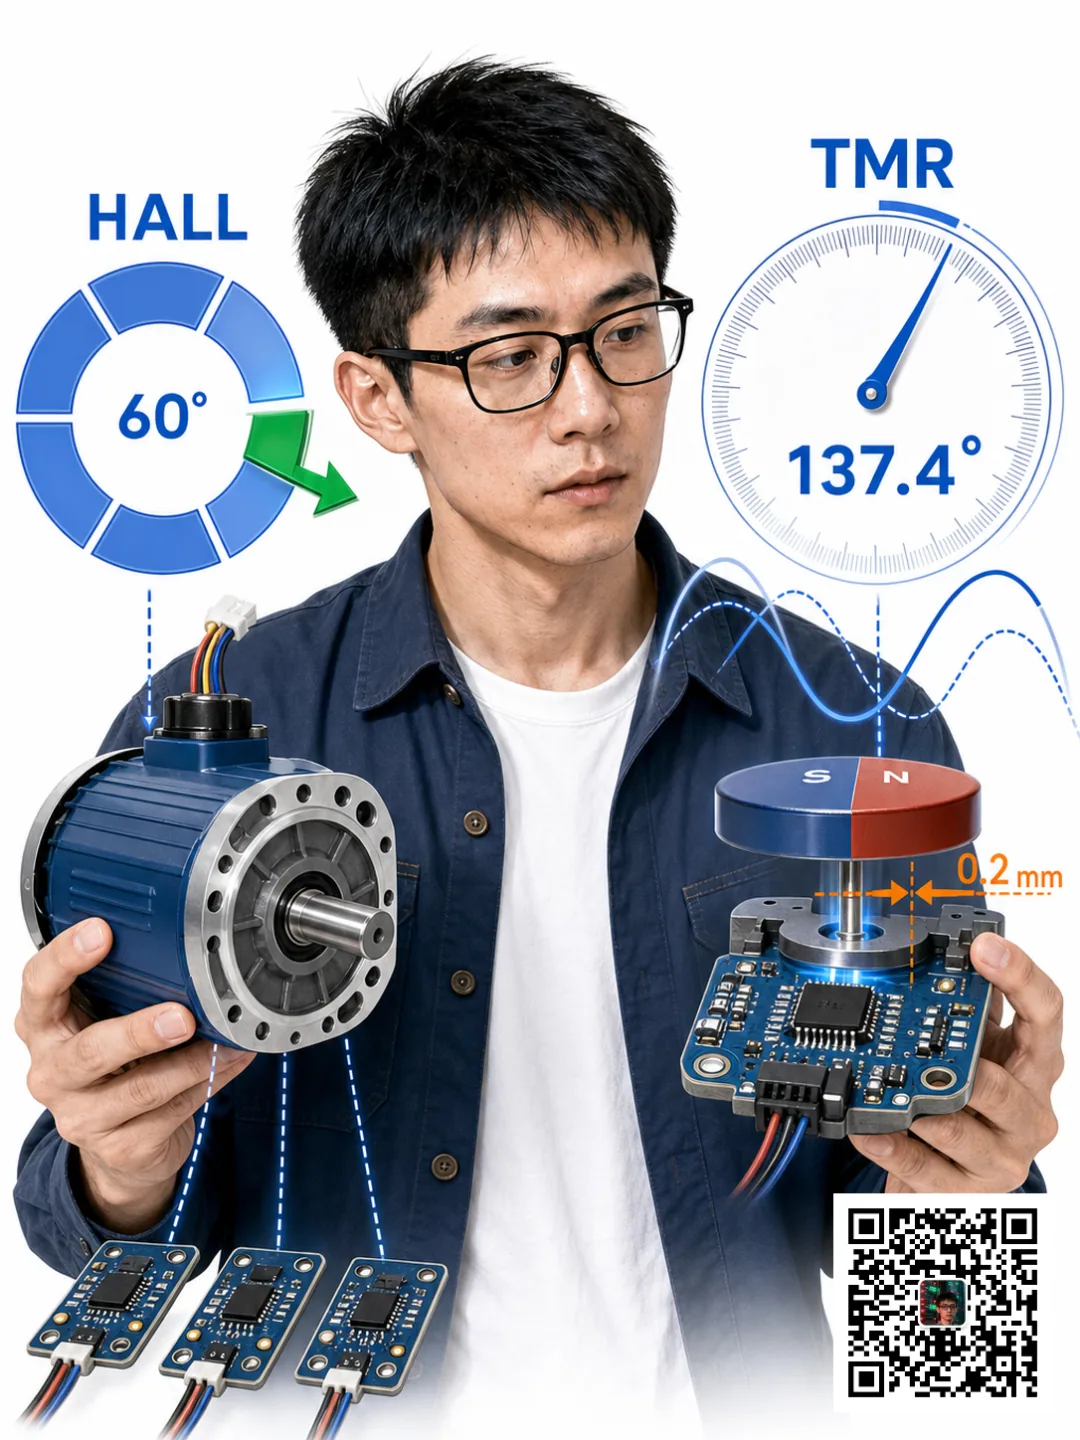
霍尔开关回答"转子在第几个 60° 区间",TMR 角度传感器回答"磁场现在指向多少度"——这不是低配和高配,是两种完全不同的位置反馈。
上周帮朋友看一颗汽车油泵电机的方案,他开口就问:
“能不能给我找一颗最好的霍尔开关?”
我看了一眼他的控制框图:电流环、位置环、Park 变换都画上了,显然准备做带位置传感器的 FOC。
我说,这不是"霍尔够不够好"的问题。你现在需要的不是一个更好的霍尔开关,而是另一种信息。
三颗开关型霍尔告诉控制器:转子已经走进了下一个换相区间。
TMR 角度传感器告诉控制器:磁场现在指向多少度。
一个回答"第几格",一个回答"第几度"。这不是低配和高配的区别,而是两种完全不同的位置反馈。
01 先把"霍尔"两个字说清楚
严格地说,不能简单地把霍尔和 TMR 对立起来。霍尔是一种磁敏原理——除了只能输出 0 和 1 的霍尔开关,也有能够连续测量磁场方向的二维、三维霍尔角度芯片。
反过来,TMR 角度芯片也不一定非要输出高分辨率角度。有些数字 TMR 产品同样可以输出 UVW,模拟三霍尔换相信号。
所以这篇文章真正比较的是:
三颗开关型霍尔构成的六步换相反馈,与输出 sin/cos 的 TMR 连续角度反馈。
02 三颗霍尔,到底知道多少角度?
典型无刷直流电机在定子上放置三颗霍尔开关。转子永磁体旋转时,每颗霍尔只输出两种状态:磁场超过正向阈值输出 1,落到反向阈值以下输出 0。
三路信号组合后理论上有八种状态。其中 000 和 111 通常不是正常换相状态,剩下六种有效组合对应一圈电角度中的六个区间。每相邻两个换相沿之间相差约 60° 电角度。
也就是说,当霍尔状态为某个组合时,控制器能知道转子进入了第几个换相区间,却不知道它在这个区间里的准确位置——它可能刚刚越过边界,也可能已经走到区间中央。从霍尔状态本身看,这两种位置完全一样。
这并不是霍尔"精度差",而是六步换相根本不需要更多信息。控制器只需要在正确的区间给两相绕组通电,第三相悬空,就能让电机转起来。
电梯按钮也是这样。亮着"3",只说明电梯在三楼,不会告诉你轿厢停在三楼地板上方 2 mm,还是下方 3 mm。对乘客来说,这些信息没有必要。
三霍尔便宜、直接、鲁棒,正是因为它只回答控制器真正需要的六个状态。(TI:Hall Sensor-Based Trapezoidal Control)
03TMR 读到的不是"格子",而是磁场方向
TMR 角度传感器走的是另一条路线。芯片内部通常布置两组互相正交的惠斯通电桥。当轴端磁铁旋转时,芯片所在位置的平面磁场方向也随之旋转,两组桥分别产生近似正弦和余弦的差分信号:
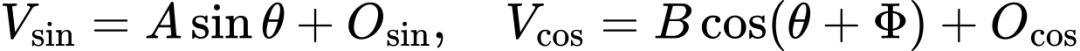
其中 A、B 是两路幅值;Osin、Ocos 是直流偏移;Φ 是两路相对于理想 90° 正交关系的相位误差。
经过偏移、增益和相位补偿后,控制器用 atan2 解算磁场方向:
如果轴端使用一颗对径二极充磁磁铁,这个角度通常对应转轴的机械角度。电机控制所需的电角度,还要根据极对数和零位关系换算:
p 是电机极对数,θ0 是磁铁零位、传感器零位与电机磁极零位之间的安装偏置。这一步很重要:TMR 并不是把"绝对电角度"直接从芯片里吐出来,它先测磁场方向,系统再把磁场方向翻译成机械角度或电角度。
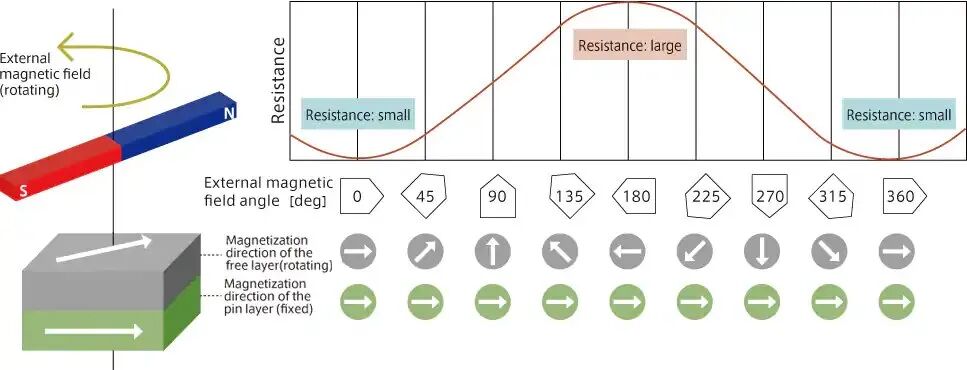
图:TMR 自由层磁化方向跟随外部磁场旋转,实现连续 360° 角度检测(来源:TDK)
04TAS2142:信号大到可以直接进 ADC
TMR 的物理基础是磁隧道结。两层铁磁材料之间夹着极薄的绝缘势垒:一层磁化方向固定(钉扎层),另一层跟随外部磁场转动(自由层)。平行时电子更容易穿过势垒,反平行时隧穿概率下降,器件电阻随之改变。
在简化的 Jullière 模型下,TMR 比率可以写成:
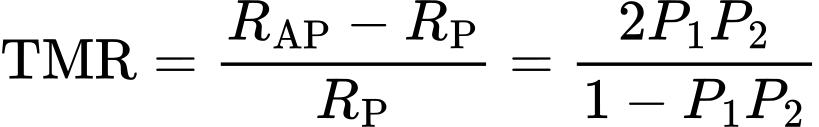
真正落到产品上,TMR 最直观的优势不是公式,而是输出幅度。以 TDK TAS2142-AAAC 为例,其内部包含两组全桥,直接输出差分 sin/cos 信号:
✅ 5 V 供电时,差分输出典型值 3.0 Vpp(信号大到可直接进 ADC,通常不需要再加低噪声放大器)
✅ 推荐供电 3.0~5.5 V;推荐磁场 20~80 mT(80~120 mT 可工作但精度下降)
✅ 工作温度 −40~150°C,通过 AEC-Q100 Grade 0
✅ 推荐磁场和全温范围内,补偿后角度误差最大 ±0.6°
TDK 的对比资料给出的典型结果是:其 TMR 输出约为 AMR 的 20 倍、GMR 的 6 倍。这里比较的是特定 TDK 产品与其选取的传统器件,不应外推成所有产品的统一比例,但足以解释为什么 TMR 可以获得如此大的桥路输出。
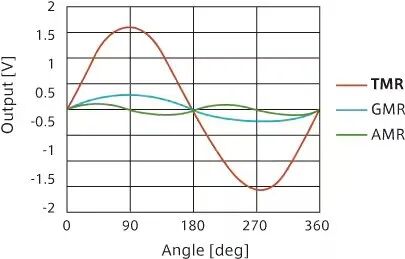
图:TDK 对 AMR、GMR、TMR 的结构、输出及温度特性比较(来源:TDK)
不过,3.0 Vpp 不等于拿回来就有 ±0.6°。TAS2142 数据手册给出的正交角范围是 87°~93°,两路幅值同步比 97%~103%,初始差分 Offset 为 ±5 mV/V。因此数据手册中的角度精度有一个不可忽略的前提:
它是在 Offset、Gain 和 Phase 补偿之后得到的。
050.2 mm 真正说明了什么?
在我们接触过的一套磁铁、气隙和封装结构中,磁铁轴心与芯片中心偏离超过约 0.2 mm 后,非线性误差开始明显上升。0.2 mm,大约只有两张普通打印纸叠起来那么厚。
这个数字很抓人,但必须说清楚:它不是所有 TMR 传感器的通用红线。磁铁直径、厚度、气隙、磁化均匀性、芯片感应区位置和目标角度精度不同,允许偏心量也会完全不同。
TDK 官方给出的一个特定轴端布局案例中,当传感器与磁铁端面间隙为 2.0 mm 时,允许旋转轴偏移达到 ±1.8 mm,角度误差仍能控制在 0.1° 以内。
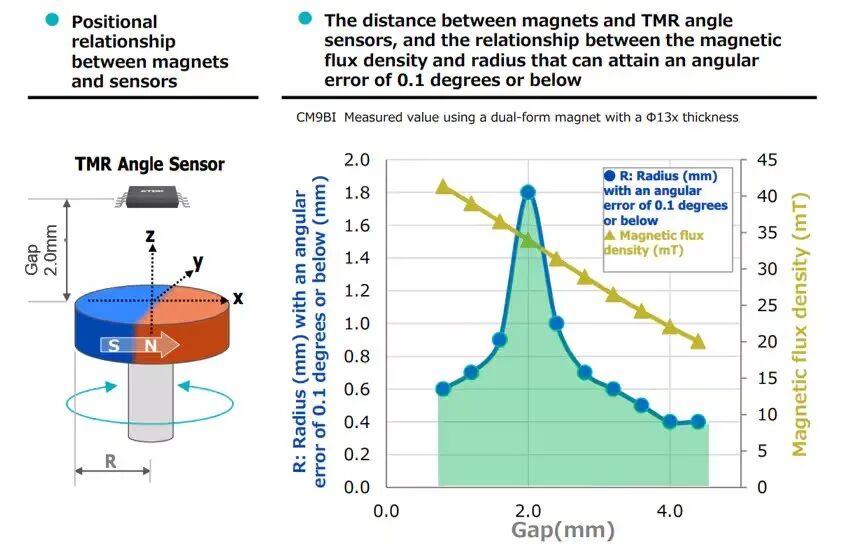
图:TDK 给出的轴端磁铁布置示例(该结果只对相应磁铁、气隙和结构成立,不能直接移植到其他设计)
这张图恰恰说明:偏心容差不是由"TMR"三个字决定的,而是由整个磁路几何共同决定的。磁铁轴心和芯片中心错开后,芯片测到的不再是转轴中心处的理想磁场方向,而是偏移位置处的局部磁场方向。磁场分布足够均匀,偏一点未必产生严重误差;磁铁尺寸小、气隙不合理或磁化不均匀,0.2 mm 也可能已经让误差明显增大。
所以,真正应该写进图纸的不是一句"偏心不得超过 0.2 mm",而是:
在指定磁铁、指定气隙和指定温度范围下,经过最坏公差组合后,系统角度误差不得超过多少度。
0.2 mm 是机械尺寸,最终要验收的是角度误差。
06 霍尔也不对偏心免疫
三霍尔为什么看起来没有那么怕偏心?不是因为霍尔原理天然免疫机械错位,而是因为六步换相对位置信息的要求更低。对三颗开关型霍尔来说,只要磁场还能可靠越过开关阈值,六个换相沿没有偏移到不可接受的程度,电机就能正常换相。同样的偏心可能使霍尔换相点偏移几度,却未必让电机停止转动。
但对于连续角度反馈,这几度误差会直接进入电角度:
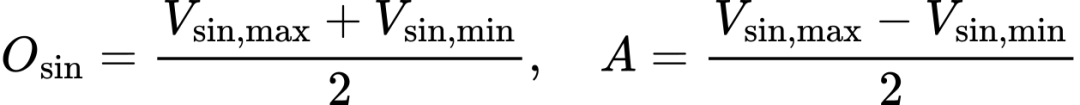
假设电机有 7 对极,机械角度误差 0.5°,对应的电角度误差就是:
这个误差进入 Park 变换后,会使原本应该落在 q 轴上的电流投影到 d 轴,带来额外损耗、转矩下降和转矩纹波。
所以不是"TMR 比霍尔娇贵",而是连续角度反馈承诺了更多信息,系统自然要为这些信息的准确性支付更严格的磁路和装配代价。
07 一圈校准能救静态偏心,救不了会变化的偏心
面对 sin/cos 畸变,最常见的第一步是做 Offset 和 Gain 校准。电机慢速、稳定地旋转一圈,分别记录两路信号的最大值和最小值:
余弦通道同理,随后归一化。如果两路不严格正交,还要进一步估计相位误差 Φ。这套方法可以把偏移的圆拉回原点,把椭圆拉回接近圆形,并修正一部分稳定的低阶畸变。
如果机械偏心造成的误差在每一圈都稳定重复,还可以记录角度误差曲线,通过谐波模型或查找表继续补偿。TDK 的数字 TMR 产品也明确提供 Static Compensation,用于处理磁铁和传感器机械错位产生的角度误差。
因此,“校准救不了机械偏心"并不准确。更准确的边界是:
校准能处理稳定、可观测、可重复的机械误差,却很难彻底处理运行中不断变化的机械误差。
如果轴承游隙使磁铁中心随载荷摆动,塑料支架在高低温下发生不同方向的变形,或者转子在高速下出现动态跳动,那么出厂校准记录的是状态 A,实际运行时面对的却可能是状态 B。此时问题不在于校准算法够不够复杂,而在于被校准的对象已经变了。这才是 TMR 角度系统量产时真正麻烦的地方。
08 油泵电机究竟该选什么?
回到开头那颗汽车油泵电机。我没有直接给朋友推荐"最好的霍尔”,而是让他先回答三个问题。
第一问:你究竟采用什么控制方式?
六步方波换相 → 三颗霍尔开关通常够用;带位置传感器的 FOC → 需要连续电角度(TMR、连续角度 Hall、AMR、旋变、编码器均可);无感 FOC → 走反电势/磁链观测器/高频注入,是另一条技术路线。
第二问:你需要的是机械角度,还是电角度?
轴端二极磁铁配合 TMR 得到的通常是机械角度,乘以极对数再叠加零位偏置才是电角度。极对数多时,机械端很小的角度误差也会被放大,磁铁定位、芯片定位和电角度零位标定必须放在同一条误差链中讨论。
第三问:机械误差是否稳定重复?
真正需要关注的不是机构能不能机械对中到一个孤立的数字,而是剩余误差能不能被稳定地测出来、记下来,并在温度、振动和寿命周期中继续成立。一个静态偏心 0.3 mm 但每圈高度重复的系统,可能可以通过 LUT 做得很准;另一个室温时只有 0.1 mm 但高温和载荷下不断漂移的系统,反而更难补偿。
到了这里,传感器选型已经不再是比较两张 datasheet。它是在比较两套系统的误差预算。
09TMR 真正赢的,不是把霍尔换成高级材料
TMR 的大磁阻变化率带来了更高输出、更好的信噪比和较低的温度漂移。但这并不意味着把三颗霍尔拆掉、换上一颗 TMR,电机就会自动获得高精度角度。
三霍尔系统只承诺六个换相区间。TMR 连续角度系统承诺一整圈的磁场方向。后者提供的信息更多,也会把过去隐藏在"还能正常换相"背后的所有问题全部暴露出来:磁铁是否均匀、气隙是否合理、轴端是否偏心、零位是否准确、误差是否随温度和振动变化。
“给我找最好的霍尔开关"暴露出的,不是客户不懂哪家器件性能更好,而是他还没有决定:控制器究竟需要知道转子在第几格,还是在第几度。
一格与一度之间,隔着的不是一种更高级的磁性材料。
隔着的是整个位置反馈系统。
◆ ◆ ◆
如是有为 · 编码器芯片研发工程师手记
图:轴端磁铁旋转,TMR 芯片输出随磁场方向变化的 sin/cos 信号

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。