亚马逊买了个“家用人形机器人”,但真正要命的不是大模型,而是关节里那颗角度传感器
首发于公众号「如是有为」 · 查看原文
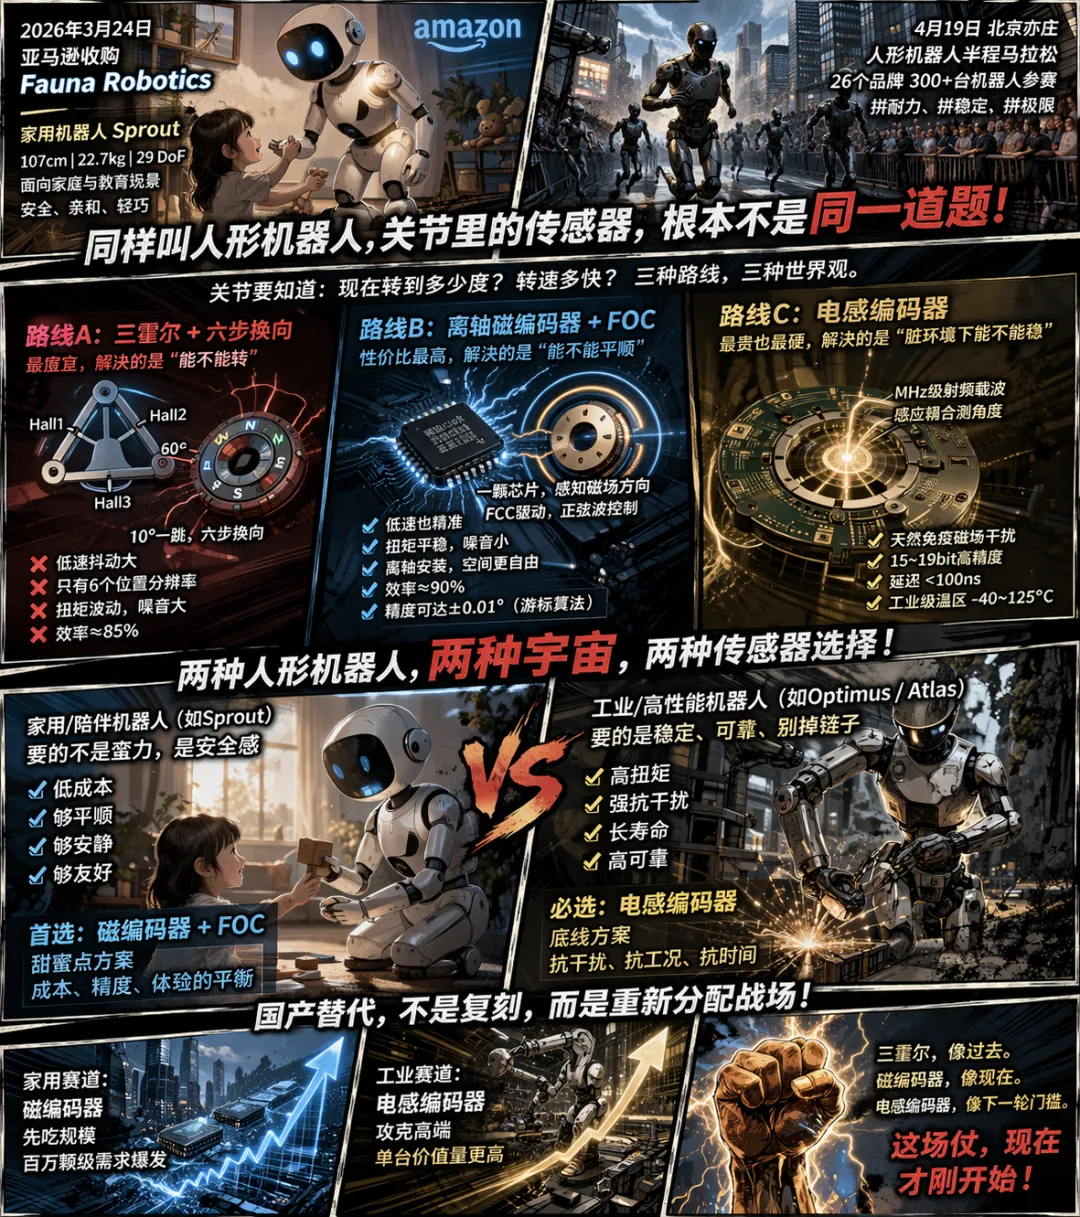
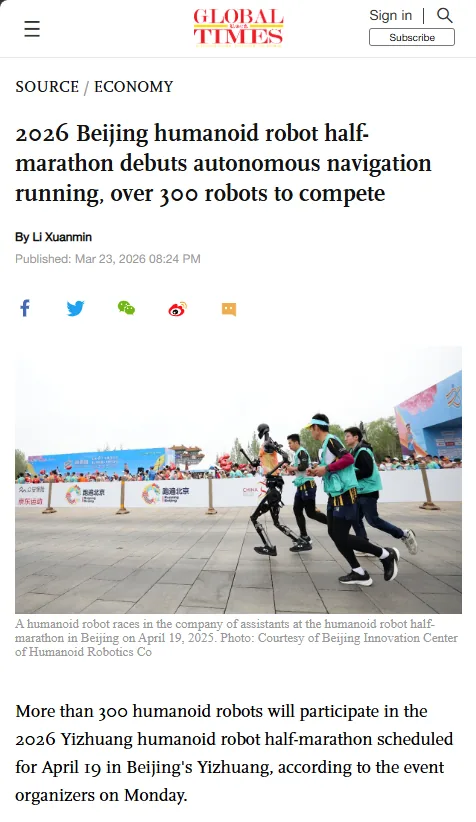
3月下旬,亚马逊确认收购 Fauna Robotics。被买下的,不是什么仓库搬运机器,而是一台身高 107 厘米、重 22.7 公斤、外壳柔软、明显冲着“人类共享空间”去设计的小型人形机器人 Sprout。它不是干重体力活的,卖点反而是“安全、亲和、适合家庭和教育环境”。几乎同一时间,北京亦庄那边,4月19日的人形机器人半马确认有 300 多台机器人、26 个品牌参加,同场跑 21.0975 公里。那边拼的是另一套东西:连续运动、关节负载、抗冲击、长时间稳定性。
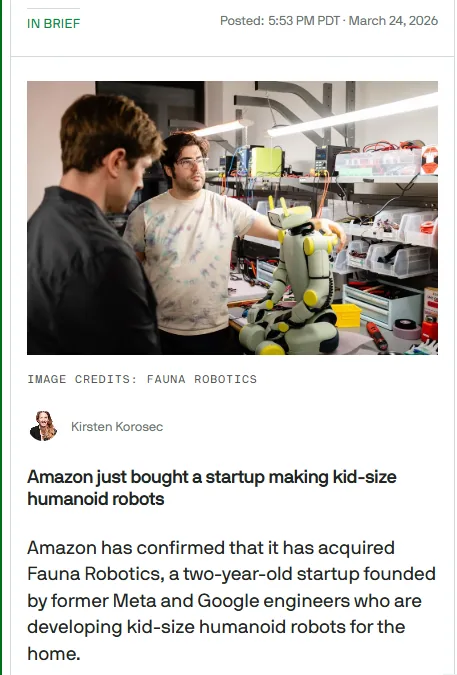
这两件事放在一起看,特别有意思。
都叫“人形机器人”,但它们对关节传感器的要求,根本不是同一道题。
家用机器人要的是便宜、安静、安全、够平顺。工业机器人要的是抗干扰、够稳定、别掉链子。
所以别再把“机器人关节编码器”当成一个模糊概念了。真到工程现场,摆在桌上的其实只有三条路线:三霍尔、磁编码器、电感编码器。表面上都是“测角度”,底下却像三种世界观在打架。
先说结论:三霍尔是过去式
磁编吃家用,电感啃高端
很多人一看“角度传感器”,会下意识觉得,不就是知道电机转到哪了吗?
真不是。
你用什么方案,直接决定这台机器人低速时抖不抖、起步时顺不顺、手臂碰到人时是不是会猛抽一下、关节被电机漏磁一搅会不会突然读歪。
三霍尔这条路,本质是老一代 BLDC 电机控制留下来的遗产。它便宜,简单,能用,但它解决的是“能不能换向”这个时代的问题,不是“能不能细腻控制”这个时代的问题。
磁编码器这条路,解决的是“低成本条件下,把角度测得足够连续、足够平顺”。它最适合的,就是消费级、轻量级、成本敏感的机器人关节。
电感编码器这条路,解决的则是另一个问题:当电机磁场很强、环境很脏、对稳定性要求很高时,你还能不能把角度测准。像 Renesas 的 RAA2P3226,这一类感应式位置传感器公开口径已经做到最高 19 位分辨率、15 位精度、传播延迟低于 100ns,而且主打的就是 magnet-free 和工业级抗干扰。
所以这场“三角战争”,本质不是谁先进谁落后,而是谁更适合哪种机器人。
为什么三霍尔
越来越像“上个时代的答案”
三霍尔最经典的用法,是六步换向。
原理很简单:三颗霍尔传感器看转子磁极,转到某个区间就切一次相。它便宜得惊人,控制逻辑也够粗暴,所以在风扇、泵、小家电、电动工具这些场景里活得很好。
但问题恰恰也出在它“太粗”。
它给你的不是连续角度,而是几个离散扇区。对“能不能转起来”这件事,它够用了;但对机器人关节最在意的那几个东西——低速平顺性、零速启动、细腻扭矩控制、静音、柔顺接触——它天生就吃亏。
你可以把它理解成:三霍尔告诉控制器的,不是“你现在在 17.3°”,而更像是“你大概在这块儿”。
对于电风扇,这没问题。对于一个要在孩子旁边慢慢抬手、缓缓蹲下、还不能突然抽搐一下的陪伴机器人,这就不够了。
Fauna 的 Sprout 为什么做得那么轻、那么软、还强调 shared human spaces?因为它的核心卖点根本不是大负载输出,而是“人旁边也敢用”。这种产品的关节控制,重点不是蛮力,是可预期的顺滑和安全。
这也是为什么,三霍尔在机器人关节里越来越像过渡方案:不是不能用,而是越来越不像一个体面的长期答案。
家用人形机器人最现实的答案
为什么大概率是磁编码器
到了家用、教育、轻服务机器人这个档位,磁编码器就开始显出甜味了。
它的妙处在于:结构不算离谱,成本还能控,绝对角度可以直接给,配 FOC 又足够成熟。更重要的是,它能把三霍尔那种“块状的转子位置感”变成相对连续、平滑、可闭环的角度信息。
这就意味着什么?
意味着机器人抬手没那么硬,转身没那么糙,低速时不会像抽筋,接触控制也更像“推”和“托”,而不是“顶”和“撞”。
对家用机器人来说,这比追求极限精度更重要。
因为 Sprout 这种机器人压根不是奔着工厂装配去的。它的任务不是在 0.02° 里抠命,而是在你家客厅里别吓人、别夹人、别一惊一乍。
国内昆泰芯这边比较适合放在这个语境里讲,但口径要讲准。像 KTH78xx 系列,官网公开口径是高精度、低延时、16 位分辨率 Hall 绝对角度编码器,支持 SPI、SSI、ABZ、UVW、PWM 等接口,明显就是往机器人、电机控制、伺服外围去打的。它不是那种“拼极限实验室精度”的路线,而是“工程可用性、接口、速度、集成度”一起给你。
更关键的是,昆泰不只是卖“感磁元件”,还在往角度处理链路上走。像 KTM5800 这类产品,本质更像高精度角度细分/处理器,支持 AMR/TMR 等磁阻传感器输入,单对极细分最高 18bit,校准后 INL 可做到不高于 ±0.025°。这类东西真正值钱的地方,不是“读到角度”,而是“把误差压下去”。
所以如果是家用人形机器人,我反而会把问题讲得很直接:
不是“要不要上最牛的编码器”,而是“在可接受的 BOM 内,谁能给你最平顺、最安静、最省心的关节控制”。
在这件事上,磁编码器非常像今天的甜蜜点。
一旦走到工业人形机器人,电感编码器的味道就出来了
但只要场景一切到工业侧,事情立刻变了。
你去看北京那个 300 多台机器人半马,表面上是热闹,是秀,是宣传。可从工程角度看,它其实在放大一个最现实的问题:机器人关节不是实验室里摆个姿势,它要连续跑、持续受载、长期震动、热上升、还不能突然犯病。
这时候,传感器怕什么?
最怕电机磁场强,最怕安装条件差,最怕温漂,最怕高速时延迟,最怕系统读数在脏环境里慢慢偏。
而磁编码器最大的问题恰恰就在这儿:它本质上还是在看磁场。你的小靶磁铁在那儿,旁边大扭矩 PMSM 也在那儿。一旦漏磁、结构耦合、杂散场处理不好,你测到的是角度,还是测到“别的磁场给你掺进来的角度”,这事就开始变危险了。
电感编码器为什么这几年越来越被盯上?就是因为它本质上换了游戏规则。它不是再去“看磁铁方向”,而是用高频激励和感应耦合去看位置,天然就绕开了一大块磁场干扰问题。
Renesas 这颗 RAA2P3226 的公开卖点,几乎把工业人形机器人关节最敏感的几件事都戳中了:无磁铁、感应式、低于 100ns 传播延迟、最高 19 位分辨率、15 位精度、支持工业温区。你一看就知道,它不是冲着玩具,也不是冲着教育机器人去的,它就是冲着高动态、高可靠场景来的。
所以工业人形机器人关节这边,真正难的不是“能不能把精度做高”,而是:
在电机够猛、环境够脏、节拍够长的前提下,你还能不能一直稳。
磁编码器讲的是性价比。电感编码器讲的是底线。
一旦机器人开始搬东西、跑长距离、做重复动作、进工厂节拍,它们的权重就完全不是一回事了。
国产替代最真实的机会
不在“复刻海德汉”
而在重新分配战场
很多人一提高端编码器,脑子里立刻蹦出来海德汉、Tamagawa 这些名字。这个没错,它们确实强。
但如果把国产替代理解成“照着老欧洲那套路线硬抄”,就很容易把问题看偏。
今天真正重新洗牌的,不是机床主轴那套老战争,而是机器人关节这套新战争。
家用人形机器人爆发,会先把磁编码器的量打起来。工业人形机器人推进,会逼着电感编码器往前冲。而国内厂商真正有机会啃下来的,恰恰是这些新需求先起来、老巨头还没完全吃透生态的地方。
这也是为什么我更愿意把这件事理解成“赛道切换”,而不是“国产追赶”。
亚马逊收购 Fauna,说明消费级、家庭友好型 humanoid 这条线开始有人认真下注了。 北京 300 多台机器人半马,说明工业人形机器人也已经不满足于在视频里做几个花活,而是在往可靠性和实战压力测试推进。
一个量大,一个单价高。一个先打规模,一个后打性能。
而三霍尔、磁编码器、电感编码器,正好分别站在这场产业重构的三个时间点上:
三霍尔,像过去。磁编码器,像现在。电感编码器,像下一轮门槛。
写在最后
亚马逊买下 Sprout,看上去像在押注“家用机器人”。
北京 300 多台机器人备战半马,看上去像在押注“工业机器人”。
但把这两件事放到一起,真正能看清的是另一层:
人形机器人并不是一个统一市场,它至少已经裂成了两个宇宙。
一个宇宙里,关节传感器要便宜、柔顺、安静、够用就行。另一个宇宙里,关节传感器要抗干扰、抗工况、抗时间,错一次都不行。
这时候你再回头看那三条路线,逻辑就很清楚了:
三霍尔,不是完全没用,而是越来越不像未来主角。磁编码器,会先把家用和轻量级人形机器人的量吃掉。电感编码器,则会去啃工业人形机器人最硬的那块骨头。
所以真正值得问的问题,不是“哪种传感器最先进”。
而是:
未来三年,家用人形机器人先把磁编码器喂肥,还是工业人形机器人先把电感编码器抬上神坛?
这场仗,现在才刚开始。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。