峰岹SR3511N能修90°相位,ADI AD2S1210只给±44°——但真正让关节抖的是差分相位
首发于公众号「如是有为」 · 查看原文
44°、40°、90°。
先记住这三个数。
44°——ADI AD2S1210 的相位范围,超出这个窗口,解调就不保证了。
40°——ADI 自家 CN0276 参考设计,EXC 到 SIN 的实测总相移。一块设计得当、器件全部正常的参考板,把 44° 的预算花掉了 40°。只剩 4°。90°——峰岹 6 月 1 日发布的国产 RDC SR3511N,公开宣称:实时相位校正,"能自动纠正任意大小的相位延迟,即使超过 90°"。
峰岹这一枪,精准打在 ADI 最薄的那 4° 上。
它不是"我也能算 atan2"的国产替代套话——它是看准了对手的死穴。
那天晚上我把三份资料摊在桌上,跟着算了一晚上。
算到后半夜,我发现“能修多大"根本不是那个关键问题。关键问题是:修的是共模相位,还是差分相位。
这两件事之间,差着一根 0.57° 的二次谐波,和一台会在低速爬行时点头的机器人关节。
先声明边界。 SR3511N 完整数据手册尚未公开——静态角度精度、输入幅值窗口、激励频率范围、各分辨率下的带宽与跟踪速度、温漂、故障阈值,都还没有公开表格和测试条件。本文对它的一切讨论都是「按公开功能描述,它将要回答什么」,不是「它做得怎么样」。ADI 参数与 CN0276 数据来自公开手册,逐条标注。所有误差算例都是按公开公式的推演,不是实测——我手上没有这颗芯片的台架,就不假装我有。
00 新闻稿会挑好听的说,框图不会
正式拆账之前,先干一件事:把它公开的内部框图摊开看。
新闻稿会挑好听的说,框图不会。它画了什么、没画什么、把哪个器件画在了芯片外面,全都写在脸上。
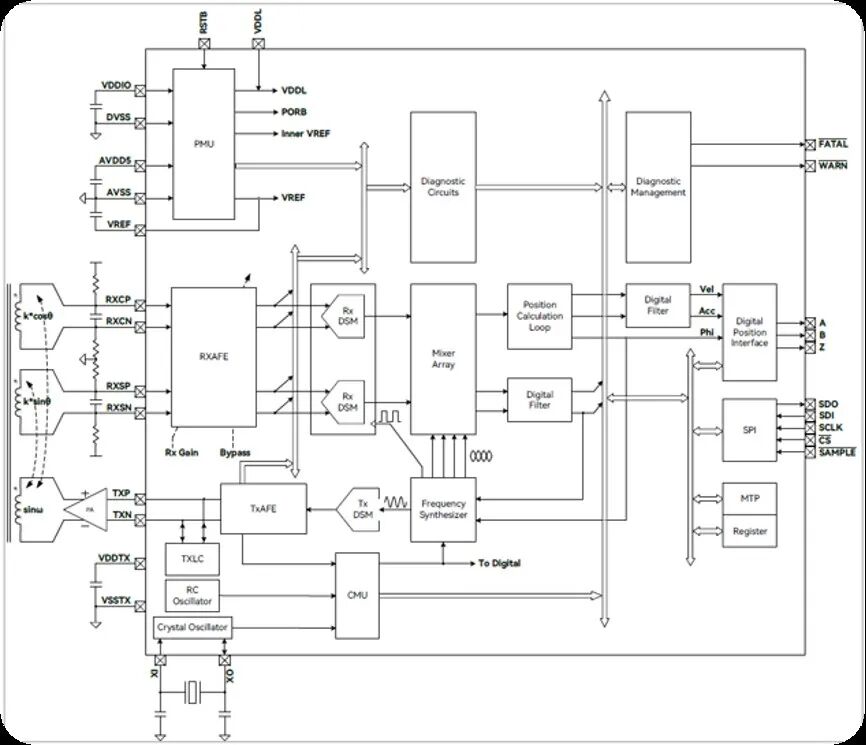
SR3511N 内部框图(引自峰岹官网公开资料)
我盯着这张图看了很久,看出四件新闻稿里没写的事。
第一,那个 PA,画在芯片外面。
左下角,TXP / TXN 出来之后,接的是一个画在芯片边界之外的三角形——功率放大器——然后才推进旋变的励磁绕组。
所以"内置正弦波激励"这句话要这么读:它内置的是激励的"发生器”,不是激励的"推力"。 那个 70 + j100 Ω 的感性负载,还是得外面那颗功放去扛。
这不是短板——ADI 的 CN0276 也是这么干的(AD8397)。 但它说明一件事:旋变的激励功率,目前谁都没能吞进芯片里。 这是这条赛道共同的物理边界。
第二,Position Calculation Loop 的输出里,除了 Vel,还有一个 Acc。它输出加速度。
这个细节,我觉得是整张图里最有信息量的一处。
跟踪环内部本来只需要角度和速度两个状态。它专门把加速度估出来并引出来,最合理的解释是——这就是"自动带宽"的输入。 用加速度判断电机是在匀速还是在急加减速,然后去切带宽。
(如果这个猜测成立,那第六节那个"带宽会不会在两档之间反复抖"的问题,就变得更尖锐了:加速度估计本身是有噪声的,拿一个带噪的量去切带宽,很容易抖。 这一栏我很想看它的实测曲线。)
第三,右下角有一块 MTP。
多次可编程存储。插值校正表就存在这里。 说明校正表是芯片内部持有的,不是靠外部 MCU 喂。这对产线是好事——但也带来一个问题:换了旋变、换了线缆,这张表怎么重标?(第七节会说。)
第四,Mixer Array。
这就是相干解调那一步的落点。整篇文章后面讲的所有相位的事,全都发生在这个方框里。
框图还告诉我们:接收是差分的(RXSP/RXSN、RXCP/RXCN);输出除了 SPI,还有 A/B/Z 增量仿真;诊断那一路,最后引出 FATAL 和 WARN 两根线(第八节再说)。
这是一张画得很像样的框图。该有的模块都在。但框图只回答"有没有",不回答"够不够"。 下面这九节,问的全是"够不够"。
0144° 的相位预算,ADI 自己花掉了 40°
先看 CN0276 这笔账。这是我见过把 RDC 系统账摊得最开的一份公开资料。
旋变本体:Tamagawa TS2620N21E11。10 kHz 下等效阻抗 70 + j100 Ω。
注意那个 j100——这是个电感。 旋变从来不是一个乖乖的电阻负载。
激励端:ADI 用了 AD8692 + AD8397,组成三阶 Butterworth 低通加一级功率放大器。
这句话值得停一下。
ADI 自己的参考设计,激励是推不动的,必须外挂功放。 那个 j100 Ω 的感性负载,芯片内置的激励输出扛不下来。
接收端:同样是三阶 Butterworth,截止频率 63 kHz。在 10 kHz 载波处,它贡献 −18.6° 的相移。
这个滤波器不是可选项——旋变信号旁边就是三相桥、母线和高速开关节点,不滤是不行的。
总账:CN0276 明确写,EXC 到 SIN 输入的总相移约 40°,“below the maximum design value of 44°"。规格写作 n×180° − 44° ≤ φ ≤ n×180° + 44°。
44° 的预算。一块设计得当、器件全部正常工作的参考板,花掉 40°。只剩 4°。
现在把温度加进来。
铜阻随温度上升约 +0.39 %/℃。绕组一热,等效阻抗变,那个 j100 Ω 跟着变,激励到次级的相移就开始漂。线缆再长一点,又是一层。
4° 的余量,在一个从 25℃ 跑到 85℃ 的热箱里,撑不住。
所以峰岹说"我能修任意大小的相位延迟,即使超过 90°"——这一枪打在真痛点上。 这个功能不是产品页上凑数的形容词。
但接下来,才是工程师该问的那句话。
02 相位是怎么变成角度误差的?分水岭在"共模"还是"差分”
要判断那个 90° 值不值钱,得先看清相位到底怎么伤到角度。
旋变的原始信号不是干净的正弦余弦,是两路被载波调制的 AM 波:
vS(t) = AS · sinθ · cos(ωe·t + φS)
vC(t) = AC · cosθ · cos(ωe·t + φC)
角度藏在载波的包络里。 不在频率里,也不在相位里。
RDC 用一个本地参考 r(t) = cos(ωe·t + φR) 做相干解调(同步检波),低通滤掉二倍频项之后,得到:
S ∝ AS · sinθ · cos(φS − φR)
C ∝ AC · cosθ · cos(φC − φR)
全部的秘密,就在这两个 cos 上。
情况一:两路一起漂(共模)——不太伤角度
φS − φR = φC − φR = Δφ,两路被乘上同一个 cos(Δφ)。
信号整体变小了。但 S/C 的比值没变。
而 atan2 是比率式解算——它对共模的幅值缩放天生免疫。
所以:共模相位漂移,其实不太伤角度。
情况二:两路漂得不一样(差分)——直接变成幅值失配
它们凭什么会一样?
两路绕组不同,两路线缆不同,两路接收滤波器的电阻电容有容差。
cos(φS − φR) ≠ cos(φC − φR)——两路被乘上了不同的增益。幅值失配,凭空出现了。
算一笔(推演):一路相对参考偏 5°,另一路偏 10°。
cos 5° = 0.9962 cos 10° = 0.9848
两路有效增益相差 1.15%。
而 1.15% 的幅值失配,会长出约 0.33° 的二次谐波角度误差(换算见下一节)。
差分相位误差,经过同步解调,会直接变成幅值失配。而幅值失配,会稳定地长成二次谐波角度误差。所以对 SR3511N 那个"超过 90°",我真正想问的不是"能修多大":你的实时相位校正,修的是共模相位,还是差分相位?如果只修共模——而共模本来就不太伤角度——那这个 90° 的漂亮数字,打不到病灶上。能修的范围大,和修得准,是两件事。修共模,和修差分,更是两件事。
032% 幅值失配 → 0.57°:芯片没算错,它只是忠实地把前端的错算了出来
现在把幅值失配这笔账算干净。
解调完拿到 sin/cos,送进 atan2。两路信号身上带的所有毛病,都会按固定的谐波阶次长进角度里:
ε(θ) ≈ δcm ← 整圈直流
- OS·cosθ − OC·sinθ ← 一次谐波
- (AS−AC)/2 · sin2θ
- (φS−φC)/2 · cos2θ ← 二次谐波
这是一本误差字典,可以反着查病因。一次谐波 ← 直流偏置。 旋变零位电压、接收链路失调。
二次谐波 ← 幅值失配 + 正交误差。 定量关系很干脆:相对幅值失配每 1%,二次谐波角度误差约 0.29°。
所以(推演):
m = 2% ⟹ ε_peak ≈ 0.02 / 2 = 0.01 rad ≈ 0.57°
峰峰值接近 1.15°。
对比:AD2S1210 标称 ±2.5 arc-min = 0.042°。2% 的幅值失配造出来的误差,是它标称精度的 13 倍。(AD2S1200/1205 是 ±11 arc-min = 0.183°,也有 3 倍。)
2% 是个什么概念?是一颗装配正常、没人会因此退货的旋变,随随便便就有的量。正交误差 ← 也长成二次谐波。 两路不严格差 90°、偏 δ 度:
ε ≈ δ/2 + (δ/2) · cos2θ
正交只偏 1°,就是 0.5° 的二次谐波,外加 0.5° 的整圈直流偏移。整圈 DC ← 共模相位。 这一项最阴:前面几项整圈积分都归零,只有它留下一个直流。它数学上落在校准子空间的正交补里——算法永远修不掉,只能靠设计和封装解决。
RDC 的标称精度是一张空头支票。兑现它的是旋变本体、线缆和装配。
±2.5 arc-min 描述的是"喂给它一对理想 sin/cos 时,芯片自己贡献多少误差"。
现场的误差绝大部分不是芯片贡献的——是旋变本体、线缆、前端和温度贡献的。芯片只是非常忠实地,把它们变成了角度。芯片的精度指标,是它自己的。不是它替旋变许的。而 ADI 心里门儿清。
我去翻 AD2S1210 的故障检测,发现它的 DOS(Degradation of Signal)故障位,触发条件里明确写着:检测 sin/cos 两路输入之间的幅值失配。它专门给这个量配了一个故障检测器。因为它知道,这个量会要命。
那 2%,不一定来自旋变
顺带把来源拆开——台架上量到 SIN 比 COS 高 2%,不代表绕组一定差了 2%:
旋变本体:绕组匝数、磁路不对称、气隙偏心、装配误差。
线缆:两路线对的阻抗、屏蔽、对地寄生不一致。
接收前端:电阻容差、运放增益误差、滤波器元件偏差。
同步解调的差分相位:就是上一节那条链。
第四处最阴。因为你在低频包络上看到的是"幅值不一致",根因却藏在 10 kHz 载波的相位里。所以别只在示波器上量 SIN、COS 两路包络的高度。要量 EXC→SIN 和 EXC→COS 的相位,以及这两个相位之差。
040.57° 为什么会让关节抖,而不只是坐标差一点
半度而已,很大吗?
放在人眼看的机械角上,0.57° 确实不算什么。
但它不是一个静止的零偏。它是一项随转子转动周期变化的二次谐波。
在 FOC 里,位置角度决定 Park 变换的坐标方向。角度估计有误差 Δθ,本该全部落在 q 轴的电流,就有一部分串进 d 轴。小角度下:
id,leak ≈ iq · Δθ
0.57° ≈ 0.01 rad。
q 轴电流如果是 100 A,仅这一项引入的交叉耦合就接近 1 A。
而且这 1 A 不是稳定直流——它跟着二次谐波,转一圈变两次。
于是:
低速时,表现为可见的爬行抖动和周期性异响。
速度上去,表现为 dq 电流纹波、速度环反复补偿、转矩波动。
机械结构如果刚好有柔性或间隙,它会把一个电气侧的小误差,放大成末端执行器的反复点头。
客户说"角度差了半度"。控制工程师听到的不是半度——他听到的是一个会进入电流环和速度环的周期扰动源。
这就是为什么芯片标称精度再漂亮,只要系统里这根二次谐波没压住,机器人照样抖。
053125 rps 说的不是转速,是跟踪环的脚力
再看另一个头条数字。
SR3511N 标称最高跟踪 3125 rps。我去对 AD2S1210——也是 3125 rps。
一模一样。对标国际大厂的头条参数,天经地义。但这个数字必须拆开看。
它回答的是:数字跟踪环每秒能吞下多少角度增量。它没有回答:载波在这个转速下,还给不给你一个能看的角度。这是两个问题。手册只印了前一个的答案。
旋变的高速天花板是载波给的,不是跟踪环给的
转子一转起来,绕组切割磁场会产生一项与主信号正交的速度电压。ADI 在 AD2S1210 手册里明说了这件事:高速时的速度项,与绕组相移结合之后,会形成跟踪误差。
它占主信号的比例大致是:
kv ≈ N · fm / fe (极对数 × 机械转频 ÷ 载波频率)
N 是极对数,fm 是机械转频,fe 是激励载波频率。分母就是载波。
按一个常见配置推演:4 对极、激励 10 kHz。
6000 rpm(100 rps) → kv ≈ (4 × 100) / 10000 = 4%
10000 rpm → kv ≈ 6.67%
4% 不是可以忽略的量。
再往极端处推一下边界。把头条那个 3125 rps 代进去(取 1 对极、10 kHz,已经是对载波最宽松的条件):
kv ≈ (1 × 3125) / 10000 ≈ 31%
这个组合当然没人会真这么配——我算它,是为了把边界露出来:
旋变的高速天花板是载波给的,不是跟踪环给的。
跟踪环的脚力和载波的余量,根本不是同一条约束,它们之间隔着一个数量级以上。
必须说清楚:这不是哪一家的问题。 最大跟踪速率是数字环路的规格,行业惯例就是这么标的,ADI 的 3125 rps 是同一个性质。手册没错,是"读手册的人容易把两件事当成一件事"。所以真正该做的动作只有一个:拿到手册,把你自己那台电机的极对数、最高转速和实际激励频率代进 kv,自己算一遍。 这个数字手册不会替你算。
那为什么不把载波拉高?因为旋变不让
AD2S1210 的激励是可编程的:2 kHz 到 20 kHz,250 Hz 步进。顶到 20 kHz 就到头了。因为旋变是个带铁芯的绕组:电感大,频率一高感抗上天,激励推不动(CN0276 那个 j100 Ω 和外挂功放就是活证据);铁芯有涡流和磁滞损耗,频率一高就发热。
旋变的载波,物理上锁死在十几 kHz 这个量级。
这时候一个对比凉飕飕地浮出来。
电感编码器(涡流式)的载波,是 2~5.5 MHz。
它和旋变是同一套数学——都是"先发一个载波出去,看机械角度怎么调制它,再相干解调回来"。信号模型、解调公式、误差机理,一模一样。
唯一的大区别就是载波频率。而这一个区别,差了两到三个数量级。
同样 6000 rpm、4 对极(推演):旋变(10 kHz 载波)速度项 4.0%;电感编码器(4 MHz 载波)0.01%。
差 400 倍。
这就是为什么电感编码器几乎不用管这一项,而旋变在高速下必须靠 RDC 补。
而峰岹自己,好像也看到了这一点
有意思的是,峰岹这次跟 SR3511N 一起发的那颗"双磁式旋变",长这样:
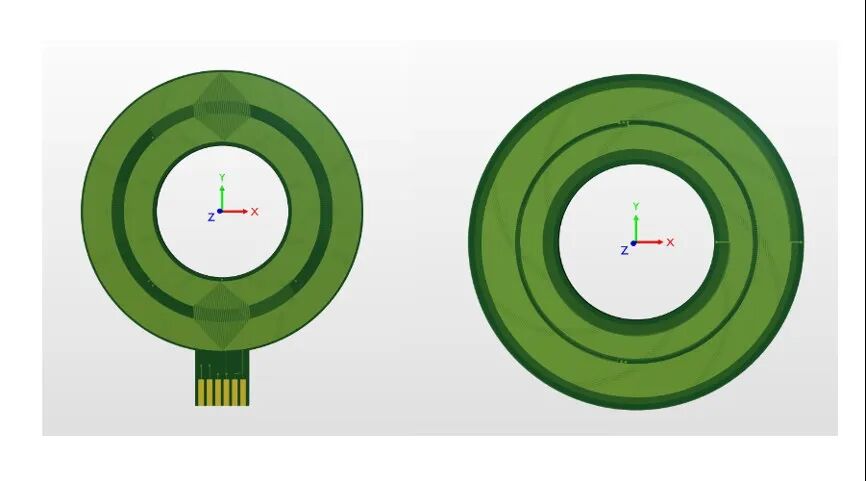
同期发布的「双磁式旋变」——是印在 PCB 上的线圈环
两片绿色的环形 PCB,带一条排线。
这不是我们印象里那种绕线的大铁疙瘩。这是印在板子上的线圈。
传统绕线旋变的所有毛病——重、厚、贵、绕组一致性靠手艺——本质上都来自"绕线"这两个字。把线圈印到 PCB 上,这些毛病一次性解决大半。 峰岹给它的公开描述里也确实写着:扁平、轻量、低成本、抗杂散磁场。
而 PCB 线圈,正是电感编码器的做法。
我不知道它内部具体的磁路和拓扑(公开信息还太少,不做判断)。但从形态上看,它已经在往"载波频率能拉高"的那一端挪了。这本身就是对上面那笔账最好的注脚:如果载波是天花板,那想抬高天花板,就得先改本体。芯片改不了物理。
回到 RDC。这个速度项与主载波正交——理想的同步解调本来能把它压掉。但参考相位一有偏差,它就按 sin(Δφ) 的比例泄漏进基带。又回到相位。
所以:低速静态标定漂漂亮亮,高速热态突然变差——低速标定解决的是空间误差,高速暴露的是载波、相位和动态误差。这是两笔账。
06 自动带宽:Type-II 环的匀速假设,和切换那一瞬间的角度跳变
SR3511N 公开强调的第二个功能:自动带宽调整——根据实时电机工作条件动态选择最优带宽。
方向也是对的。要理解它对在哪,得先看 Type-II 跟踪环的性格。
RDC 的角度不是 atan2 直接算的,是二阶闭环观测器跟出来的。误差项构造得很漂亮:
e = sinθ·cosθ̂ − cosθ·sinθ̂ = sin(θ − θ̂) ≈ θ − θ̂
送进 PI,积分出角速度,再积分出角度。
所以速度输出是白送的——它本来就是环路的一个内部状态。这是 RDC 相对"磁编 + 差分求速度"的真优势:差分会放大量化噪声,跟踪环不会。
但天下没有白送的东西。
Type-II 环路的物理含义是:它内部假设被测对象在匀速运动。 恒定速度零稳态误差,恒定加速度就必然留一个误差:
e_acc ∝ a / BW² (带宽减半,加速度误差涨四倍)
带宽减半,加速度误差涨四倍。 这是模型失配的确定性残差——不是噪声,滤不掉,平均不掉。
于是带宽被两头夹住。而 ADI 的参数表,把这个夹子印得清清楚楚(CLKIN = 8.192 MHz):
10 位:典型带宽约 4100 Hz,最大跟踪 2500 rps,10° 阶跃稳定时间 0.6~0.9 ms。
16 位:典型带宽只剩 250 Hz,最大跟踪 125 rps,10° 阶跃稳定时间 27.5~40 ms。
从 10 位到 16 位,带宽掉 16 倍,阶跃响应慢了 40 倍。“16 位"和"3125 rps"经常被印在同一页上。它们不是同一档的。
带宽拉高,动态跟得快,但噪声、载波残余和机械振动更容易进来——机械共振会被跟踪环当成真实角速度喂进速度环,越补越抖(机械模态常落在 20–200 Hz,经验准则是把带宽压在第一阶模态的 30%~40% 以内)。
带宽压低,输出安静,但急加速时留下大滞后。
峰岹的自动带宽,正是冲这个夹子来的:匀速时降带宽压噪声,急加减速时临时拉高带宽减滞后。方向完全正确。但这项功能真正难的地方,不是准备两组滤波系数。是切换的那一瞬间。
跟踪环内部有积分器——直接换系数,等效状态会变,角度可能跳。
加速度估计有噪声,带宽可能在两档之间反复抖动。
故障阈值如果不跟着带宽一起调,正常的瞬态误差又可能误触发丢锁报警。
所以评估自动带宽,我不看那条"急加速不丢步"的宣传曲线。我要看四张图:切换瞬间的角度连续性。切换前后速度输出的噪声变化。重复加减速时会不会出现模式抖动。不同温度、信号幅值、机械振动下的稳定裕量。自动带宽不是一个附加功能。它改变了跟踪环的动态性格。
07 插值校正:能修可重复的空间误差,修不了热态新长出来的相位
SR3511N 公开强调的第三个功能:插值误差修正 / 系统误差标定。
而它为这个功能配的那张效果图,值得所有人盯着看三十秒:
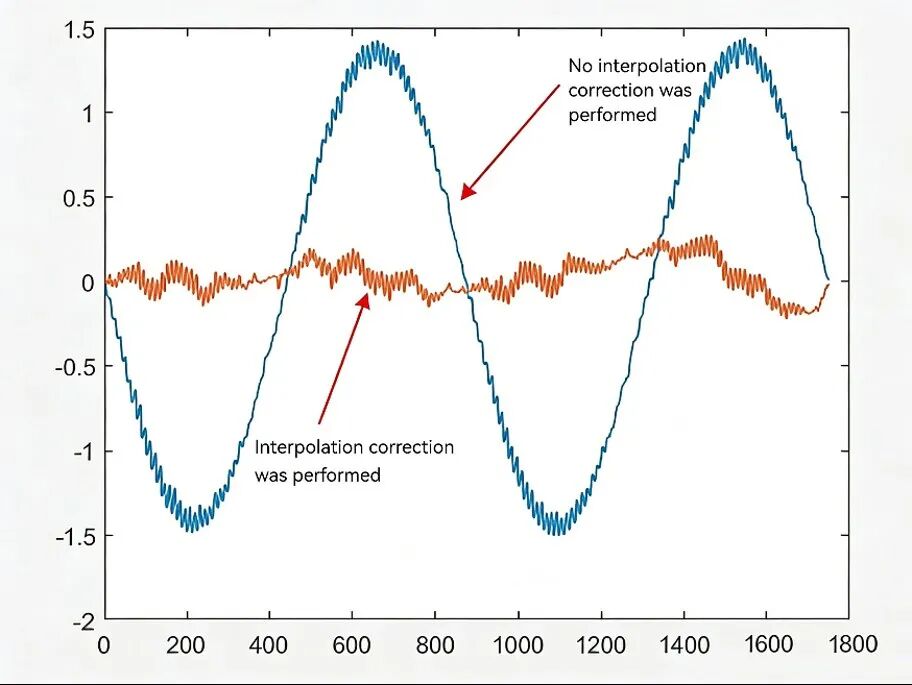
峰岹公开的插值校正效果图:蓝线走了整整两个周期,就是二次谐波
蓝色是没做插值校正的角度误差。
看它的形状——在横轴范围内,它走了整整两个完整周期。一个干净、规整、周期性的正弦。这就是二次谐波。
这篇文章从第二节讲到第四节的那根二次谐波——差分相位漂移变成幅值失配、幅值失配长成 2θ、2θ 在 FOC 里变成周期性的 d 轴串扰、最后让关节点头的那根——峰岹自己的宣传图上,把它画得清清楚楚。
(严格说,这张图的纵轴单位没有标注,横轴也没写清是一个机械圈还是别的什么。所以我不敢把它的幅值换算成具体多少度。但"每周期两次"这个形状,是不会骗人的。)
橙色是校正之后的残差——压下去了大约七倍。所以这张图同时说明了两件事:它证明了这颗芯片确实在正面处理二次谐波。方向对。它也证明了,二次谐波真的就是旋变系统里那个最扎眼的敌人——扎眼到值得为它单做一个功能、单画一张图。
那么问题就只剩一个:这张表,能不能一直有效?
如果旋变系统每转一圈都在同样的位置重复出现相似误差,就能建一张误差查找表:
θ_corrected = θ_raw − LUT(θ_raw)
第三节那个 2% 的稳定幅值失配,产生的是固定的二次谐波——只要标定条件和使用条件一致,查表能把它压下去。
绕组不对称、装配偏心、固定正交误差,同理。
但插值表有清晰的边界:
它能修重复出现的空间误差,修不了随机干扰。
它能修标定温度下的幅值失配,未必能修热态重新长出来的差分相位(第二节那条链)。
它能修静态旋转误差,未必能修急加速时的跟踪滞后(第六节那条)。
它能修当前这根旋变 + 当前这条线缆的组合——换了线缆长度、换了输入滤波器、换了接插件,原来那张表可能就不成立了。所以评价插值校正,不能只问"支持多少点”。
要问:标定表存在哪里?支持多温区吗?插值用线性还是高阶?标定要不要外部高精度基准编码器?换旋变之后能不能在产线上自动重标?运行中能不能基于幅值和相位的健康量做慢速更新?一张只在实验室 25℃ 下有效的校正表,扛不完整个生命周期。
08 最不安的不是误差有 0.57°,是故障灯根本没亮
假设你真在热箱里碰到了那根二次谐波谱线(以下为推演场景,不对应任何真实客户)。
你会发现一件让人后背发凉的事。
故障引脚,没有动作。
从芯片的角度看,这完全合理:SIN 和 COS 都在输入范围内,幅值没有低到丢信号,跟踪环仍然锁定。
它只是在输出一个带 0.57° 二次谐波的角度。而它认为这一切都很正常。
但控制系统需要知道的,不只是"还有没有角度"。
它需要知道,这个角度值不值得继续相信。
AD2S1210 的故障寄存器能区分:输入削顶、信号丢失、输入过范围、两路幅值失配、跟踪误差超限、速度超出最大跟踪率、相位超出锁定范围、配置校验错误——而且多项阈值可编程。
(对比:AD2S1200/1205 只有单一故障位。)
这就是成熟 RDC 和"能算角度的芯片"的分界线:前者不仅输出角度,还输出角度的健康状态。
对伺服系统,我更想要一组连续的健康量,而不是一个 Fault 位:
M = S² + C² (总幅值有没有塌)
R = AS / AC (两路失配有没有持续变大)
再加上解调相位残差(线缆、绕组、前端有没有逼近补偿边界——那 4° 余量还剩多少)和跟踪误差(当前带宽跟不跟得上加速度)。
有了这组量,控制器才能分级动作:
轻微失配 → 降额运行 + 记维护码。
相位余量不足 → 限制最高转速。
跟踪误差持续扩大 → 降扭矩。
真丢信号 → 立即停机。
一个报警位只能告诉你灯亮了。一组健康量才能告诉你,这台设备还能不能继续跑。那 SR3511N 呢?
翻它公开的内部框图,右上角有一块 Diagnostic Circuits,后面接 Diagnostic Management,再往右引出两个引脚:
FATAL 和 WARN。两级。
这比 AD2S1200/1205 那个单一故障位强——它至少承认了"严重度"这件事的存在:WARN 是"注意,但还能跑",FATAL 是"停"。这正是控制器最需要的那个分岔。
但框图只能告诉你有这两根线,告诉不了你三件事:什么条件触发 WARN,什么条件触发 FATAL?阈值可编程吗?两路幅值失配——那个会长成 0.57° 的量——到底算 WARN,还是根本不在检测范围内?
(AD2S1210 能把削顶 / 丢信号 / 过范围 / 幅值失配 / 跟踪超限 / 超速 / 相位超范围 / 配置错误分成八类,多项阈值还可编程。两根引脚和八类可编程故障之间,中间还隔着不少东西。)
这些答案,只有完整手册能给。
09 回到那三个数字
绕了一圈,回到那天晚上让我坐直的三个数字。
±44°——ADI 的相位预算。
40°——ADI 自己的参考设计就花掉的。
“超过 90° 也能修”——峰岹的宣称。
峰岹瞄准的是真痛点,这一点值得敬意。
RDC 这条线上,国产芯片终于不在"读角度"这件事上卷参数,而是伸手去接旋变系统里最脏的那几项动态误差:
自动带宽,接的是加减速时的动态滞后。
实时相位校正,接的是绕组、线缆、滤波器和温度共同造成的载波相移。
插值校正,接的是本体和装配形成的周期性角度误差。
这三条,正好是 RDC 最难的三件事。方向完全正确。但方向正确,只说明问题找对了,不等于问题解决了。
而我最想问的那一条,恰恰藏在它最漂亮的那个数字背后:
共模相位漂移不太伤角度——比率式解算能抵消掉大部分。真正长成 0.57° 二次谐波、真正让关节在低速爬行时点头的,是两路的差分相位。所以:那个"超过 90°",修的是共模,还是差分?如果只修共模,这个数字很好看,但打不到病灶上。
而 ADI 的围墙,从来不在参数表那一行上
CN0276 把激励驱动、接收滤波、相位范围、绕组阻抗、功耗和热全摊开讲。
八类可编程故障阈值。
一个能自合成同相参考的解调器。
这些东西,没有一样能写进"分辨率 16 位"那一栏。它卖的不是 atan2。它卖的是"客户问一圈问题的时候,它每一个都有现成答案"。国产 RDC 要翻的,是这堵墙,不是那一行参数。
顺便说一句:把 RDC 的信号链从中间劈开,只有前半段是新活。
解调之后那一段——拿到干净的 sin/cos,跑跟踪环,wrap 成归一化角度,处理零点、方向、多极对、接口——任何一家做过磁编 SoC 的公司都有现成的。
按归一化角度的框架看更清楚:解调之后,旋变的角度和磁编的角度在数据层面完全同构,都是"当前完整周期 = 1.0"的定点角度,都用同一个 wrap 做圆周运算,多极对都满足同一个 pN = wrap(N·x + offset)。
传感器物理天差地别,解调之后的代码可以是同一份。
峰岹做电机控制起家,这一段它有。
难的全在前半段:激励要推动一个 70 + j100 Ω 的感性负载(ADI 都得外挂功放);接收是两路淹在载波里的 AM 波;相敏检波要把包络剥出来;本地参考的相位要严丝合缝地跟住——而且要分得清共模和差分。这是模拟功率 + 解调的活,不是数字算法的活。磁编做得再好,这一段也是从零开始。
同理,磁编和旋变的误差账其实是同一本:一次谐波查偏置、二次谐波查幅值失配和正交、整圈 DC 查共模相位——两边一字不差。差别只在误差从哪个门进来:磁编从磁路和封装应力进来,旋变从绕组、线缆和温度相移进来。
所以做磁编自校准攒下的那套东西(在线迭代修调表、把每颗芯片的误差收进同一个窄分布),在 RDC 上不是没有用武之地——只是要修的对象,从磁路变成了模拟前端和相位。
10 拿到 SR3511N 完整手册,我会先做这九项台架
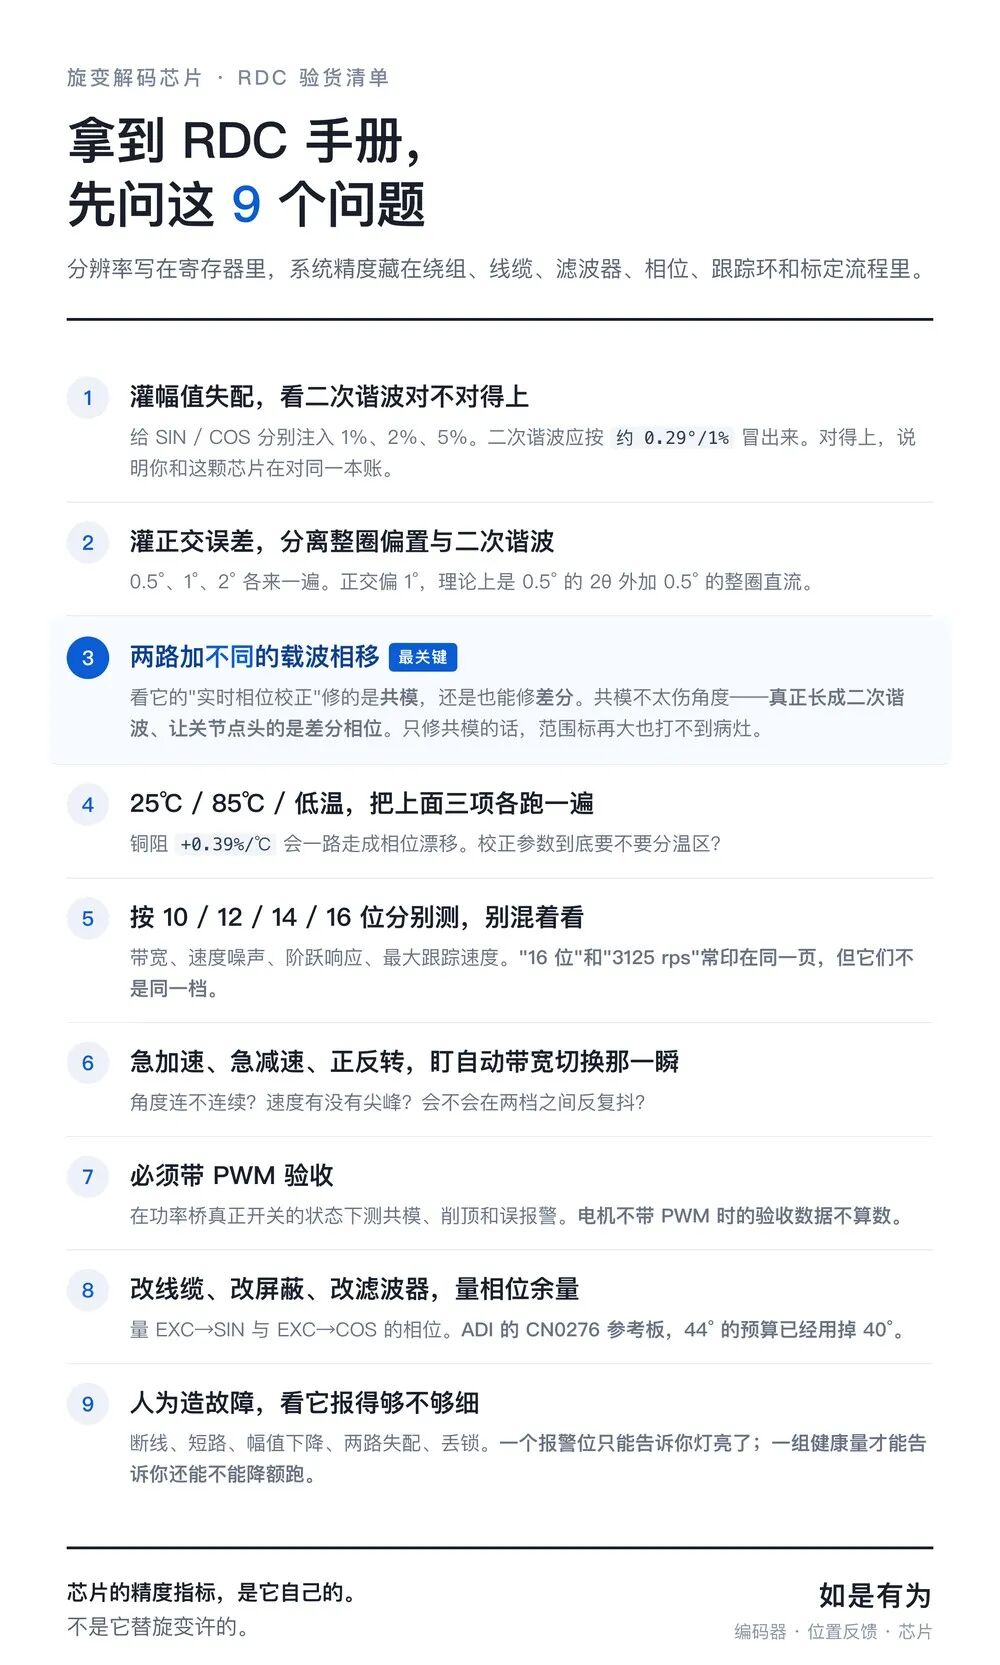
注入幅值失配:在 SIN/COS 端分别灌 1%、2%、5%,看二次谐波是不是按 0.29°/1% 冒出来;再看插值校正之后的残差。对得上,说明你和这颗芯片在对同一本账。
注入正交误差:0.5°、1°、2°,分离整圈偏置和二次谐波两项。
分别给两路加不同的载波相移
——这是最关键的一项:看"实时相位校正"修的是共模,还是也能修差分。
- 25℃ / 85℃ / 低温重复
上面三项:校正参数要不要分温区?
- 按 10/12/14/16 位分别测
带宽、速度噪声、阶跃响应、最大跟踪速度。不要把不同分辨率档的参数混着看。
连续急加速、急减速、正反转:自动带宽切换时角度连不连续?速度有没有尖峰?会不会在两档之间抖?
带 PWM 验收:在功率桥真正开关的状态下测输入共模、削顶和误报警。电机不带 PWM 时的验收数据不算数。
改线缆长度、屏蔽接法、接收滤波器,量 EXC→SIN 与 EXC→COS 的相位余量。记住 ADI 的参考板已经用掉 40/44°。
人为造故障:断线、局部短路、幅值下降、两路失配、丢锁——看故障寄存器给出的信息,够不够控制器做降额决策。
这张清单我做成了一张图,方便你存下来、或者直接甩到群里:
存下来,拿到手册时照着问
那天晚上,屏幕上最刺眼的不是 ±2.5 arc-min,也不是 3125 rps。
是那根由 2% 幅值失配长出来的 0.57° 二次谐波。
它提醒我一件事:
RDC 的分辨率写在寄存器里。系统精度藏在绕组、线缆、滤波器、相位、跟踪环和标定流程里。
一颗国产 RDC 真正完成对标,不是它也能输出 16 位角度。
而是当客户在热箱、高速、长线缆和强 PWM 干扰下一起出问题的时候,它能把那笔混乱的误差账,一项一项讲清楚。能接住这笔账,才算真正接手了旋变。资料来源
峰岹 SR3511N:官网产品发布页(2026-06-01)。10–16 位、内置正弦激励、QFN32、最高跟踪 3125 rps;宣称自动带宽调整、实时相位校正(“可纠正任意大小的相位延迟,即使超过 90°")、插值误差修正。
ADI AD2S1210:数据手册。±2.5 arc-min;激励 2–20 kHz 可编程;相位范围 ±44°;跟踪速率 3125 / 1250 / 625 / 156.25 rps(10/12/14/16 位);LOS / DOS / LOT 等八类故障,阈值可编程。
ADI AD2S1200 / AD2S1205:12 位,±11 arc-min,单一故障位。
ADI CN0276
参考设计:旋变 Tamagawa TS2620N21E11,10 kHz 下 70 + j100 Ω;激励侧需外挂功放 AD8397;接收滤波器相移 −18.6°;EXC→SIN 总相移约 40°,上限 44°。
- SR3511N
完整手册尚未公开——精度、激励频率范围、各分辨率下的带宽、温漂、故障阈值都还没有公开数据。本文谈的是"它将要回答什么”,不是"它做得怎么样"。
文中所有误差算例(0.57°、0.33°、1.15%、4%、31%、1 A d 轴串扰)都是按公开公式的推演,不是实测。 第八节"故障灯没亮"是推演场景,不对应任何真实客户。
配图引自峰岹官网公开资料,版权归峰岹科技所有,此处作技术评述性引用。
对框图的解读(外置 PA、Acc 用途、MTP 存表、FATAL/WARN)是我按图推断,不代表厂商说法。
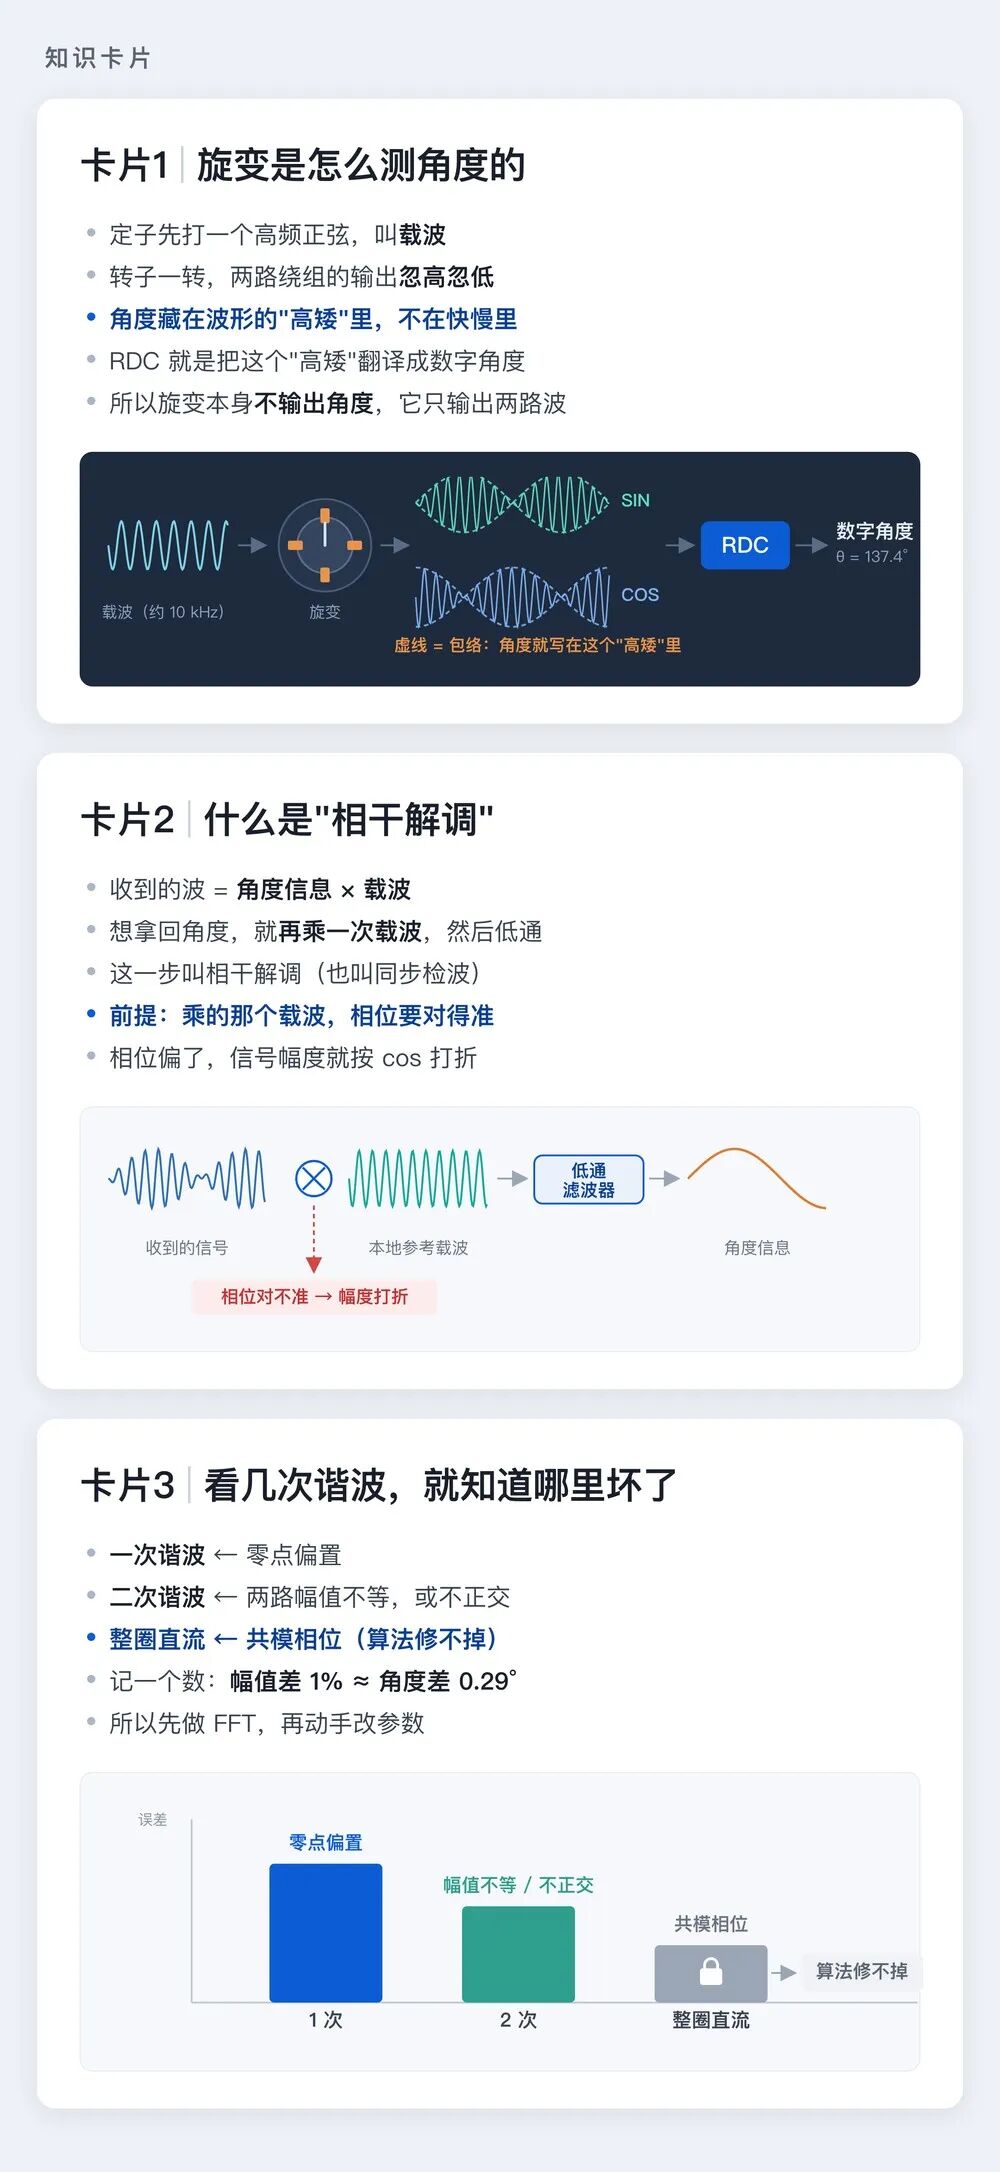
知识卡片
◆ ◆ ◆

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。