编码器把误差补没了, 轴承坏了谁来报警?精度之外,别丢掉机械变化的证据 !
首发于公众号「如是有为」 · 查看原文
如是有为 · 编码器观察
编码器把误差补没了,轴承坏了谁来报警?
精度之外,别丢掉机械变化的证据。
堡盟的 EB260 产品介绍里,有两个值得放在一起看的功能。
一个叫 LowHarmonics:通过自动校准,降低安装、温度和机械因素带来的信号误差。
另一个叫 Airgap Monitor:监测读头与磁转子之间的气隙,把机械状态的变化报告给上位系统。[1]
新闻配图 · BAUMER · 2026.04.14
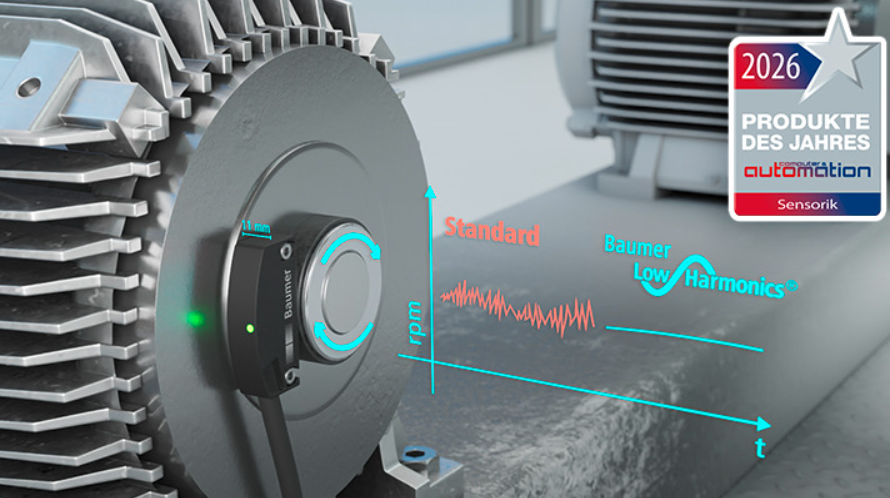
EB260 原厂新闻配图。堡盟在该新闻中同时介绍 LowHarmonics 自动校准与 Airgap Monitor。该产品获读者评选传感器类别第二名。 图源:Baumer 新闻稿。
一边努力让机械变化不影响位置反馈,一边专门把机械变化找出来。
乍看之下,这两个功能像在互相拆台。其实,它们各自在回答一个问题:
轴转到了哪里?支撑这根轴的机械,还和原来一样吗?
把角度测准,只完成了前一个任务。保留机械变化的观察入口,才有机会回答后一个。编码器可以继续给出正确的位置,而机器内部的某些关系,已经悄悄变了。
最值得警惕的状态,不一定是读数突然跳了,而是:读数一直很好,可是为了让它继续这么好,系统付出的补偿越来越大。
先从一个可以算清楚的例子说起。
阅读提示|以下数值工况用于解释机制,不是相关厂商的故障实测,也不是推荐报警阈值。
01
轴心移动了 20 μm,两个读头却给出了更漂亮的角度
先看一种具体结构:一个光栅环,两颗相对安装的读头。
这种结构有实际产品支持。Renishaw 的 DSi 双读头接口,可以组合两颗读头的输出,消除偏心等奇次误差,并补偿轴心游移对角度测量的影响。[2]
历史新闻配图 · RENISHAW · 2007.04
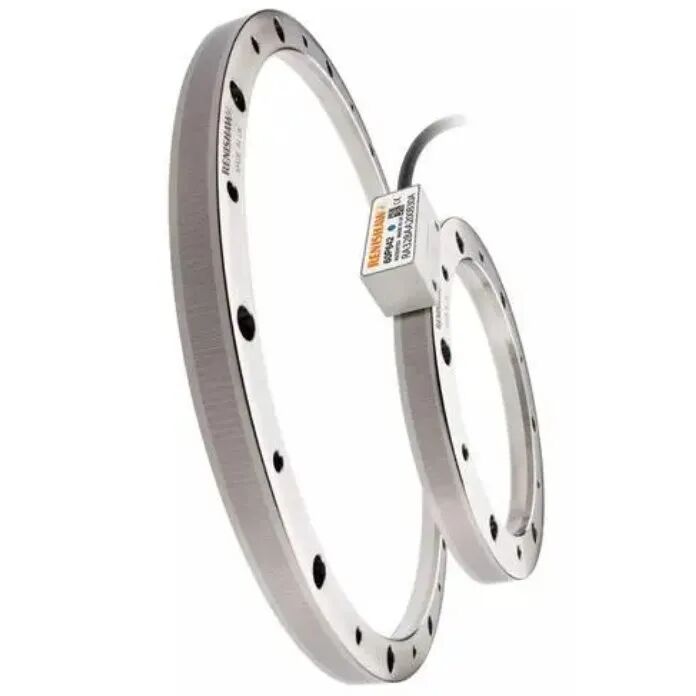
RESM 圆光栅与两颗 SiGNUM SR 读头。来自 DSi 双读头接口发布资料;下文的 20 μm 算例不属于这张产品照片的测试数据。 图源:Renishaw DSi 发布资料。
它为什么有效?
先把两颗读头换算到相同的机械角度坐标,并假设同步采样。对于某一方向的小幅轴心平移,一阶近似下,两颗相对读头的角度误差符号相反:
取平均:
误差消掉了。非常漂亮。
现在放入一个具体尺寸:光栅环半径 50 mm,轴心移动在读头切向上的投影为 20 μm。忽略高阶项,单读头受到的角度扰动约为:
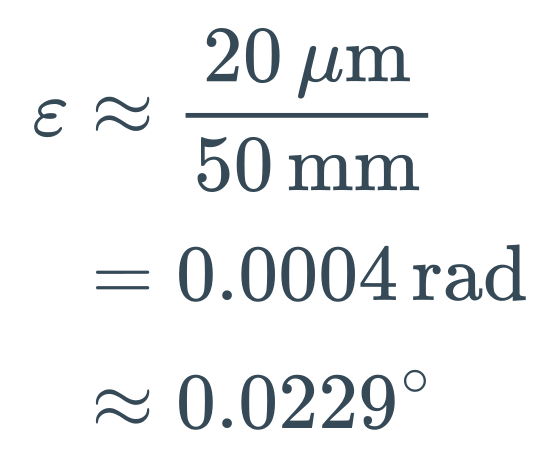
假设真实角度是 100°,两颗读头分别报告:
读头一
100.0229°
相对真实角度:+0.0229°
读头二
99.9771°
相对真实角度:−0.0229°
平均后的角度
100.0000°
平均值恢复正确,20 μm 的机械位移仍然存在。
原理算例 · 同步采样、统一机械角度坐标、一阶近似
控制器得到的角度没有错。但轴心移动的那 20 μm,并没有随着平均运算消失。
把这个结构放进一台晶圆检测转台,就更容易理解:转台的朝向可以测得很准,承载晶圆的轴心却发生了横向移动。晶圆上某个检测点的实际空间位置,仍可能受到影响。Renishaw 的技术说明也明确区分了“角度测量”与“对旋转物体上某点进行定位”:前者消除了轴心游移的读数影响,不代表后者的定位问题已经解决。[3]
编码器把角度算对了,并没有把机械推回原位。
有意思的地方在下一步。
刚才把两颗读头相加了。再把它们相减呢?
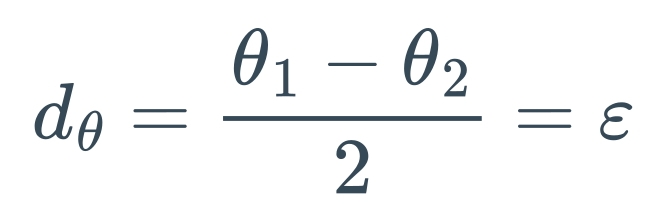
平均值里消失的信息,出现在差值里。
在同一几何方向、同一工况下,假设轴心位移投影从 5 μm 增加到 20 μm,半差值就会从约 0.00573° 增加到 0.0229°。平均角度可以几乎不变,差值却扩大了四倍。
于是,同一组测量数据可以有两种用途:平均值送给位置控制,差值留下来观察几何变化。
主题照片 · AI 生成
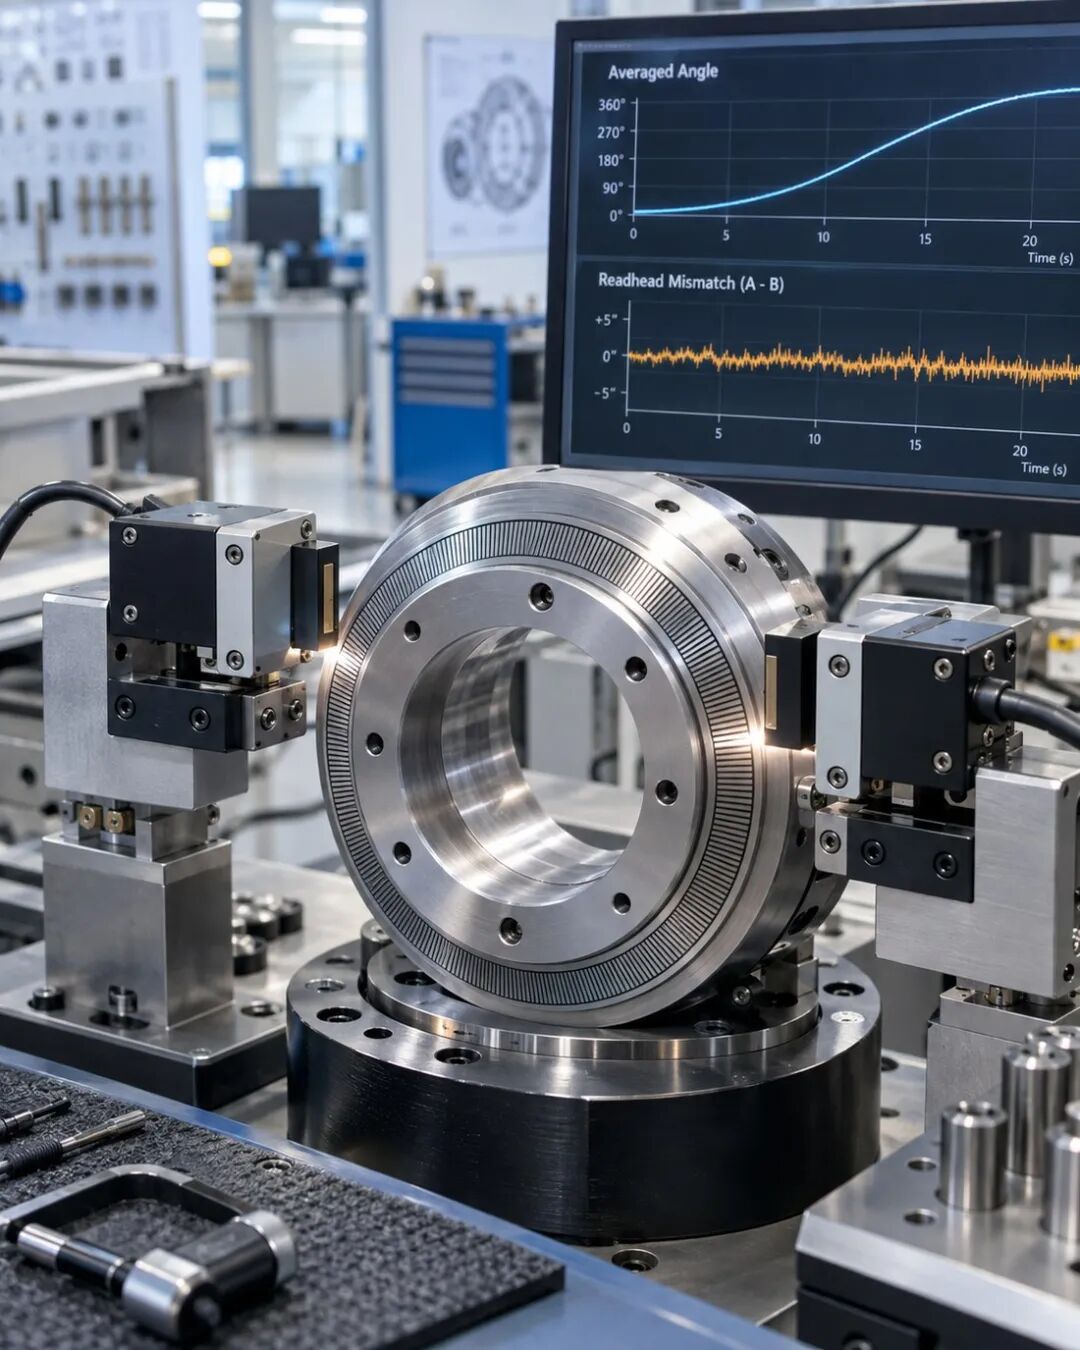
平均值看角度,差异量留作诊断线索。图为主题示意,不是 Renishaw 产品实拍;读头安装、信号定义与适用边界以正文和原厂资料为准。
当然,这个差值还可能混有刻线误差、读头安装偏差和采样不同步等因素;它也只对应一定几何条件下的位移投影,不能直接当成完整的二维轴心轨迹,更不能直接翻译为“轴承损坏”。
但它至少说明了一件事:
两颗读头越来越不一致,有时恰恰是平均后的高精度输出没有告诉你的事情。
02
气隙一直在规格内,为什么还值得报警?
回到磁环编码器。
EB260.IR-5N 的一类 IO-Link 型号,公开给出的径向工作气隙范围是 0.1~3.0 mm。这是传感器允许工作的机械窗口。[4]
假设一套装置刚装好时,气隙随着旋转近似正弦起伏。运行一段时间后,在相同温度、转速和载荷下,再测一次:
初始状态 · 最小 / 最大气隙
0.90 / 1.10 mm
中心值 1.00 mm;圈内峰峰值 0.20 mm。
后续状态 · 最小 / 最大气隙
0.70 / 1.30 mm
中心值仍是 1.00 mm;圈内峰峰值增至 0.60 mm。
两种状态都在工作范围内,圈内起伏却增大到三倍。
只查“有没有超量程”,两次都通过。只看一个经过平均的气隙值,也可能看不出区别。
但一圈内的峰峰变化量,已经从 0.20 mm 增大到 0.60 mm。
它们表达的是完全不同的机械状态。
这正是 EB260 功能手册里一个很具体的设计细节:工作距离不仅有当前值,还提供圈内最小值和最大值,分别对应 IO-Link 对象 220.1、220.6、220.7。[5]
这些字段不是为了把参数表填满。
对于上面的设定工况,位置控制可能还没有表现出明显异常,但气隙的周期起伏已经值得排查。检查对象可以包括磁环安装、读头支架、轴系支撑和载荷作用下的变形,而不是直接下结论换轴承。
这里有一道很容易混淆的边界:
“传感器还能工作”,不是“这套机械没有变化”。
主题照片 · AI 生成
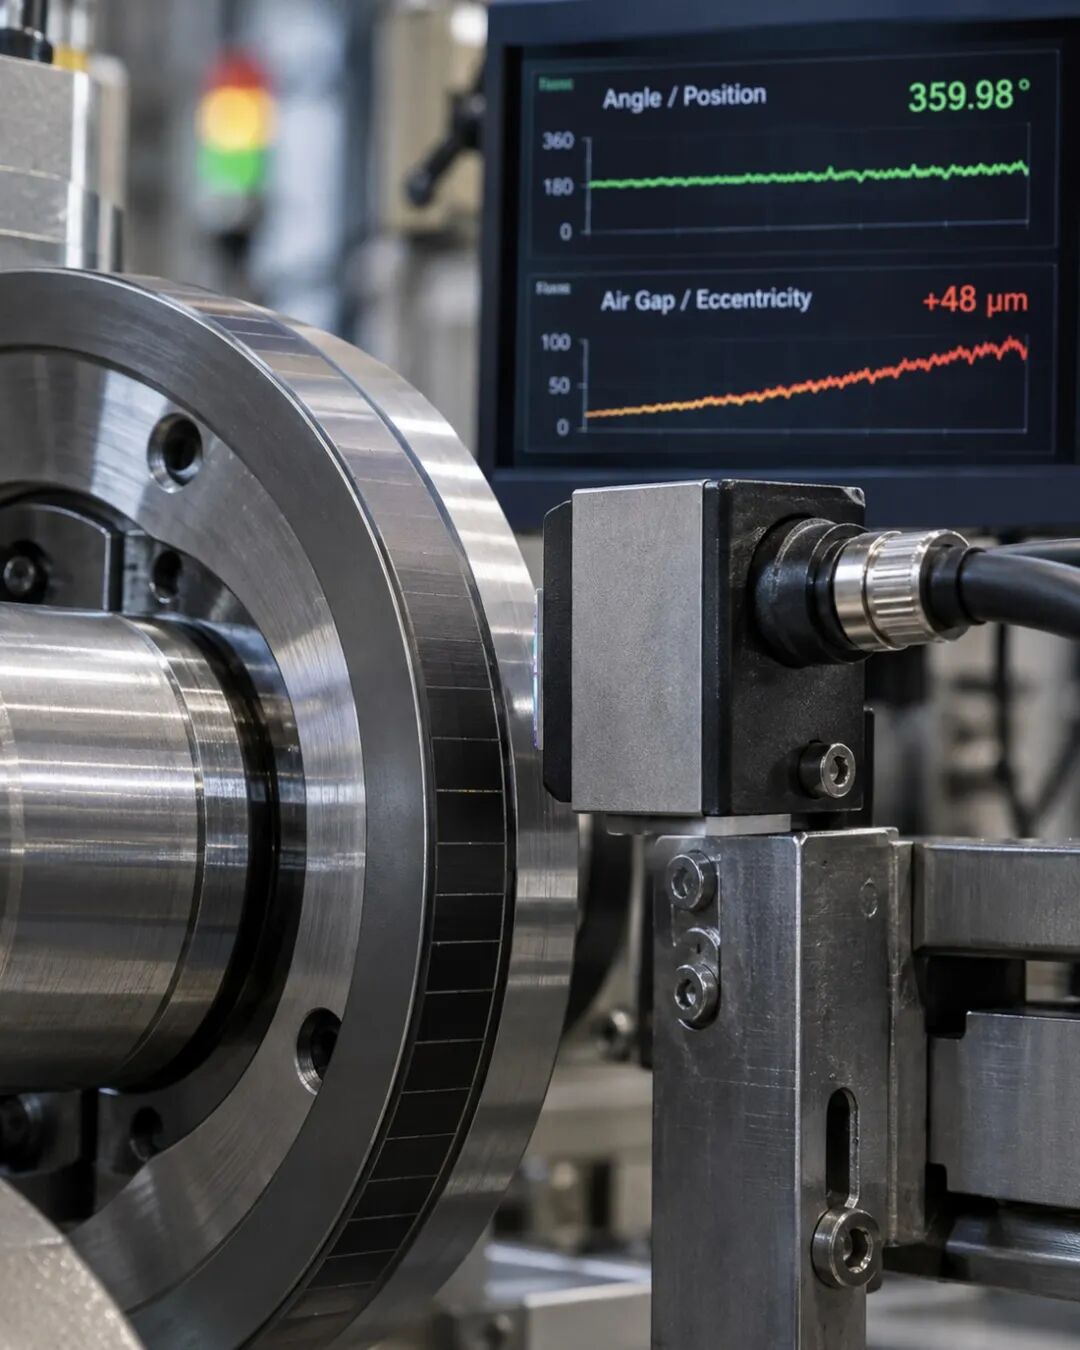
位置反馈与气隙趋势,可以讲述不同的变化。图为主题示意,不是 EB260 产品实拍;屏幕中的数值不是本文算例,也不是报警阈值。
再考虑另一种情况:气隙从 0.90~1.10 mm,变成 1.10~1.30 mm。
峰峰值仍是 0.20 mm,只是整体平移了。
它和前一种“中心值不变、起伏扩大”的情况,显然不该采用完全相同的排查路线。前者首先要弄清整体相对位置为何变化;后者则要关注随转角变化的那一部分为什么变大。
一个最大值、一个最小值,已经比“正常/异常”两个字多保留了一层结构。
不过,手册还写了一条不能省略的限制:EB260 的工作距离测量需要在旋转中经过数圈,并且受到温度变化和外部干扰磁场影响。[5]
因此,不能停车后掰一下轴,就默认这个字段会像独立位移探头一样立即给出新值。对于只在小角度内往返的机器人关节,也必须先确认这种运动是否满足诊断量的更新条件。
“Current”这个字段名,并不自动等于“瞬时位移”。
03
波形还是那么圆,可能只是增益变大了
双读头平均只是一个例子。很多信息甚至不用等到校准,在角度解算时就已经被舍弃了。
考虑理想的两路正余弦信号:
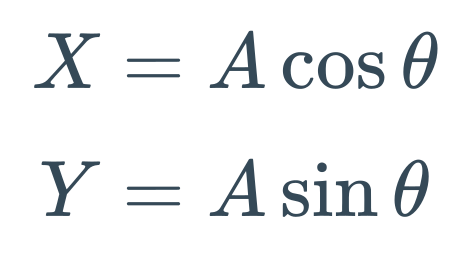
角度由下面的关系给出:
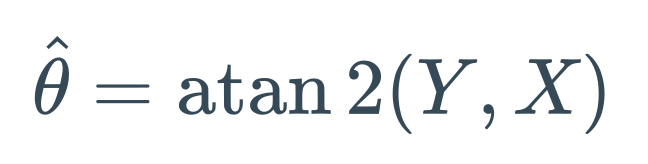
只要两路共同缩放、没有饱和,理想情况下,幅度 A 不影响角度结果。
举个最直观的数字:某个位置上,去掉失调后的两路读数都是 1000。后来,两路一起降到 600。
前后算出的角度,都是 45°。
信号已经弱了四成,理想角度却一度没变。
这不是算法造假。求角度本来就不需要保留向量的长度。
但对诊断而言,向量为什么缩短,可能非常重要。只保存最终角度,后续就无法从这一个结果反推出幅度的变化。实际系统还要考虑噪声:共同缩放可以不改变理想角度,并不意味着信噪比也保持不变。
再加一级自动增益控制,变化会更不显眼。
初始光学信号链
0.8 V × 1.25 = 1.0 V
原始交流幅度 0.8 V,增益 1.25。
原始信号衰减之后
0.4 V × 2.5 = 1.0 V
原始幅度减半,增益加倍,输出幅度不变。
理想算例 · 输出相同,不代表前端余量相同。
示波器接在增益后面,两次看到的圆可能都很漂亮。
光学信号变弱了,电路多放大了一倍。只要增益还有余量,输出幅度就可以暂时维持原样。
这也解释了为什么专业诊断工具不能只显示最终位置。Renishaw 的 ADTi-100 配合 ADT View,可以观察信号强度、李萨如图形、AGC 状态,以及沿整条轴的位置—信号强度关系,并导出数据。[6]
把它放到一个具体维护场景里:
假设一条光栅尺,以前全行程信号都比较均匀。后来,每次经过某一小段,信号强度都会下陷。
这时值得检查的是那个位置附近的尺面状态和局部安装关系。
如果整条行程一起下降,排查范围就不同了:公共光路、读头状态、整体安装变化,都可能进入候选。
这两种情况,最终位置输出都可能暂时合格;一个是局部变化,一个是全局变化。保留“信号强度随位置的曲线”,才能区分它们。
对磁编码器也是同样的逻辑:幅度、增益或质量指标的变化可以提供线索,但不能只凭一个量就认定气隙变大,更不能直接认定轴承磨损。
补偿可以维持结果,却不能替代对补偿原因的解释。
04
每次校准都成功,为什么仍然可能需要检修?
现在再往前走一步:不只是幅度会被整理好,角度误差本身也可能被持续修正。
这里必须先分清两件事。
出厂标定后固定不变的查表,与运行中会更新参数的自适应校准,不是同一种机制。固定误差表主要处理可重复误差,不能因此推断它会持续消除后来出现的轴心游移、轴扭转等时变问题。Renishaw 的误差补偿说明也明确给出了这个边界。[3]
真正值得讨论的是:当某种变化确实处在在线补偿能够跟踪的范围内,补偿量本身该不该保存?
设定这样一个例子。
装机时,一个与转角同步的误差分量,需要约 0.02° 的补偿。半年后,在相同测试工况下,这个分量需要约 0.08° 的补偿。
假设算法能够正确跟踪它,两次补偿后的残差都可以维持在 0.005° 左右。
从验收报告最后一列看,没有明显变化。
从补偿量看,已经增加了四倍。
不能据此认定轴承坏了,因为导致系数变化的原因可能不止一种。也不能说补偿后的结果是假的——在这个设定里,它确实更加接近真实角度。
问题在于:验收报告只留下了残差,没有留下为消除误差而不断变化的修正量。
这就像只记住一个人服药后的体温,却没有记住药量正在增加。
更麻烦的情况,是把“补偿参数更新”和“健康基线更新”绑在一起。
机器今天学到一个新系数,就顺手把它当成新的正常值。明天再变化,再更新一次。这样做下去,系统可能一直在与昨天比较,却越来越难回答:和刚验收时相比,到底变了多少?
更合理的做法,是让两套记录各司其职:
控制使用当前有效的补偿参数;健康监测保留经过确认的参考状态,并记录后续偏离。维修、更换磁环或重新装配之后,再经过确认建立新的健康基线。
不过,比较必须在可比工况下进行。
例如,冷机空载时补偿量为 0.02°,热机满载时变成 0.08°,冷却卸载后又回到 0.02°。这首先提示工况相关变化,不能直接当成永久退化。
另一台机器,在同样的温度、转速和载荷下,数周内从 0.02° 持续走到 0.08°,而且不再恢复,才更值得安排针对性的检查。
SKF 关于轴承状态报警的技术说明,也强调了从初始通用阈值,转向基于设备运行基线和变化趋势的判断。[7]
这里并不是建议把校准关掉。
控制可以适应变化,健康记录不能跟着把变化忘掉。
还有一条底线:正确的角度补偿,应尽量消除测量误差,而不是把轴真实存在的扭振或速度波动随意抹平。把真实运动误认为传感器误差,是另一类校准错误,不能包装成“输出更稳定”。
05
参数都提供了,主控没读,还是没有人报警
到这里,问题已经不只在传感器里面了。
EB260 的相关 IO-Link 型号,把位置、速度和状态信息放进过程数据;信号质量、工作距离、温度等则作为额外数据提供。它还区分 Quality、Alarm 和 Condition Monitoring 状态。[4]
这给整机开发者留下了选择,也留下了漏项的可能。
假设设备只接入 A/B 脉冲,用来闭合位置环。气隙数据没读,诊断状态也没接。即使编码器内部已经产生了有价值的状态变化,控制程序也不会凭空知道。
再假设主控读取了全部数据,却只判断一个条件:
“只要还能给出可信的位置,就不处理。”
那么,处于可工作范围内的渐变,同样可能一直留不到维护记录里。
反过来,把所有诊断信息都合并为一个“编码器故障”,也未必合适。测量能力已经受损,与机械状态偏离参考但测量仍然有效,需要整机分别定义响应。
EB260 的功能手册允许把工作距离监测映射到不同状态位。这个机制本身就说明:同一个被监测量越界,如何表达、触发什么动作,需要应用层事先设计。[5]
例如,在经过验证的应用策略里,机械状态趋势偏离可以触发维护检查;反馈可信度受损则进入另一套处置流程。它们不应仅靠同一个未经解释的红灯,让现场人员猜。
还有一个容易被通信参数掩盖的细节。
相关型号的 IO-Link 最小周期为 1 ms,但这不等于气隙测量具有 1 kHz 的有效带宽。前面已经看到,气隙估计需要经过数圈旋转。通信可以很快地重复发送一个数,这个数所代表的物理信息却未必同样新鲜。[4][5]
对于低速关节尤其如此:10 rpm 时,一圈就需要 6 秒。不能因为总线上每毫秒都有报文,就承诺对所有机械变化都能毫秒响应。
数据有没有,数据新不新,数据有没有被使用,是三个不同的问题。
06
有些轴承故障,编码器这扇窗根本看不见
讲到这里,似乎只要保留差值、气隙、增益和补偿系数,轴承就有了完整的健康档案。
还差得很远。
考虑一个滚道上出现局部缺陷的轴承。滚动体每次经过缺陷,都可能产生冲击;这类冲击的重复频率,取决于转速和轴承几何,并不必然等于“转一圈一次”。[8]
举一个理想运动学算例:转速 1500 rpm,即每秒 25 圈;8 个滚动体,滚动体直径与节圆直径之比为 0.2,接触角取零,外圈固定。
外圈缺陷对应的理想通过频率约为:
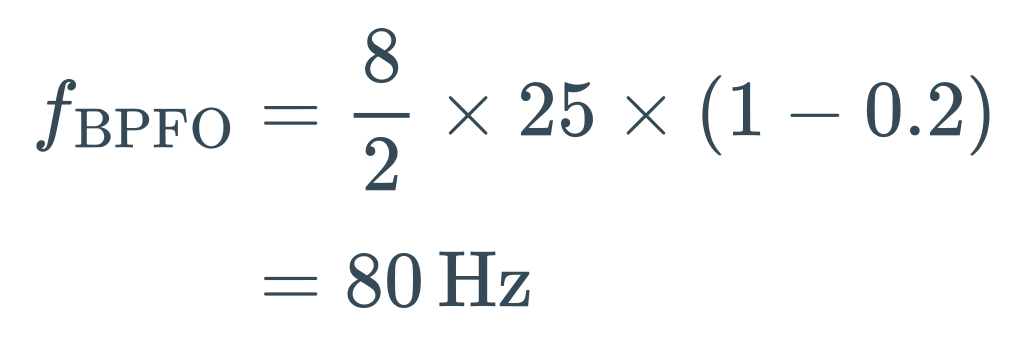
理想运动学模型 · 不计滑动等非理想因素
它不是 25 Hz。
更重要的是,冲击还可能激起更高频的结构振动。ADI 的技术资料指出,早期轴承缺陷可能伴随高于 5 kHz 的低幅度振动成分,这也是低噪声、宽带振动测量有价值的原因。[8]
此时,平均气隙可能几乎没变,低频的圈内起伏也未必明显恶化,最终角度仍然准确。
这并不一定是校准把故障“藏起来了”。
也可能是:这类故障的主要可观测量,从一开始就不在这条编码器诊断通道的有效范围内。
所以,气隙监测更适合观察它能够覆盖的几何与磁路状态变化;对局部滚道损伤等问题,还可能需要振动、包络分析以及其他测量手段。SKF 的包络加速度方法,就是为早期滚动轴承损伤检测提供另一类观察入口。[7]
编码器有了诊断功能,不等于可以删除所有其他传感器。
同样,一个诊断状态始终没有报警,也不能被翻译成“轴承一定健康”。它只说明:已经配置、已经运行、具备相应检测能力的那些检查,没有触发。
写在最后
再回头看 EB260 的两个功能,就容易理解了。
LowHarmonics 努力减少误差对控制的影响;Airgap Monitor 尝试保留机械变化的观察入口。它们不是互相抵消,而是在避免系统只剩下一份经过整理的答案。[1]
双读头的平均值,可以继续用于高精度角度反馈;两颗读头的差异,仍值得保存。
自动增益后的波形,可以继续保持合适的幅度;增益为什么不断增加,仍值得追问。
当前补偿表,可以继续帮助机器准确运行;它和验收时相比改了多少,也应该有记录。
这些信息未必都能直接指出哪一个零件坏了。但把它们提前丢掉,后面的诊断就少了一份证据。
好的编码器,不只是把误差补掉。
它还应该让系统有机会知道:为什么越来越需要补。
资料与出处
[1] Baumer|EB260 产品与 LowHarmonics、Airgap Monitor 说明
[2] Renishaw|Dual SiGNUM™ Interface:双读头与轴心游移
[3] Renishaw|The accuracy of rotary encoders:测角、定位与误差补偿的边界
[4] Baumer|EB260.IR-5N:径向气隙、诊断数据与 IO-Link 周期
[5] Baumer|EB260 功能手册 V1.1:工作距离测量与状态映射
[6] Renishaw|ADTi-100 与 ADT View:信号强度、AGC 与诊断
[7] SKF|Recommended Alarm Criteria:基线、趋势与包络加速度
[8] Analog Devices|Choose the Right Accelerometer for Predictive Maintenance
产品能力以原厂具体型号与资料版本为准。文中算例为机制演示,不代表任何厂商的故障数据、承诺性能或安全报警阈值。
如是有为 · 从一个细节,看见整条信号链

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。