做光学编码器才知道: PD 和 CMOS,在中国居然是这么分的
首发于公众号「如是有为」 · 查看原文
最近看到昆泰芯发布 KTO9348 光学编码器,我又顺着这个东西往光编芯片里面钻了一层。
上一篇我写了光学编码器里的“光敏单元”。一个看起来不起眼的感光区域,宽一点、窄一点、偏一点,最后居然都可能跑到正余弦信号的 3 次、5 次谐波里去。
本来以为已经够折腾了。结果继续往里面看,我又碰到一句让我第一反应有点嫌弃的话:
“这个到底是 CMOS,还是 PD?”
我心想:这又是什么中国工程师黑话?PD 是 Photodiode;CMOS 是一套器件和工艺体系。更要命的是,所谓 CMOS Pixel 里面本来就有 PD。
这就像一本正经地问:“你这辆车到底是四缸,还是汽油车?”
但工程现场最有意思的地方就在这里:有些话从教科书上看像胡说八道,工程师之间却偏偏都知道对方在说什么。按我接触到的 KTO 系列方案,它走的是 PD → 跨阻级(TIA)→ Buffer 这条连续模拟读出路线;而另外一些人口中的“CMOS”,实际是在说 CMOS Active Pixel 一类结构。
01 先看 PD + TIA + Buffer:看着直接,真正做好一点也不简单
PD 接收经过码盘调制后的光,先产生光电流。一定工作区间内,可以近似写成:
Iph = RλPopt
这里最容易被一句“PD 后面接个 Buffer”掩盖掉的是:PD 首先给的是光电流,而不是一个现成的电压。因此前面通常先要有跨阻级完成 I/V 转换,再由 Buffer 隔离并驱动后级。PD 本身还有结电容,感光节点也存在寄生电容,所以跨阻级的带宽、稳定性和噪声都会直接进入角度链路。
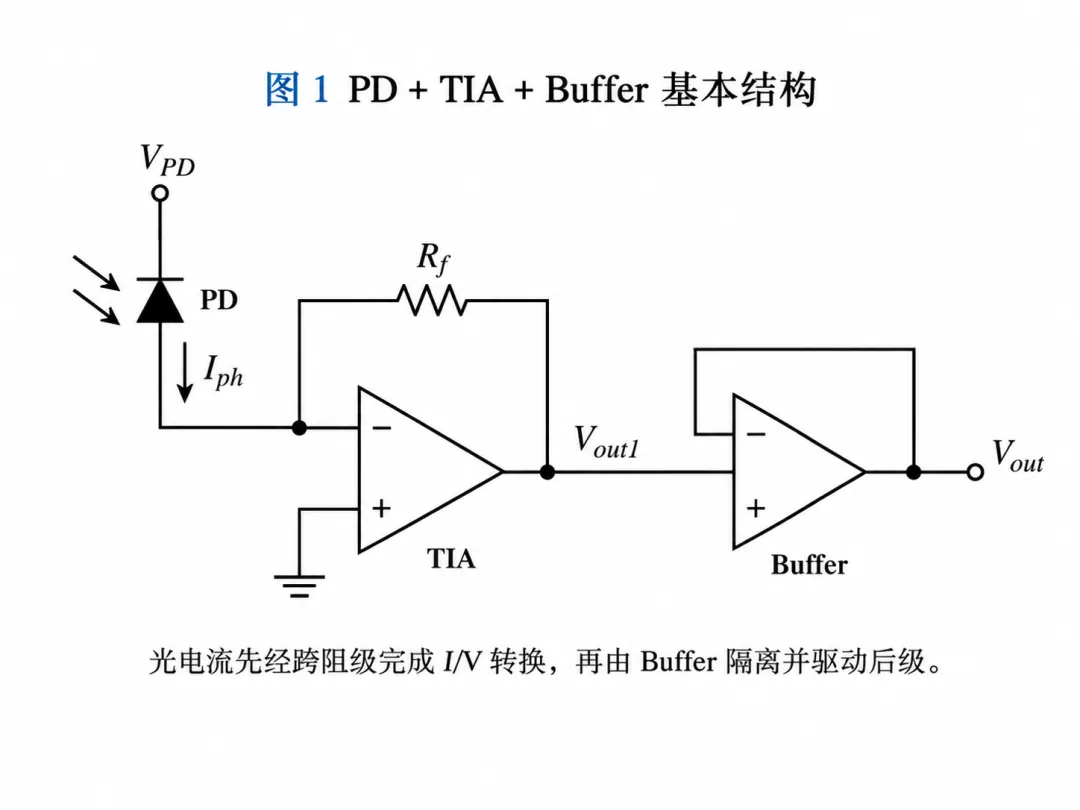
所以从系统视角看,这条链路非常直白:光 → PD → TIA(I/V)→ Buffer → 后级模拟处理。它很符合模拟工程师的直觉:光在变,前端信号跟着变。
PD 做大一点,不就更好吗?
光不够,最朴素的想法就是把 PD 做大。面积上去,接收到的光更多;但与此同时:
CPD ↑
也跟着来了。于是速度、节点带宽、噪声和寄生效应一起找上门。这也是上一篇讨论“光敏单元宽度”为什么不能只从几何光学看:一个尺寸同时牵着光学积分、谐波、光电流、结电容、带宽和噪声。
光编真正麻烦的地方:光学、器件、模拟电路和算法,根本没法真正切开。
02 再看 CMOS Pixel:拆开以后,里面还是 PD
所谓 CMOS Pixel 最容易让人误会的地方就在这里:把它拆开,PD 还在。真正多出来的是围绕 PD 的有源读出结构。
经典 3T Active Pixel 可以抽象成:PD + Reset + Source Follower + Select。
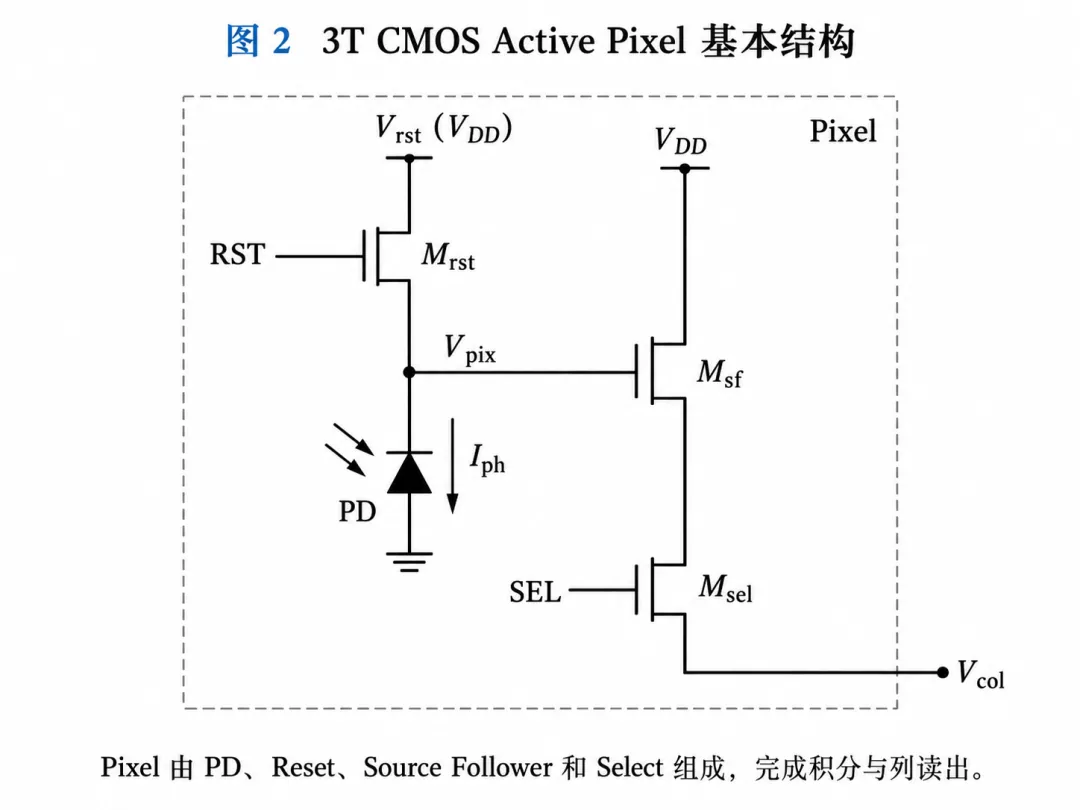
Reset:先把 Pixel “清零”
Reset 先把 Pixel node 拉到已知状态,然后关掉。此后 PD 在一段时间内积累光生电荷:
Qph = IphTint
ΔVpix ≈ IphTint / Cpix
这两条式子一出来,两种架构的味道马上不一样了。PD + TIA + Buffer 更接近“现在的光是什么样”;CMOS Pixel 天然带着 Reset → Integration → Readout,更像“这一段时间一共收到了多少光”。时间正式进入了测量链。
Source Follower:别碰我的 Pixel Node
Pixel node 很娇气。Source Follower 做的核心事情就是阻抗变换和隔离:前面的节点负责保存信号,后面的 column bus 不要直接伸手进去乱摸。当然它自己也会带来 offset、1/f noise、gain variation——工程从来都是解决一个问题,再顺手领两个问题回家。
Select:现在轮到谁讲话
SEL 打开,这个 Pixel 接入 column bus;SEL 关闭,下一个来。于是大量 Pixel 可以组织成阵列:
P0, P1, P2, … , PN−1
这才是 CMOS Pixel 真正有意思的地方。不是“CMOS 比 PD 高级”,而是它把感光、积分、缓冲、寻址组织进了 Pixel,于是可以保留更丰富的空间采样信息。
03 千万别再说“CMOS 肯定比 PD 高级”
看到 CMOS、Array、Digital 几个词,有些人马上产生一种莫名其妙的技术优越感:“那这个肯定更先进吧?”
谁告诉你的?
CMOS Pixel 有 reset noise、kT/C noise;PD 照样有 dark current、shot noise、responsivity mismatch;Source Follower 又带来 offset、1/f noise、gain mismatch;阵列再送你 PRNU、DSNU、column mismatch。
问题没有消失。只是换了一群问题。
所以判断一种光编架构,最后还是那几个一点都不性感的问题:噪声多少?带宽多少?温漂多少?面积多少?功耗多少?最终角度误差多少?量产以后还能剩多少?这些东西不会因为名字里多了一个 CMOS 就自动变好。
04 “CMOS 还是 PD”,到底是不是胡说?
从半导体器件分类来说,不严谨。CMOS Pixel 里面照样有 PD。
但放进光学编码器工程语境里,我现在已经能听懂这句黑话真正想问什么:
你是直接把 PD 感光节点的变化读出来,还是把 PD 做进一个可复位、可积分、可寻址的 Active Pixel,再组织成阵列读出来?
这么翻译以后,一下就合理了。
上一篇,我还在研究:光到底落在哪里?
这一篇继续往硅里面走:光落下来以后,电路到底怎么接?
而下一层更有意思。不管前面怎么接,光学编码器最后都不要光,不要电流,也不要电压。它只要一个东西:角度。
这些光电信号,到底怎么一步一步被榨成一个高分辨率绝对角度?
这个才开始进入光学编码器芯片真正有意思的地方。
本文讨论的是光学编码器中常见的工程架构叫法。电路图为概念级示意,用于说明信号链差异,不代表任何具体产品的晶体管级内部实现。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。