90秒产一个关节、成本降至百元——但关节里的编码器正在承受最大的代价
首发于公众号「如是有为」 · 查看原文
4月2日,一则新闻在机器人圈刷屏:国内关节模组厂商泉智博宣布其自动化产线正式投产,节拍90秒、自动化率85%、一次性合格率96%,部分基础关节模组成本已压缩至百元级别。
这是个振奋人心的数字。但当我看到这条新闻时,第一反应不是庆祝,而是皱了皱眉:关节里的编码器,还好吗?
一、一个被忽视的矛盾
关节模组里集成了电机、减速器、驱动器和编码器四大件。媒体报道的焦点都在整体成本下降,但没人深究:这四个零件里,谁被砍掉了多少预算?
答案可能让人不安。
电机是核心动力件,减速机是精密传动链,驱动器是控制大脑——这三个东西,你很难在不牺牲性能的前提下大幅压缩成本。唯独编码器,往往是最容易在账单上"缩水"的那个。
但问题在于:编码器是整个关节闭环控制的眼睛,它的精度直接决定了机器人的运动精确度。当一台人形机器人在亦庄半马赛道上跑步时,每次膝关节落地的角度误差,都由编码器实时汇报给控制器;每次手臂摆动的力矩分配,也要靠编码器的数据反馈来闭环。
成本降到百元的关节,里面的编码器,究竟要承受什么样的精度代价?
二、“百元关节"里的编码器账本
让我们粗略拆开这笔账。
根据目前主流的人形机器人关节方案,一个中小型谐波关节通常需要双编码器配置——电机端一个(检测转子位置,服务于FOC控制),输出端一个(检测减速后的关节输出角度,服务于位置闭环)。
工业级的双磁编方案,电机端+输出端加起来,使用高性能芯片(如昆泰芯KTH78系列或纳芯微MT6901)的物料成本通常在50~100元人民币区间。如果整个关节模组的总成本要控制在"百元级”,那编码器的预算空间就极其紧张了。
更具挑战的是:量产压缩的不只是成本,还有一致性压力。
磁编码器的精度高度依赖磁铁与芯片的安装精度、气隙大小、磁路设计。当产线节拍从手工组装压缩到90秒时,磁铁对中精度、芯片焊接位置偏差、磁路受减速机谐波变形影响——这些在小批量时可以通过调试消化的误差,在90秒节拍的自动化产线上,会不会系统性地劣化?
我没有答案,但我认为这是整个行业需要正视的问题。
三、电感编码器的"高精度低成本"幻觉,与真实代价
近年来,电感编码器被频繁提起,原因是它的线圈PCB可以直接印在驱动板上,省去了独立编码器模组的成本,理论上可以实现极低的物料BOM。
原理确实优雅:通过发射线圈在金属目标盘上激励出涡流,涡流产生的反向磁场改变了接收线圈的感应电压,随着目标盘旋转,SIN/COS信号就被解调出来,再经过arctan函数计算出角度。整条信号链不依赖任何磁铁,天然抗直流磁场干扰——这正是特斯拉Optimus换装电感编码器的核心动机之一。
但这里有一个被低估的隐患:速度项误差。
根据RAA2P3226数据手册的分析,电感编码器存在一个内生的物理约束——信号处理链存在传播延迟(<100ns),在高转速下,这个延迟会被"放大"成角度误差。
换算一下:假设电机端编码器的电角速度为100,000 rpm(高速关节并不罕见),那么100ns的传播延迟对应的电角度误差约为:
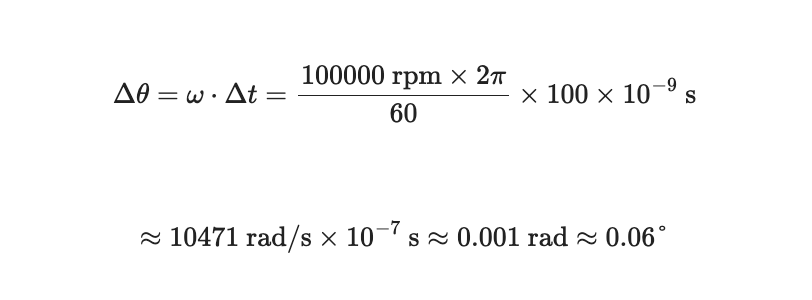
这个数字看起来不大,但如果极对数很高(比如32极对),这个电角度误差折算成机械角度就是0.06/32≈0.002°——相当于7角秒。听起来还行,但这只是传播延迟贡献的那部分误差,实际信号链还有ADC量化噪声、线圈谐波失真、温漂等叠加项。
芯片内部的DSP延迟补偿可以部分消除这个误差,但补偿算法依赖实时速度估算——而速度估算本身又依赖上一个角度测量值,形成了一个互相依赖的闭环。在速度快速变化的动态工况(比如机器人奔跑时膝关节的快速弯曲-伸直)下,这个补偿的实时性就成了真实的瓶颈。
这就是"低成本高精度"背后的真实工程代价:看起来省了物料,但把难度转移给了信号处理算法和产品标定流程。
四、游标磁编码器的另一条路
说到这里,不得不提一个更老派但同样有效的方案——游标磁编码器。
昆泰芯微电子的自研磁编码器芯片组合,本质上是用两块极对数互质的磁铁(比如8极对+7极对),通过游标算法将两个低精度单编码器的测量值融合成一个高精度绝对角度。理论精度可达±0.01°,且完全不依赖高速信号处理链——因为游标算法在数学上是静态的,不受速度影响。
这个方案的代价是什么?体积。两块磁铁需要独立安装空间,在超薄型关节设计中会有挑战;另外,两个磁铁之间的气隙匹配和磁场隔离也需要精心设计,否则两路信号之间会有串扰。
但从精度-速度耦合的角度来看,游标磁编码器在动态工况下的表现反而更稳——因为它的精度来自磁场的物理特性,而不是信号处理速度。
五、量产时代的传感器博弈
现在回到那条让我皱眉的新闻:90秒产一个关节,成本降至百元级。
这是真实的工业进步,值得肯定。但我想提出一个不那么受欢迎的问题:
当一体化关节的成本在疯狂压缩时,谁在为精度买单?
在量产场景里,有三种可能的结局:
第一种,编码器技术随着量产同步降本——就像磁编芯片随着人形机器人爆发出货量提升后,单芯片成本会从数十元降到十几元甚至更低。这是最理想的结局,技术进步覆盖成本压缩。
第二种,精度在"够用就行"的逻辑下被悄悄妥协——工厂端的量产关节精度从±0.01°退化到±0.05°,没人在发布会上提这件事,但机器人在半马终点线前摔跤的概率悄悄变高了。
第三种,国产编码器厂商的产品技术路线被迫分化——低成本量产关节用低档次磁编(满足换向控制即可),高端精密场景用电感双编或游标磁编(满足位置精度要求)。这是最可能发生的,也是最合理的技术生态分层。
六、结语:精度不会在压缩成本时自动保留
泉智博宣布的90秒节拍,是供应链成熟度的重要里程碑。智元机器人宣布的第一万台下线,是中国速度的又一次证明。但在每一个漂亮数字背后,都有一个值得工程师认真对待的问题:
这台机器人关节里的编码器,在它最需要精度的那一刻,够用吗?
4月19日,亦庄半马即将鸣枪。300余台人形机器人,21公里赛道,每台机器人每个关节每秒10,000次的角度采样,将是迄今为止最大规模的编码器集体压力测试。
到时候,答案就见分晓了。
你怎么看?
在人形机器人量产化的大潮里,精度和成本之间的博弈,你认为会怎么收场?是国产编码器技术同步突破,还是会出现质量分化?欢迎在评论区聊聊你的判断。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。