人形机器人离商业落地还有多远?
首发于公众号「如是有为」 · 查看原文
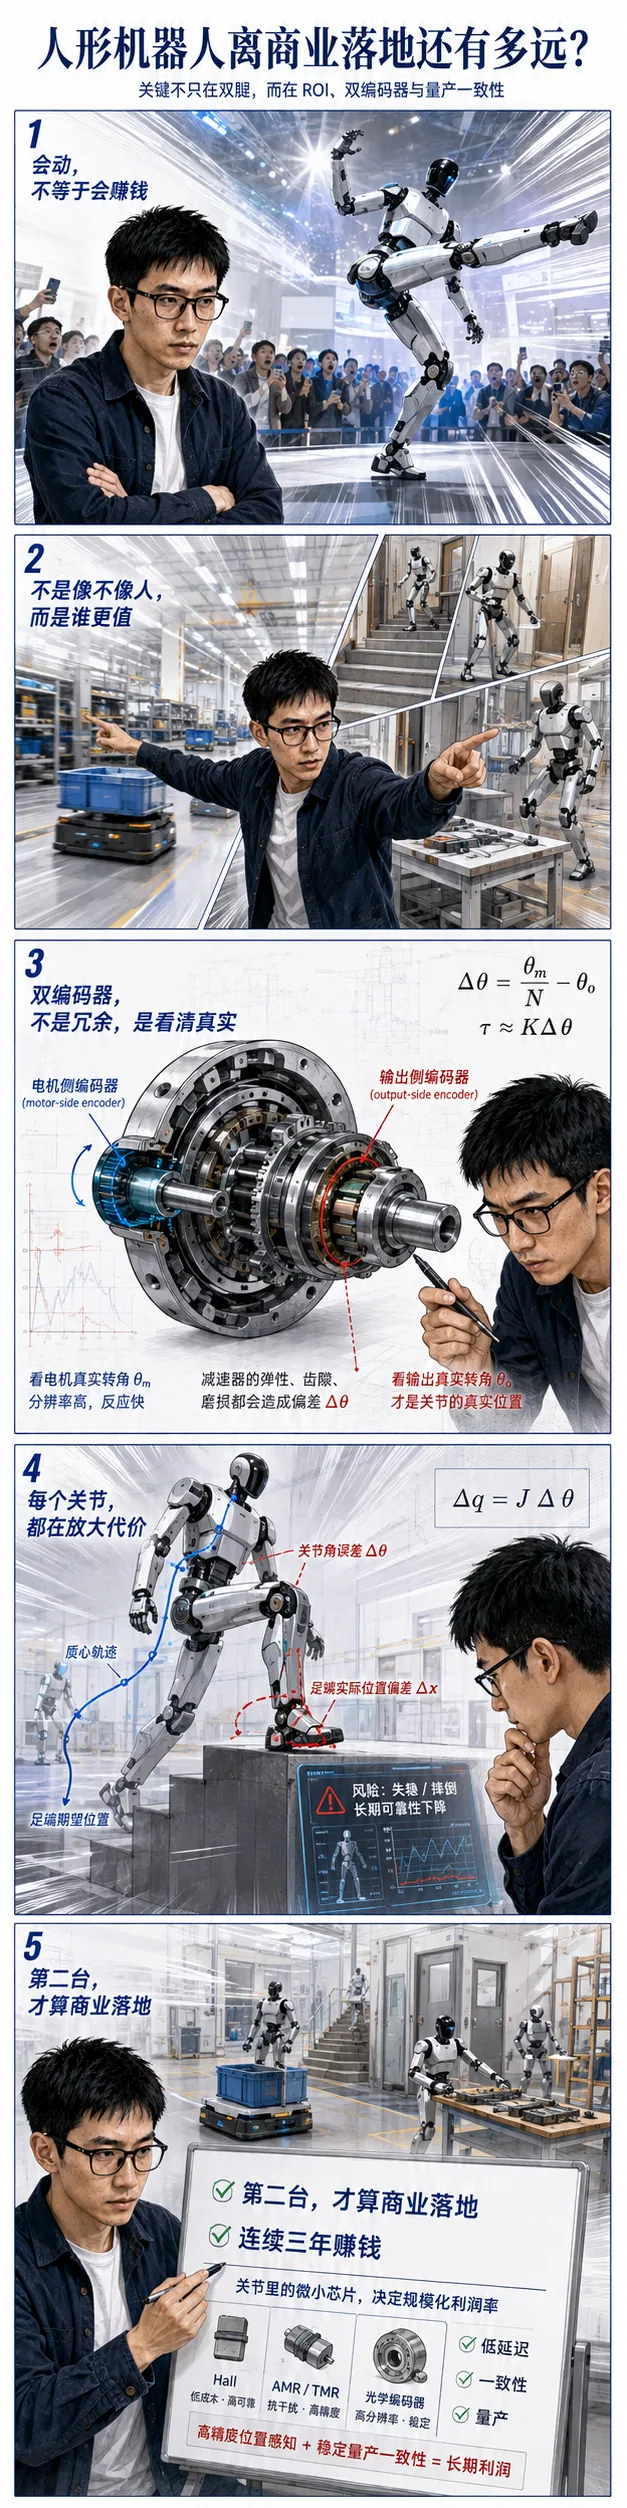
我觉得这个问题问错了一个字。不是“多远”,而是“哪里”。
因为人形机器人并不存在一个统一的商业化时刻。一个机器人如果每天都在平整厂房里从 A 点搬到 B 点,双腿可能永远不是最优解;但如果它必须穿过人行门、上下楼梯、跨门槛、使用现成工作台、拿人设计的工具,又不允许工厂为了它重新装修,那么两条腿突然就有价值了。
所以真正应该问的是:
“
什么场景愿意为“人形”这件事付溢价?
这和汽车行业很像。不是 SUV 技术成熟以后轿车就消失了,而是不同机械拓扑开始占据不同任务空间。
那条高赞回答说,家庭里用扫地机器人式底盘,工厂里轮式比双足便宜,野外四足比双足稳。这些判断背后的核心逻辑我基本赞同:如果地面条件已经为轮子准备好了,就不要轻易跟轮子比效率。
但这里有一个经常被忽略的反面问题:我们今天整个世界,其实是按照“人”设计的。
门把手高度、楼梯尺寸、工作台高度、货架、工具、汽车驾驶位、消防通道、工厂维修空间,全都默认操作对象有人的尺度和活动范围。如果为了部署机器人,要重新修电梯、重新改线体、重新设计工装、重新布置仓库,那么原本便宜的轮式机器人,未必真的便宜。
因此人形机器人的第一笔商业账不是:
“腿贵还是轮子贵?”
而是:
双足增加的机器成本,和为了非人形机器人改造环境的成本,谁更大。
假设双足方案比轮式方案多出来的生命周期成本为一个量,环境改造以及获得更大任务覆盖带来的价值分别是另外两个量,那么真正的决策边界其实很简单:
左边是“坚持做人形”要多花的钱;右边则是“不做人形”以后,为场地改造和任务受限付出的代价。
只要右边长期大于左边,双足就有商业意义。
所以我不会说“双足不可能”。我会说:
“
双足不应该出现在所有地方。它只有在“人类环境本身很贵,改不起”时才真正值钱。
这可能也是人形机器人商业化过程中最重要的一次筛选。
但双足真正贵的,并不是多了十个电机
高赞回答里有一句特别容易传播:100 台机器人,双腿比轮式多出上千个电机,这笔钱还不如装电梯。
方向没错,但如果只算电机数量,实际上还低估了双足的代价。
双足最大的成本不是静态 BOM,而是动态系统复杂度。
轮式移动时,在平整地面上,基本任务是克服滚动阻力和加减速。机器人停下来以后,通常也不需要持续消耗很大的电机功率来维持姿态。
双足完全不同。
走路意味着质心不断加速、减速,左右支撑脚不断切换,地面反作用力不断重新分配。某些关节周期性地经历正功、负功和冲击负载。
最基本的机械功率关系只是:
看起来非常普通,但放到腿上以后,麻烦在于扭矩和转速都不是平缓的。
比如机器人刚落脚的时候,膝关节、髋关节可能瞬间承担很大的地面反作用力矩;下一段动作中又可能进入反拖发电状态。真正决定电机、驱动器和减速器尺寸的,往往不是平均功率,而是峰值扭矩、峰值电流和热循环。
于是同样一个“500 W 电机”,装在轮子上和装在膝盖里,不是一个使用难度。
腿部驱动还要额外付出:
减速器寿命、轴承冲击、编码器抗振、线束弯折、结构刚度、散热以及跌倒后的机械冲击。
所以人形机器人的双足税,真正应该叫:
动态机械复杂度税。
这也是为什么我现在看到一台人形机器人跑得很漂亮,首先不会想到“它走得真像人”,而会想到:
这套关节连续跑 3000 小时以后什么样?
这个问题比后空翻难得多。
还有第二笔更隐蔽的账:
12 个腿部关节不是 12 个独立零件,而是一条串联系统
这件事情在商业化阶段尤其残酷。
假设一个关键关节在一个给定任务周期内可靠工作的概率是:
如果一条运动链里有多个关键关节,而且先用最简单的独立近似,那么整条链的可靠度会近似变成:
假设单个环节已经漂亮到:
12 个关键环节组合起来:
这个模型当然非常粗糙,真实机器人还有共因失效、软件容错、冗余和降级运行,但它说明了一个很重要的工程事实:
“
机器人的复杂度不会按照零部件数量线性增长。
你加一个关节,不只是多一台电机。
它同时增加一个:
电机、驱动器、减速器、轴承、编码器、线束、连接器、控制节点、热源和潜在失效点。
更麻烦的是,轮式机器人某一个驱动轮异常,很多情况下还能刹停。
双足机器人某个膝关节位置环突然异常,后果可能不是“停止工作”,而是:
摔。
而摔倒又是人形机器人特有的一笔经济账。
一台几十公斤的机器人,质心距离地面一米左右,仅仅重力势能的量级就是:
60 kg 的机器人,从 1 m 的质心高度跌落,理论势能接近 600 J。真正碰撞还会因为局部接触、姿态和运动速度产生更高的瞬态载荷。
所以家庭场景为什么特别苛刻?
不是因为机器人“走得不好看”。
而是双足天然把一个移动系统变成了跌倒系统。
在老人、小孩、宠物和家具周围,这个问题比“能不能端水”严重得多。
这也是高赞回答里“轮子具有被动安全”的那句话,我认为最值得继续往下挖的地方。
但做到这里,我反而开始看编码器了
因为双足越复杂,关节状态就越不能含糊。
一台轮式机器人在平地上定位,可以把不少事情交给激光雷达、视觉和轮速计。
但一台双足机器人单脚站立时,髋、膝、踝每一个关节的角度都会进入整机质心和足端位置估计。
一个很小的关节误差,经过连杆长度映射以后,会变成足端位置误差。
最简单的二维连杆关系已经能看出来:
角度误差进入足端以后,本质上服从雅可比关系:
所以机器人关节多以后,“每颗编码器差一点点”并不会简单地停留在每颗编码器里面。
它会变成:
足端位置偏差、质心估计偏差、接触力分配偏差,最后再被控制器补偿。
这也是为什么我一直觉得,真正大规模的人形机器人不可能每个关节都堆最贵的编码器,但也不可能随便放一颗能输出角度的芯片就结束。
产业最后一定会分层。
电机端更关注高速、低延迟、低抖动和可靠换相;减速器输出端更关注绝对精度、温漂、安装偏心以及传动误差。
这正是编码器 IC 厂商比较有意思的位置。
比如昆泰芯现在做 Hall、AMR、TMR,再延伸到光学编码器 IC,我反而不会把这理解成“哪条技术路线都想做”。
更合理的理解是:
机器人自己就不可能只需要一种编码器。
手指、电机高速端、普通关节输出端、高精度关节,它们面对的是完全不同的成本函数。
机器人真正做到十万台以后,最值钱的未必是把所有位置传感器都做到 ±0.01°。
而是知道:
“
哪个关节允许我用 10 元解决,哪个必须花 50 元,哪个地方再省 5 元就会把整机性能毁掉。
这才是量产工程。
所以人形机器人离商业落地还有多远?
我现在的答案反而比以前保守一点:
“人形机器人”已经开始商业化,但“双足”还没有证明自己在大多数场景里值得那笔额外的钱。
轮式能干的活,轮式大概率会赢。
四足更适合的地形,没有必要硬塞两条腿。
固定机械臂能够覆盖的工位,也没有必要为了“像人”增加一个移动底盘。
真正属于人形机器人的市场,是剩下那部分:
环境已经按照人建好了,任务种类又多到不值得为了机器人重新改造环境。
维修、巡检、柔性制造、复杂仓储、部分家庭服务,我认为都会属于这一类候选场景。
因此我不太相信一种叙事:
“未来所有机器人都会长成人。”
但我也不相信另一种极端:
“双腿永远没有商业价值。”
更可能的结果是,人形机器人最后证明自己的方式,非常不像今天的发布会。
没有后空翻。
没有跑步比赛。
甚至不需要特别像人。
它只需要证明一件极其无聊的事情:
“
这间厂房本来是给人建的,而我不改厂房,也能连续三年在这里挣钱。
到了那一天,人形机器人才真正落地。
而那个时候,电机、减速器、编码器这些今天发布会上没人愿意拍特写的小东西,反而会变成真正决定利润率的地方。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。