宇树G1给猪做了台手术真正挡在人体手术前的,是156毫秒和10.4毫米
首发于公众号「如是有为」 · 查看原文
2026年7月8日,《Nature》发表了一项注定会被机器人行业反复引用的研究:两台基于宇树G1改造的人形机器人,在外科医生远程操控下,完成了两例活体猪腹腔镜胆囊切除术。
胆囊真的被切下来了。
这不是硅胶模型,不是离体组织,也不是剪辑出来的演示视频。
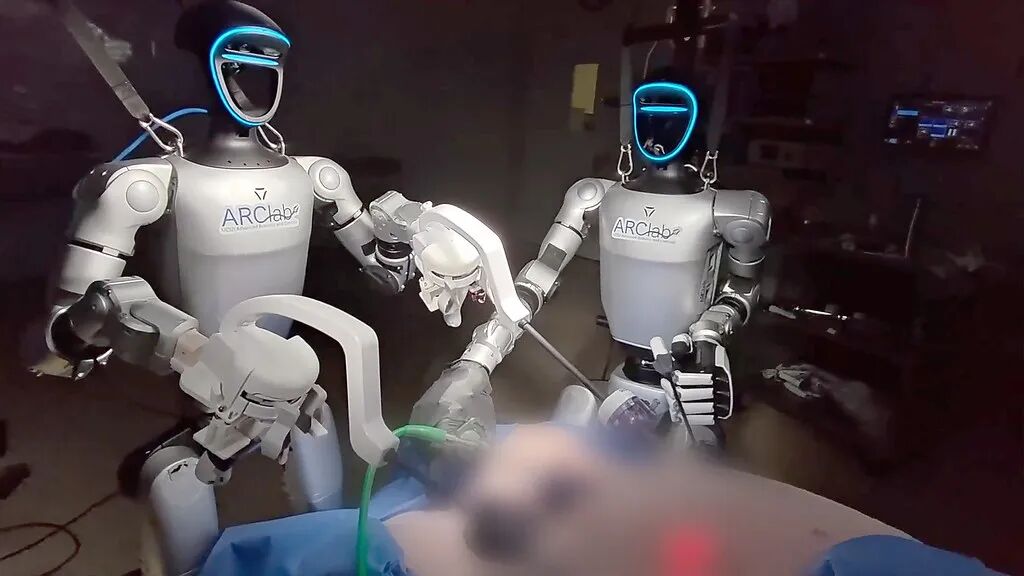
两台人形机器人参与活体猪腹腔镜胆囊切除实验
图片:UC San Diego Jacobs School of Engineering,CC BY 4.0
先把“成功”说完整
第一例手术的机器人实际操作时间为56分15秒,第二例缩短到31分59秒,两例都没有中途改成传统腹腔镜或开腹手术。
但如果把这条新闻翻译成工程语言,结论并不是“宇树G1已经能当外科医生”,而是:在外科医生持续遥操作、床旁人员协助、允许暂停和重新校准的条件下,一套通用人形机器人平台第一次把活体腹腔镜手术流程跑通了。
这个里程碑很大。但“能完成一次动物手术”和“能够安全地给人做手术”,中间还隔着三笔最硬的账:运动精度、器械端力觉,以及反馈延迟。
01 运动精度
直线误差1.3毫米,曲线误差10.4毫米
论文没有只展示手术视频,还专门测了器械尖端的运动精度。让机器人控制手术器械走一段约94毫米的直线,三次测试得到的垂直方向均方根误差为1.30 ± 0.03毫米。这个数字已经接近临床手术机器人校准状态下约1毫米的量级。
但真正的问题出现在曲线运动。当器械尖端跟踪一条直径80毫米的圆形轨迹时,径向均方根误差达到10.40 ± 1.32毫米。
1.30 mm
直线轨迹误差
10.40 mm
圆形轨迹径向误差
这不等于手术刀突然随机跳动了一厘米。它表示机器人画出来的圆,与目标圆之间存在明显的径向变形。但腹腔镜里的牵拉、扫动、剥离和绕行,本来就大量依赖曲线运动,所以这个误差不能被当成一个无关紧要的实验现象。
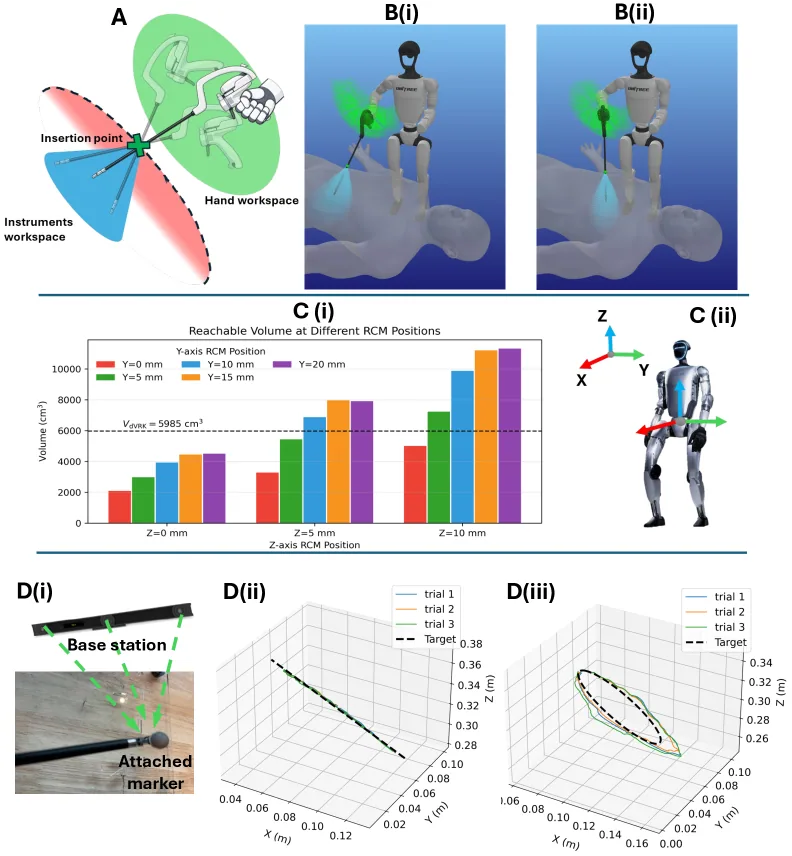
论文中的RCM工作空间及直线、圆形轨迹测试
图:Liang 等,《Nature》2026 / arXiv公开版本
为什么直线还可以,曲线一下差了这么多?因为从G1关节到器械尖端,中间不是一根刚性轴,而是一条很长的误差链:
误差沿着整条链路向前传递
关节编码器 → 电机与减速器 → 机器人手腕
→ 定制转接件 → 手动腕式器械
→ 腹壁戳卡支点 → 器械尖端
任何一个关节的小角度误差,经过长器械都会变成末端位移。器械越长,前端角度误差被放得越大。
更麻烦的是,腹腔镜器械进入腹壁以后,必须始终绕戳卡位置转动。这个固定支点叫RCM,也就是远心运动中心。传统手术机器人通常通过专用机械结构保证RCM,人形机器人却要依靠视觉识别、运动学计算和关节控制,在软件里“虚拟”出这个支点。
论文明确记录到:动物呼吸和机器人底座轻微漂移,都会让RCM位置发生变化。漂移过大、图像变差或器械行为异常时,手术就必须暂停,重新校准。
第一例手术进行了8次机器人部署或重新定位,第二例也有4次。一次较大的重新校准或位置调整,通常至少需要3分钟。
这就是为什么手术机器人不能只问编码器有多少位。编码器可以准确知道电机轴转了多少,却未必知道底座是不是移动了、戳卡是不是偏了、转接件是不是变形了,更不知道器械尖端是否仍然停在计算出来的位置。
手术级反馈必须闭环到器械尖端,而不能只闭环到关节。
02 器械端力觉
最关键的力控精度,论文其实没有给出来
手术中最危险的,不一定是器械偏了一毫米,而是器械已经夹住组织,机器人却不知道自己到底用了多大的力。
从论文公开的方法和结果看,研究人员测量了轨迹精度、任务完成时间、操作错误和医生主观评价,但没有公开一条可以直接验收的器械端力曲线。
我们仍然看不到这些关键指标:
- 器械尖端最小能分辨多大的接触力
- 夹持力的绝对误差是多少
- 零点会不会随温度漂移
- 快速牵拉时力反馈带宽有多高
- 正推和反拉时测得的力是否一致
- 戳卡摩擦如何从组织受力中分离
这比“力控还差两个量级”更值得警惕。
因为现在不是误差已经测出来、只是数字不够好,而是最关键的器械端力指标还没有被完整公开。
宇树官方参数显示,G1关节采用双编码器,部分配置支持力位混合控制和力控灵巧手。这说明它具备较好的关节控制基础,但并不等于已经拥有手术器械尖端的力觉。
如果主要依靠电机电流估算关节力矩,中间还隔着减速器摩擦、传动弹性、齿槽转矩、器械自身摩擦、戳卡阻力、重力和加减速惯性。机器人感受到“电机更费劲了”,并不能直接判断这股力到底来自组织、器械摩擦,还是关节本身。
这也解释了为什么编码器会直接影响力控:角度有偏差,重力补偿就会算错;速度由角度差分得到,角度噪声会进入惯性补偿;正反转存在迟滞,推和拉就可能得到两套不同的力估计。
论文中的外科医生也指出,当前系统仍存在输出力不足、活动范围受限、需要频繁重新定位等问题。第二例手术还出现了轻微胆汁溢出和肝床出血,随后通过吸引和电凝处理,没有导致手术转换。
“最后完成了”,不能代替对过程中每一次接触力的审计。
03 反馈延迟
医生的手已经停了,机器人可能还在继续动
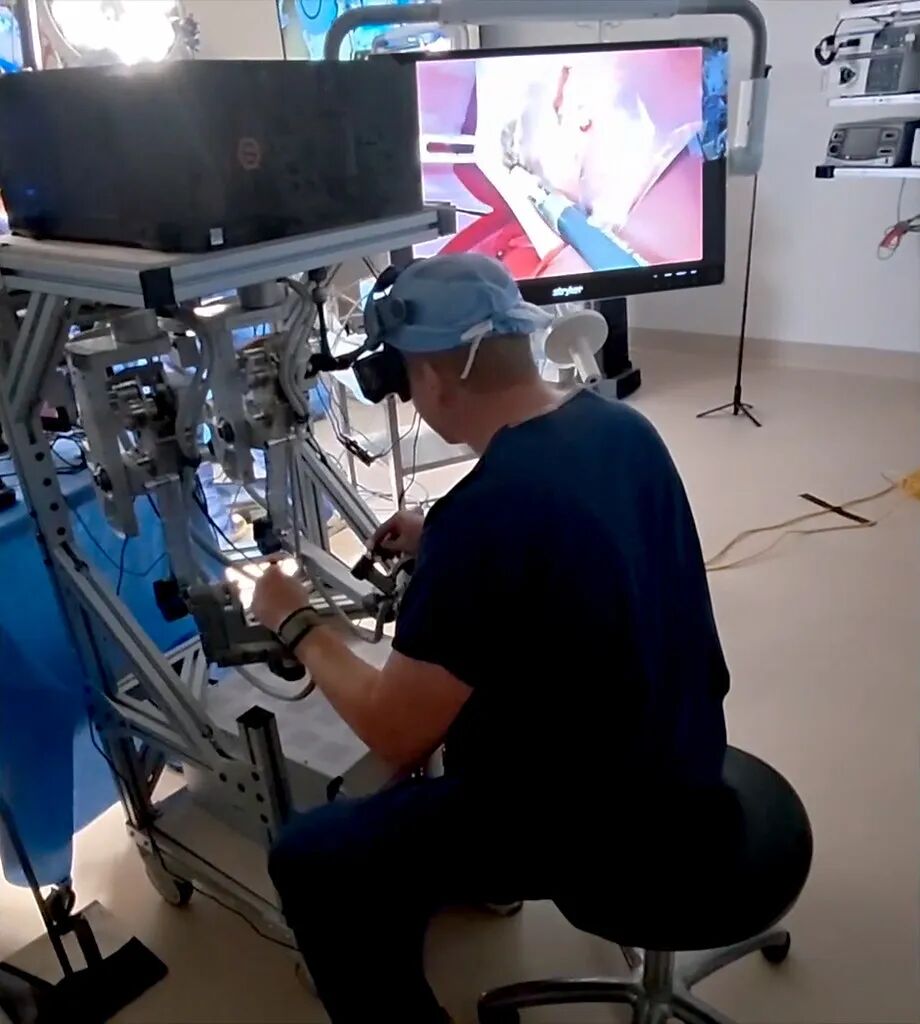
外科医生在遥操作台控制人形机器人
图片:UC San Diego Jacobs School of Engineering,CC BY 4.0
论文测得,从医生操作主手到机器人末端开始跟随,端到端延迟约为156毫秒。其中控制计算机内部的控制循环延迟约24毫秒,单次逆运动学计算约占11毫秒。
156 ms
端到端跟随延迟
24 ms
控制循环延迟
11 ms
逆运动学计算
论文引用的既有研究认为,传统遥操作手术系统通常希望延迟控制在150毫秒以内。也就是说,这套系统在同一实验环境里已经接近并略高于那条经验线。
156毫秒在普通机器人表演里几乎感觉不到,但在组织已经开始撕裂、医生正在回撤器械的瞬间,它就是一段真实存在的继续运动。
而且,远程手术真正害怕的还不是平均延迟,而是:这一帧100毫秒,下一帧突然变成250毫秒。
如果未来要把机器人部署到偏远地区、船舶或野外医疗点,还要叠加网络传输、视频编码、数据排队、丢包重传和时钟不同步。
这时编码器还要回答另一个问题
这个角度,究竟是什么时刻的角度?
如果编码器采样、驱动器控制和远程操作台没有统一时间基准,控制器拿到的可能是一组数值正确、时间已经过期的数据。示波器上看起来每个信号都没有问题,合在一起却会让机器人始终慢半拍。
手术级系统需要看的不是一个漂亮的平均延迟,而是整条链路的最大延迟、抖动分布、数据年龄和异常时的安全停止距离。
真正的临床门槛
这次手术真正证明了什么
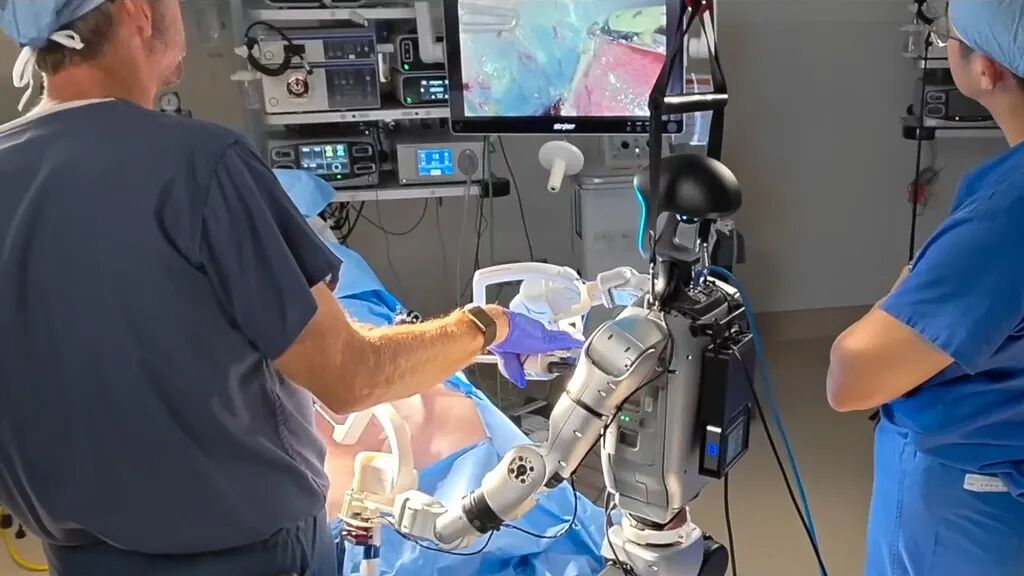
人形机器人进入现有手术室,与床旁医疗人员共同工作
图片:UC San Diego Jacobs School of Engineering,CC BY 4.0
它证明了一件非常重要的事:一台起售价约1.35万美元、原本面向通用研究的人形机器人,经过器械接口和控制系统改造,已经能够进入真实手术室,拿起标准腹腔镜器械,完成复杂的活体操作。
这个突破是真的,而且可能改变手术机器人的成本和部署方式。但它没有证明G1已经具备人体手术所要求的确定性安全。
论文中4名参与者给出的总体临床就绪度平均只有2.5分,满分5分。研究人员自己也把控制延迟、工作空间、校准漂移、输出力和频繁重新定位列为临床应用前必须解决的问题。
更重要的是,这不是自主手术。医生始终坐在操作台前做判断,机器人负责复现动作;多数床旁协助仍由人完成。由于缺少兼容机器人使用的施夹器,胆囊管夹闭和胆囊动脉处理也没有由人形机器人连续完成。
人形机器人已经跨进了手术室的门,但还没有跨过临床安全的红线。
活体猪手术成功,证明它在专家监控、允许暂停和不断校准的条件下能够把任务做完。
人体手术安全要求的却是:即使温度变化、方向反转、底座漂移、网络抖动、传感器异常,器械尖端的位置、接触力和停止距离仍然处在可证明的边界内。
猪手术证明的是“能做”。
人体手术要求证明的是“不会失控”。
而这两句话之间,隔着的不是一个更聪明的AI模型,而是一整条仍需重新设计和验证的反馈链:器械端力传感、关节双编码器、末端位置校验、硬件时间同步、延迟监测,以及任何单点故障发生后都能立即停住的冗余系统。
这才是宇树G1走进人体手术室之前,真正必须算清楚的账。
参考资料
- Nature:In vivo feasibility study of humanoid robots in surgery
- 论文公开全文与实验数据
- UC San Diego官方新闻稿
- 宇树G1官方产品参数
- UC San Diego高清新闻图片,CC BY 4.0
— END —

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。