宇树 G1 头部的深度视觉芯片,为什么还不是中国造?奥比中光、图漾、海康、光鉴...加油
首发于公众号「如是有为」 · 查看原文
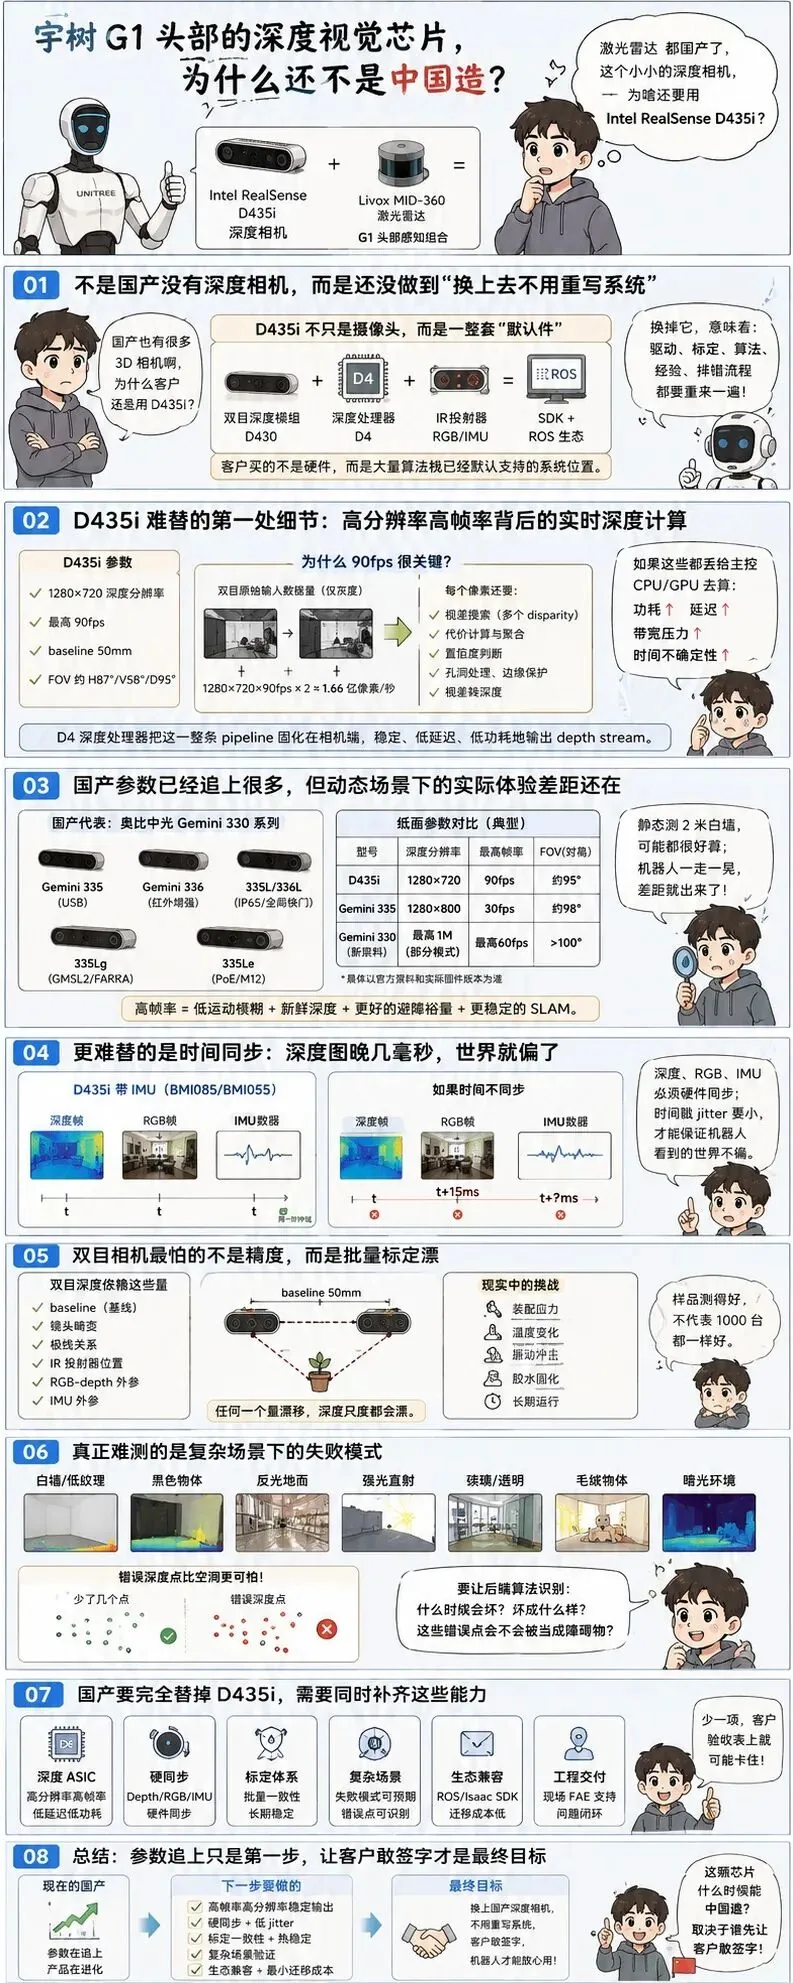
01 G1 头部这颗“眼睛”,卡的不是摄像头,而是深度视觉默认件
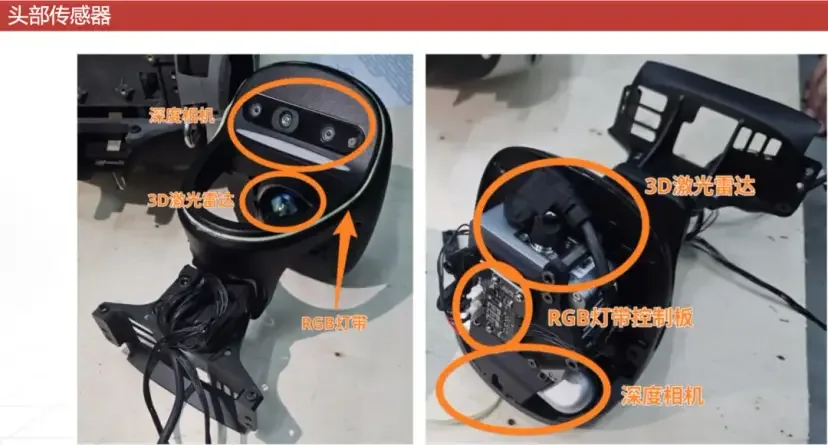
宇树 G1 的头部感知里,有一个很有意思的组合:Livox MID-360 激光雷达 + Intel RealSense D435i 深度相机。前者是国产,后者是 Intel RealSense 系列。也就是说,在这台国产人形机器人身上,激光雷达这类看起来更“贵”的传感器已经国产了,但深度视觉模块这条链路,仍然能看到国外方案。
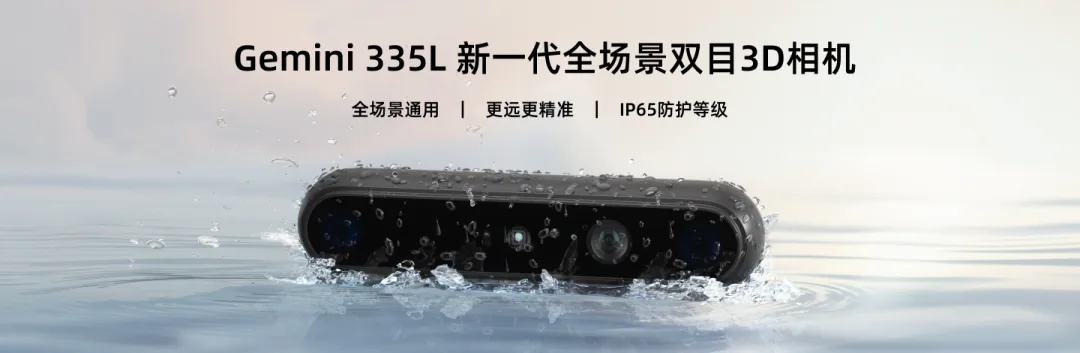
这不是因为中国做不出深度相机。国产厂商现在已经有不少产品可以对标 D435i,比如奥比中光 Gemini 330 系列里的 Gemini 335、Gemini 335L、Gemini 336、Gemini 336L、Gemini 335Lg、Gemini 335Le,还有 Femto 系列、图漾工业 3D 相机、海康机器人 3D 视觉产品。真正的问题是:G1 头部这种位置要的不是“能出深度图”的相机,而是一个能被机器人算法栈直接相信的深度视觉默认件。
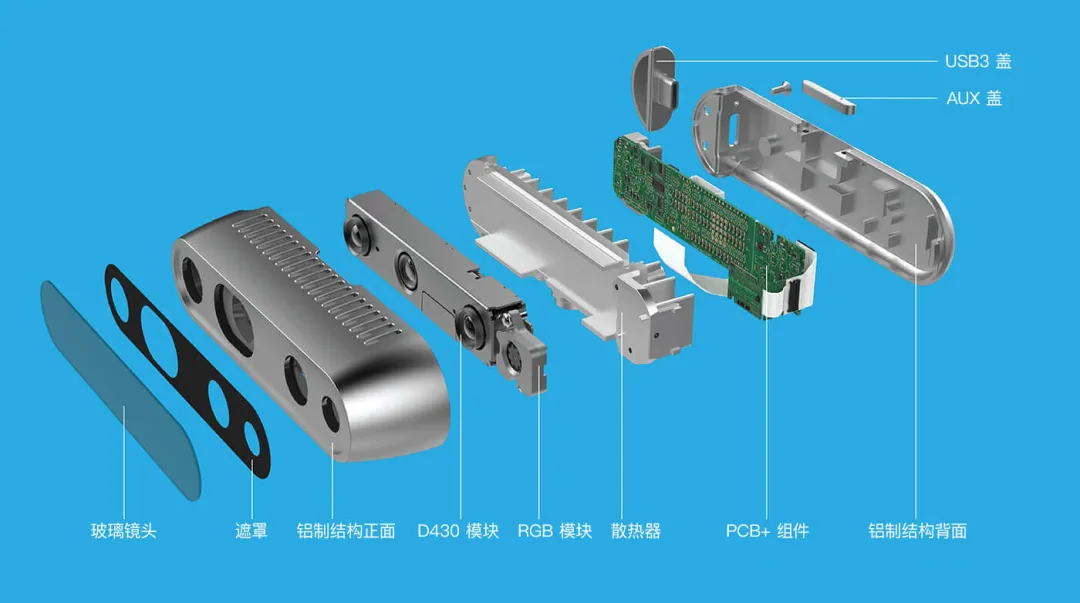
D435i 的优势不只是硬件。它是 D430 双目深度模组 + D4 深度处理器 + IR 主动纹理 + RGB + IMU + librealsense SDK + ROS 生态 的组合。客户用它,不只是因为参数够用,而是因为大量机器人开发者已经围绕它调过 SLAM、避障、点云滤波、外参标定和异常处理。
国产替代真正要替的,不是一个 Intel logo,而是这套“默认可用”的系统位置。
02 D435i 难替的第一层:D4 把双目深度计算做成了低功耗 ASIC
D435i 最核心的芯片不是 RGB sensor,而是 Intel RealSense Vision Processor D4。Intel D400 系列数据手册明确写到,D4 的主要功能是做 stereo depth processing,也就是把双目图像在相机端处理成深度数据,再通过 USB 或 MIPI 交给主机。(Intel CDRD)
这件事很关键。双目深度不是两个摄像头拍完,随便写个算法就行。它要做左右目同步、去畸变、极线校正、视差搜索、代价聚合、置信度判断、孔洞填补、边缘保护,最后把 disparity 转成 depth。这里最吃资源的是 stereo matching,因为每个像素都要在另一幅图上沿极线找对应点。
D435i 的公开参数是 1280×720 深度分辨率,最高 90fps。单路 1280×720×90fps 已经是每秒约 8290 万像素,双目输入就是 1.66 亿像素级别。每个像素还要做多个视差候选的匹配和过滤。如果这件事丢给机器人主控 CPU/GPU 做,当然也能算,但功耗、延迟和确定性都会变。
D4 的价值就在这里:它不是“能算”,而是把这套 pipeline 固化在相机端,用比较稳定的功耗和延迟持续吐出 depth stream。对人形机器人来说,确定性很重要。头部感知链路后面接的是避障、建图、运动规划和控制安全边界,偶发延迟比平均延迟更可怕。
国产很多方案现在已经开始补这一层。比如奥比中光 Gemini 33X 系列明确强调 MX6800 自研深度引擎 ASIC,也是把深度计算放在相机端,而不是完全丢给主机。
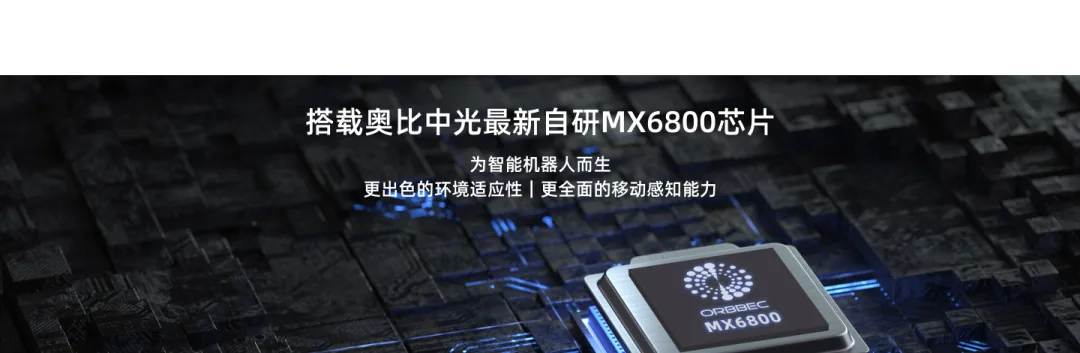
但从“有 ASIC”到“客户敢直接替 D435i”,中间还有距离。因为 ASIC 不只是算出深度图,还要把输出格式、时间戳、同步方式、SDK 行为、异常恢复做成客户可预期的东西。芯片算力只是第一关,系统确定性才是签字关。
03 国产新型号已经追上很多纸面参数,但替换时卡在动态场景
国产现在不是没产品。奥比中光 Gemini 330 系列已经不是早期那种“能出 3D 图就行”的开发板思路,而是明显朝机器人、AMR、工业自动化去做工程化。Gemini 330 系列公开资料里写了主动/被动双目融合、自研 MX6800 深度 ASIC、宽视场、深度和彩色帧同步、多设备同步,并且支持 NVIDIA Isaac ROS 和 Omniverse。
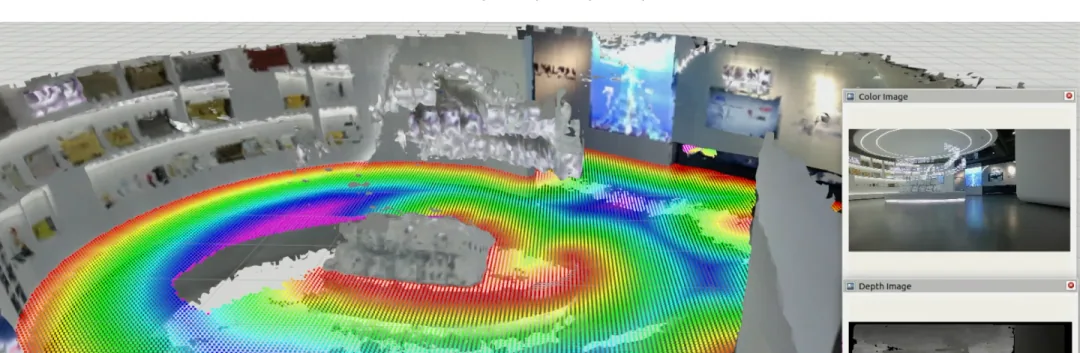
具体到型号,Gemini 335 / 336 更像标准 USB 机器人双目相机;Gemini 335L / 336L 加了 IP65、全局快门 RGB 和 IR,更偏工业机器人和移动机器人;Gemini 335Lg 走 GMSL2/FAKRA,强调 6Gbps 带宽、15m 线缆、抗振连接和 IP65,明显是给移动机器人、机械臂、严苛工业场景准备的;Gemini 335Le 则走 PoE/M12,以太网供电和长距离布线更方便。
这些产品说明国产已经在补 RealSense 的短板。D435i 过去强在开发者生态,但它毕竟是 USB 小模块形态,工业现场里长线缆、振动、EMC、IP 防护并不是它最擅长的方向。Gemini 335Lg 的 GMSL2/FAKRA、Gemini 335Le 的 PoE/M12,反而更像真正要上机器人量产的接口形态。
但问题是,G1 头部这种位置,不是换一个接口就结束。D435i 的强项是 1280×720@90fps 和成熟 RealSense pipeline。Gemini 335 这类产品常见公开参数是 1280×800@30fps,部分新资料提到 Gemini 330 系列可支持更高帧率模式,但客户在替换时不会只看“最高帧率”几个字,而会问:在我需要的分辨率、曝光、IR 模式、同步模式、SDK 输出格式下,实际能不能稳定跑?
这就是动态场景的坑。静态测 2m 白墙,国产相机可能很好看;但机器人走起来以后,头部会摆动,机身会振动,图像会有运动模糊,IMU 和 depth frame 要对齐,点云还要投到机器人坐标系。30fps 和 90fps 的差异,不是视频流畅度,而是感知链路的时间裕量。
04 真正难补的是时间戳:深度图晚几毫秒,机器人看到的世界就偏了
深度视觉在固定工位上很容易显得“够用”。相机架在三脚架上,拍一块标定板,中心区域误差很小,参数表也能写得漂亮。但人形机器人不是三脚架。它走路时头部在晃,腰在摆,脚落地会有冲击,传感器数据必须和机身状态对齐。
D435i 里那个 “i” 就是 IMU。RealSense D400 系列资料里,D435i 使用 D430 模组、D4 处理器,并带 IMU;新版本文档还提到 BMI085 替代 BMI055。
IMU 的意义不是“多一个惯导”。它真正的价值是给 VIO、SLAM、运动补偿提供时间基准。depth frame、RGB frame、gyro、accel 如果不是同一个时钟域,或者时间戳 jitter 太大,机器人动起来以后,点云就会错位。
举个现场里很容易遇到的问题:静态时,国产相机和 D435i 都能测出 2m 平面;但机器人一边走一边转头,depth frame 晚了 15ms,IMU 姿态用的是另一个时刻的数据,点云投到 base_link 坐标系时就会产生空间偏差。这个偏差在 RViz 里可能只是边缘发毛,在避障算法里可能就是“桌腿宽了一圈”或者“地面高度浮起来了”。
所以国产替代不是说“我也有 IMU”。客户要看的是:depth、RGB、IMU 是否硬件同步;timestamp 是不是同一个 clock domain;ROS topic 到达时间 jitter 多大;长时间运行后时钟漂不漂;外参标定能不能固化到出厂文件里;固件升级后这些标定参数会不会变。
这类细节不够硬,客户不会签字。因为出了问题以后,很难解释到底是相机、IMU、驱动、USB、ROS、SLAM 还是运动控制的问题。
05 双目相机最怕的不是精度不够,而是批量标定漂
D435i 的 D430 模组 baseline 是 50mm。这个 50mm 看起来只是一个机械尺寸,但对双目深度非常关键。双目测距本质上依赖 baseline、焦距和视差,任何一个量漂了,深度尺度都会漂。
这就是双目相机比普通 RGB 相机难的地方。普通摄像头镜头稍微有点畸变,很多应用还能靠 ISP 或后端算法兜住。但双目不行,左右目相对位置、镜头畸变、极线关系、IR 投射器位置、RGB-depth 外参、IMU 外参,只要一个漂,最后输出的不是“图像不好看”,而是“距离不可信”。
国产替代最容易低估的是批量一致性。一个样品测得好,不代表 1000 台都好。结构件热胀冷缩、镜头座应力、胶水固化、跌落振动、长期温升,都可能让外参慢慢漂。相机开机前 5 分钟测得准,不代表连续运行 4 小时后还准。
Gemini 330 系列往工程化方向走,比如 IP65、GMSL2、FAKRA、PoE/M12,这些都是对的。但客户在 G1 这种机器人上要看的不是“有没有防护等级”,而是这套防护结构、镜头结构、模组结构在振动和温漂下会不会影响内外参。
这也是为什么很多国产方案参数看起来能打,但客户替换慢。不是客户看不懂参数,而是客户知道深度相机真正出问题时,往往不是规格书里的典型值,而是装配、温漂、标定、时间同步这些脏细节。
06 国产没有完全替掉的,不是单点参数,而是失败模式的可预测性
深度视觉最难测的不是标准平面,而是烂场景。白墙、黑色桌腿、玻璃门、反光地砖、阳光直射、暗光走廊、毛绒物体、斜坡边缘,这些才是机器人现场会遇到的东西。
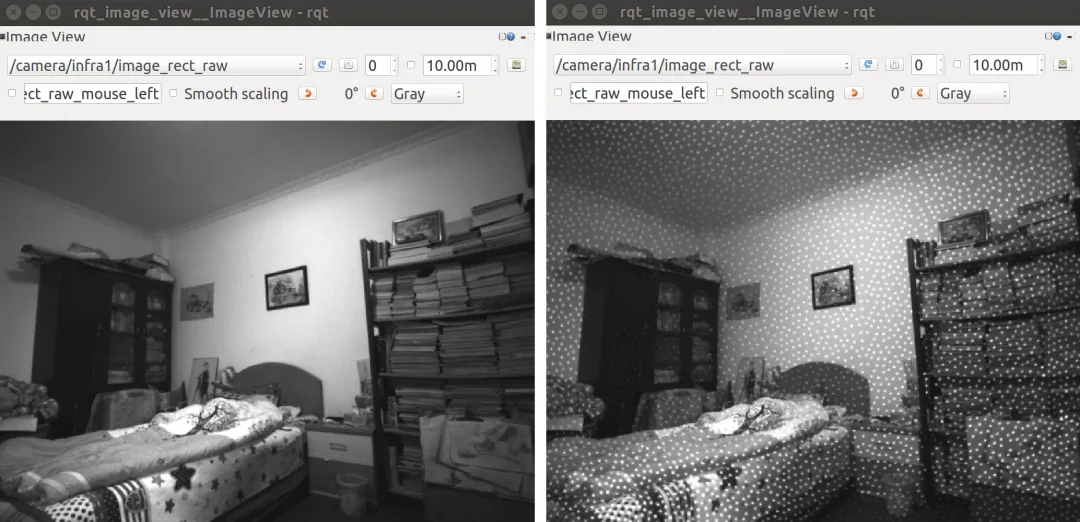
主动双目靠 IR 投射器给低纹理场景增加纹理,但强光下红外纹理会被淹没,黑色材料会吸收红外,反光材料会制造错误匹配。ToF 可以直接测飞行时间,但会遇到多径反射、强光、边缘 mixed pixel、黑色吸光材料等问题。结构光近距离精度好,但在室外强光和运动平台上也有短板。
所以深度视觉没有万能路线。D435i 的优势不是每个场景都最好,而是它的失败模式被大量开发者摸过。大家知道它在白墙上会怎样,在反光地面上会怎样,在 USB 带宽不够时会怎样,在 ROS 里 topic 掉帧怎么查。
国产方案要替掉它,必须让客户知道:你什么时候会坏,坏成什么样,坏了以后后端算法怎么识别。这个比平均误差更重要。
比如一张深度图里,少几个点不可怕;可怕的是错误深度点很自信地出现在障碍物边缘。后端避障算法可能会把一片反光误认为墙,也可能把黑色桌腿漏掉。对人形机器人来说,深度视觉不是拍照,它是安全链路的一部分。
07 奥比最有机会,但它要替的不是 D435i 参数,而是 RealSense 生态
国产玩家里,奥比中光是最接近直接对标 RealSense 的。原因不是它型号多,而是它确实在做深度 ASIC、SDK、机器人接口和工程化产品线。Gemini 330 系列里的 MX6800 深度引擎,是国产替代必须走的一步;Gemini 335Lg 的 GMSL2/FAKRA、Gemini 335Le 的 PoE/M12,则是在补机器人量产里的线缆、抗振、供电和工业连接问题。
但奥比真正要打赢的不是 D435i 的单项参数,而是 RealSense 的默认生态。RealSense 有 librealsense,有 ROS 驱动,有大量开源案例,有大量算法工程师踩过坑。国产 SDK 即使写得好,客户也会问一句:我现有代码改多少?
这句话很现实。机器人公司不是相机评测机构,它不会为了替换一个深度相机,把 SLAM、避障、标定、日志、运维全部重写一遍。国产方案最需要提供的不是“我比 D435i 参数更强”,而是“你原来用 D435i 的地方,我能用最小代价换上去”。
所以未来谁能替掉 D435i,谁就必须同时补四件事:相机端深度 ASIC、稳定标定体系、ROS/Isaac 生态兼容、现场 FAE 闭环能力。少一件,都可能卡在客户验收表上。
08 图漾、海康、光鉴的机会不一样,不应该混在一起看
图漾科技更偏工业 3D 视觉。它的优势不是直接复刻 RealSense,而是在工业检测、机器人引导、测量类场景里积累了很多工程经验。这样的公司如果切入人形机器人,优势会在标定、工业可靠性和场景交付,但要补的可能是小体积头部模块、ROS 开发者生态和动态运动场景。
海康机器人强在工业视觉渠道、工程交付和客户服务体系。深度视觉国产替代最后不是只有芯片工程师打仗,现场 FAE、应用工程、工业客户验证都很重要。海康这类公司如果做机器人 3D 视觉,优势是能把复杂项目落地,但未必天然最像 D435i 这种开发者默认件。
光鉴这类更底层的 3D sensing 公司,潜力在芯片和传感路线,比如 ToF、SPAD、深度计算、传感器融合。但要进人形机器人头部,它要解决的不只是芯片指标,还包括强光、多径、黑色物体、边缘 mixed pixel、功耗、体积和生态接入。
所以国产深度视觉不是一个赛道。奥比更像“RealSense 替代者”,图漾更像“工业 3D 视觉工程派”,海康更像“交付体系派”,光鉴更像“底层芯片路线派”。最后谁能进 G1 这种机器人头部,不一定取决于谁单项参数最强,而取决于谁能把算法链路和验收责任一起接住。
09 真正的验收表,不会只测 2m 白墙
如果我在客户现场验证一颗国产深度视觉模块,绝不会只看宣传页参数。
第一组一定是静态精度:0.3m、0.5m、1m、2m、3m、5m,各距离测中心区和 80% FOV 区域的 Z accuracy、RMS noise、fill rate 和边缘 flying pixels。只测中心点没有意义,因为边缘畸变和匹配错误最容易藏问题。
第二组是动态同步。把相机装到机器人头部或六轴平台上,模拟走路摆头,记录 depth frame、RGB frame、IMU frame 的 timestamp,再看 ROS 端到端延迟和 jitter。静态白墙测得再准,时间戳不稳,机器人一动就会露馅。
第三组是烂场景。白墙、黑布、桌腿、玻璃门、反光地砖、强光、暗光、毛绒物体,每个场景不只看有没有深度图,还要看错误点云会不会骗过后端算法。深度视觉最怕的不是空洞,而是错误深度点看起来很像真的。
第四组是热稳定和批量一致性。连续跑 8 小时,记录机身温度、深度尺度漂移、RGB-depth 外参漂移、IMU bias 变化。再换 30 台样机重复测,看批间差异。很多国产样品的问题不是一台不行,而是一台很好,十台开始散。
第五组是软件链路。SDK API、ROS driver、Isaac ROS 支持、固件升级、异常日志、掉线恢复、参数保存、标定工具、现场定位文档,这些都要测。客户最后签的不是“参数可用”,而是“出了问题有人能解释”。
10 为什么激光雷达能国产,深度视觉反而还要等一等
G1 头部的 Livox MID-360 是国产,这说明中国机器人传感器不是整体弱。激光雷达这几年国产化推进很快,是因为它的数据形态相对清楚:点云、距离、反射强度、扫描频率、视场角。客户替换时当然也要验证,但后端接口和数据语义相对直接。
深度视觉更麻烦。它既是传感器,又是算法前端;既输出深度图,又绑定 RGB、IMU、SDK、ROS、标定文件、滤波行为和失败模式。一个机器人团队用 D435i 两年,算法里可能到处都是围绕 RealSense 行为调出来的经验参数。
这就是为什么国产替代在深度视觉上会慢一点。不是因为硬件做不到,而是因为它牵着一整条 perception pipeline。你换掉 D435i,不是换一个 BOM,而是在动机器人“怎么看世界”的底层假设。
宇树 G1 头部的深度视觉芯片为什么还不是中国造?最准确的答案不是“国产没有”,而是国产还没有在这类人形机器人头部位置上,完全替掉 RealSense 的系统确定性。
奥比 Gemini 330 系列已经很接近,它有 MX6800,有 Gemini 335/336,有 335Lg 的 GMSL2,有 335Le 的 PoE/M12,也开始对接机器人生态。图漾、海康、光鉴也都有各自路线。但要真正替掉 D435i,还要跨过几道硬门槛:高分辨率高帧率下的低延迟深度 ASIC,depth/RGB/IMU 的硬同步,批量标定一致性,复杂场景失败模式,ROS/Isaac 生态迁移成本,以及现场问题闭环能力。
所以这件事最后不是谁能做出深度相机,而是谁能把深度相机做成机器人公司敢默认使用的标准件。
参数追上,只是第一步。
让客户换上去以后不用重写系统,才是国产深度视觉芯片真正进 G1 这类机器人的那道门。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。