电感编码器想把磁编码器干掉,先解决贵三倍这个问题
首发于公众号「如是有为」 · 查看原文
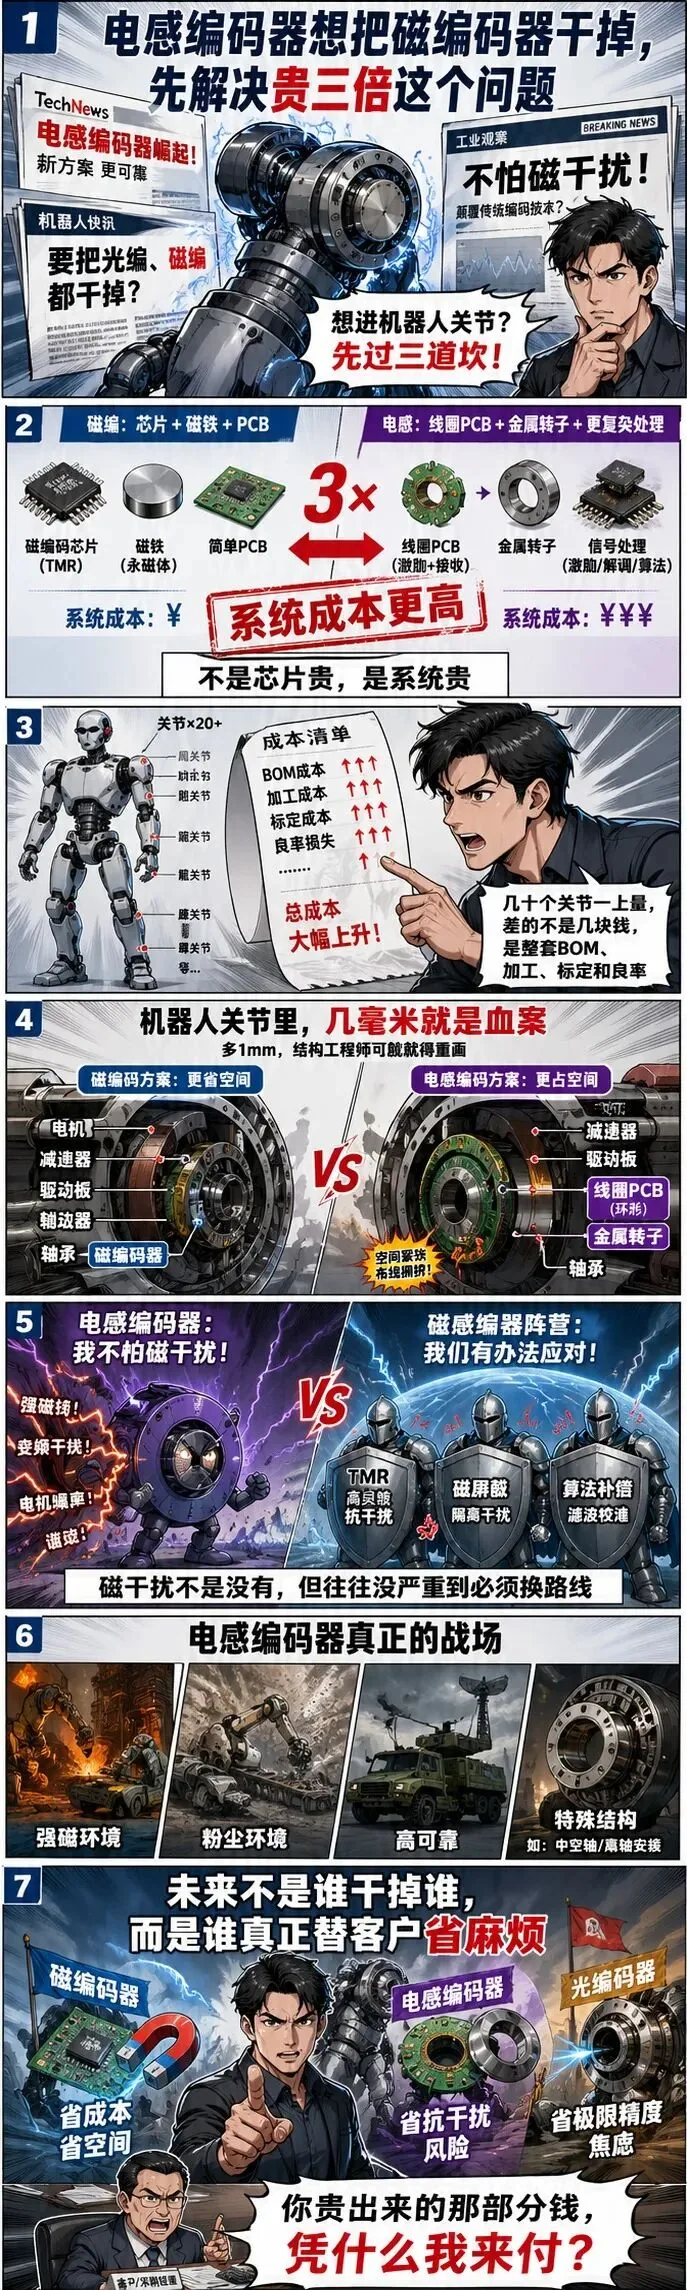
纳芯微最近推出 MT6901 电感编码器,很多解读文章说得很猛:它摆脱了光编码器对光路的依赖,也避免了磁编码器对背景磁场的敏感。翻译成大白话就是:电感编码器想进机器人关节,而且不是来当配角的。
这个方向当然有价值。机器人关节越来越紧凑,中空走线越来越多,电机、驱动、大电流线缆、减速器全挤在一个小空间里。光编码器怕污染、怕装配、怕光路;磁编码器又天然绕不开磁场环境。电感编码器靠线圈和金属转子做角度检测,在抗污染、抗磁干扰、特殊结构适配上,确实有自己的牌。但问题是,有牌不等于能通吃。
在机器人关节这个最大增量市场里,电感编码器想真正替代磁编码器,先得过三道坎。
第一道坎:不是芯片贵,是系统贵
磁编码器的结构很简单:一颗磁编码器芯片,一颗径向充磁磁铁,一块普通 PCB。芯片贴在定子侧,磁铁贴在转子侧,中间留好气隙,算法把磁场角度读出来。这个结构之所以能在机器人、电机、伺服、云台里铺开,不只是因为性能够用,更因为它便宜、成熟、好装。
电感编码器就不一样。它通常需要激励线圈、接收线圈、专门设计的 PCB 图形,还需要一个与线圈匹配的金属转子。线圈图案、转子形状、安装气隙、偏心误差、材料选择,都会影响最后的角度精度。也就是说,磁编码器更像一个标准器件;电感编码器更像一个半定制系统。这才是成本差异的根源。
电感编码器厂商可以说芯片本身不贵,也可以说方案器件数不多,这些都没错。但到了机器人关节厂那里,真正要算的不是芯片单价,而是系统级落地成本:PCB 面积要不要增加,金属转子要不要单独加工,装配公差能不能放宽,每个关节要不要标定,量产良率能不能保证,售后调试会不会变复杂。这些全都是真钱。
一台人形机器人动不动二三十个关节,如果每个关节都把磁编码器换成电感编码器,多出来的不是一颗芯片的钱,而是一整套机械、电路、标定和供应链成本。在样机阶段,这个差异可以被“性能更好”掩盖;到了量产阶段,财务会一项一项把账翻出来。
第二道坎:机器人关节里,几毫米就是血案
机器人关节不是实验室桌面。它更像一个被压缩到极限的小盒子:电机要进去,减速器要进去,驱动板要进去,制动器要进去,轴承要进去,线缆还要从中间穿过去。直径 60mm 到 90mm 的关节模组里,空间不是按厘米算的,是按毫米抢的。
磁编码器最大的优势,就是小。一颗 5mm×5mm 级别的磁编码器芯片,贴在 PCB 上几乎不占空间。磁铁可以做成薄片,直接固定在旋转体上。它对机械结构的侵入性很低。
电感编码器就不一样。它需要线圈面积。线圈不是一个点,它要铺开。激励线圈、接收线圈、双码道结构、游标结构,都需要占 PCB 的有效面积。金属转子也不是随便贴一颗小磁铁就完事,而是要和线圈形成稳定的电磁耦合关系。这就带来一个现实问题:电感编码器不是不能装进机器人关节,而是它经常要求关节结构为它让路。而磁编码器很多时候是自己去适应关节。
在高端关节里,如果客户愿意重新设计结构,愿意为了抗干扰、离轴安装、中空走线付出空间代价,电感编码器当然有机会。但在人形机器人这种快速迭代、极限压缩、强成本约束的场景里,多出来的 1mm 厚度、多出来一圈 PCB 面积、多出来一道金属转子加工要求,都可能让结构工程师重新画图。这不是技术路线先进不先进的问题,这是产品能不能塞进去的问题。
第三道坎:磁干扰没那么吓人
电感编码器最喜欢打的一张牌,是抗磁干扰。这张牌确实有用。如果环境里有强杂散磁场、大电流线缆、复杂电磁噪声,电感式方案天然占便宜。因为它测的不是永磁体磁场角度,而是线圈和金属目标之间的电磁耦合变化。
但问题是,机器人关节里的磁干扰,是否严重到必须全面换路线?不一定。磁编码器确实会受到外部磁场影响,尤其是传统霍尔方案,在低磁场、强干扰、安装不理想时,问题会被放大。但现在的磁编码器也不是十年前那个水平了。更高灵敏度的 TMR 方案、优化后的磁路设计、局部磁屏蔽、差分结构、系统标定、算法补偿,都在把磁干扰这个问题往下压。
客户真正关心的不是“有没有磁干扰”。客户关心的是:这个干扰能不能用更低成本解决。如果一个机器人关节用 TMR 磁编码器,加一点屏蔽,再配合标定补偿,就能跑得稳定,那客户就没有足够动力换成更贵、更厚、更复杂的电感方案。这才是工程现实。不是电感编码器的抗干扰优势不存在,而是这个优势必须大到足以覆盖它带来的成本和结构代价。
电感编码器真正厉害的地方,不是干掉磁编码器
电感编码器当然不是伪需求。恰恰相反,它是一条很值得重视的路线。MT6901 这类产品真正有价值的地方,在于它把电感式位置检测从过去偏工业、偏车规、偏复杂系统的方向,往机器人关节这种高密度场景里推了一步。
这说明电感编码器正在解决过去几个老问题:以前太占地方,现在往紧凑化走;以前太依赖系统设计,现在往集成化走;以前标定复杂,现在往自动校准走;以前更像工业部件,现在开始贴近机器人关节。这一步很重要,但这不等于磁编码器马上退场。更准确的说法是:电感编码器开始抢磁编码器过去默认占着的高端关节位置。
尤其在几个场景里,它确实有杀伤力。
第一类是强磁环境,比如大功率电机附近、大电流母线附近、复杂电磁执行机构附近。如果磁编码器为了抗干扰不得不堆屏蔽、堆结构、堆补偿,那电感编码器的优势就会显现。
第二类是磁性粉尘环境。磁编码器有磁铁,铁粉容易吸附。电感编码器没有永磁体,这一点在金属加工、矿山、冶金、重污染工业场景里很有意义。
第三类是特殊机械结构,比如中空轴、离轴安装、薄环形结构、多目标检测结构。如果磁编码器很难放磁铁,或者磁场模型很难稳定,电感方案可能反而更自然。
第四类是高可靠场景。汽车、航空、军工、高端工业设备,不一定最怕贵,怕的是失效、返修和不可解释的问题。在这些场景里,电感编码器的鲁棒性可以卖出价格。
这些才是电感编码器真正舒服的战场。
磁编码器不会被“原理”打败
很多技术路线争论,最后都会吵成原理优劣。磁编码器说自己便宜、小、成熟;电感编码器说自己抗干扰、抗污染、可靠;光编码器说自己精度高、历史长、工业基础深。但客户真正关心的不是原理。客户关心的是:装不装得下,调不调得出来,批量一致性好不好,坏了能不能解释,出了问题 FAE 能不能快速定位,总成本能不能接受。
所以,电感编码器想在机器人关节里真正替代磁编码器,不能只证明自己“不怕磁场”。它还要证明四件事:系统级成本能不能降下来,PCB 线圈和金属转子能不能标准化,装配公差能不能放宽,标定流程能不能傻瓜化。只要这四件事没解决,电感编码器就不是磁编码器的全面替代者,而是高端场景里的强力补充。这已经很厉害了,但离“一统江湖”,还差得远。
真正的问题不是 3 年还是 5 年
电感编码器什么时候能在成本上追平磁编码器?这个问题本身就有点误导。它未必会在所有场景里追平。因为磁编码器的成本结构太简单了:芯片、磁铁、PCB。越大批量,越便宜。电感编码器即使芯片降价,线圈 PCB、金属转子、结构匹配和标定成本也不会凭空消失。
更可能出现的格局是:低成本关节继续用磁编码器,高可靠关节开始导入电感编码器,强磁、粉尘、特殊结构场景优先选择电感编码器,光编码器继续留在超高精度和传统高端工业设备里。
未来不是一种编码器干掉另一种编码器。未来是每一种编码器都被迫说清楚:你到底替客户省了什么麻烦?
磁编码器省的是成本和空间。电感编码器省的是抗干扰和恶劣环境风险。光编码器省的是极限精度焦虑。谁能把自己的优势变成客户账本上的确定收益,谁才有资格留下来。
所以电感编码器当然会越来越强。但在机器人关节里,它想大规模替代磁编码器,第一件事不是喊“我不怕磁场”,而是先回答一句更残酷的话:
你贵出来的那部分钱,客户凭什么替你付?

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。