机器人关节敢写 ±7角秒?先别惊叹,先问一句:这是关节真这么准,还是测试真这么狠?
首发于公众号「如是有为」 · 查看原文
最近看到零差云控一组参数,确实很抓眼球:
重复定位精度 ±7角秒
绝对定位精度 ±15角秒
这是什么概念?
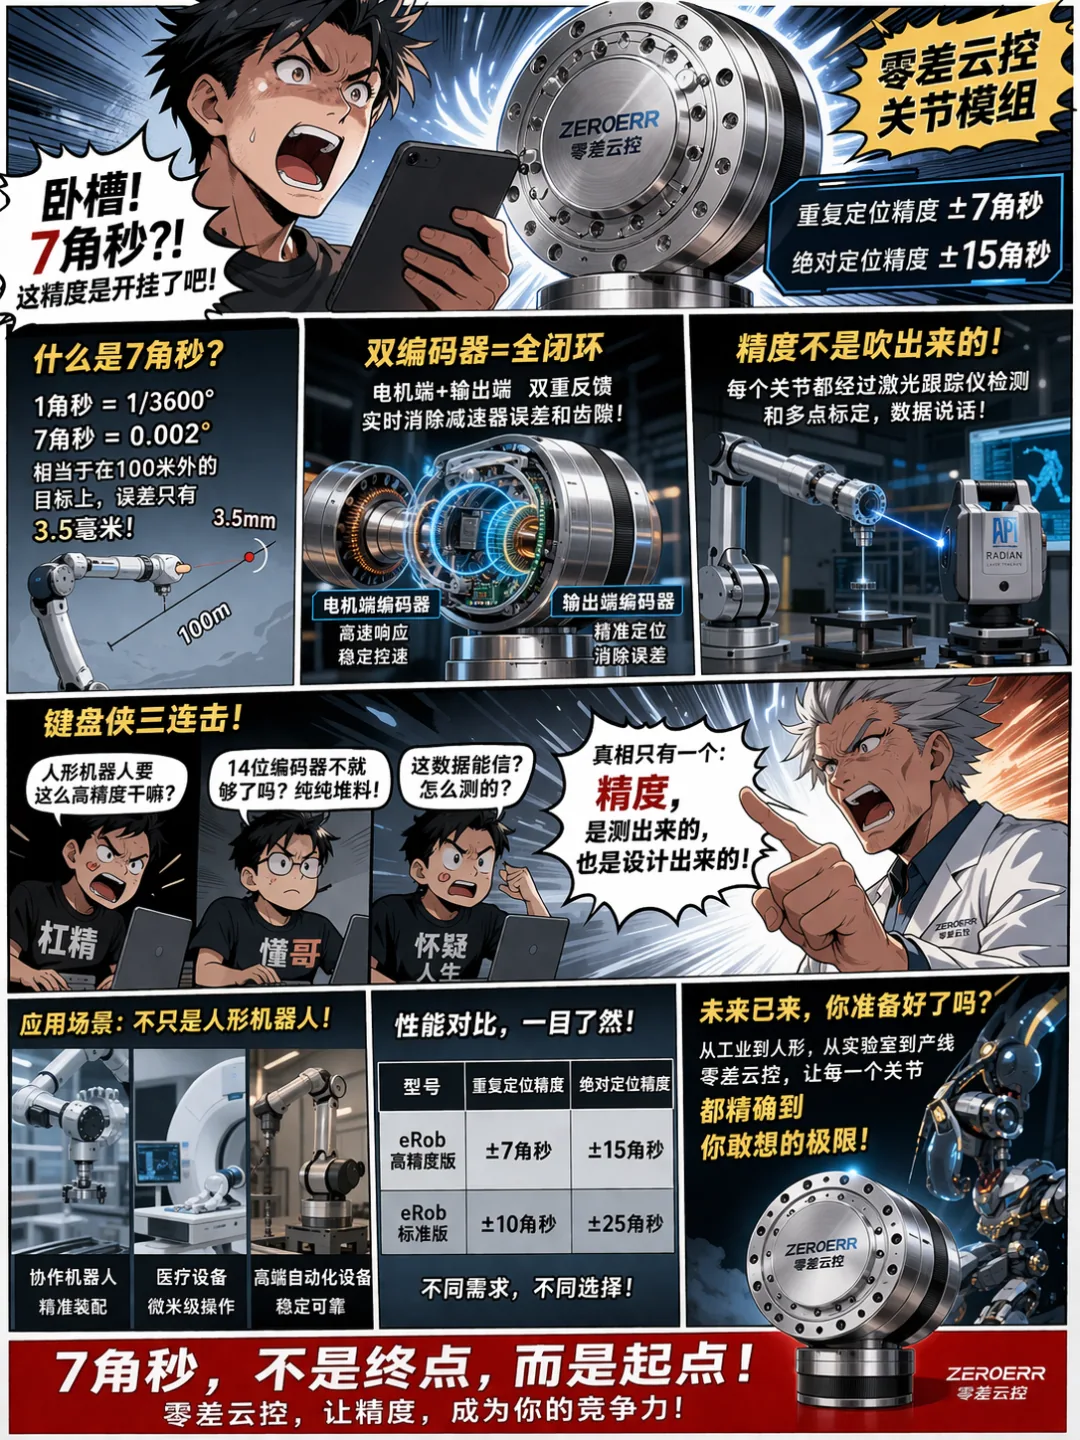
1角秒 =1/3600°。也就是说,7角秒大约只有 0.00194°,15角秒也才 0.00417°。
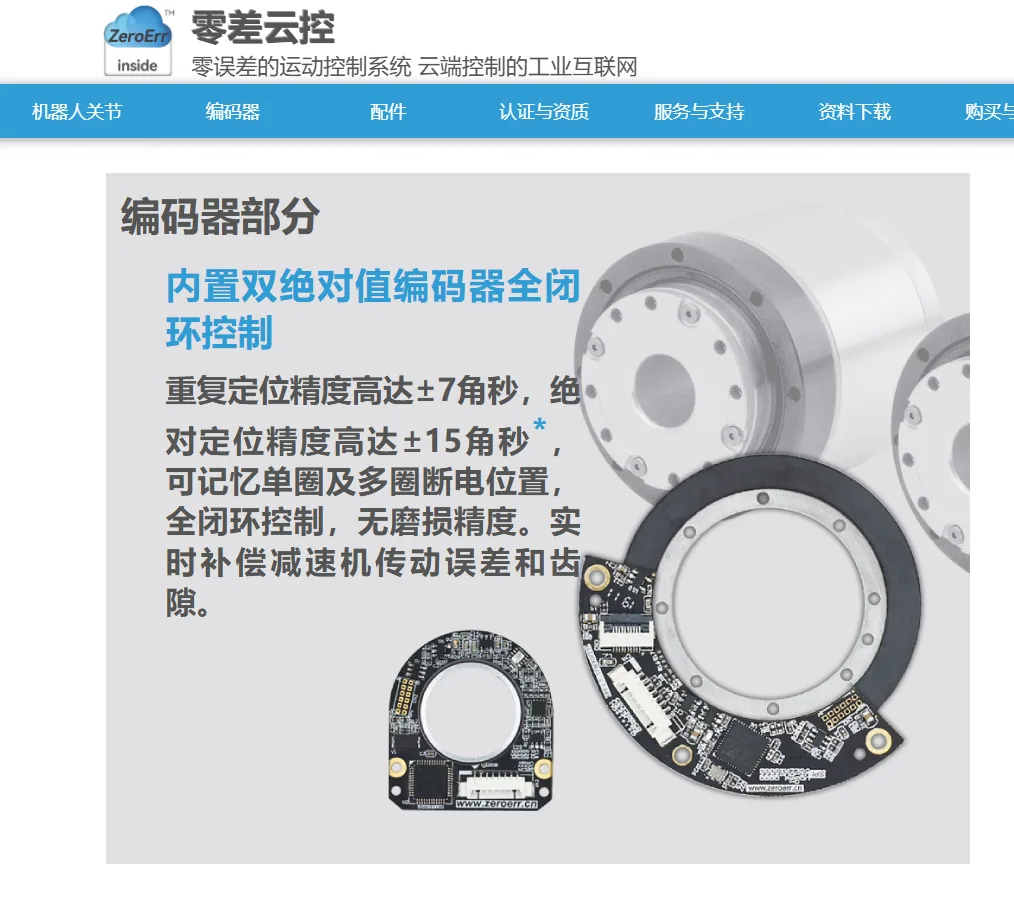
这个数字已经不是“还不错”了,是那种会让很多做伺服、做机器人、做编码器的人下意识停一下的级别。因为零差云控官网自己也是按这个口径在宣传,而且明确配套的是双绝对值编码器、全闭环控制。
但真正值得聊的,不是“这数字牛不牛”,而是另一句:
这个精度,到底是怎么测出来的?
很多人第一反应就错了:
分辨率高,不等于关节真有这个精度
一看到这种参数,很多人马上就开始心算:
如果减速比是 100:1,那输出端要做到 0.002° 量级,好像电机端只要做到 0.2°左右就够了。再一看编码器位数,14位、16位、17位,好像都能凑上。
这就是最常见的误区。
因为分辨率只是刻度细,不等于系统真能站到那个刻度上。
关节最后拼的,从来不是一颗编码器单独的理论步距,而是整套系统一起交卷:编码器非线性、减速器传动误差、齿隙、弹性扭转、安装同轴度、热漂移、负载形变、控制环参数,甚至连你是从正方向逼近目标,还是从反方向逼近目标,测出来都可能不是一个数。这个时候,拿“每圈多少线”去直接等价“系统精度”,基本就是把工程问题当小学算术。这个问题从零差云控自己的产品资料也能看出来:他们主打高精度型号时,强调的不是“单个编码器位数多高”,而是输出端20位绝对值编码器 + 双绝对值编码器 + 全闭环控制,而且明确写了“实时补偿减速机传动误差和齿隙”。(零差云控)
说白了,这个参数不是“某颗芯片真牛”这么简单,而是“整个关节系统为了把减速器这笔烂账收拾干净,堆出了一整套办法”。
真正容易误导人的,不是 ±7角秒
而是大家以为买回去就有 ±7角秒
这里有个很关键、但大多数人不会主动去翻的细节。
零差云控自己公开的精度检测说明写得很直接:报告里的高精度结果,是在特定测量条件下、并且做了额外校准后得到的;而在一般测量条件下,高精度系列通常测得的绝对定位误差会在 ±100角秒以内,但也可能更高;非高精度系列通常会到 ±300角秒,甚至更高。更扎心的是,他们还明确写了:从法规层面,并不保证产品的实际精度表现。(零差云控)
这段话其实特别值钱。
它把一个行业里经常被故意说模糊的事情讲透了:宣传页上的极限精度,和客户现场能稳定复现的工程精度,不一定是一回事。
这并不是说它在吹牛。恰恰相反,这反而说明它比很多厂商诚实。因为真正做过高精度系统的人都知道,绝对精度这东西,太容易被安装、夹具、温度、外部载荷和标定流程狠狠干偏。你实验室里能跑出来的好数字,不代表客户装到自己机器上还能一模一样。
所以看到这种参数,最专业的反应从来不是“真的假的”,而是先问四句:怎么测的?有没有外部高精度仪器?有没有额外标定?是在什么工况下测的?
这四句不问,所有“角秒级”讨论都容易飘。
它为什么非得上双编码器?
因为单看电机端,很多时候你看到的是“以为自己到了”
双编码器这件事,很多外行一听就以为只是“堆料”。
其实不是。
电机端编码器看到的是电机轴。输出端编码器看到的是关节最后真正转到了哪。
而中间隔着的那个减速器,偏偏又是全场最不老实的部分。它有齿隙,有弹性,有反向回差,有受载扭转,还有制造和装配误差。你只看电机端,经常会出现一种很微妙的错觉:控制器觉得“我已经到了”,但输出端其实还差着一截,或者正方向和反方向到同一个目标点,最后停的位置根本不是同一个。
这就是为什么零差云控在高精度型号上一直强调全闭环。因为它不是想把电机转得很漂亮,而是想把输出端最终位置这件事盯死。官网对这点写得很明白:双绝对值编码器,全闭环控制,实时补偿减速机传动误差和齿隙。
这句话翻成大白话就是:别猜减速器现在闹没闹脾气,直接看最后结果。
所以双编码器值不值,不是看“听上去高级不高级”,而是看你的系统是不是容不得减速器在关键时刻给你来一把虚的。
四、人形机器人真需要卷到 ±7角秒吗?这事最容易吵,但答案可能让很多人失望
这个问题最适合评论区开打。
因为一派会说:高精度当然好,越高越好,谁会嫌自己关节更准?
另一派会说:人形机器人又不是精密机床,真正在乎的是成本、可靠性、抗冲击、动态性能,谁没事追几角秒?
要我说,两边都只说对了一半。
对于医疗设备、精密装配、高端协作机器人,这种精度当然有价值,而且价值不低。因为它对应的是末端结果的确定性,是反复回位的一致性,是整机控制里那种“我知道它真到哪了”的底气。零差云控自己的应用方向,也明确包括协作机器人、医疗设备、自动化设备。
但如果把这个逻辑生搬硬套到所有人形机器人项目上,就很容易犯另一个错:把静态高精度,当成整机能力的唯一标准。
人形机器人很多时候真正怕的,不是你静态误差多了十几角秒,而是这些更现实的问题:
摔一下会不会漂?跑起来会不会抖?热起来会不会偏?长期寿命会不会塌?量产一致性能不能守住?成本压不压得住?
说到底,人形机器人更像是在“够用精度”和“系统可靠”之间找平衡,不是所有项目都值得为了一个极限参数狠狠干成本。零差云控自己也把产品分成普通型和高精度型:普通型大约是 ±10/±25角秒,高精度型才是 ±7/±15角秒。这个分层本身就已经说明,行业里不是只有一种答案。
所以,±7角秒这件事,真正有意思的地方不是“有没有必要吹爆”,而是它让大家终于看清一件事:
机器人关节的精度,从来不是一颗编码器的事,而是测量体系、减速器质量、装配工艺、控制算法、校准流程一起堆出来的。
也正因为这样,看到这种参数时,最该问的不是“几位编码器够不够”,而是:这是产品本体真强,还是测试体系真强,还是两者都很强?
这才是懂行的人会追着问的地方。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。