机器人关节下一个硬门槛:不是更高分辨率,而是每一帧数据到底发生在什么时候
首发于公众号「如是有为」 · 查看原文
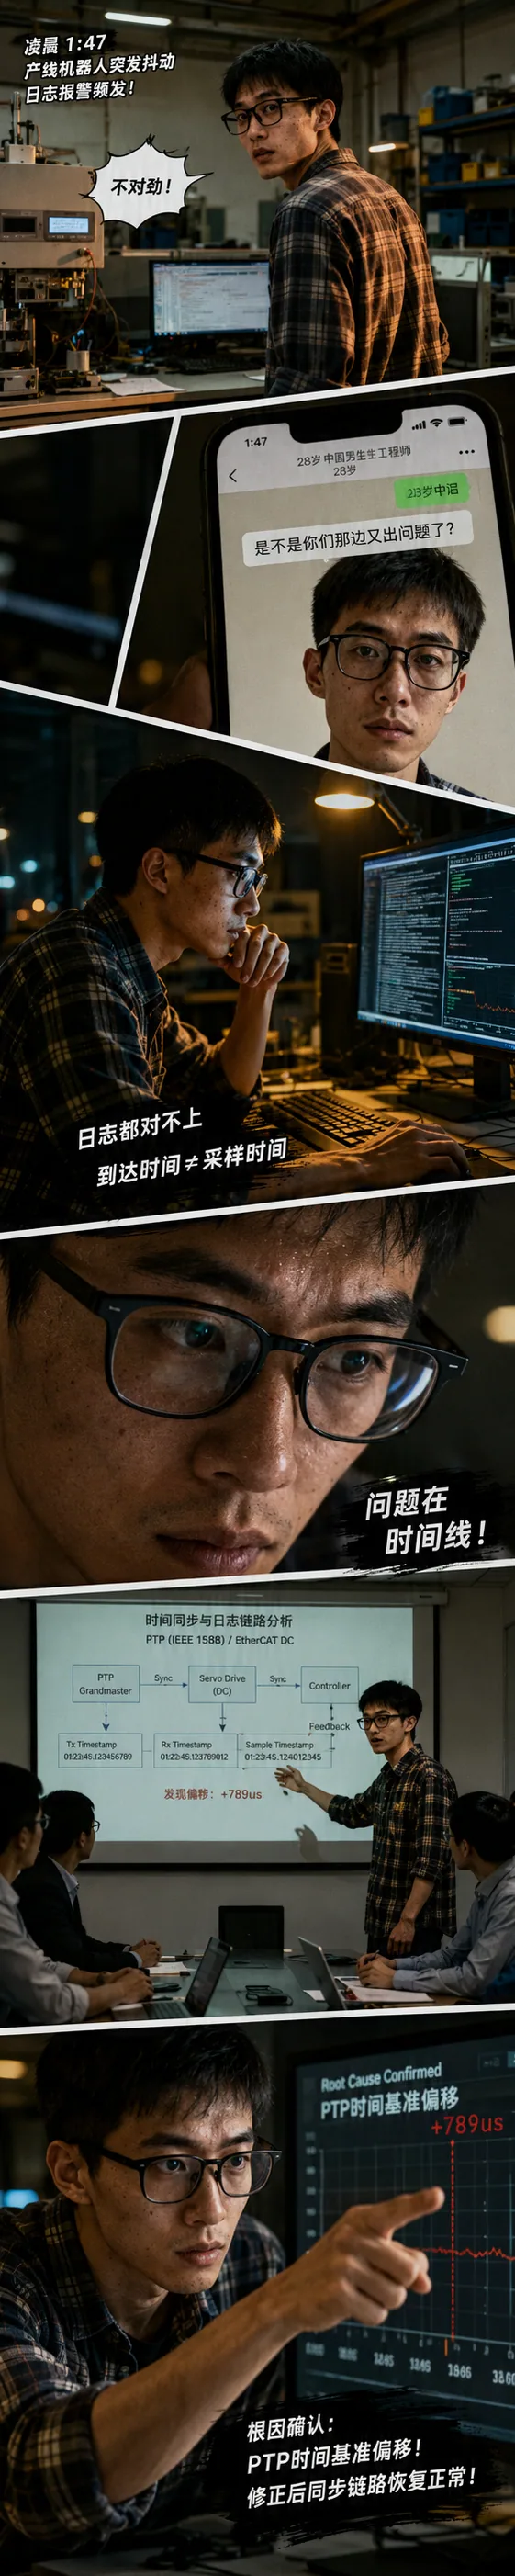
凌晨两点的伺服测试台,最怕看到三份日志都“对”,但拼不到一起。
驱动器日志显示,电流冲击发生在 02:13:18.426。编码器日志显示,角度毛刺发生在 02:13:18.428。主控日志显示,姿态补偿指令发在 02:13:18.431。客户问:到底是电流先冲,还是角度先跳?是控制器先发错,还是关节先失稳?现场工程师盯着三份 CSV,最后只能说一句最没用的话:可能是参数问题。
这句话最伤人。因为它听起来像分析,实际上是在承认系统没有证据链。
我想立一个时间打卡:到 2027 年 6 月 1 日,机器人关节会不会把“统一时间基准”做成标配?
这里先把话说准。我不押注所有机器人关节都会直接使用 PTP,也不押注所有厂家都会在宣传页上写 IEEE 1588。真正值得打卡的是另一件事:关节、驱动、编码器、IMU、力传感器、主控之间,是否开始把采样时间、控制执行时间、网络传输时间、日志记录时间放到同一套可追溯的时间基准里。
协议名字可以不同。以太网路线可能叫 PTP、gPTP、TSN;EtherCAT 路线可能叫 Distributed Clocks;有些厂家会把它藏在伺服驱动器、关节模组或机器人控制器内部,只在手册里写 DC sync、sample timestamp、clock offset、synchronization state、lost sync event。名字不是重点。重点是:每一帧角度、每一帧力矩、每一帧 IMU 数据,到底是什么时候发生的。
机器人关节正在从“一个执行部件”变成“一个分布式实时节点”。一个高端关节里已经不只是电机、减速器、编码器和驱动器。它还可能带温度、电流、振动、力矩估算、状态诊断、寿命模型,甚至局部安全策略。再往整机看,还有 IMU、视觉、雷达、足端力、末端力控、主控、边缘计算模块。每个节点都在采样,每个节点都在上报,每个节点都有自己的时钟。
这时候,系统真正怕的不是“数据慢一点”,而是“数据不知道属于哪个时刻”。
你以为在融合传感器,其实在融合一堆到达时间
今天很多机器人团队都在卷两件事:一是卷带宽,二是卷算法。
带宽这条线很直观。更高的总线速率,更短的控制周期,更高的编码器分辨率,更大的日志吞吐。算法这条线也很热闹。更复杂的滤波,更强的摩擦补偿,更重的状态估计,更漂亮的模型预测控制。
但现场真正磨人的,经常是第三件事:时间基准不一致。
编码器说我这里有一帧角度,驱动器说我这里有一帧电流,IMU 说我这里有一帧角速度,主控说我收到了,视觉说我算完了。问题是:这些数据是不是同一时刻的?角度时间戳是采样时刻,还是驱动器打包时刻?力矩时间戳是估算完成时刻,还是上位机收到时刻?IMU 时间戳来自传感器内部 MCU,还是 ROS 节点收到消息后补上的系统时间?
这不是文字游戏。控制系统里,时间错位会直接变成相位误差;传感器融合里,时间错位会直接变成状态估计误差;售后复盘里,时间错位会直接变成证据链断裂。
你以为你在融合数据,其实你在融合一堆“到达时间差不多”的数据。到达时间不等于采样时间。这个坑,在低速抖动、换向啸叫、足端接触判断、双臂协作、视觉伺服里都会冒出来。
这也是为什么我认为,未来高端机器人关节的参数表,卷完分辨率、卷完带宽,迟早要卷时间戳。
IEEE 1588 早就把问题讲清楚了,PTP 不是“同步一下”
IEEE 1588,也就是 Precision Time Protocol,早就不是新概念。IEEE 官方对 1588-2019 的描述很明确:它定义的是一种网络协议,用于在网络化分布式系统中对设备的实时钟进行准确、精确的同步,适用于包括 Ethernet 在内的网络通信系统。也就是说,PTP 的根问题,就是分布式系统里的设备不能各过各的时间。
这句话落到机器人关节里,就是一个很直白的问题:控制器拿到角度、力、电流、惯性数据时,能不能知道它们真实发生的时间?
PTP 的关键不在“网络里发几个同步包”。真正有工程意义的是硬件时间戳。时间戳越靠近物理层或 MAC 层,越能避开操作系统调度、协议栈排队、中断延迟、用户态线程抖动。TI 的 DP83640 官方定位就是 IEEE 1588 PTP Ethernet PHY transceiver,说明时间同步已经被做到以太网 PHY 器件这一层,而不是让应用软件事后补时间。
Microchip 的 LAN8841 也很典型。它的数据手册里明确出现 1588 timestamp 相关 GPIO 和事件中断描述;第三方电子媒体在介绍 LAN8840/LAN8841 时也指出,这类器件通过高速时间戳来补偿网络延迟,并且面向 motors、sensors、actuators 的同步应用。
这就是工程里的硬证据:时间同步不是实验室里的优雅协议,它已经进入工业现场的硬件选型表。你要做得严肃,就不能只在应用层写一句“同步一下”。你要问时间戳在哪一层生成,PHY 层、MAC 层、驱动层、RTOS 中断层、用户态应用层,含金量完全不同。
应用层时间戳只能告诉你“软件什么时候看见了它”。硬件时间戳才更接近“数据包什么时候真的进出链路”。
机器人关节要的是后者。
EtherCAT DC 证明:行业要的是统一时间,不是某个协议名
如果有人说机器人关节未必会用 PTP,这个质疑是对的。大量伺服和运动控制系统用的是 EtherCAT,而 EtherCAT 体系里成熟的同步机制叫 Distributed Clocks,也就是 DC。
Beckhoff 对 EtherCAT Distributed Clocks 的说明里,明确提到 TwinCAT 控制器只能包含一个 reference clock,用它来同步 TwinCAT real-time,其他 EtherCAT 系统或本地参考时钟要随之调整。 EtherCAT Technology Group 对 DC 的描述更直接:EtherCAT 的节点同步基于分布式时钟,属于完全硬件化同步,并补偿传播延迟;系统中的第一个 DC 从站时间会周期性分发给其他设备,使从站时钟精确调整到参考时钟,系统抖动显著小于 1 微秒。
这件事非常关键。它说明机器人关节要的不是某一个协议名,而是确定性的系统时间。PTP、gPTP、EtherCAT DC,技术路线不同,工程目标接近:让分布式节点知道自己活在同一条时间线上。
SOEM 这类开源 EtherCAT 主站栈也让这件事更接地气。工程实践里,ec_configdc() 会扫描支持 DC 的从站、指定参考从站、配置同步,然后在 PDO 周期运行时管理 DC;但同步是否真实保持住,仍然要用户自己验证。
这句话特别重要。很多团队误以为“库支持了 DC”就等于“系统同步了”。实际上,配置成功只是开始。真正要看的是:所有从站是否同步、同步偏差是多少、丢同步后有没有事件、重同步过程是否影响控制、日志里有没有留下证据。
所以,2027 年要看的问题不是“机器人关节是否全部支持 PTP”。更准确的问题是:机器人关节是否开始公开承认,分布式时钟、采样时间戳、同步状态、时钟偏差,会影响控制质量、融合质量和售后质量。
TSN 把“时间”推到网络架构的正中央
TSN 这条线也要看。
IEEE 802.1 TSN Task Group 的目标,是通过 IEEE 802 网络提供确定性连接,包括有界延迟、低包延迟变化、低丢包率。 这和机器人系统很贴近。未来机器人网络不会只有伺服控制流,还会同时跑传感器流、诊断流、视频流、安全流、日志流。不同数据流对延迟、抖动、优先级和带宽占用的要求完全不同。
IEEE 802.1AS 是 TSN 体系里的时间同步基础。关于 802.1AS 的介绍资料指出,802.1AS-2020 基于 IEEE 1588-2019,第二版扩展到工业自动化、汽车、航空等 TSN 应用。 TI 的工业 TSN 资料也提到,802.1AS-2020 包括点到点链路延迟测量和桥延迟计算,并且硬件需要能在报文发送时插入时间戳。
这说明什么?说明确定性通信不是“带宽大一点”就完了。TSN 真正往前推的是全局时间、时间感知调度、链路延迟测量、硬件时间戳。你连所有节点的“现在”都对不齐,就很难严肃讨论谁在哪个时间窗发包,谁在哪个时间窗采样,谁在哪个时间窗执行控制。
机器人不是一个单回路伺服实验台。它是一个移动的、多传感器、多执行器、多任务实时系统。系统越复杂,时间越值钱。
机器人论文也在说同一个痛点:时间错位会让融合变脏
机器人计算领域已经把这个问题说出来了。论文《The Matter of Time》直接把 time synchronization 称为 robotic computing 里的 critical task,尤其是在自动驾驶这类 robotic workloads 里,作者还提出了面向机器人计算的硬件同步系统。
另一篇关于移动机器人传感器融合的论文《Analyzing the Impact of Time Synchronization in Sensor Fusion》也说得很直白:系统设计者不仅要考虑使用什么传感器,还要考虑如何同步这些传感器;时间同步误差会影响不同移动机器人平台的传感器融合精度。
还有关于多传感器融合鲁棒性的研究,把问题进一步落到 temporal misalignment,也就是融合传感器没有在同一时刻采样。论文研究的重点就是传感器融合对这种时间错位的鲁棒性。
这些论文不是在给某个关节厂家背书,但它们证明了一个基本方向:机器人是分布式系统,分布式系统需要共同时间。自动驾驶如此,移动机器人如此,人形机器人更如此。
人形机器人关节多、传感器多、接触状态复杂、动态平衡窗口窄。脚落地那一刻,足端力、IMU、髋膝踝编码器、电机电流、机身姿态都要对上时间。只要时间轴错开,算法就要用模型去猜。猜得准,叫补偿;猜不准,就变成抖动、误判、摔倒、误报警。
统一时间基准的价值很朴素:少猜一点,多量一点。
最危险的不是没同步,而是假同步
机器人系统里最危险的不是完全没有同步。完全没有同步,大家反而会小心。最危险的是假同步。
日志里都有时间戳,看起来很专业;ROS topic 里都有 header stamp,看起来也很规范;驱动器、编码器、IMU 都能导出 CSV,看起来证据齐全。结果一查,时间戳来源完全不同。有的是传感器采样时间,有的是 MCU 打包时间,有的是 PC 收包时间,有的是线程处理时间,有的是日志写盘时间。
这时候三份日志放到一起,只能制造一种错觉:好像系统可追溯。实际上,它们追的是三套不同的时间。
假同步会把工程师带进错误方向。角度滞后被看成编码器噪声,力矩延迟被看成机械弹性,IMU 时间漂移被看成滤波没调好,网络排队抖动被看成控制器参数不稳。最后每个团队都能拿出自己的证据,但没有一条统一时间线能说明先后关系。
这就是为什么我认为,未来高端关节的售后日志里,必须区分四种时间:采样时间、锁存时间、发送时间、接收时间。至少也要明确告诉用户,现在这个时间戳到底是哪一种。
写不清楚,就别说自己可诊断。
验收表应该多几行很土但救命的指标
我最关心的不是厂家宣传“支持 PTP”或者“支持高精度同步”。这种话太容易写,也太容易虚。真正有价值的是验收表怎么改。
传统验收会写角度精度、重复定位、通信丢包、接口功能、配置读写、温升、噪声。未来如果机器人关节进入规模化交付,我认为验收表里会多出几类很土的项目。
第一,反馈数据是否带采样时间戳。注意,是采样时间戳,不是主站接收时间戳。编码器什么时候采样,驱动器什么时候锁存,主控什么时候使用,这三个时间不能混在一起。
第二,时间戳在哪里生成。传感器内部、驱动器 MCU、FPGA、MAC 层、PHY 层、操作系统应用层,工程意义完全不同。应用层补时间戳,在很多场景里只能做粗略日志;硬件时间戳,才可能进入严肃的同步预算。
第三,硬件时间戳抖动要进日志。平均值意义不大,p95、p99 更有价值。现场故障经常死在尾部,不死在平均水平。同步状态、时钟偏差、重同步事件、主时钟切换、链路异常,都应该能导出。
第四,配置版本要能追溯。同步参数、滤波参数、总线周期、PDO 映射、固件版本、配置 CRC,都要入库。否则现场换一版参数,三个月后复盘,谁也不知道当时到底跑的是哪个配置。
第五,错误计数和物理层状态要可见。链路错误、重传、边沿质量、上升时间、过冲、EMC 干扰痕迹,这些东西看起来离控制算法很远,但它们会通过时间戳抖动和通信不确定性回到控制环里。
第六,丢同步之后要有明确策略。继续运行、降级运行、冻结某些融合结果、重新锁定、报警停机,这些都要写清楚。没有策略的同步,只是好天气功能。
这些项目一旦进入验收表,时间同步就不再是架构洁癖,而是量产工程。
编码器公司也绕不开这个问题
这件事和编码器关系很大。
编码器过去最喜欢讲分辨率、精度、INL、噪声、延迟、接口。以后还要加一个问题:这帧角度发生在什么时候?
高分辨率角度值如果没有可靠时间戳,在动态系统里价值会打折。尤其是高速关节、低速力控、换向瞬间、振动诊断、状态监测场景,角度数据的时间属性和数值属性一样重要。
一颗编码器可以输出很漂亮的角度,一颗驱动器也可以做很漂亮的电流环,但整机主控真正需要的是“某个时刻的关节状态”。角度、电流、速度、温度、振动、IMU 需要落到同一条时间线上,才有资格进入更高级的诊断和融合。
这也是为什么未来高端编码器和关节模组会越来越重视“状态数据”。不仅输出角度,还要输出诊断标志、信号质量、错误计数、校准状态、时间戳、同步状态。参数表上的精度解决的是“测得准不准”,时间戳解决的是“这次测量属于哪个时刻”。
前者决定单点指标,后者决定系统可信度。
我对 2027 年 6 月 1 日的打卡条件
我给自己定三个打卡条件,到 2027 年 6 月 1 日回头看。
第一,至少两家主流机器人关节、伺服驱动或一体化执行器方案,把统一时间基准、硬件时间戳、分布式时钟、TSN/gPTP、EtherCAT DC、采样时间戳中的至少一种,写进公开接口、手册或系统描述里。
第二,至少一个量产机器人平台,在售后日志或诊断数据里默认输出采样时间戳,而不是只输出上报到达时间。这里要看得很细:如果只是电脑收到包后打一个系统时间,这不算。必须能追到传感器采样、驱动器锁存或网络硬件时间戳这一层。
第三,行业开始把一部分啸叫、抖动、融合漂移、接触误判问题明确归因到时间对齐,而不是长期停留在“滤波没调好”“参数没调好”“刚度不够”“算法还要优化”这些笼统说法里。
三条里有两条成立,我就承认:统一时间基准已经下沉到机器人关节层,成为事实上的标配。
最后真正要看的不是 PTP,而是证据链
这件事最后拼的不是协议名。PTP、gPTP、EtherCAT DC、厂商私有同步机制,都只是实现路径。机器人行业真正要回答的是三句话:
角度是在什么时候采样的?
控制是在什么时候执行的?
故障是在什么时间线里发生的?
这三句话答不清,高分辨率、高带宽、高算法复杂度都会被打折。答得清,控制可以更稳,融合可以更简单,售后可以更快闭环。
所以我认为,到 2027 年,机器人关节不一定都会写“PTP 标配”,但高端关节和一体化执行器会越来越难绕开统一时间基准。它会从通信协议问题,变成控制问题;从控制问题,变成诊断问题;从诊断问题,变成量产交付问题。
参数表第一页卷分辨率,第二页卷带宽,第三页就该卷时间戳。
这不是为了显得更高级,是为了现场少死几次。
我想立一个时间打卡:
到 2027 年 6 月 1 日,机器人关节会不会把 PTP(IEEE 1588)时间同步做成标配?

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。