藏在机器人关节里的"隐形冠军":磁编码器,一个被低估的百亿赛道
转载自公众号「科技产业与供应链瓶颈」 · 查看原文
当所有人都在谈论算力芯片、伺服电机和减速器时,有一个不起眼的小器件,正悄悄撑起整个机器人产业的精度天花板。它就是——磁编码器。
01 一台人形机器人,要用71个磁编码器
2026年,人形机器人行业站在"量产元年"的风口上。
特斯拉Optimus量产线开始安装,摩根士丹利年内两度上调中国出货量预测——从1.4万台一路修至5万台。宇树科技的人形机器人单价从59万降到2.99万,两年降幅72%。高盛预测2026年全球人形机器人市场规模超20亿美元,到2030年有望突破200亿美元。
但很少有人注意到:每台人形机器人平均要配备约71个磁编码器。
拆解特斯拉Optimus二代结构:全身编码器多达54个——旋转关节28个、直线关节14个、灵巧手12个。小鹏IRON关节自由度达82个,宇树人形机器人31个自由度,编码器数量只增不减。
这意味着什么?按2026年全球3万台保守需求量计算,仅人形机器人一个赛道,每年就消耗超200万个磁编码器。而2025年该领域出货量已达680万颗,2026年预计突破1200万颗。
磁编码器,正从幕后走向台前。
02 磁编码器:机器人的"本体感受器"
通俗地讲,磁编码器就是机器人的"本体感受器"。
当控制系统发出"左臂抬起30度"的指令后,磁编码器就像贴在关节上的"量角器",实时感知关节转动的角度、方向和速度,并反馈给"大脑"。如果发现偏差,系统立即修正。
为什么不用视觉传感器?视觉只能告诉机器人"手在哪里",无法精细感知关节内部的角度变化。在高速运动或频繁正反转场景下,视觉反馈的延迟远远跟不上控制需求。
控制必须闭环,闭环必须反馈,编码器就是实现运动反馈最直接的工具。
从系统架构看,编码器位于伺服系统的反馈环节,与控制器、驱动器、电机共同构成"控制-驱动-执行-传感"的完整闭环。在电机成本中,编码器占比约30%。
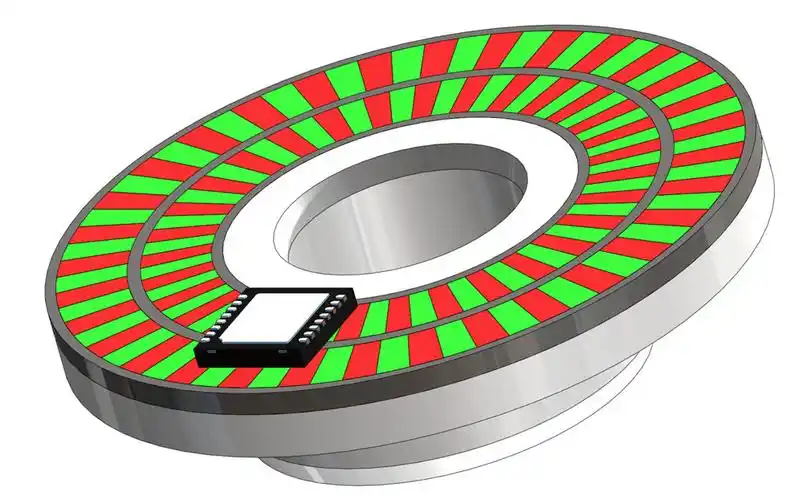
磁编码器的核心组件有三个:
磁性标尺(磁环/磁码盘):按规律排列的多极磁体,随轴旋转产生周期性变化的磁场
磁传感器:检测磁场变化,输出电信号
信号处理电路:将原始信号转换为角度、位置或速度数据
相比光电编码器,磁编码器的核心优势在于抗污染、抗震动、抗油污——工厂车间的粉尘、切削液、润滑油,对光电编码器是致命伤,对磁编码器几乎无影响。非接触式设计也让它的MTBF(平均无故障时间)超过10万小时。
03 技术演进:四代磁敏技术,精度跃升百倍
磁编码器的技术竞争,核心在磁传感器。过去三十年,磁敏元件经历了四代演进:
| 技术代际 | 原理 | 典型精度 | 分辨率 | 功耗 | 成本 |
|---|---|---|---|---|---|
| 霍尔效应 | 洛伦兹力偏载流子 | ±1° | 8-12位 | 中 | 低 |
| AMR(各向异性磁阻) | 磁场改变电阻 | ±0.1° | 12-16位 | 低 | 中 |
| GMR(巨磁阻) | 自旋相关散射 | ±0.05° | 16-18位 | 中 | 中高 |
| TMR(隧道磁阻) | 量子隧穿效应 | ±0.02° | 18-24位 | 极低 | 中高 |
2025年,在高精度磁编码器市场中,TMR以37.1%的份额领跑,GMR占31.4%,AMR占13.0%,传统霍尔效应降至18.5%。TMR在六轴工业机器人中的采用率从2022年的19%飙升至2025年的41%。
为什么TMR能成为主流?
TMR利用量子隧穿效应——当两层铁磁材料被极薄的绝缘层隔开时,电子通过隧穿穿过势垒,隧穿概率强烈依赖于两层铁磁层的磁化方向相对取向。这使得TMR器件的磁阻变化率可达200%以上(GMR约10-20%,AMR约2-5%),信噪比天然碾压前代技术。
实际表现上,TMR传感器具备:
更高的磁场灵敏度:允许更大的气隙和更宽的机械容差
更低的功耗:静态电流<10mA,适合电池供电的机器人
更优的温度稳定性:温漂远小于霍尔器件
更高的分辨率:配合精密磁环可达24位(0.0003°)
德国iC-Haus推出的iC-TW39,基于TMR技术实现24位分辨率、±0.15°精度、1.5μs延迟,覆盖-40°C至+115°C工况——这是当前on-axis(轴端)磁编码器的性能标杆。
国产方面,江苏多维科技(MDT)的TMR3111D芯片内置自动增益补偿与非线性校准算法,将产线装配容差放宽至±0.3mm气隙与±2°磁极偏转,大幅降低终端厂商调校工时。昆泰芯的KTM5900角度精度±0.025°,支持18万转/分钟高速旋转。
04 三大应用引擎:机器人、汽车、工业自动化
引擎一:人形机器人——增速最快的增量市场
这是磁编码器未来五年最大的想象空间。
单台人形机器人平均需要71个磁编码器和90个电流传感器。具体拆解:
双臂(7自由度×2):28个磁编码器
腿部和腰部关节:20个磁编码器
膝关节(爆发力需求):4个磁编码器
灵巧手:12个磁编码器
其他(视觉执行、电池管理等):约7个
特斯拉Optimus二代旋转关节采用"绝对式+增量式"双编码器方案,24位分辨率(0.0003°),实现微米级定位精度。双编码器通过同时监测电机输入端和减速器输出端,动态补偿传动误差——这种"一体双能"架构正在成为人形机器人关节的标配。
2025年全球机器人磁编码器市场规模达18.7亿美元,2026-2030年复合增长率14.8%,2030年有望突破42亿美元。远超整体磁编码器市场7%左右的增速。
引擎二:新能源汽车——悄然放量的存量替代
单台新能源汽车在编码器上的价值量相比传统燃油车提升了约500元。一台EV要用超过20颗磁性编码器芯片,覆盖电驱系统、电子助力转向(EPS)、热管理、线控制动等场景。
TMR和GMR技术能满足ASIL B和ASIL D汽车功能安全等级要求,在转向角检测和节气门位置传感中具有不可替代性。
2025年全球汽车磁性编码器收入约4.32亿美元,预计2032年达7.18亿美元。
引擎三:工业自动化——稳健增长的基本盘
工业自动化占高精度磁编码器市场29.5%的份额。伺服电机、数控机床主轴、直驱电机、AGV/AMR——凡是需要精确位置反馈的环节,都离不开磁编码器。
工业机器人每年新增装机量预计2025年超60万台,每台需要多个高精度编码器用于关节定位。
05 被忽视的底层:芯片之外的"磁环工艺战"
绝大多数关于磁编码器的分析,都在谈芯片、谈算法、谈分辨率。但有一个关键环节鲜有人提及——磁环。
磁编码器的物理基准,不是芯片,是磁环。
芯片再精密,如果磁环的磁化精度不够,一切都是空中楼阁。多极磁环的制造,是磁编码器产业链中技术壁垒最高、最容易被忽视的环节。
磁环:芯片精度的物理天花板
一个典型的高精度磁编码器磁环要求:
结构:径向多极充磁,极数从32极到256极不等
精度:极间距误差<±0.01mm,充磁波形平滑无毛刺
温度稳定性:-40°C至125°C工况下磁通不可逆损失<5%
一致性:批量生产中每只磁环的磁性能偏差<2%
高极数磁环的制造难度极高——需要在极小的圆周上精确排列数十甚至上百个磁极,每个磁极的宽度和磁化强度必须高度一致。任何极间距偏差或充磁不均匀,都会直接导致输出信号畸变,进而影响角度精度。
磁环的充磁精度,本质上决定了磁编码器的精度上限。芯片能做的是在这个物理基准上尽可能精确地读取,但无法突破磁环本身设定的天花板。
这就是为什么很多国产磁编码器芯片参数不输进口产品,但整机精度仍有差距——问题往往不在芯片,而在磁环。
充磁工艺:磁环制造的"玄学"
多极磁环的核心工序是充磁——用精密充磁线圈在磁环上写入预设的磁极图案。这道工序的难度在于:
线圈设计:256极磁环的充磁头需要在一圈上排布256对极靴,每对极靴的间隙只有零点几毫米,加工精度要求达到微米级。
充磁波形控制:不是简单的"有磁没磁",而是需要精确控制每个磁极的磁化强度分布,使输出信号接近理想正弦波。波形畸变会直接引入角度误差。
批量一致性:同一批磁环中,充磁能量、线圈温升、材料批次差异都会导致磁性能波动。高端应用要求批次间磁通偏差<2%,这对工艺控制提出极高要求。
目前全球能稳定量产256极以上高精度磁环的企业屈指可数,主要集中在德国、日本和中国少数专业厂商。磁环工艺的积累需要时间,这不是砸钱就能短期突破的环节。
磁环-芯片匹配:系统工程难题
磁编码器的最终精度,不是芯片单方面决定的,也不是磁环单方面决定的,而是两者的匹配决定的。
不同芯片对磁环极数、气隙、磁场强度的要求不同。TMR芯片灵敏度极高,允许更大的气隙,但对磁场均匀性要求更苛刻;霍尔芯片对气隙敏感,但对磁场均匀性要求相对宽松。磁环设计必须与目标芯片方案协同优化。
这意味着,磁编码器厂商的核心竞争力不只是"能做芯片"或"能做磁环",而是能做芯片+磁环+算法的系统级联合调试。这也是为什么头部厂商如iC-Haus、埃斯特磁等,都选择自研磁环充磁系统和校准算法——把关键环节握在自己手里。
06 市场格局:国际巨头守高端,国产替代加速度
全球格局
2025年全球磁编码器市场规模约28-32亿美元(不同统计口径有差异),预计2032年达50-58亿美元,CAGR约7-7.4%。亚太地区占比42.1%,中国占全球份额约33%。
前五大厂商占据68%份额(2020年为82%),集中度在下降——说明国产替代正在加速。
国际第一梯队:
| 企业 | 定位 | 代表产品/技术 |
|---|---|---|
| 海德汉(Heidenhain) | 光电+磁编码器双线布局 | KCI 120 Dplus双位置反馈编码器 |
| 多摩川(Tamagawa) | 日本伺服编码器龙头 | 广泛配套日系伺服电机 |
| iC-Haus | 编码器芯片"隐形冠军" | iC-MU系列(off-axis,20位)、iC-TW39(TMR,24位) |
| 英飞凌(Infineon) | 车规级磁传感器巨头 | TMR传感器芯片 |
| 迈来芯(Melexis) | 汽车电子+机器人 | MLX90520电感式编码器(22位) |
| 博通/Allegro/ams-OSRAM | 磁编码器芯片 | SoC集成方案 |
国内主要玩家:
| 企业 | 定位 | 亮点 |
|---|---|---|
| 汇川技术 | 伺服编码器市占率第一(35%) | 全产业链协同:控制器+驱动器+编码器 |
| 禾川科技 | 通用自动化编码器第二 | 21位分辨率,±2角秒,配套宁德时代/比亚迪 |
| 埃斯顿 | 工业机器人编码器第一 | 深度集成自家机器人本体 |
| 多维科技(MDT) | TMR芯片自主IDM | 自有TMR晶圆产线,TMR3111D单芯片方案 |
| 纳芯微 | 信号链芯片平台 | 人形机器人全面产品布局 |
| 昆泰芯 | TMR磁编码器芯片 | KTM5900,±0.025°,18万转/分钟 |
| 埃斯特磁 | xMR自主IDM+磁环 | 自有晶圆厂+充磁系统,3mm超薄,23位 |
| 美新半导体 | AMR/TMR传感器 | AMR vs TMR技术路线竞争者 |
| 中科半导体 | GaN磁编码芯片 | CT-21X,国内首颗GaN磁编码芯片,180°C工况 |
| 光码未来 | 光学微型编码器 | 不锈钢码盘+光学成像算法,全链条自主 |
国产替代的"卡脖子"环节
国产磁编码器在中低端市场占有率已从2020年的28%升至2025年的53%,但在高端领域仍与海外头部供应商存在2-3年代差。核心瓶颈在于:
高端TMR/GMR芯片晶圆:国产化率仅31%,高端晶圆仍依赖海外代工。具备ASIC设计能力的国内企业不足15家。
高精度多极磁环制造:角秒级充磁精度、批量一致性是工艺难点。国内能稳定量产256极以上高精度磁环的企业凤毛麟角。
高速信号处理算法:相位抖动抑制、非线性校准、温漂补偿等核心算法需要长期know-how积累。
07 未来趋势:四个方向值得关注
- 精度持续突破:从17位向24位+迈进
主流产品正从12-14位向17-19位过渡,高端产品已突破24位。中科半导体的GaN磁编码芯片宣称在180°C工况下分辨率达21位,角度精度30-100弧秒。精度提升的驱动力来自芯片工艺进步和算法优化。
- 小型化与集成化:3mm厚度成新标准
人形机器人关节空间极度受限,编码器厚度需控制在3mm以内,外径最小8mm。SoC方案将磁敏元件、信号调理、校准逻辑全集成于单芯片,减少外围器件,PCB面积压缩约15%。迈来芯MLX90520厚度<3mm,可直接贴装在驱动板上。
- 技术路线多元化:磁编码器并非唯一答案
特斯拉Optimus最新一代关节模组采用电感式编码器而非磁编码器——因为电感式编码器抗磁场干扰更强,在油污/粉尘环境下更鲁棒。未来可能是"磁编码器+电感式编码器"双线并行,根据场景选择。双编码器方案(绝对式+增量式)也在成为高精度关节的标配。
- GaN磁编码芯片:新材料路线的破局者
中科半导体CT-21X系列利用AlScN-GaN铁电调控,在180°C极端工况下性能优于传统TMR。磁场灵敏度达TMR两倍以上,最高支持30万转/分钟。如果GaN路线量产成熟,可能重构磁编码器芯片格局。
08 结语:小器件,大棋局
磁编码器虽小,却是一个典型的"卡脖子+大市场"赛道。
全球百亿美元级的市场空间,背后是半导体工艺、精密加工、磁性材料、算法软件的多学科交叉。中国在芯片端仍有差距,但在应用端和系统集成端拥有庞大的下游需求拉动——机器人、新能源汽车、工业自动化,三大引擎全部在加速。
接下来的竞争,不只是芯片分辨率的比拼,更是芯片+磁环+算法的系统级整合能力的较量。谁能把三者做成高一致性、低成本的量产方案,谁就能在这个百亿赛道里吃下最大的蛋糕。
从机器人关节的精准运动到新能源汽车的转向反馈,磁编码器是那个不起眼但不可或缺的关键节点。下一个十年,这个赛道的看点不是"谁做出了最好的芯片",而是"谁最先跑通了一条从芯片到量产的系统级路径"。
本文数据来源:pmarketresearch、marketintelo、QYResearch、EET China、共研产业研究院、智研咨询、高工机器人等公开报告,截至2026年8月。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。