角度报文很干净时间轴却在抖:低速啸叫换了更高分辨率编码器叫得更凶
首发于公众号「如是有为」 · 查看原文
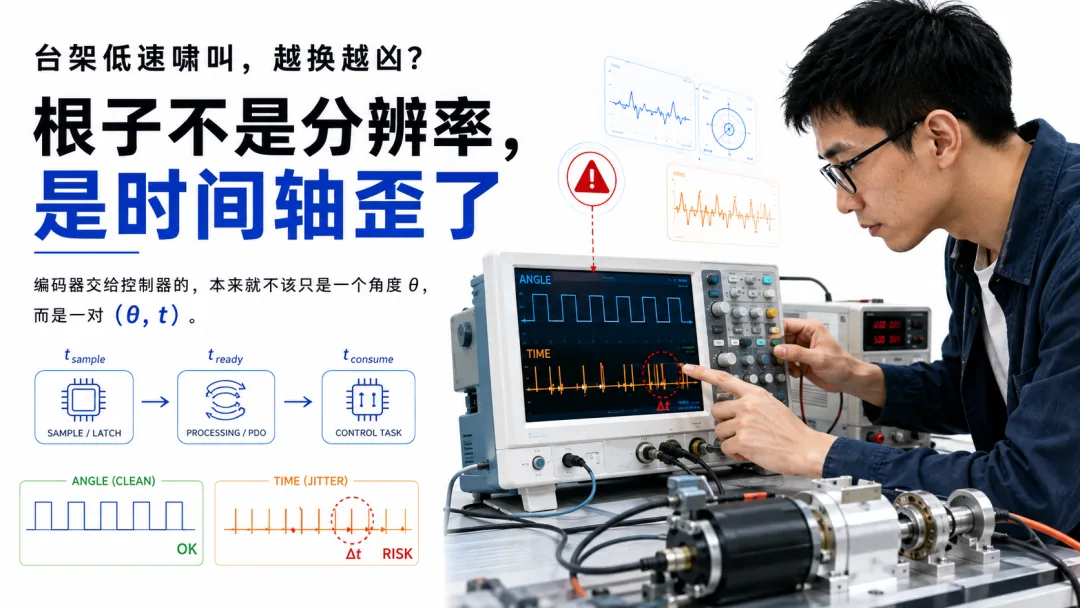
台架上低速段那声啸叫,轴像打摆子。第一反应多半是转矩环刚度不够、带宽不够,于是提速、换更快的主站、把编码器从 17 位换成 19 位——越贵的编码器分辨率越高。结果叫得更凶,钱白花。
抓一包总线,角度曲线干干净净:CRC 全绿、数值逐拍递增、没半点跳变。问题不在信号幅值,在时间轴——编码器每一拍给出的角度都对,可控制器拿到它时,转子已经往前走了一段。
这里先要把 EtherCAT 摘干净。EtherCAT 的分布时钟(DC)本来就是干这件事的:各从站共享本地高精度时基,采样由本地时钟触发,通信到达时间和物理采样时刻是解耦的,同步抖动可以做到远低于 1 µs。所以「总线被温度、日志、DMA 排队挤得周期乱跳」不是 EtherCAT 该有的样子。真正抖的是采样 → 从站处理 → PDO 发出 → 主站接收 → 控制任务消费这一整条链——尤其当采样没锁到 DC、主站任务又不是严格实时的时候,控制任务看到数据的时刻会明显偏离理论周期。本文要打的靶子,是这条链上的时间基准,不是 EtherCAT 总线本身。
把这条链拆成三个时刻,问题才看得清:
第一类,确定性延迟 latency。 芯片 ADC、数字滤波、CORDIC、接口发送固定要花的时间,比如 25 µs。它稳定,所以可以外推补偿:
。固定群延迟能救,靠的是这个。
第二类,采样 jitter。 这才是真靶子:
每拍的都不一样,于是
角度值没错,错的是角度所属的时间。没有采样时间戳的高分辨率角度,本质上只是一张不知道拍摄时间的高清照片。
第三类,传输 / 消费 jitter。 数据可能早已在正确的 Sync0 时点采好,只是晚了一点。这种情况下只要数据带着真正的,控制器就知道「我现在收到的是 43.2 µs 前的角度」,问题大幅缓解。所以那句「真正坏的旋钮是时间戳」不是修辞——没有的高分辨率角度,分辨率再高也是假精确。
这同一个采样 jitter,高速段和低速段演成两出不同的故障。
高速段,抖动量折成电气角滞后:
关键在电气角不是机械角——极对数把机械转速抬成电气转速,同样的 Δt,转速越高折出的电气角误差越离谱。举个极端但纯净的假设:高速轴的位置环节本已做到几十微秒级更新,仅仅额外引入 100 µs 的采样时刻不确定性;在 12 对极、3 万 rpm(电气频率 6000 Hz、周期 167 µs)下,这 100 µs 就对应 216° 电气角,电流矢量直接反向,换相彻底乱掉。这里甚至还没讨论总反馈周期,只单算时间误差本身——但正因为 216° 这么大,反过来说明这种极高电气频率的系统早就不可能拿 1 ms 的反馈周期直接换相,它从架构上就得把采样锁到微秒级、靠外推补足,抖动一旦没锁住才暴露成换相崩。高速段叫得最凶,锅不在磁钢也不在分辨率,是时间基准在电气角上被极对数放大了。
低速段,电气角速度小,Δt 折出的滞后相位很小,换相不会乱。麻烦在另一处:它污染差分测速。最普通的算法
默认分母就是固定的;可真实间隔是,控制器却还拿去除。小扰动下
1 ms 周期里若采样时刻在 ±0.4 ms 晃,等效测速增益误差就能到几十个百分点。低速时本就小,再叠加量化、摩擦、死区、速度滤波,速度环增益随时间乱变,很容易激发 hunting 甚至极限环,台架就响。根因和高速那出一样,只是表现从「换相相位崩」换成了「速度估计被时间抖动带歪」。
那为什么换更贵的编码器反而更凶?因为空间分辨率和时间准确度是两回事:
17 位换 19 位,量化步距从约 0.00275° 降到 0.000687°,漂亮了 4 倍。可若是采样时刻抖了 50 µs,这 50 µs 一纳秒都没因为 19 位消失。19 位只是把一条干净但错位的曲线标得更细,Δt 这个量一个 bit 没变。手边唯一能换的旋钮是「位数」,真正坏的旋钮是「时间戳」。
根子在时间基准没对齐,不是角度不准。开了 DC 不等于真锁了——很多设计里编码器采样还跟着自己的 SPI 读节奏走,Sync0 只准时触发了「发送 PDO」,没触发「采样那一下」。于是你准时发出了一份采样时刻不确定的数据。要锁的是位置被物理采样、锁存的那一下,不是报文进网口那一下。差这一个定义,DC 白开。
确诊别只抓网络包。PDO 可能准时得像钟表,内部采样却一直在抖——所以要看三条时间线对不对得上:传感器真实的
(sample/latch 时间戳)、EtherCAT DC / PDO 的、控制任务真正消费该角度的。三者叠一张图,看 p95 / p99 和连续两帧最大间隔,别看均值——十次里九次差 1 µs、一次差 200 µs,均值还是好看,可那一次在高速段就是上百度电气角滞后。给报文加上递增计数和采样时间戳再抓一次,画出来就能分清是角度在抖还是采样时刻在抖。
花了更贵的编码器叫得更凶,根子常常不是分辨率,是时间轴歪了。编码器交给控制器的本来就不该只是一个角度 θ,而是一对 (θ,t)——只有 θ 没有 t,19 位也可能是假精确。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。