激光打标机金属上飞快写字?振镜只摆 ±10°,昆泰芯哪颗编码器最合适?
首发于公众号「如是有为」 · 查看原文
读完一篇振镜伺服文章,北四环德彪 写的, 我没有先盯 PID、陷波和前馈,反而盯住了最不起眼的那只“眼睛”:位置传感器。
我最后最想先试的,不是参数最“豪华”的 KTM5900,而是 KTM5200。真正决定振镜位置反馈的,不是 bit 数本身,而是小角度有效信息、带内噪声、群延迟、温漂,以及一个磁方案特有的问题:电机漏磁会不会制造“假角度”。
01|先用大白话说:振镜到底是什么?
激光打标机为什么能在金属上飞快写字?很多时候,并不是整个激光头在横着跑。真正高速运动的,往往只是里面的两块小镜子。
一块镜子负责 X,一块负责 Y。控制器让两块镜子按照一串角度指令高速摆动,激光点就在工件上“画”出文字、二维码和轮廓。
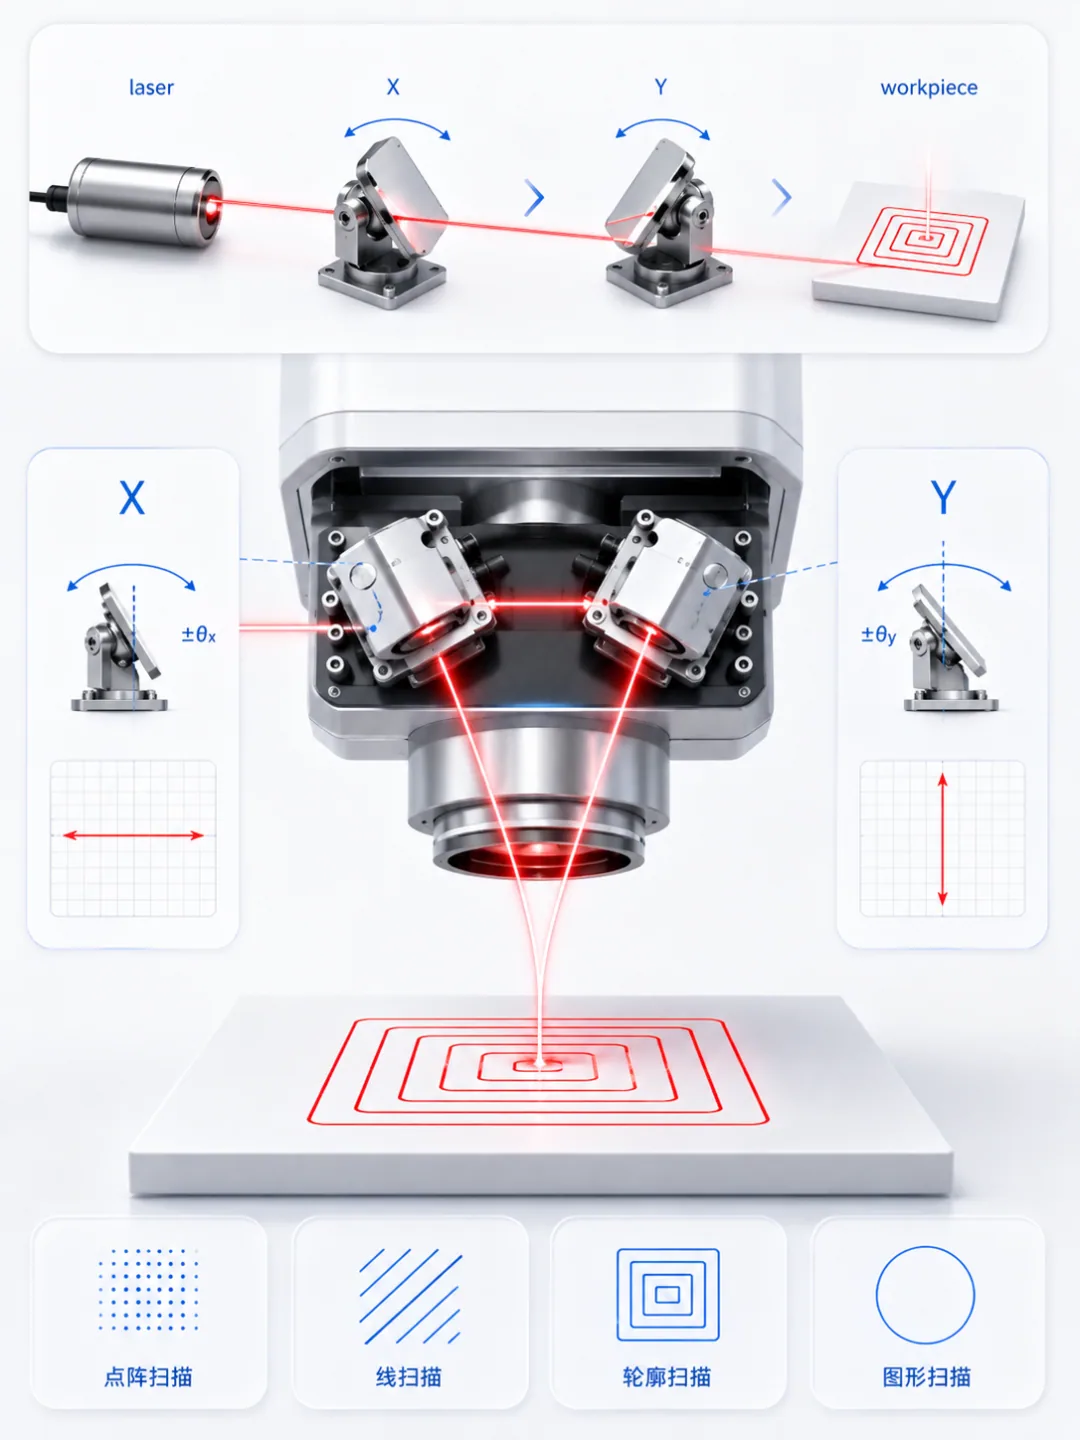
所以振镜电机可以粗暴理解成:一台专门负责让小镜子在很小角度内疯狂摆动的伺服电机。
它不需要连续转圈。镜片机械上可能只摆十几度,但要求极快、极准、停下来不能抖。镜子慢一点,拐角会圆;多冲一点,线条会鼓;X/Y 两轴动态差一点,圆就可能变成椭圆。
02|振镜和普通编码器,产品逻辑根本不同
普通伺服编码器最自然的任务是把整圈 360° 都测准。振镜却恰恰相反:它根本不在乎整圈,只想把中心附近这一小段测得极快、极安静、极稳定。
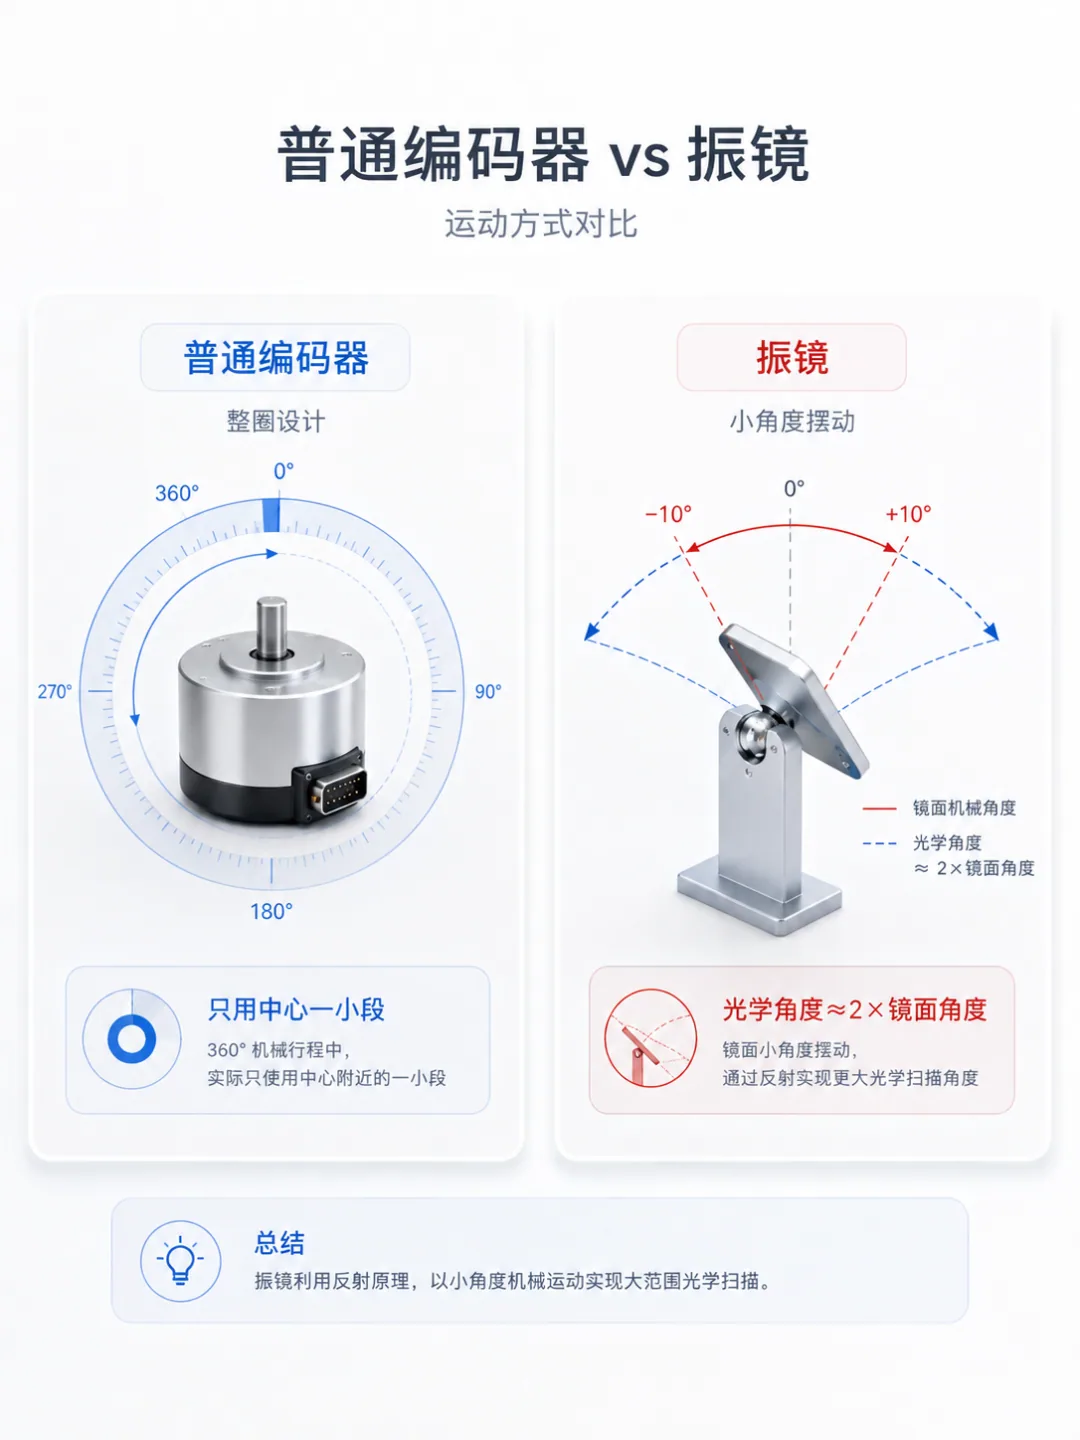
反射镜还有一个很关键的光学关系:光束偏转角约是镜片机械转角的 2 倍。因此看起来很大的光学扫描范围,落到轴上,机械角度其实并没有那么大。
03|第一个误区:21 bit,不等于 21 bit 有效信息
以 KTM5200 的 21 bit 绝对角输出为例。如果把它理解为覆盖完整 360°,一个数字 LSB 的角度尺度约为:
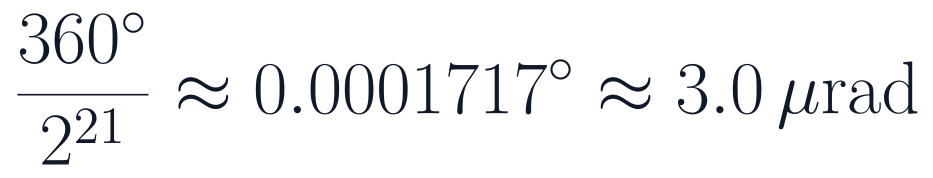
看起来已经很细。但如果振镜机械上只使用约 20° 的工作区间,那么真正落在这段范围里的有效码数,只是整圈的一小部分。
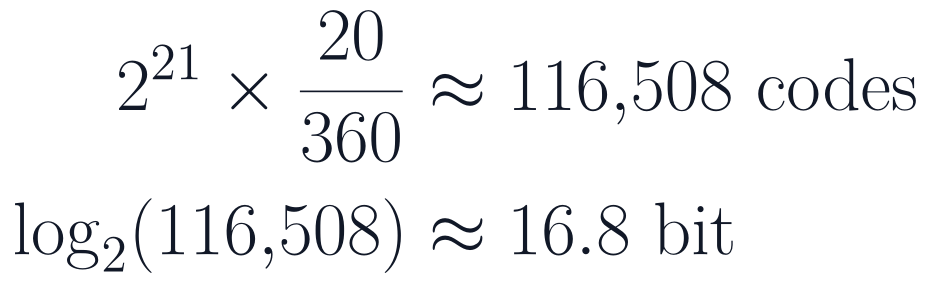
数字上当然可以重新缩放成 21 bit,但缩放不会凭空增加物理信息。这就是为什么把一个为 360° 设计的编码器塞到只摆 ±10° 的振镜上,bit 数很容易产生错觉。
04|第二个误区:真正可怕的不是 INL,而是噪声
KTM5200 公开噪声指标约 0.005°。换成角度尺度:
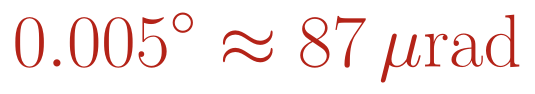
这个数字比一个 21 bit LSB 大很多。于是立刻出现一个振镜选型里最容易踩的坑:
21 bit output ≠ 21 bit useful information
更麻烦的是,振镜位置环会真的“追”传感器噪声。反馈角度跳一下,控制器并不知道那是噪声,它只会认为镜片位置错了,于是输出电流去纠正。最终,寄存器里的噪声可能被变成真实的镜片抖动。
相比之下,稳定、可重复的静态 INL 反而更容易处理。因为它可以通过 LUT、多项式或整机场校正修掉。能标定的偏差,通常没有随机噪声那么可怕。
振镜位置反馈的指标优先级,我会这样看
Noise > Latency / Bandwidth > Drift > Repeatability > Static INL
05|四颗芯片放在一起,我为什么先试 KTM5200
这里不能简单按“谁 bit 多谁赢”排序。更合理的是看它们分别解决什么问题。
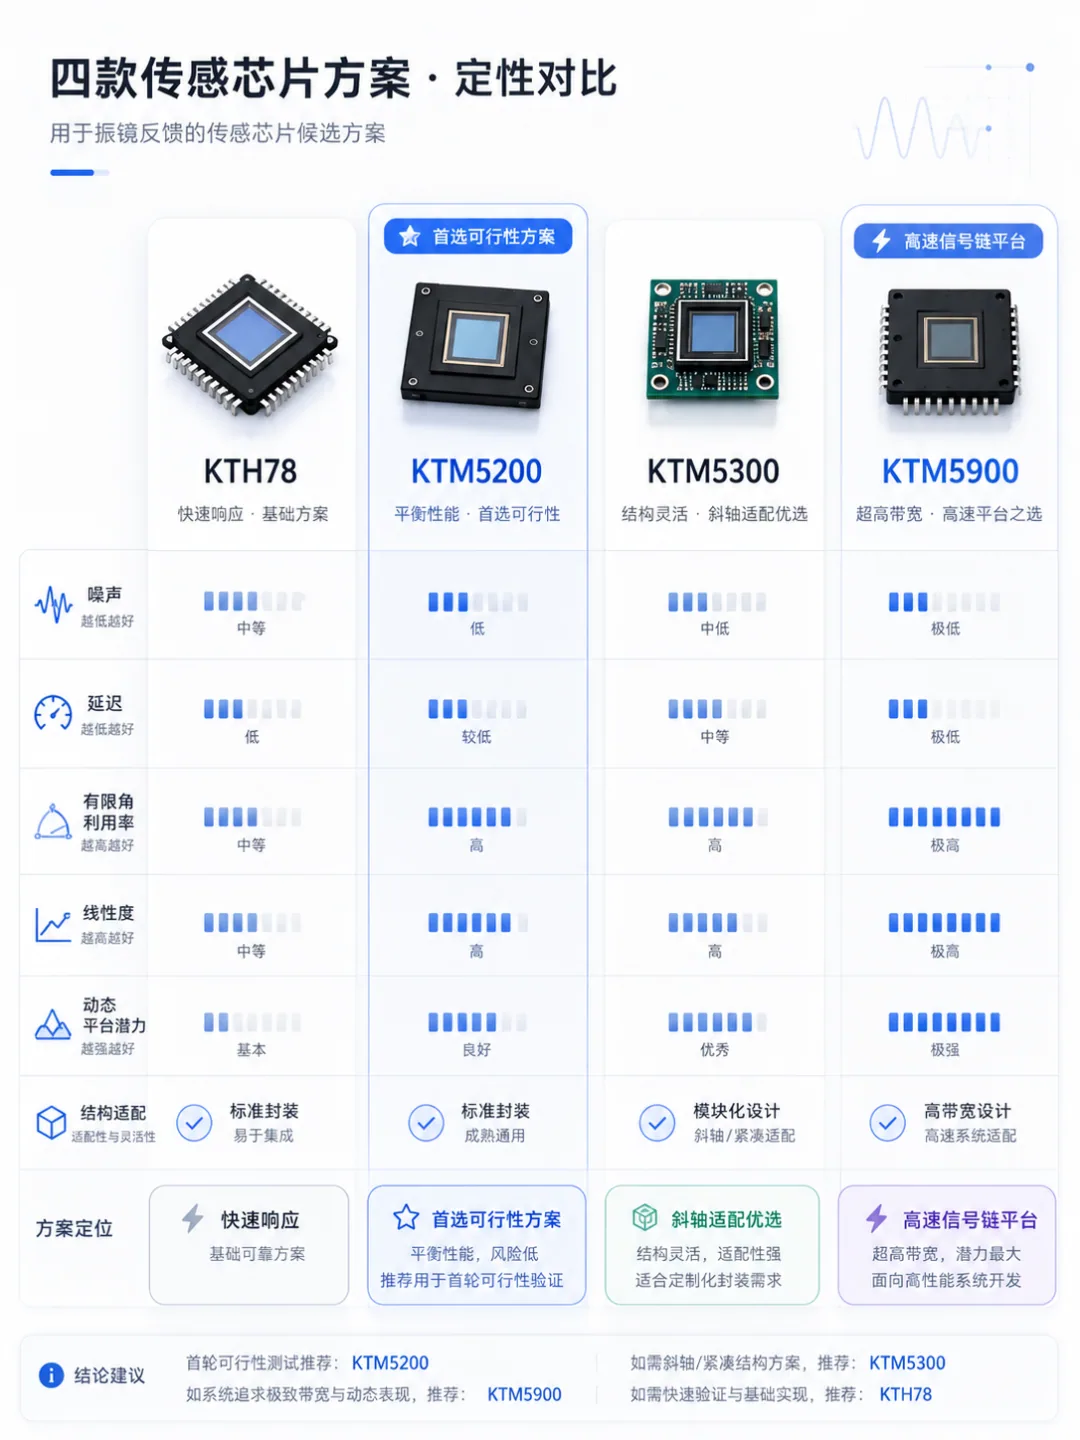
KTH78:够快,但不是我冲高端振镜的第一选择
KTH78 的优势是响应快、刷新率高。但振镜最容易把“刷新率”和“测量带宽”混为一谈:每秒更新一百万次,不代表传感器真的能把一百万赫兹的机械信息准确测出来。真正要看的是有效带宽、群延迟和对应滤波档位下的噪声。
KTM5200:最值得先做 feasibility
KTM5200 是 AMR、在轴使用思路清晰,公开角度输出延迟在几微秒量级,而且 AMR 本身具有 180° 周期特征。理想情况下两桥信号可写成:
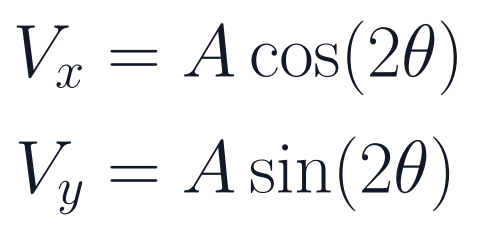
这里的 2θ 对振镜非常有意思。普通 360° 编码器会嫌 180° ambiguity 麻烦,但振镜只在中心附近摆动,这个问题反而可能根本不存在。更重要的是:机械角变化 1°,原始 AMR 相位变化 2°,天然有一次角度放大。
在中心小角度附近:
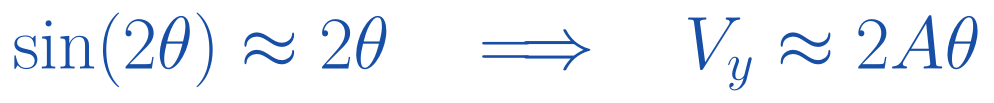
这意味着,如果真为振镜重做专用位置传感器,完全没必要照搬一颗 360° 编码器的完整架构。可以把资源集中到 ±十几度的小范围、低噪声 AFE、高速 ADC 和极低延迟输出上。
KTM5300:机械布置更灵活,但第一版反而变量更多
离轴测量能让紧凑结构更好布置,但也会把偏心、磁场梯度、Z 向距离和离轴算法一起带进来。第一轮验证时,我反而更愿意让问题简单一点:先证明磁测角在振镜上能不能活下来,再谈更复杂的机械集成。
KTM5900:我最想摸它的动态性能上限
KTM5900 真正吸引我的,不是“24 bit”三个字,而是它背后的高速 sin/cos 信号链:TMR 前端、双高速 SAR ADC、高速数字处理和高速角度输出。这套架构更接近高性能数字振镜需要的动态平台。所以如果 KTM5200 负责回答“这条物理路线能不能做”,KTM5900 更适合回答“动态上限能到哪里”。
06|真正最大的雷:振镜自己就是一台磁电机
这是磁编码器进入振镜最容易被忽略的一关。传感器旁边不是一个安静环境,而是一台高动态力矩电机。传感器看到的总磁场可以粗略写成:
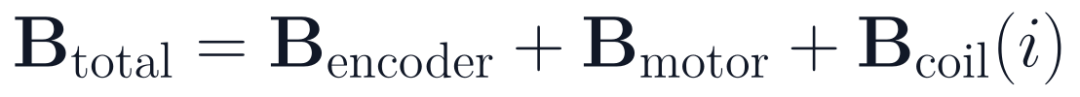
最麻烦的是最后一项。它随着伺服电流变化。振镜大幅跳转时,电流可能快速从 +Imax 翻到 −Imax;如果这股漏磁改变了传感器所看到的磁场方向,芯片可能会认为“轴动了”,其实轴根本没动。
所以一颗磁传感器适不适合振镜,我甚至想新增一个普通编码器 datasheet 很少写的指标:
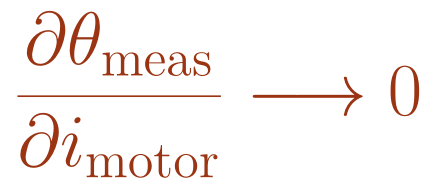
也就是:电机电流变化 1 A,到底会制造多少 μrad 的假角度。
07|如果现在给我一台振镜,我先做的不是“测精度”
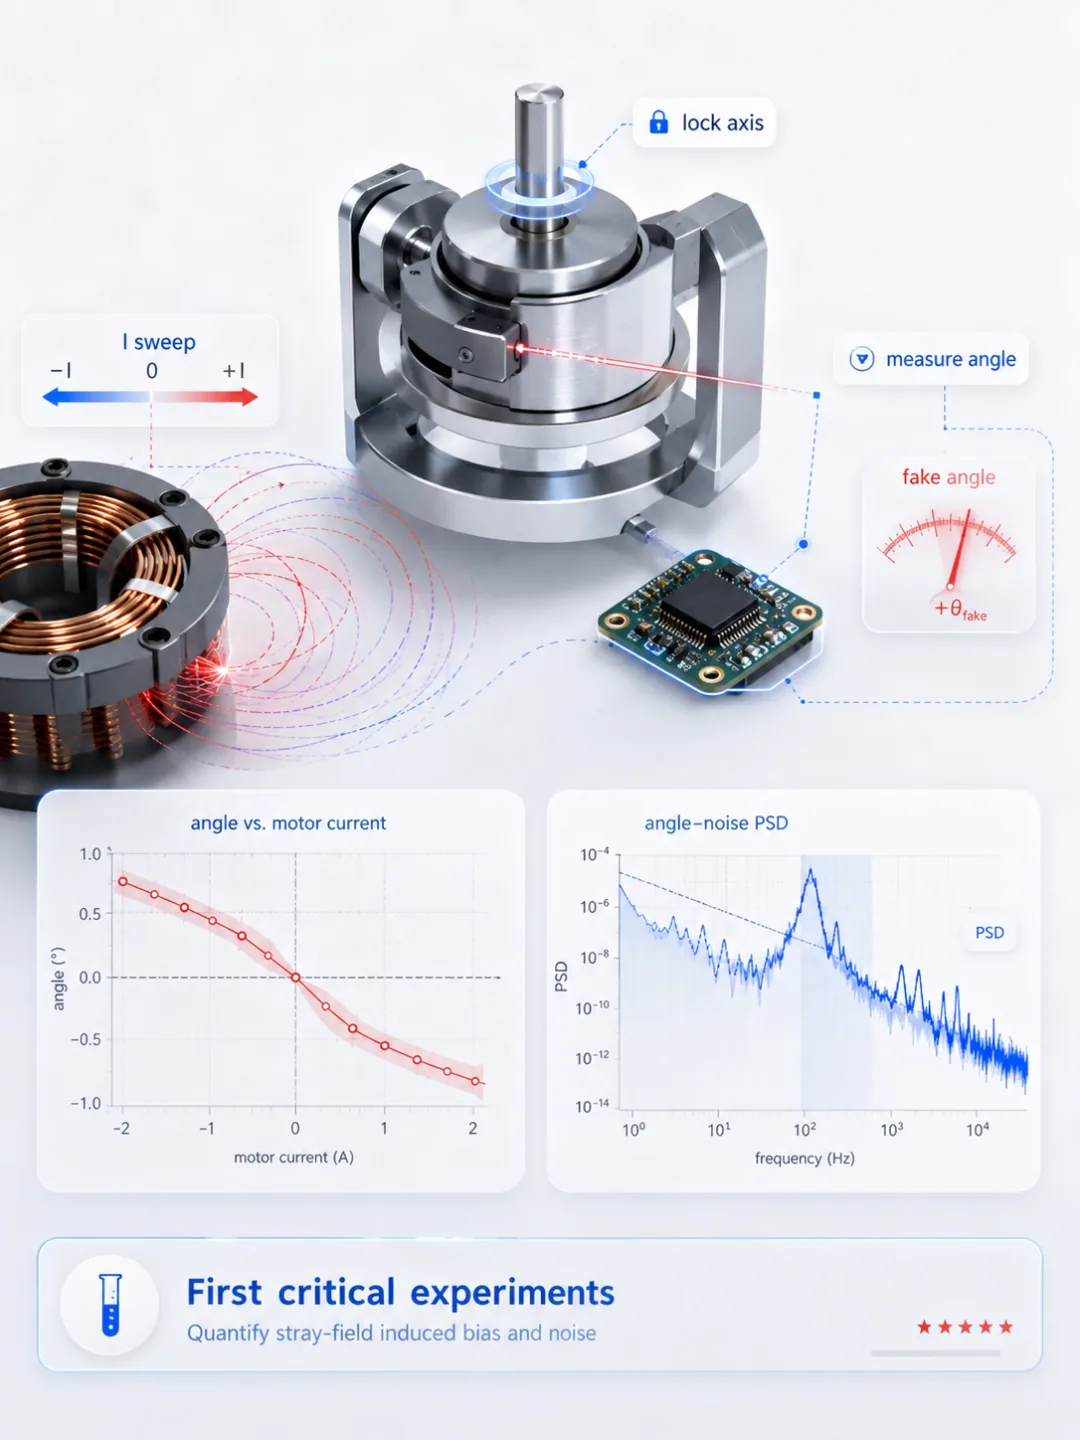
我会先把轴机械锁死,确保真实角度不动,然后把线圈电流从 −Imax 扫到 +Imax,记录传感器角度是否跟着电流跑。
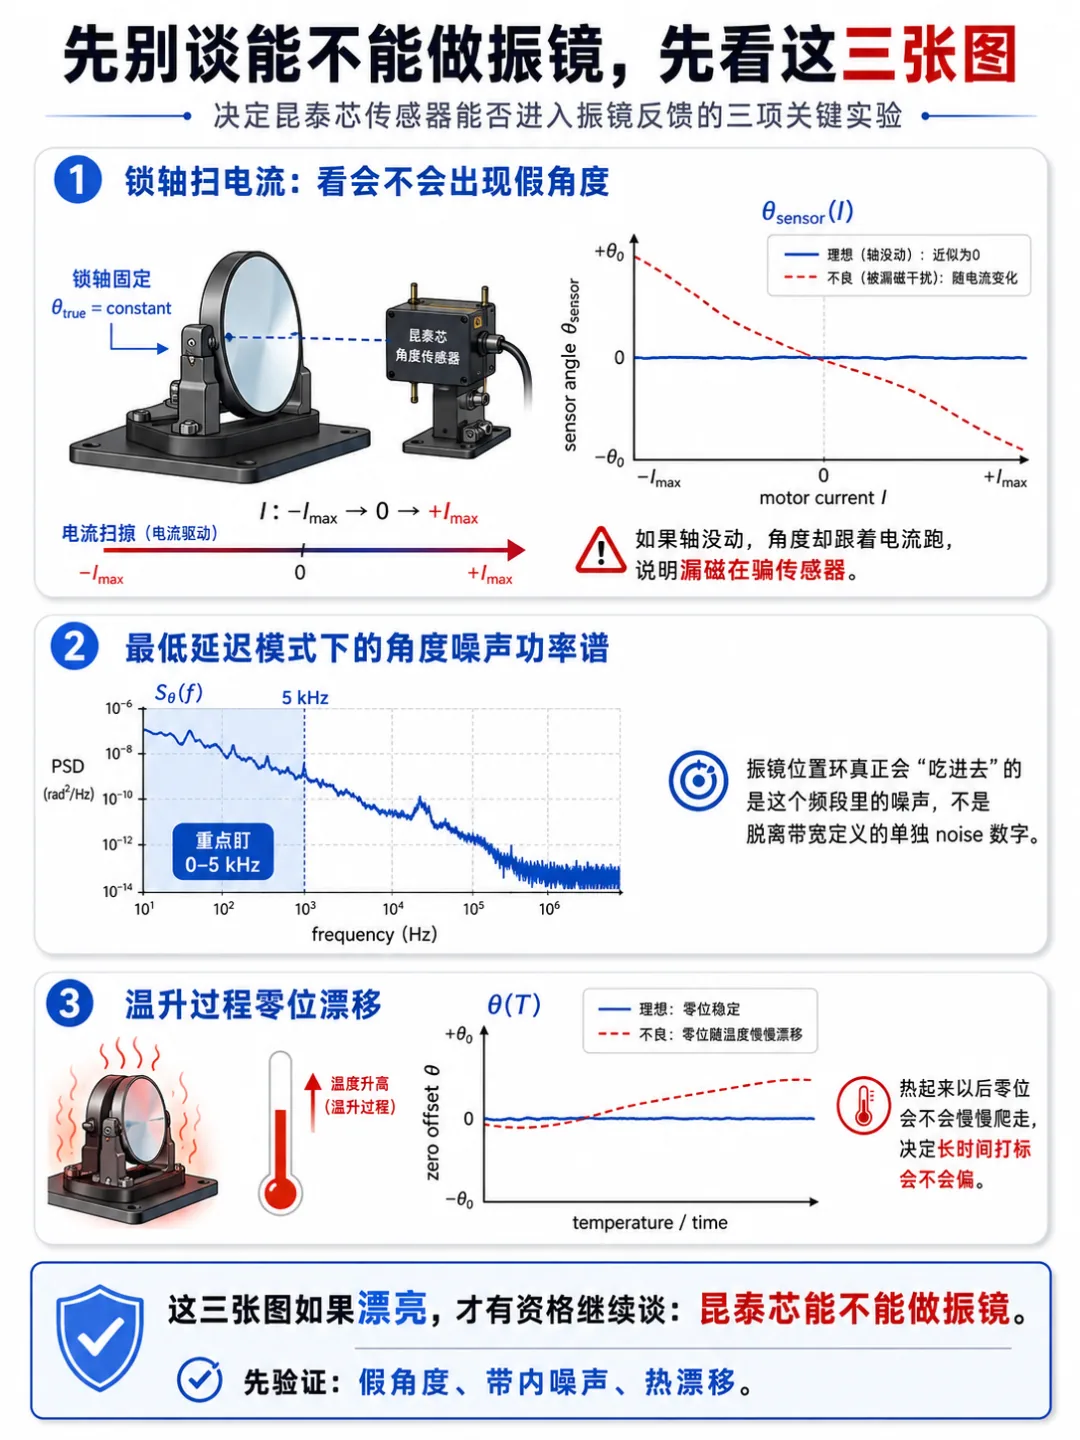
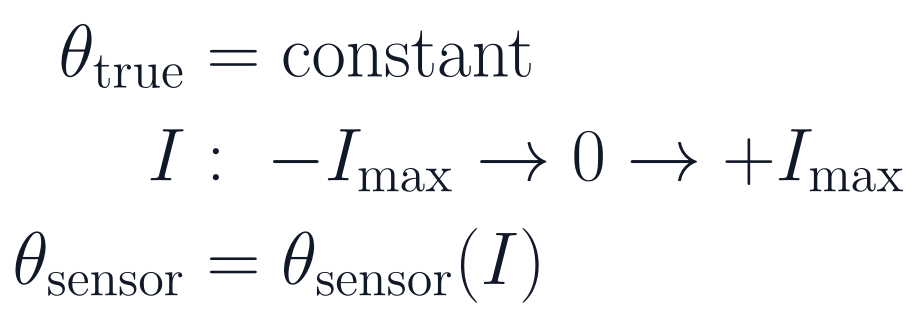
第二张图,我会测最低延迟模式下的角度噪声功率谱:
重点盯 0–5 kHz。振镜位置环真正会“吃进去”的,是这个频段里的噪声,不是一个脱离带宽定义的单独 noise 数字。
第三张图测温升过程里的零位漂移:
这三张图如果漂亮,才有资格继续谈“昆泰芯能不能做振镜”。
THE REAL PRODUCT DEFINITION
真正适合振镜的,可能一颗都不是。
问题可能不是“KTM5200 和 KTM5900 谁更强”,而是:为什么一定要拿一颗为 360° 电机设计的编码器,去测一个只摆 ±10° 的镜子?
如果真往产品走,我更愿意重新定义一类器件:
GALVO POSITION SENSOR
高速小角度 AMR / TMR 振镜位置传感器
不追求多圈,不追求 360°。把芯片资源全部砸在 正负十几度:低噪声、低群延迟、低温漂、极小附加惯量,以及电机漏磁抑制。
所以,如果今天只允许我拿现成芯片去做第一轮 feasibility,我会先试 KTM5200;如果要摸高速数字链路的动态上限,我会认真看 KTM5900。
但最终真正值得做的,不是“把现有编码器换个应用场景”,而是一颗只为振镜而生的 Galvo Position Sensor。
注:文中型号参数基于公开资料做工程可行性讨论;振镜整机指标与单芯片指标并非同一统计口径,本文不把二者做简单一一等价比较。最终适配性仍需以锁轴扫电流、动态噪声 PSD、群延迟和温漂实测为准。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。