工业伺服 / 协作机器人 / 人形关节:三种工况的选型分歧点
首发于公众号「方寸技研」 · 查看原文
伺服上验证过的方案,搬到协作机器人上开始抖。
搬到人形关节上,又过不了温漂或冲击。
换皮不换芯,在编码器这行不通。原因很简单——
同样叫"关节"的三类应用,硬约束根本不在同一张清单上。
一、为什么"关节"不能当一类东西
只要被叫做"关节",就意味着"转"。但共同点起来的特征只有这一个字。
围绕"转"的周边差异,每个工况都能拉出长长一条清单:
· 转动要持续多久? 工业伺服每天转十几个小时、连转一整年;人形关节是间歇动作,每天实际通电时间不长。
· 转速上限多少? 伺服主轴几千到几万转;人形关节的瞬时角速度很低,但加减速极猛。
· 负载什么性格? 工业伺服抗切削力,负载稳;人形关节抗冲击、阻尼复杂。
· 环境温度什么样? 伺服腔体里长期 80120℃ 量级;人形关节机身内部约 5080℃,但整机能达到 100℃ 量级。
· 能不能藏破谁做过屏蔽? 伺服腔常密封、屏蔽良好;人形多电机密集,强电磁环境。
把这些差异拉直了,“关节"立刻分成三类工况,每一类都有自己的硬约束。
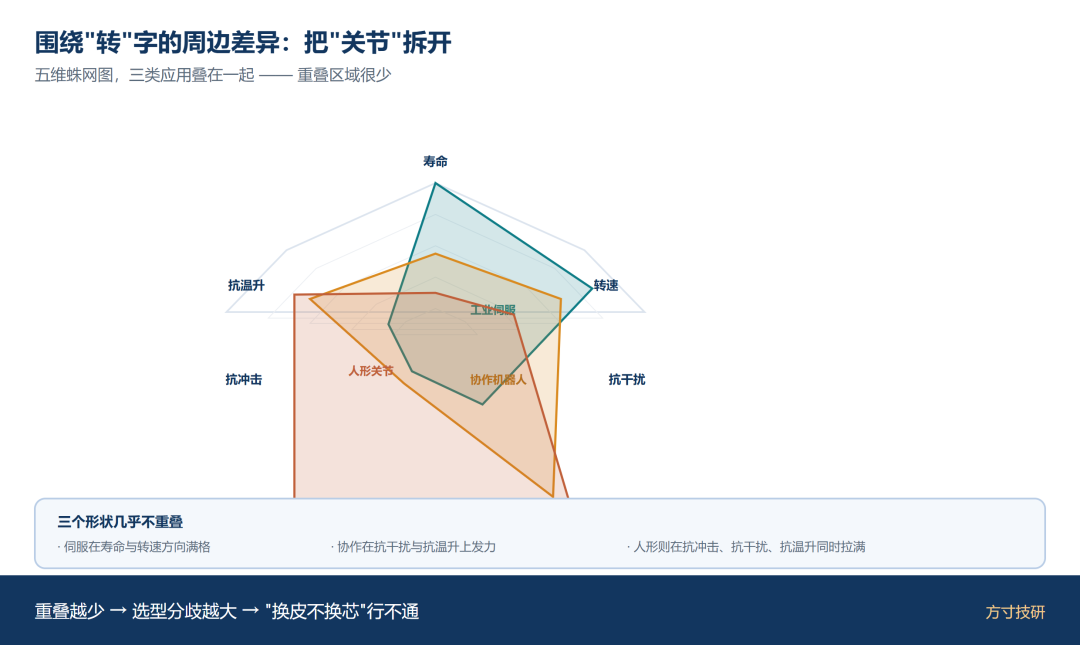
图 1|五维蛛网图(寿命/转速/抗干扰/抗冲击/抗温升)三选三层叠加
二、工业伺服:寿命、转速、温升是硬墙
工业伺服是这三类里"看起来最容易、其实最考验底线"的一类。
它对编码器的硬约束有四条:
· 寿命: 工业伺服要求数万小时起步,往五万小时看——这意味着轴承、磁环、封装的一致性都得扛得住这么长的疲劳。
· 转速: 主轴几千到几万转,对芯片的转速上限与延迟都有门槛。
· 温升: 电机绕组发热 + 整机长期运行,腔内 80~120℃ 量级是常态。这不是"工作温度上限"测试的题,是**“温漂 + 老化”**的题。
· 精度与重复性: 加工与位置伺服要求非常高,闭环里位置误差不能跟着温度跑。
短头、刚性、长寿命是伺服编码器的底色。可让步项是抗外部杂散磁场——伺服腔通常封闭,外部干扰不是首要矛盾。
一句话:伺服编码器的难处,是长期温升下还能不能保持精度一致性。
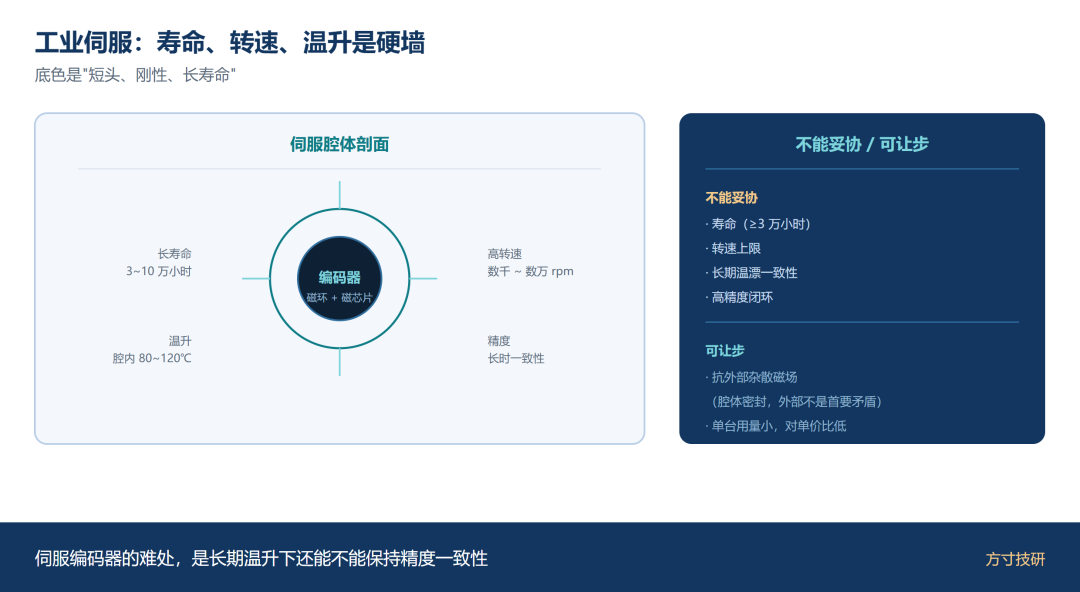
图 2|伺服腔体切片图,标出长寿命/高转速/温升/精度的硬约束位置
三、协作机器人:安全、动态、薄型压住一切
协作机器人要求的是"与人同处一档”。对编码器的硬约束是另一组:
· 安全优先: 需要检测外力与人接触、动态响应要快——这要求编码器的延迟低、采样率高,闭环带宽必须够。
· 运动平滑: 加减速曲线要顺,加减速段的相位滞后要小。这直接考验编码器的延迟与转速上限。
· 薄型与中空: 协作机常常有走线 / 气管需求,关节里留给编码器的轴向空间被压得很紧。
· 抗杂散磁场: 多电机密布、关节紧凑、外部电磁环境比伺服复杂得多。
· 寿命: 一般比伺服短一档,但仍是数千小时量级。
低延迟 + 高带宽 + 抗干扰 + 薄型是协作机器人的底色。可让步项是绝对精度的高位数——协作级通常不需要 23 位,1 位 0.001° 级的精度就够了。
一句话:协作机器人的难处,是闭环带宽下还能不能撑住安全与精度。
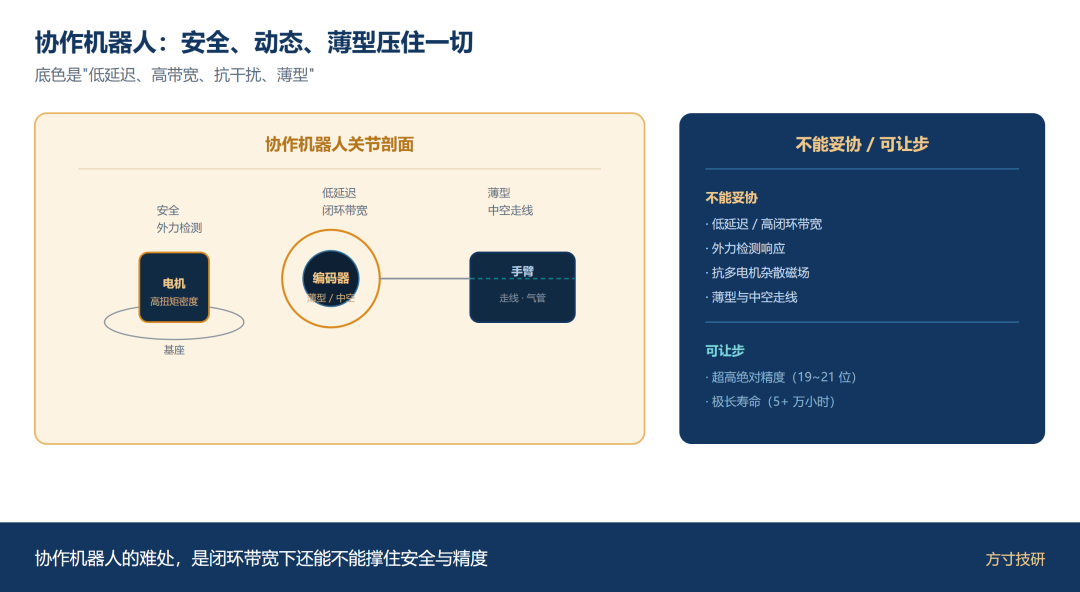
图 3|协作机器人关节剖面,标出安全/动态/薄型/抗干扰四项
四、人形关节:抗冲击、抗干扰、轻量化都得接住
人形关节是这三类里"难度密度最高"的一类——既要又要还要。
· 抗冲击: 走路、跑步、摔倒,单关节的瞬时过载能到几个 g。这要求编码器的机械结构与抗振性扛得住。
· 高功率密度 / 轻量化: 每个关节都要在极小的体积与重量里输出扭矩,留给编码器的轴向空间只有几毫米,重量也要按克算。
· 抗杂散磁场: 几十个电机密集、密集母线、电机驱动器近邻——这是人形最强的外部杂散源。
· 温升: 关节温升可达 150℃ 量级,加上整机的瞬时过载叠加,温漂成为隐性难题。
· 多自由度与小空间: 单台机器几十个关节 + 紧凑走线 → 留个位置能装上就行,对外形与接口尺寸有非常现实的要求。
抗冲击 + 抗干扰 + 抗温升 + 轻量化是人形关节的底色。可让步项是转速上限(人形关节的实际转速远低于伺服)与单价(量产摊销后的 BOM 压力)。
一句话:人形关节的难处,是"什么都得扛"还要小。
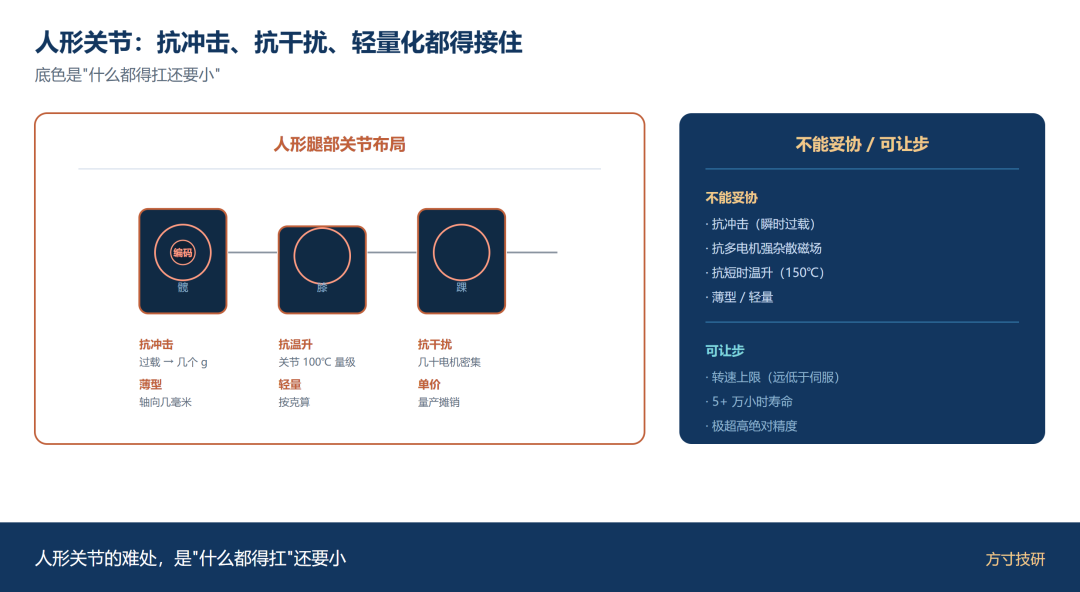
图 4|人形腿侧视+电机布局,标出抗冲击/抗温升/抗干扰/薄型四项
五、三工况对比矩阵
| 指标 | 工业伺服 | 协作机器人 | 人形关节 |
| 寿命(万小时) | 3~10(不能妥协) | 1~3(次要) | 0.5~2(要看工况) |
| 转速上限 | 数千~数万 rpm(不能妥协) | 数千 rpm(次要) | 数百 rpm(可让步) |
| 延迟 / 带宽 | 100 kHz 量级 | 100 kHz 量级(不能妥协) | 中等 |
| 抗杂散磁场 | 整机屏蔽良好(次要) | 中等(重要) | 极强(不能妥协) |
| 抗冲击 | 极少冲击(次要) | 偶发(次要) | 频繁(不能妥协) |
| 抗温升 | 长时 100℃ 量级(不能妥协) | 中等 | 短时 150℃ 量级(重要) |
| 薄型 / 轻量 | 次要 | 重要 | 极重要(不能妥协) |
| 绝对精度(位数) | 23 位(不能妥协) | 19~21 位 | 19~21 位 |
| 单价压力 | 中等 | 中等 | 极高(量产摊销) |
| 抗振 | 高频振(数控一般) | 数控一般 | 强到中等(重要) |
三列中能直接看出来的规律是:
· “不能妥协"那一栏里 价值在绝对硬约束上。
· 协作机器人与人形关节在抗干扰、抗冲击、薄型、抗温升四项上同时拉满——但伺服几乎不在乎。
· 伺服的"长寿命+高转速"在人形上是几乎可以放弃的指标——人形不靠这两样。
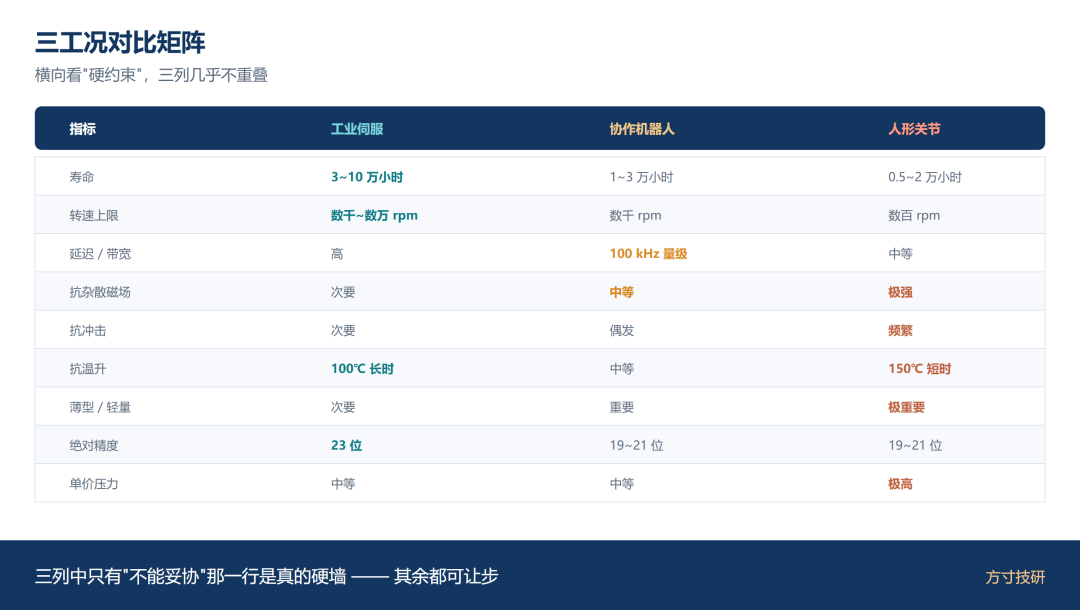
图 5|9 行 × 3 列对比表 + 三列高亮"不能妥协"项
六、按工况倒推的选型顺序
别按"哪颗芯片参数好"选型,先按"硬约束淘汰一批”。
倒推顺序建议:
· 明确工况类别(伺服 / 协作 / 人形 / 其他),把这一类的硬约束清单拉出来。
· 把"不能妥协"那一列当作门槛:寿命、转速、温升、抗干扰——一项不过就直接出局。
· 在剩下的候选里,按"可让步项"二次筛选:单价、外形、接口延迟,再做权衡。
· 带入整机闭环实测:芯片指标再漂亮,装到位置环/速度环里跑不动,就是不行。
一句话:编码器的真价值,是能不能扛过全部硬约束;扛不住的,再贵也不算合格。
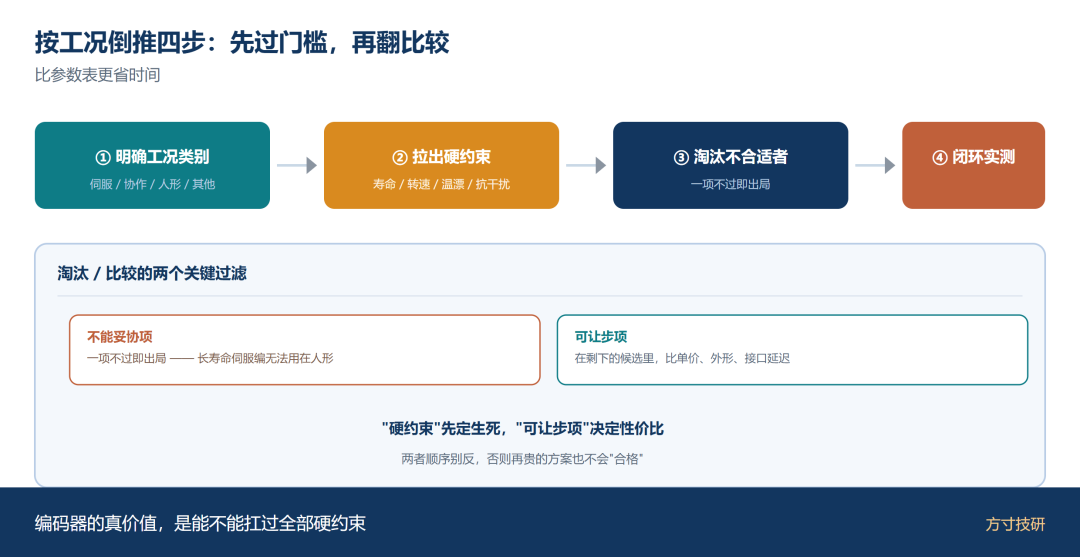
图 6|明确工况 → 拉硬约束 → 淘汰 → 闭环实测
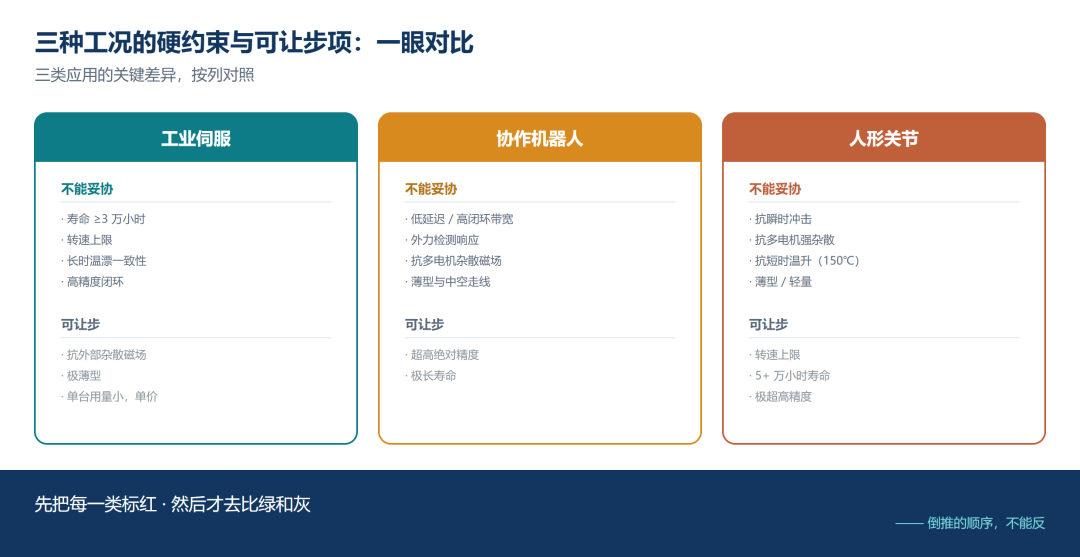
图 7|三方框并排,每框内列硬约束 / 可让步项 / 典型指标
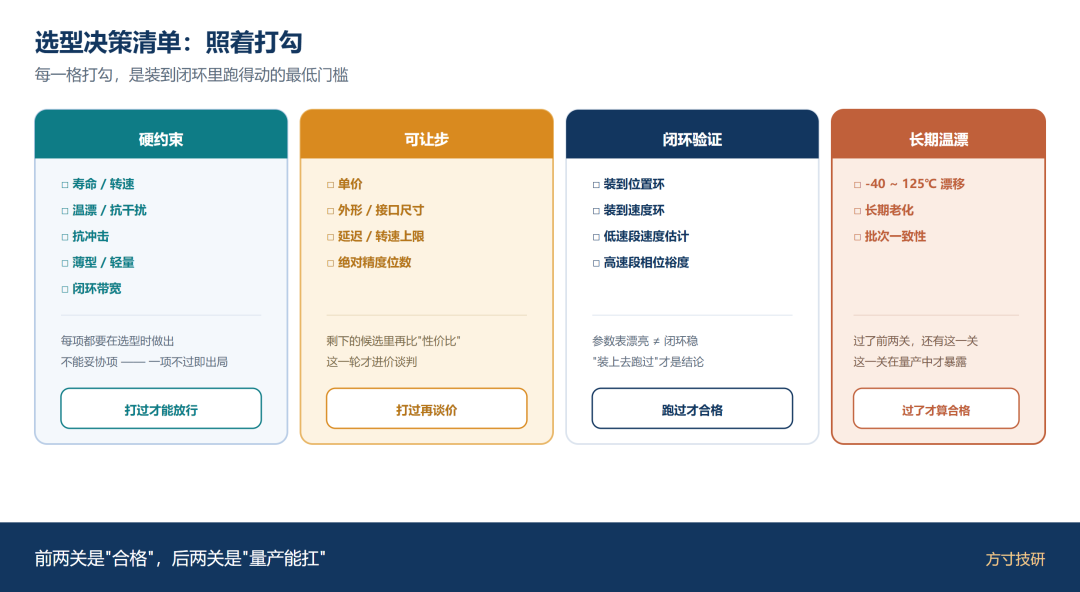
图 8|四段决策卡(硬约束/可让步/闭环验证/长期温漂),每段可勾选
总结
· “关节"不是一类东西:伺服、协作、人形的硬约束清单不重叠;同一份"好方案"换工况就可能不行。
· 倒推优于横比:先按工况把硬约束列出来过门槛,再在剩下的候选里做优劣——这个顺序比逐项比参数更省时间。
· 带闭环实测才是终点:闭环里跑得动、扛得住温漂与冲击的那一颗,才是真正合格的编码器。
💬 你们项目上是哪一类"关节”?硬约束清单里最让你睡不着觉的是哪一项?评论区聊聊。
喜欢这类把工况拆开来讲的内容,点个关注。
—— 方寸技研 · 下期预告:精度、刷新率、温漂、成本——伺服 / 云台 / 机器人关节先砍哪个。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。