基于STM32和AS5600实现(绝对式)编码器软硬件方案
首发于公众号「ZephyrOS嵌入式操作系统」 · 查看原文
目录
概述
1 系统架构
1.1 硬件架构
1.2 工装要求
2 软件实现
2.1 软件架构设计
2.2 STM32 Cube配置项目
3 软件功能实现
3.1 系统代码架构
3.2 代码功能介绍
3.3 源代码文件
4 测试
测试视频
概述
本文主要介绍使用STM32和AS5600实现一套完整的编码器设计方案,包括硬件设计,软件架构和软件设计。笔者基于STM32 F446作为主控芯片实现了编码器的主要功能,并在直流无刷电机上验证了编码器的功能。
1 系统架构
1.1 硬件架构
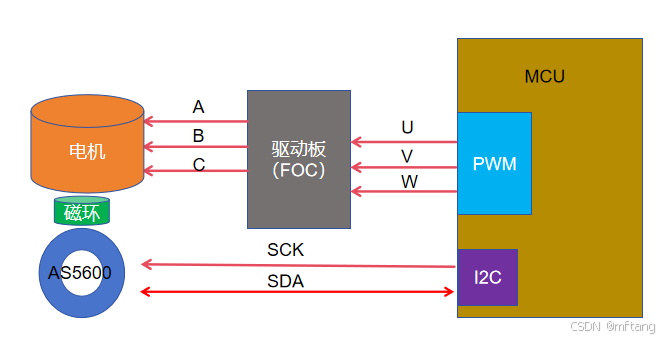
该编码器的主要硬件构成如下:
1)磁环贴在电机的正下方,当电机旋转式同时会带动磁环旋转
2)AS5600用于检测磁环的磁感线强度,使用I2C接口将数据信息,传送之控制器(MCU)
3)控制器端(MCU)通过I2C接口实时的读取AS5600中的角度数据值
1.2 工装要求
磁环和AS5600的工装要求:磁铁在芯片正上方0.5~3 mm
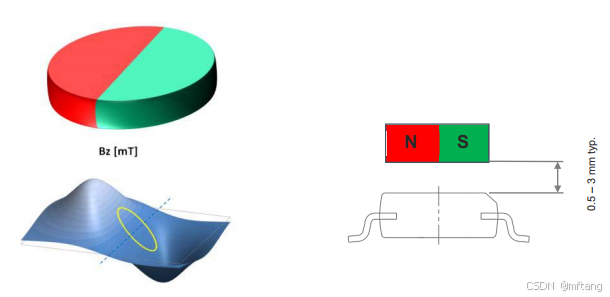
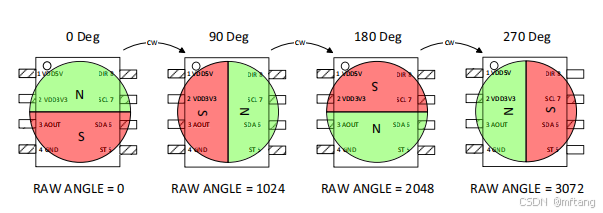
角度值检测原理: 当磁环旋转时,AS5600检测到的磁通量会发生变化,根据磁通量的值,就可以检测到当前的绝对位置。
具体AS5600的详细参数和使用说明,可参考如下网站获取:
https://item.szlcsc.com/511984.html?lcsc_vid=EgcNBVBWQ1RdBABfQgVWAwBeFlJWBFYDQVdbUABfE1kSVVxURVJcU1BWRj5fUFdRR1lfX1RUQlJYOAwSAxEdXUtJFA9ABQ0IEE8NCAlJ
2 软件实现
2.1 软件架构设计
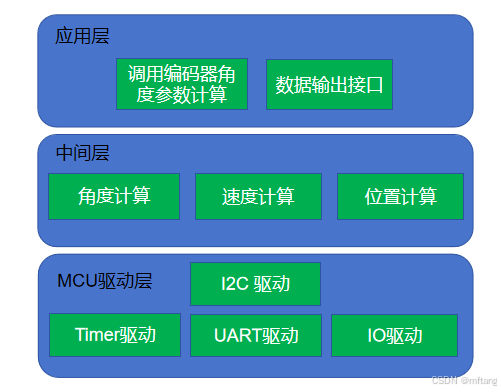
AS5600的编码器软件架构如下:
1)MCU驱动层部分
-I2C驱动: 实现从MCU和AS5600的通信功能
-TIMER驱动: 实现定时,用于精确的计算出电机运行的速度值
UART驱动: 用于数据的Debug功能,便于使用其他工具测试编码器数据的精确程度
IO驱动: 用于示波器获取逻辑分析仪计算一些重要的时间参数
2) 中间层
计算角度:MCU通过I2C接口读取AS5600寄存器中的角度值,并对该值做数据转换
计算速度:通过定时器和位置的值计算当前电机的转动速度
计算位置:通过圈数和当前的角度值,计算出电机运行的具体位置
3)应用层
角度计算函数接口:应用层调用角度值计算的接口函数
数据出输出接口: 控制板可通过其获取编码器的参数
2.2 STM32 Cube配置项目
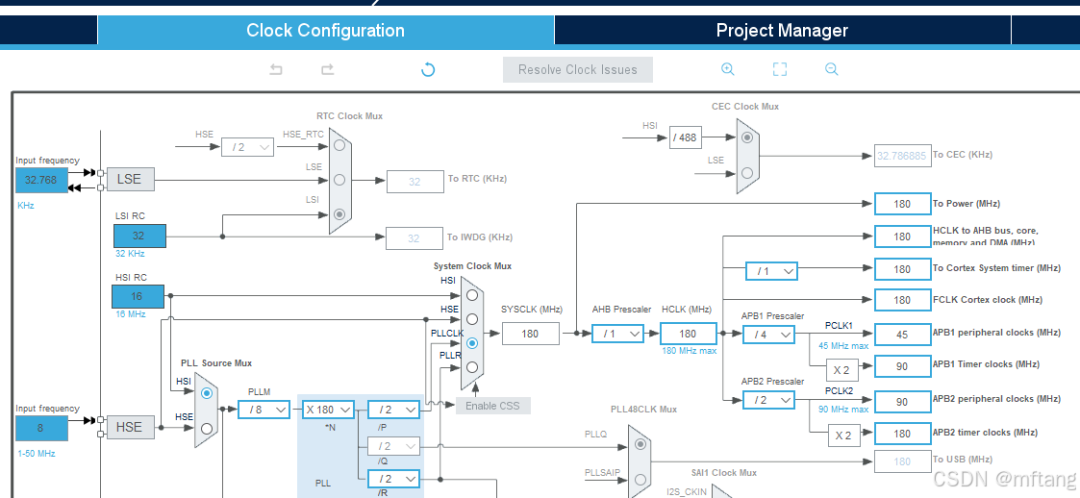
1)时钟配置
笔者选用Nucleo STMF446板卡作为主控电路,其时钟配置如下
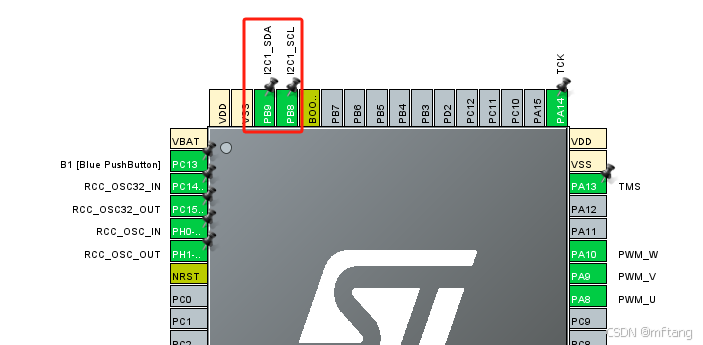
2)I2C接口配置
IO接口配置
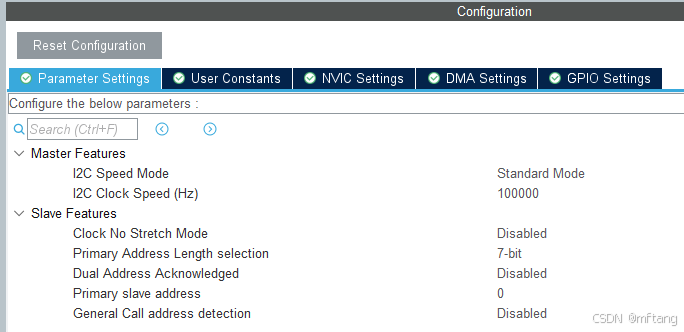
 I2C参数配置
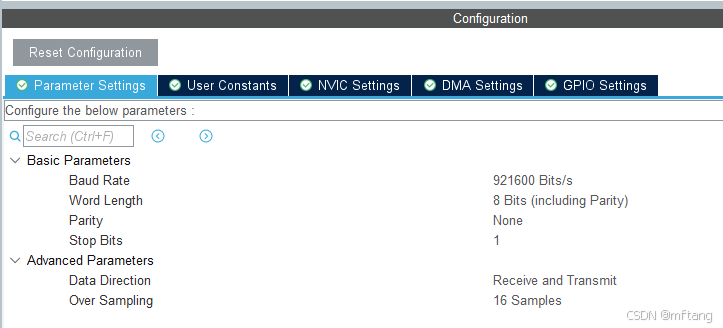
3)Debug串口配置
参数配置
 端口配置
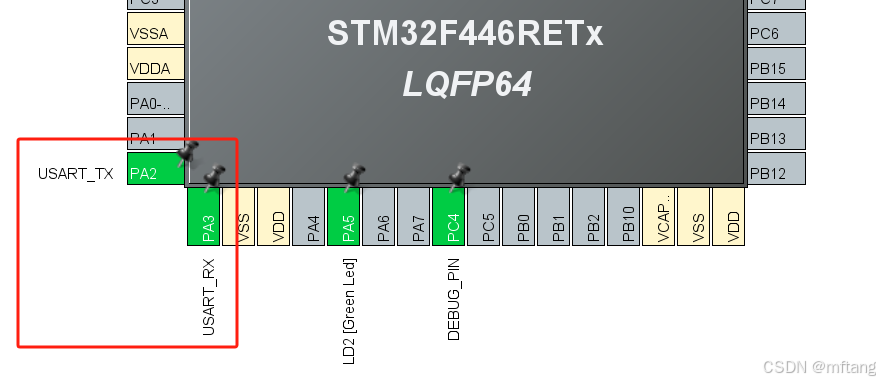
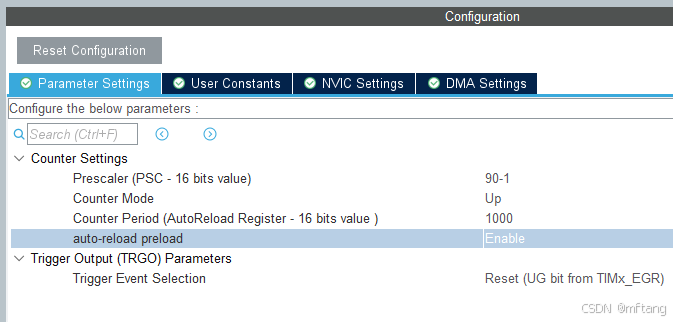
4) 定时器配置
配置定时器6,用于计算速度
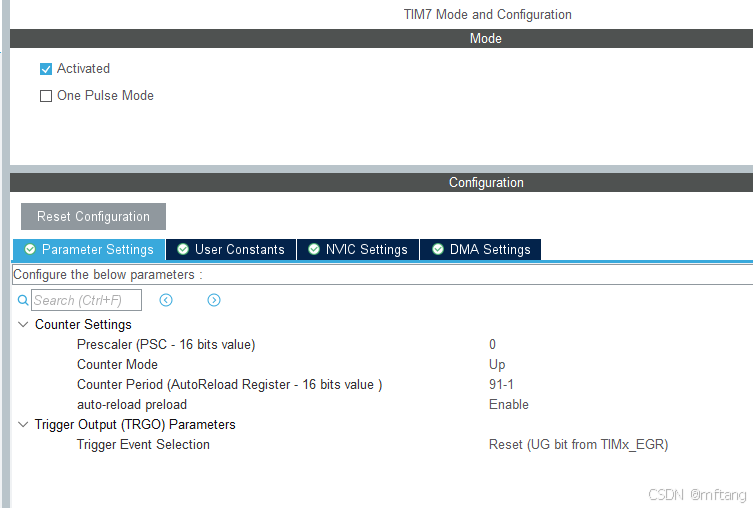
配置定时器实现1us的定时功能,用于计算速度
3 软件功能实现
3.1 系统代码架构
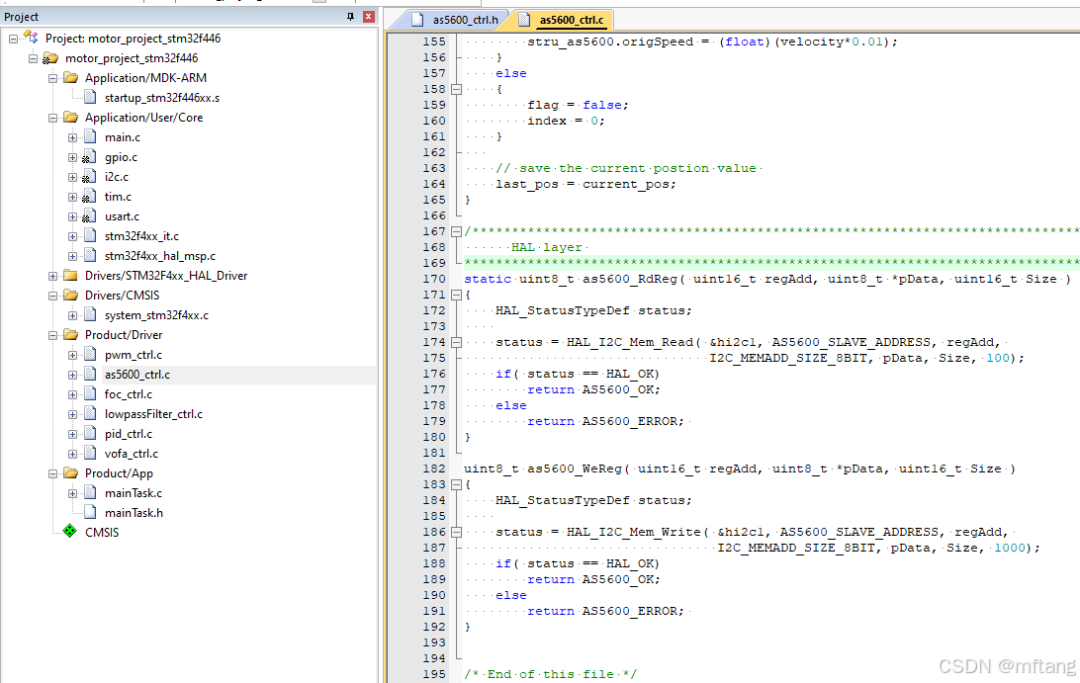
代码框架介绍
1) Application/User/Core: STM32Cube自动生成的代码,主要实现MUC资源初始化的函数
2)Product/Driver: 外围driver层的代码
3) Product/App: 应用侧的代码
3.2 代码功能介绍
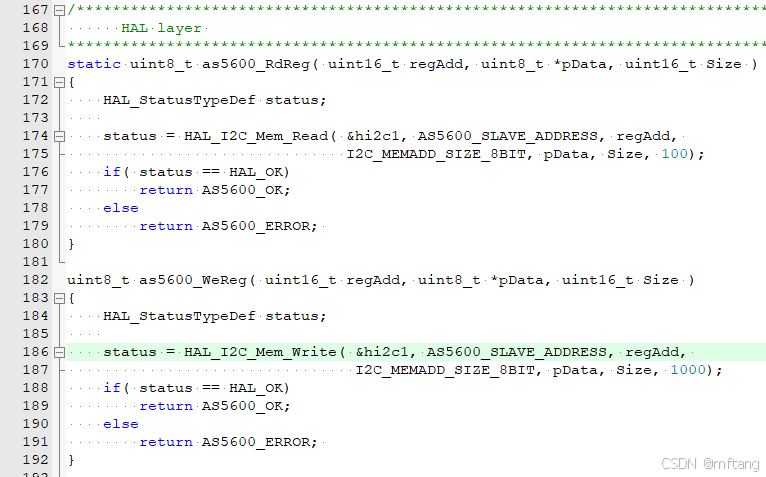
1) I2C底层驱动
代码170~180: 调用MCU的底层I2C驱动driver 接口,实现数据的寄存器的读功能
代码182~192: 调用MCU的底层I2C驱动driver 接口,实现数据的寄存器的写功能
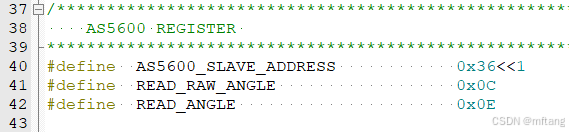
和I2C相关的参数定义如下:
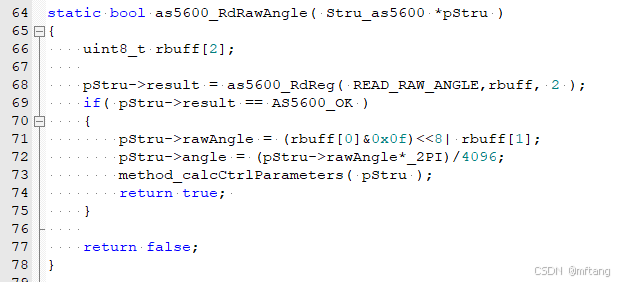
2) 读角度函数
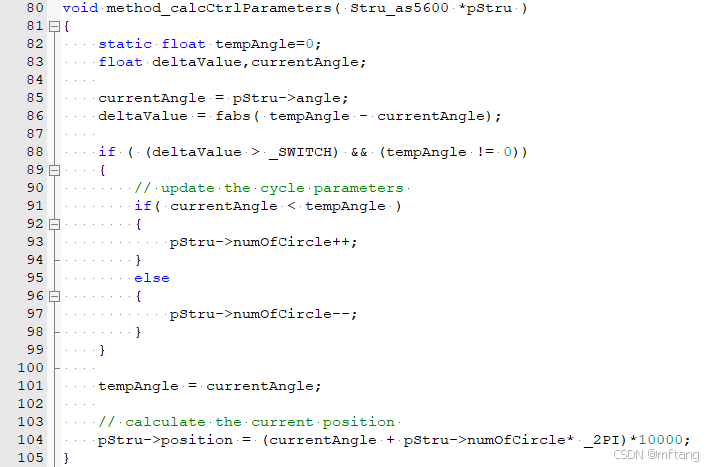
3)计算圈数函数
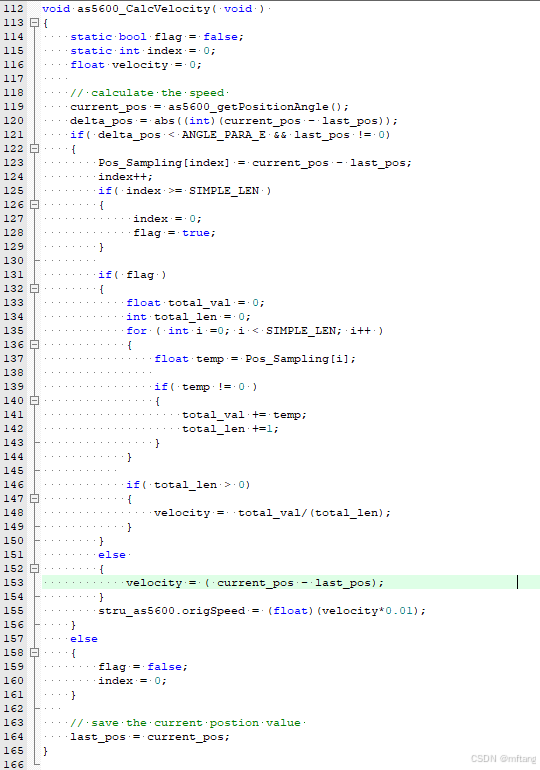
4)计算速度函数
3.3 源代码文件
1)as5600_ctrl.c 文件中的代码
/* USER CODE BEGIN Header *//<strong> * File Name : as5600_ctrl.c * Description : AS5600 driver base on stm32f446 </strong> * @attention <strong> COPYRIGHT: Copyright (c) 2024 [email protected]* DATE: JUL 05th, 2024 </strong> *//* USER CODE END Header *//* Includes ------------------------------------------------------------------*/#include "as5600_ctrl.h"#include "i2c.h"Stru_as5600 stru_as5600;/* Private variables ---------------------------------------------------------*/// time parameter //postion parameters static int32_t last_pos;/* Private function prototypes -----------------------------------------------*/static uint8_t as5600_RdReg( uint16_t regAdd, uint8_t *pData, uint16_t Size );static bool as5600_RdRawAngle( Stru_as5600 *pStru );void as5600_Init( void ){ as5600_RdRawAngle( &stru_as5600 ); HAL_Delay(500); last_pos = as5600_getPositionAngle(); HAL_Delay(1); last_pos = as5600_getPositionAngle();}void as5600_updatePara( void ){ as5600_RdRawAngle( &stru_as5600 ); printf("%.02f,%.02f, %.02f \n", stru_as5600.origSpeed, stru_as5600.position*0.001, stru_as5600.angle);}float as5600_getMechanicalAngle( void ) { return stru_as5600.angle;}int32_t as5600_getPositionAngle( void ) { return stru_as5600.position;}float as5600_getVelocity( void ) { return stru_as5600.origSpeed;}static bool as5600_RdRawAngle( Stru_as5600 *pStru ){ uint8_t rbuff[2]; pStru->result = as5600_RdReg( READ_RAW_ANGLE,rbuff, 2 ); if( pStru->result == AS5600_OK ) { pStru->rawAngle = (rbuff[0]&0x0f)<<8| rbuff[1]; pStru->angle = (pStru->rawAngle*_2PI)/4096; method_calcCtrlParameters( pStru ); return true; } return false;}void method_calcCtrlParameters( Stru_as5600 *pStru ){ static float tempAngle=0; float deltaValue,currentAngle; currentAngle = pStru->angle; deltaValue = fabs( tempAngle - currentAngle); if ( (deltaValue > _SWITCH) && (tempAngle != 0)) { // update the cycle parameters if( currentAngle < tempAngle ) { pStru->numOfCircle++; } else { pStru->numOfCircle--; } } tempAngle = currentAngle; // calculate the current position pStru->position = (currentAngle + pStru->numOfCircle* _2PI)*10000;}#define SIMPLE_LEN 5int32_t Pos_Sampling[SIMPLE_LEN+1] = {0};uint32_t delta_pos = 0;int32_t current_pos;void as5600_CalcVelocity( void ) { static bool flag = false; static int index = 0; float velocity = 0; // calculate the speed current_pos = as5600_getPositionAngle(); delta_pos = abs((int)(current_pos - last_pos)); if( delta_pos < ANGLE_PARA_E && last_pos != 0) { Pos_Sampling[index] = current_pos - last_pos; index++; if( index >= SIMPLE_LEN ) { index = 0; flag = true; } if( flag ) { float total_val = 0; int total_len = 0; for ( int i =0; i < SIMPLE_LEN; i++ ) { float temp = Pos_Sampling[i]; if( temp != 0 ) { total_val += temp; total_len +=1; } } if( total_len > 0) { velocity = total_val/(total_len); } } else { velocity = ( current_pos - last_pos); } stru_as5600.origSpeed = (float)(velocity*0.01); } else { flag = false; index = 0; } // save the current postion value last_pos = current_pos;}/<strong> HAL layer </strong>/static uint8_t as5600_RdReg( uint16_t regAdd, uint8_t *pData, uint16_t Size ){ HAL_StatusTypeDef status; status = HAL_I2C_Mem_Read( &hi2c1, AS5600_SLAVE_ADDRESS, regAdd, I2C_MEMADD_SIZE_8BIT, pData, Size, 100); if( status == HAL_OK) return AS5600_OK; else return AS5600_ERROR; }uint8_t as5600_WeReg( uint16_t regAdd, uint8_t *pData, uint16_t Size ){ HAL_StatusTypeDef status; status = HAL_I2C_Mem_Write( &hi2c1, AS5600_SLAVE_ADDRESS, regAdd, I2C_MEMADD_SIZE_8BIT, pData, Size, 1000); if( status == HAL_OK) return AS5600_OK; else return AS5600_ERROR; }/* End of this file */
2)as5600_ctrl.h 文件中的代码
/* USER CODE BEGIN Header *//<strong> * File Name : as5600_ctrl.h * Description : AS5600 driver base on stm32f446 </strong> * @attention <strong> COPYRIGHT: Copyright (c) 2024 [email protected]* DATE: JUL 05th, 2024 </strong> *//* USER CODE END Header *//* Includes ------------------------------------------------------------------*/#ifndef __AS5600_CTRL_H#define __AS5600_CTRL_H/**//* Includes *//**/#include "main.h"#ifdef _cplusplusextern "C" {#endif #define ANGLE_PARA_E 131040#define _2PI 6.28318530718f#define _PI 3.14159265359f#define _SWITCH _2PI - 2#define _MSWITCH _2PI*2 - 1/<strong> AS5600 REGISTER </strong>/#define AS5600_SLAVE_ADDRESS 0x36<<1#define READ_RAW_ANGLE 0x0C#define READ_ANGLE 0x0Eenum A5600_STATUS{ AS5600_OK =0 , AS5600_ERROR};typedef struct{ uint16_t rawAngle; int16_t numOfCircle; float angle; bool result; // false: unuse true: used float origSpeed; float origSpeedExt; int32_t position;}Stru_as5600;extern Stru_as5600 stru_as5600;void as5600_Init( void );void as5600_updatePara( void );void method_calcCtrlParameters( Stru_as5600 *pStru );void as5600_CalcVelocity( void ) ;float as5600_getMechanicalAngle( void );int32_t as5600_getPositionAngle( void ) ;float as5600_getVelocity( void ) ;#ifdef _cplusplus}#endif #endif /* __AS5600_CTRL_H */
4 测试
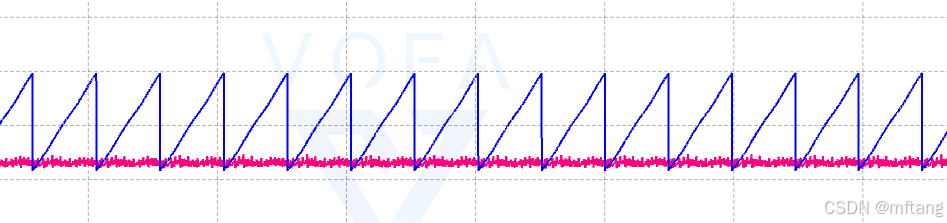
1)角度值测试,蓝色的线为编码器的角度从: 0~ 2π的变化驱动
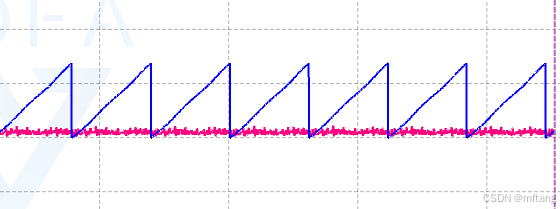
 2)速度值测试
红色线为速度的变化曲线,设置当前电机的运行速度为0.5, 红线是通过PID控制后,得到的速度变化曲线
如下波形没有经过低通滤波,毛刺非常明显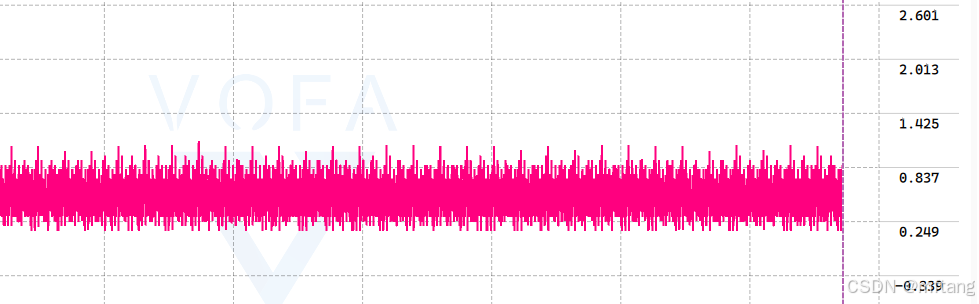
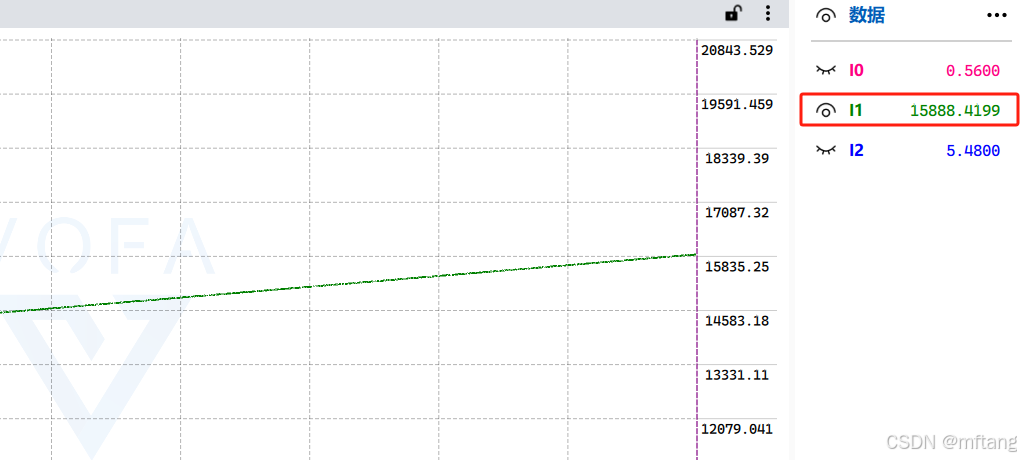
3)位置曲线
位置式通过圈数和当前的角度计算出来的,所以其是一条斜线
关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。