人形机器人关节电机里边用到了多少种胶
首发于公众号「永宽胶水选型指南」 · 查看原文
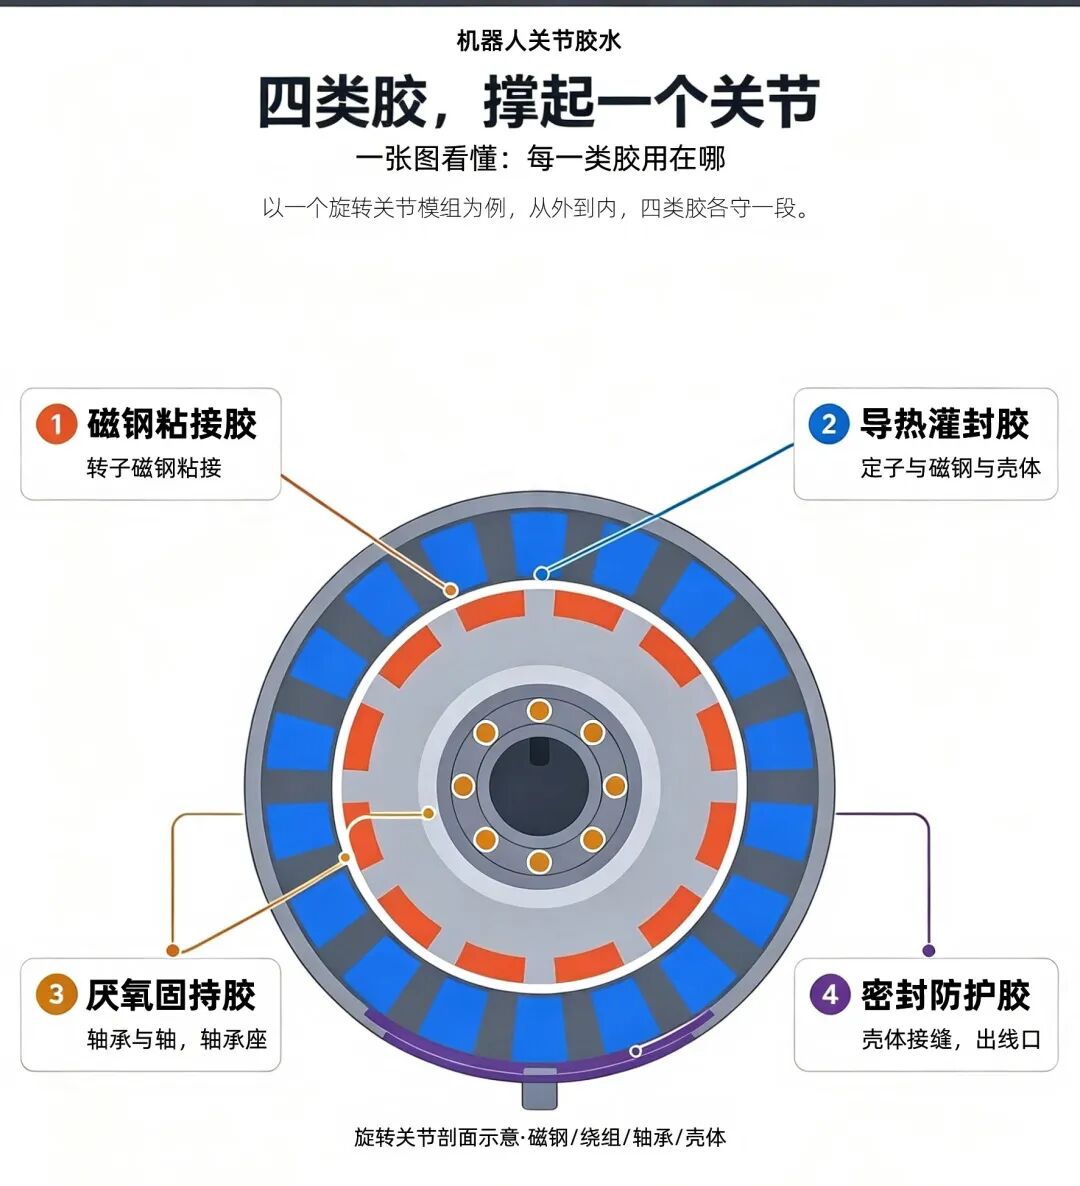
人形机器人关节电机很难依靠单一款胶水覆盖所有工况,定子绕组、转子磁钢、控制电路板、线束引出端,各自对应灌封、结构粘接、三防防护、壳体密封等不同胶材。高集成关节的胶料选型,核心不在于找一款通吃所有场景的万能胶,而是先厘清每一处点位要承受的热负荷、机械载荷、电气绝缘要求与环境考验,再针对性匹配材料方案。
无框力矩电机先天追求高扭矩密度、极致紧凑化,狭小的关节腔体里会叠加多重压力:温升集中、持续振动、交变机械应力,同时空间余量十分有限。定子绕组侧重导热散热灌封,转子磁钢则重在长效可靠的结构锁固。
人形机器人的应用场景,由其运动能力定义。运动系统的动态性能、负载能力、环境适应性与安全柔顺特性,是场景落地的前置条件。不同场景对步态、交互、抗干扰能力的差异化要求,进一步传导至关节电机、传动、粘接封装等底层材料与部件选型。
磁钢粘接
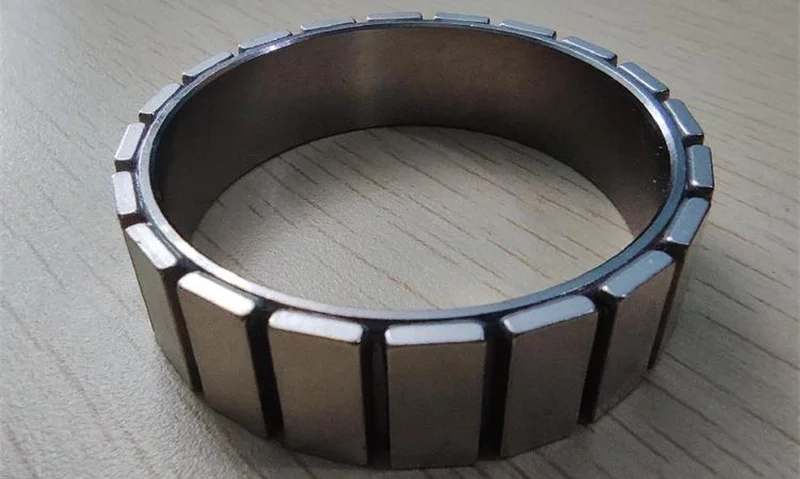
转子上贴了一圈钕铁硼磁钢,高速旋转的时候,离心力不小。更麻烦的是,人形机器人关节是反复启停、反复换向的,磁钢承受的不是持续稳定的离心力,而是一波又一波的冲击载荷。
这就要求磁钢粘接胶同时满足三件事:
第一,耐高温。关节电机连续运行起来,转子温度可能冲到150°C以上,普通环氧树脂到这个温度强度就掉了。得选H级耐温的体系,热变形温度够高,在高温下还能保持粘接强度。
第二,抗震动。反复换向、反复冲击,胶水层不能慢慢疲劳失效。剪切强度和剥离强度都得够,而且要有一定韧性,不能太脆。
第三,高粘接强度。磁钢和转子铁芯的表面能不一样,胶水得同时把两种材料牢牢粘住,不能界面脱粘。
定子线圈绕组灌封
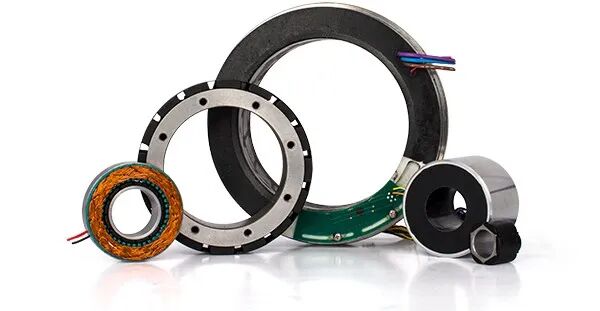
定子绕组是电机发热的大头。人形机器人关节模组是密封的、微型化的,热量散不出去就麻烦了。
所以定子灌封胶的核心任务,是把绕组里的热量快速导到壳体上。这就要求:
第一,高导热。导热系数至少要到1.2W/m·K以上,好一点的能到2.0甚至更高。不然灌了跟没灌一样,热量还窝在绕组里。
第二,流动性好。定子里面密密麻麻都是铜线,上边还有PCB挡着,缝隙细得很,胶水得能灌进去、渗到底,不能有气泡、不能有空洞。不然那些没灌到的地方,就是散热死角。
第三,不龟裂。人形机器人关节一天热胀冷缩好几轮,灌封胶要是脆性大,冷热循环几十轮就开裂了。导热/绝缘立马打折扣。得选韧性好、热膨胀系数低的体系。
轴承固持
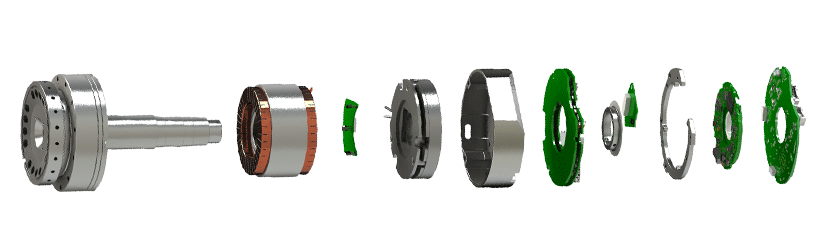
人形机器人关节里的轴承都是微型精密轴承,公差极严。轴和轴承内圈、轴承外圈和轴承座之间,配合间隙很小。
这种地方用什么胶?厌氧固持胶。
为什么选厌氧胶?两个原因:
第一,固化快。生产节拍紧,不能等胶水等半天。厌氧胶在金属间隙里、隔绝氧气的环境下,十几分钟到几十分钟就能初固,后面再完全固化。
第二,高渗透性。轴承和轴的配合间隙可能只有几微米到十几微米,胶水不能在组装时被挤出去,填满整个配合面。间隙里填满了,才能起到固持作用,防止微动磨损。
出线口固定
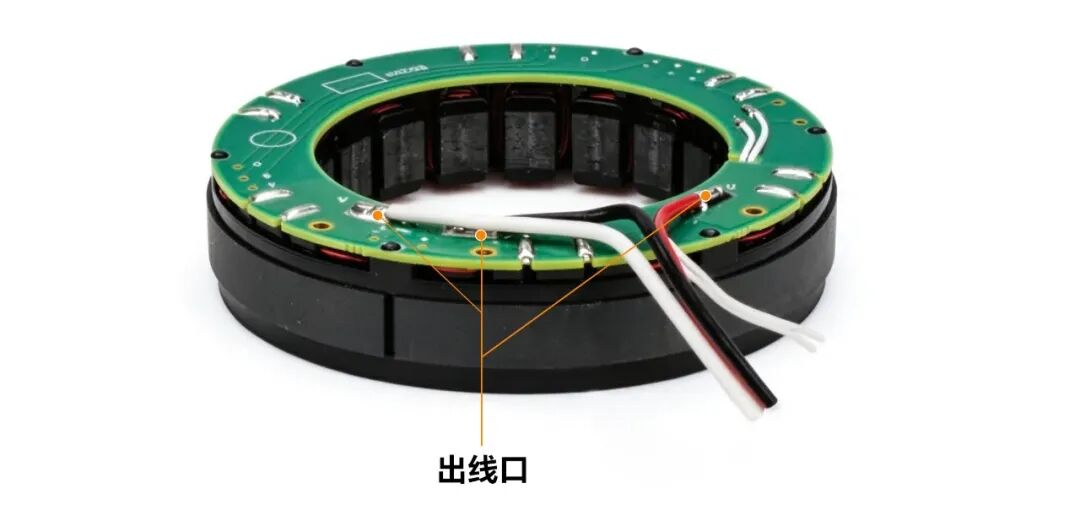
关节模组的出线口,是线束从电机内部穿到外部的地方。这个位置是整个模组的薄弱环节——既是线束出口,又是机械应力集中点,还是密封防线的缺口。
出线口固定密封胶要解决三个问题:
一是固定。线束在关节反复摆动的时候不能来回晃,晃久了线皮磨破、焊点松脱。胶水得把线束牢牢固定在壳体上。
二是密封。水汽、粉尘、油污不能从出线口钻进去,钻进去就是短路、腐蚀、失效。
三是耐弯折。关节运动的时候,出线口附近的线束会跟着弯折,胶水不能太硬把线折死,得有一定韧性,跟线束一起动而不是把它卡死。
关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。