从芯片到微型伺服:MPS如何为机器人灵巧手提供动力底座?
首发于公众号「汽车电机之芯」 · 查看原文
背景
机器人能够行走之后,下一步是如何真正“动手做事”。拿起工具、旋转旋钮、整理物品,看似简单的动作,背后涉及多关节协调、精确位置控制,以及与物体接触时的力度调节。灵巧手因此成为人形机器人从动作展示走向实际作业的重要环节。
与机械臂相比,灵巧手的难点更加集中:空间小、关节多、电机密集,线束和散热资源却十分有限。工程师需要把电机驱动、控制器、位置反馈和供电系统装进掌心甚至手指,同时兼顾响应速度、温升与可靠性。
围绕这些需求,MPS正在把电源管理、电机驱动和磁传感技术组合起来,形成覆盖芯片、驱动板和电机一体机的产品体系。
1. 灵巧手的挑战:在有限空间内实现可控的运动
灵巧手的设计并不存在唯一答案。电机可以布置在前臂、手掌或指节中,传动可以采用腱绳、齿轮或丝杠,不同方案各有取舍。不过,其底层电子系统面临几项共同挑战。灵巧收的被控电机是空心杯电机,往往其电阻比较大,电感比较小。
首先是小型化与散热: 多个执行器集中工作,即使单个驱动通道的损耗不高,叠加之后也会带来明显温升。芯片尺寸、导通电阻、PCB布局和机械散热必须一起考虑。
其次是低速与接触控制: 灵巧手不仅需要快速运动,还要能够平稳地靠近物体、建立接触并维持抓握。对于常见的永磁同步或无刷直流电机方案,这要求控制系统在低速、零速附近仍能获得可靠的位置和电流反馈。
再次是系统复杂度: 自由度增加,通常意味着更多执行器、传感器和通信节点,但自由度与电机数量并非总是一一对应,欠驱动和机械耦合也会改变系统结构。真正需要解决的是多节点同步、布线、故障处理和装配一致性。
因此,灵巧手对供应商的需求,已经从“提供一颗更小的驱动芯片”,延伸到“提供更容易集成和验证的执行系统”。
2. MPS的机器人布局:把电源与运动控制连接起来
MPS,全称 Monolithic Power Systems,成立于1997年。其技术积累集中在高性能电源解决方案,以及相关的半导体工艺、器件设计和系统集成领域,产品应用覆盖工业、汽车、通信和计算等市场。这些能力与机器人需求具有较强关联。
从整机看,机器人需要电池管理、配电和多路电源转换;从关节看,需要电机控制、功率驱动和位置感知;从灵巧手看,则需要把这些功能进一步压缩到微型执行器中。
MPS的机器人布局因此可以理解为三个层次:
- 能源层:为计算、传感和执行系统提供合适的电源。
- 运动层:通过控制器、功率级和位置传感器构建电机闭环。
- 集成层:将相关电子功能与电机、传动机构组合,降低客户的集成工作量。
其官方投资者资料已经展示了面向灵巧手的微型电机集成方向,将MCU、三相电机驱动器、位置传感器和DC/DC纳入紧凑的电机系统。
3. 拆解灵巧手芯片组:功率级、控制器、编码器与电源管理
可以先沿着一个电机节点的信号链展开:上层运动指令 → 电机控制器 → 三相功率级 → 电机与传动机构。与此同时,编码器反馈角度,电流采样提供电磁转矩控制所需的信息,电源管理则为整个节点提供稳定供电。
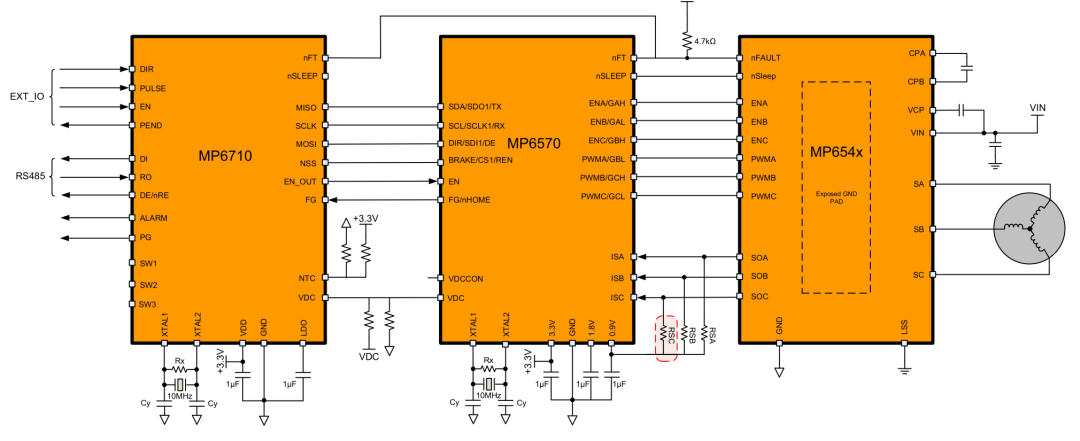
下图是一个典型的MP6710+MP6570+MP654x的组合应用,后面介绍的双板软连接的灵巧手驱动板MMP1RH就是基于这个设计的。
MP654x是包含了三相全桥电路及其驱动的功率级电路,可以根据输入电压范围和电流大小选择不同的型号。而MP6570是包含了传感器的FOC电流环控制芯片;而MP6710则是实现运动控制,包括位置、速度和力矩以及通信相关工作的。
3.1 功率级:把控制指令变成电机电流
功率级负责根据控制器输出的PWM信号,切换三相桥中的功率器件,为电机绕组提供所需电压与电流。
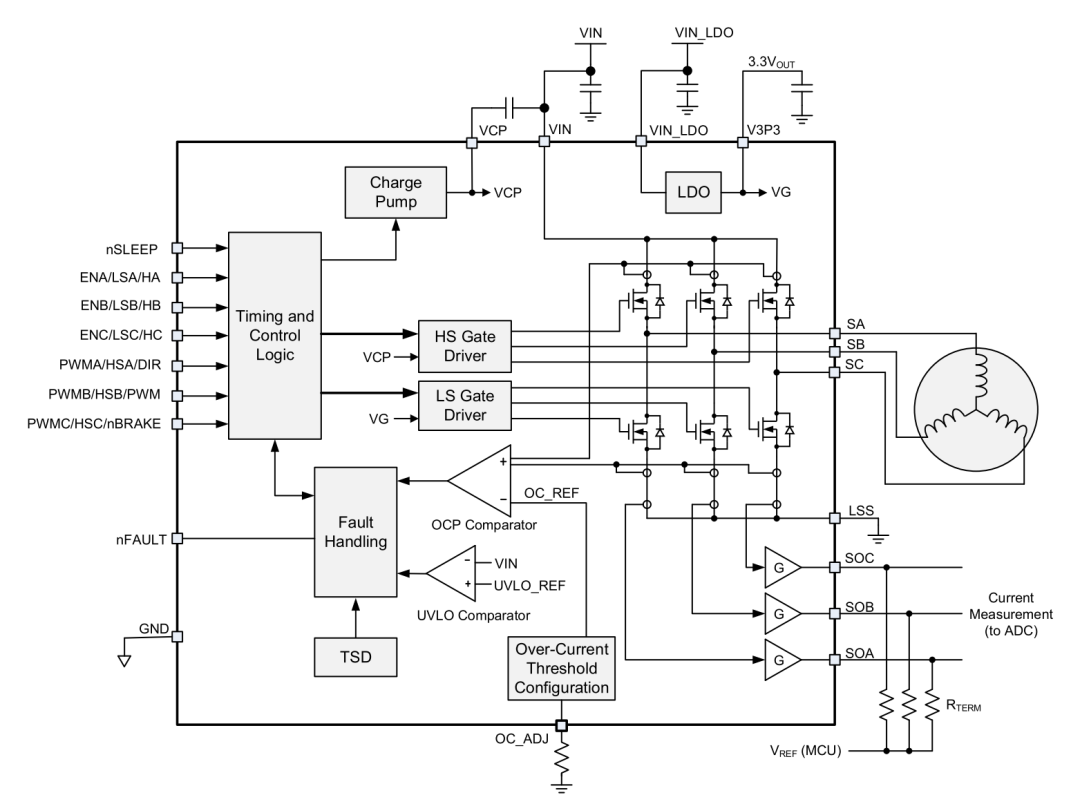
在微型执行器中,集成功率MOSFET、栅极驱动及部分采样功能的三相驱动器,可以减少外围器件和连接节点。MPS相关产品包括MP6543系列、MP6547A和MP6540H等,不同型号覆盖不同的电流能力与集成需求。
例如,MP6547A集成三个半桥及其驱动电路,MP6543和MP6540H则提供集成电流采样放大器的方案。实际设计需要结合具体后缀与数据手册,核对输入电压、采样方式和保护功能,不能直接套用同系列其他型号的参数。
下图是MP6543H的一个功能框图,供参考。
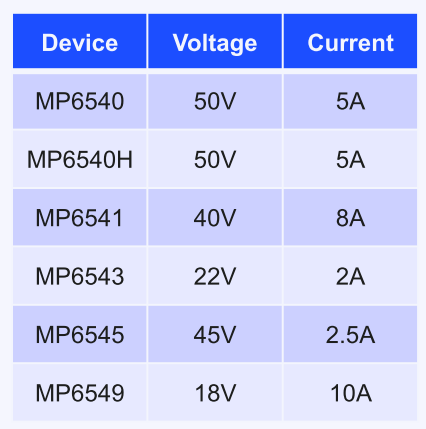
其基本选型表如下所示。新出的MPQ6547-AEC1还是车规级,其输入电压范围是4V到30V,而Iout最大电流是3A,不带电流采样。
对灵巧手来说,选功率级尤其需要关注三个问题:启动和堵转时的峰值电流、持续抓握时的温升,以及小电感电机在PWM驱动下的电流纹波。
标称输出电流只是起点,最终能够持续输出多少电流,还取决于PCB铜面积、环境温度和执行器内部的散热条件。
3.2 控制器:让电机按照目标运动
功率级解决能量输出,控制器解决输出规律。
以MP6570为例,该器件集成FOC磁场定向控制算法、SVPWM调制和磁角度传感器,支持转矩、速度及位置运行模式,可用于三相PMSM与BLDC电机控制。
基于MP6570的框图如下所示:
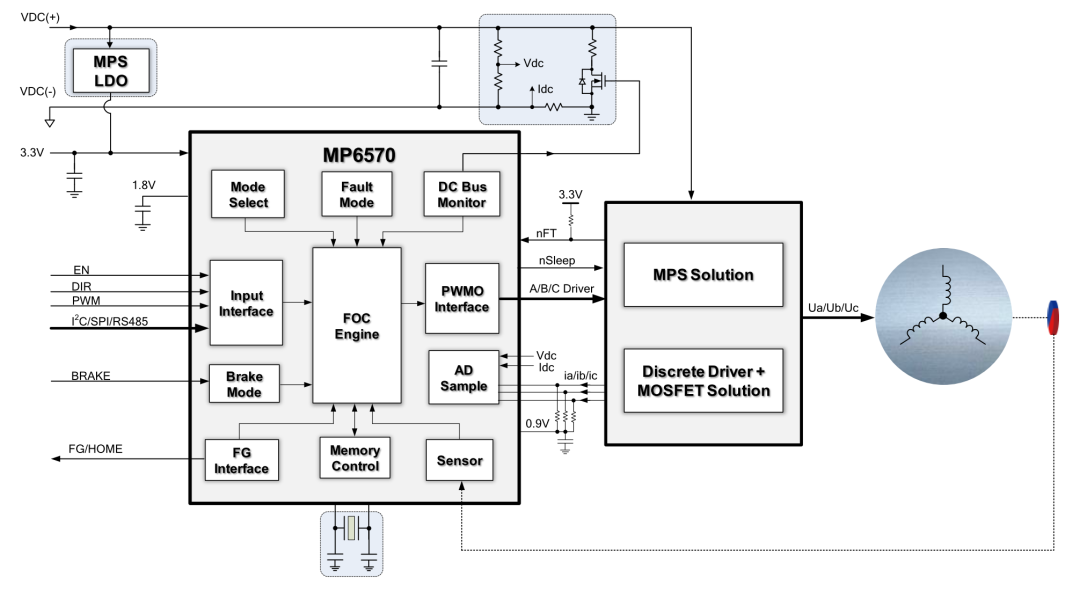
看起来MP6570是一颗带sensor的硬核FOC控制器产品,也有可能是MCU+Sensor的合封。这颗芯片的作用是实现硬件的电流环,包括坐标变换、DQ电流环路控制、SVPWM打波、电压圆限制以及死区补偿,此外还包括电机角度解码等。
FOC的价值在于,将电机电流转换到与转子磁场相关的坐标系中进行调节,从而更直接地控制产生转矩的电流分量。
因为灵巧手的空心杯电机的L/R非常小,因此控制起来比较难。其电流波形往往很难看,因此需要比较高的控制频率才能控得好,这样就要求电流环要很快,可能需要30KHz到40KHz以上,如果采用2个PWM周期更新一次Duty的话,对应的PWM频率就是60KHz到80KHz,甚至更高。
MP6710用于运动控制,其框图如下所示:
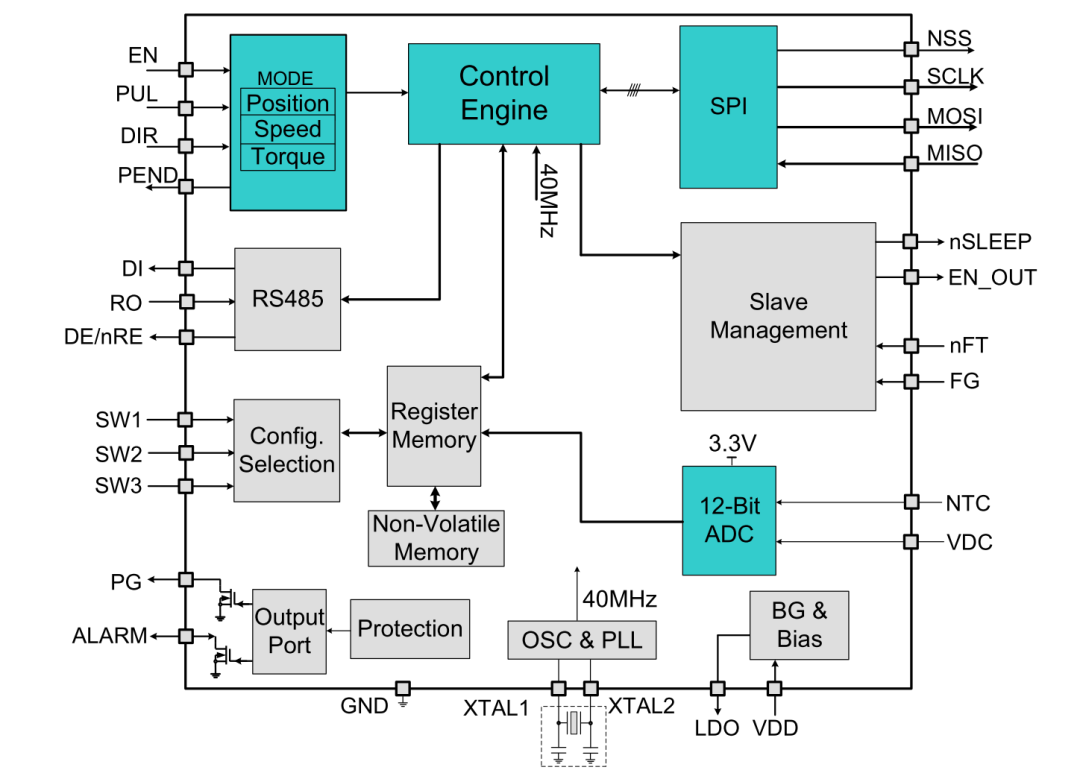
MP6710主要实现位置、速度和力矩的控制,并和外界保持约1ms的通信刷新。
在系统分工上,专用电机控制器可以承担底层实时控制,上层主控则负责多指协调、通信、轨迹和任务逻辑。
不过,电机的“转矩模式”并不等同于指尖力闭环。减速器摩擦、腱绳弹性、传动效率和手指姿态都会影响最终接触力。需要精确控制抓握力时,仍应结合相应传感器与机械模型。
3.3 编码器:为闭环提供可信的位置反馈
位置反馈既影响换相,也影响运动控制精度。在电机密集的灵巧手中,编码器不仅要小,还要适应安装误差、温度变化和邻近磁场干扰。MPS的磁角度传感产品提供了不同的技术侧重点。
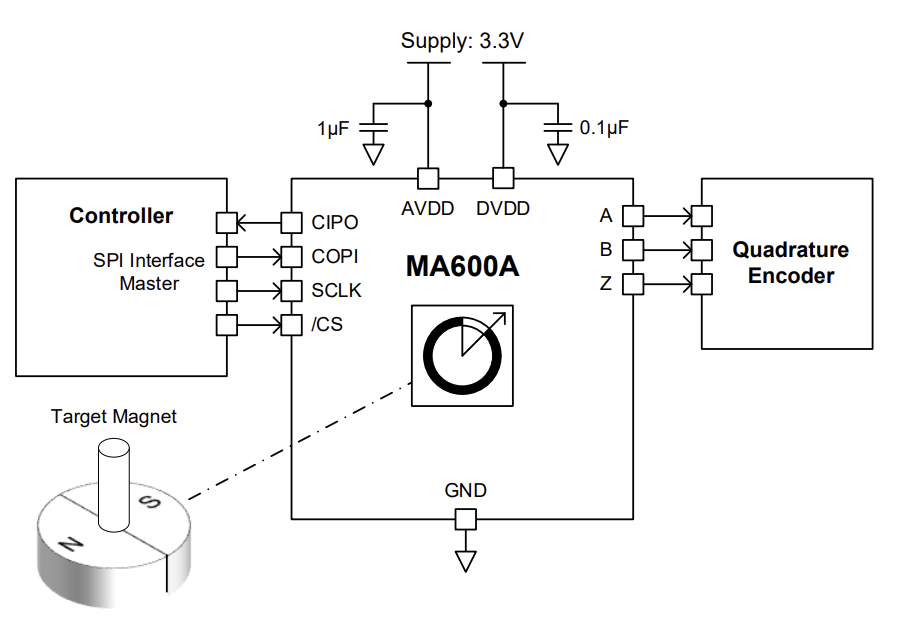
MA600A采用TMR磁传感技术,支持轴端及离轴安装,并提供系统校准能力,适合对位置反馈性能有较高要求的应用。
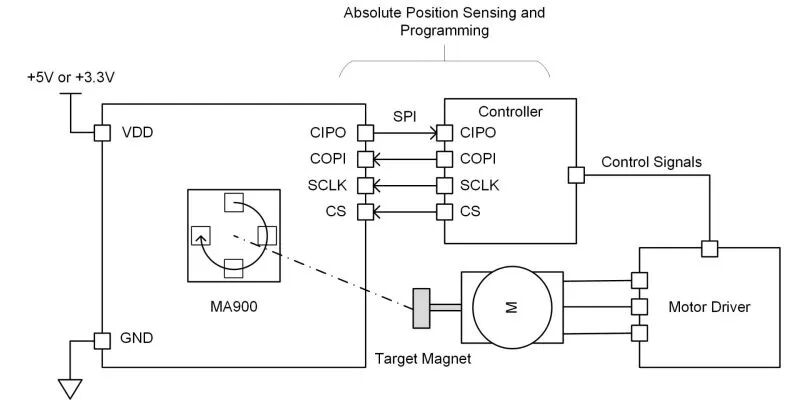
MA900则采用差分磁场测量方式,通过芯片上多个位置的磁场差异提取角度,增强对寄生杂散磁场的抑制能力。这对电机和磁体密集布置的场景具有参考价值。
具体的指标感兴趣可以直接MPS官网下载。这里需要区分两个容易混淆的指标:分辨率表示读数有多细,精度表示读数有多准。高位数输出并不自动意味着同等级的绝对角度精度。
同样,电机轴编码器也不能完全替代关节输出端反馈。经过减速器或柔性传动后,回差、弹性形变和打滑都可能使两者产生差异。
3.4 电源管理:维持控制系统稳定工作的基础
灵巧手中,电机驱动、主控、编码器和通信电路通常需要不同电压。电机启停及多指同时动作,还会给供电系统带来动态负载。因此,电源设计需要同时考虑转换效率、输出稳定性、噪声和故障隔离。
对于12V系统,一般LDO就可以满足要求,MPS在材料里推荐的是MP2015A。它是一款低静态电流线性稳压器,输入范围为2.5V至24V,适合为小功率控制电路提供辅助供电。
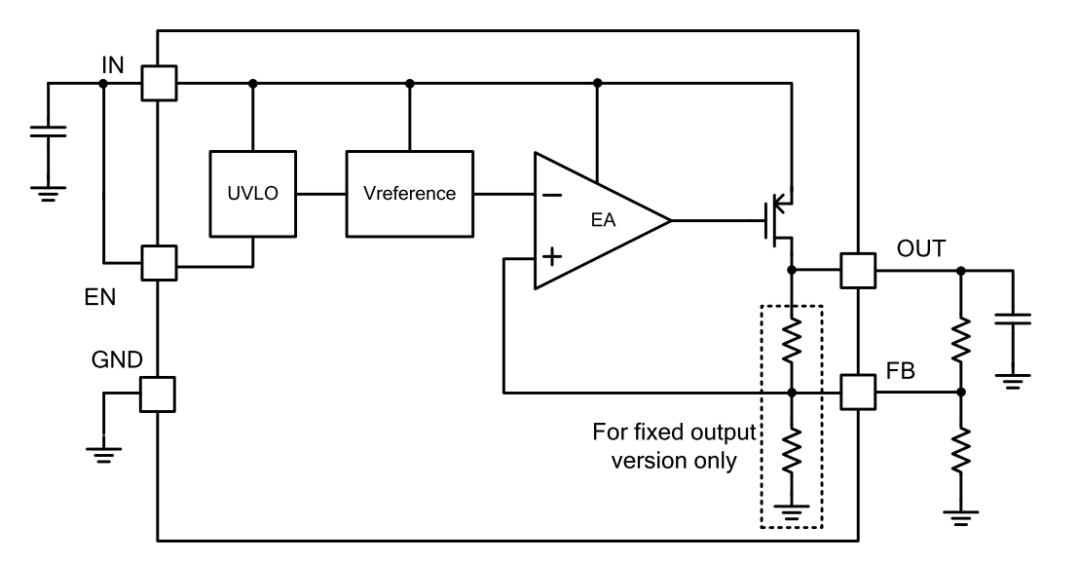
对于压差较大或负载较高的电源轨,则需要评估DC/DC降压方案。LDO的发热与输入输出压差和电流有关,不能仅凭封装尺寸判断是否适用;对于目前最为主流的24V系统,DC/DC降压方案更优选,比如MP24xx系列。
4. 从芯片到一体机:MMS1RH、MMP1RH与软件生态
当底层芯片能力具备之后,下一个问题是:客户还需要自行完成多少系统集成?MPS给出的方向,是提供不同集成层级的选择。
4.1 MMS1RH:面向微型执行器的一体化方案
MMS1RH系列将伺服驱动、位置编码器和永磁同步电机进行集成,并提供结合空心杯电机与减速机构的一体化产品形态。
其价值在于,让客户能够围绕一个执行单元开展机械安装、通信连接和控制开发,减少分别匹配电机、驱动板、编码器的工作。
这类方案尤其适合空间受限、需要重复部署多个执行器的灵巧手。具体是否配置减速器、采用何种反馈器件、支持何种接口,应以对应型号及交付配置为准。
一个典型的MMS1RH产品就如下图所示。产品覆盖8mm到13mm范围的空心杯。软排线上走的是输入电源、3.3V电源、使能EN以及SPI通信。
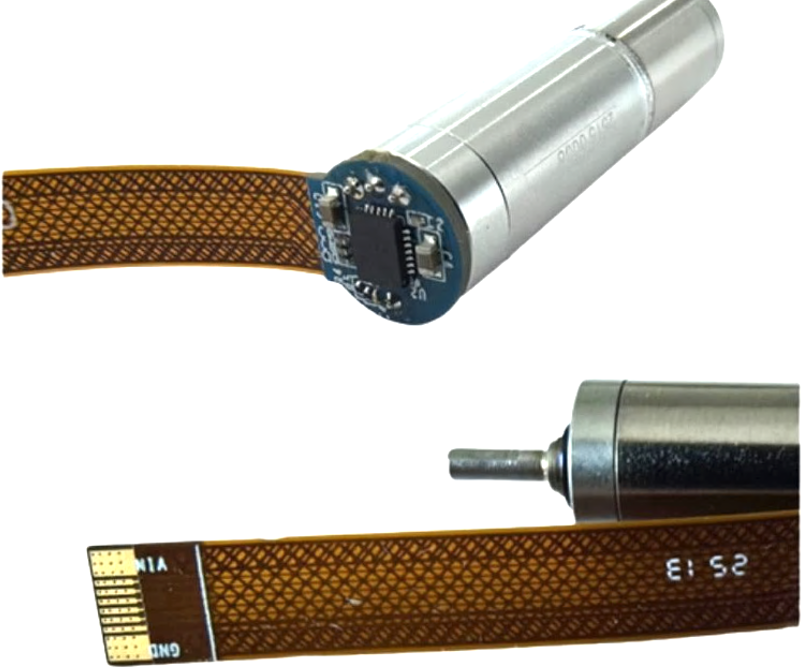
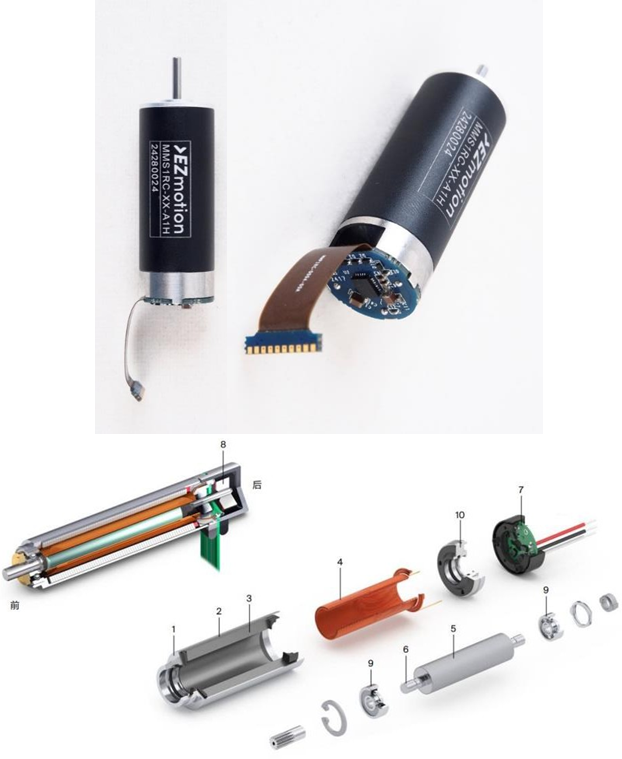
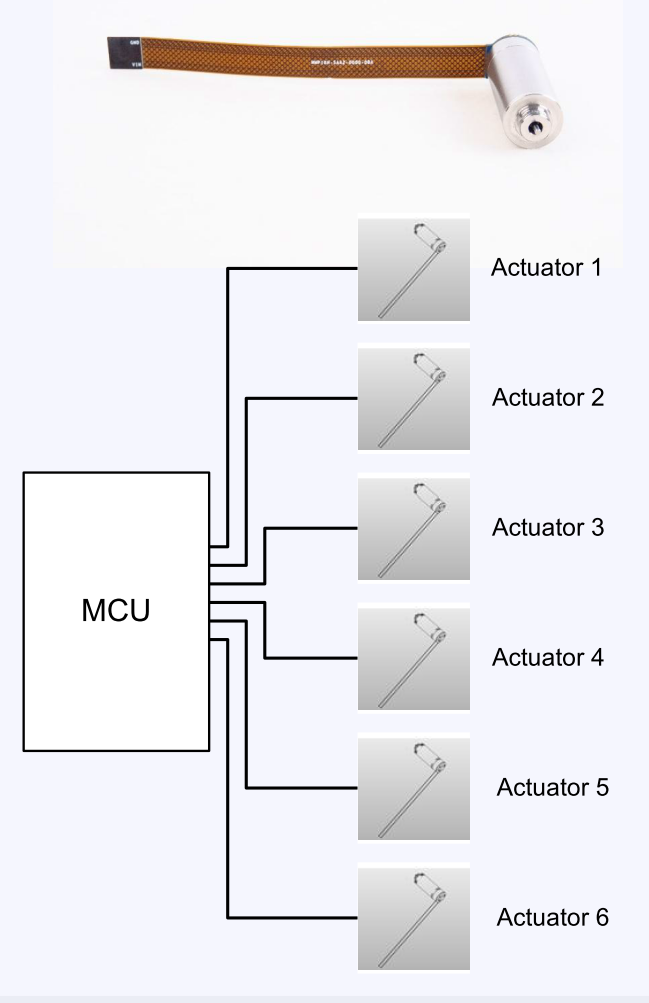
位于手掌上的MCU通过SPI来控制这些执行器(MMS1RH)。
4.2 MMP1RH:保留电机选择空间的微型驱动板
MMP1RH的定位是电机驱动板,便于客户结合自己的电机与机械结构进行集成。
早期的版本(25年9月)如下图所示,芯片名称根据描述也列出来了。另外两颗没有标明的一颗是电源降压LDO芯片,一颗是RS485通信的物理层芯片。个人的感觉是芯片还是有点多,MP6570包含位置传感器和电流环,MP6710实现运动控制和通信,而MP6543H则负责整个功率级输出。
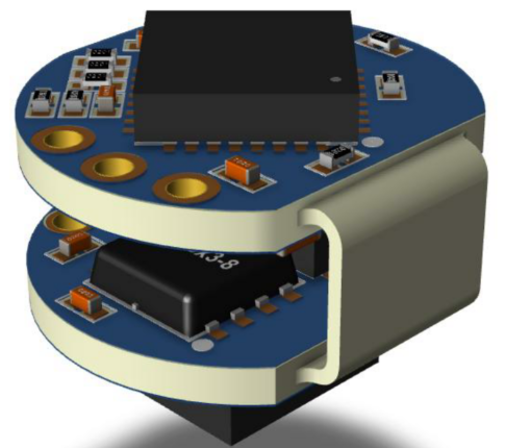
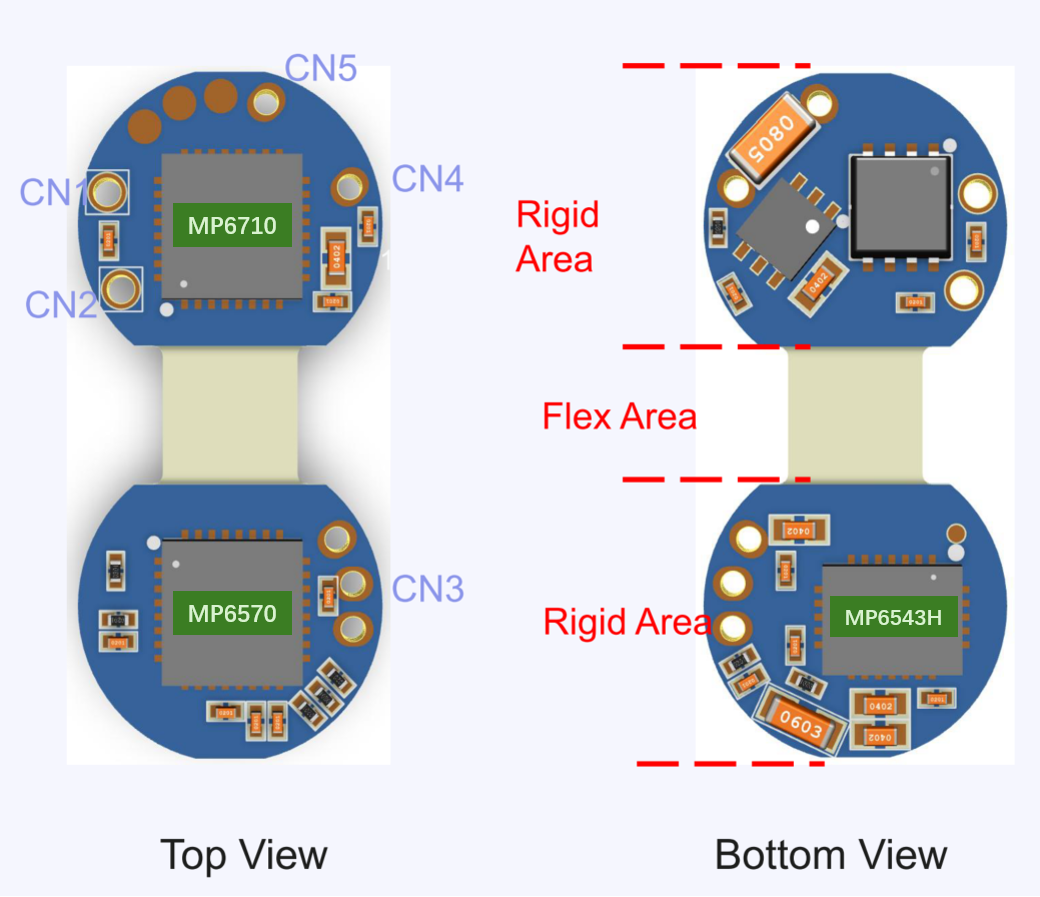
按照公开资料,其主要特征包括:
| 项目 | 公开资料参数 |
|---|---|
| 外形尺寸 | 直径9mm,厚度6.5mm |
| 输入电压 | 5V至18V |
| 相电流 | 最大2A |
| 控制功能 | FOC,集成角度传感器 |
| 最高转速 | 60000rpm |
| 通信接口 | RS485 |
| 可编程开关频率 | 最高80kHz |
| 角度传感器分辨率 | 14位 |
| 保护功能 | 欠压锁定、过流保护 |
这里的2A需要结合热设计综合考虑,不能直接作为任意安装条件下的持续电流。
在25年12月的资料中,已经不再提上面的那个版本了。其升级款图片和参数如下所示:
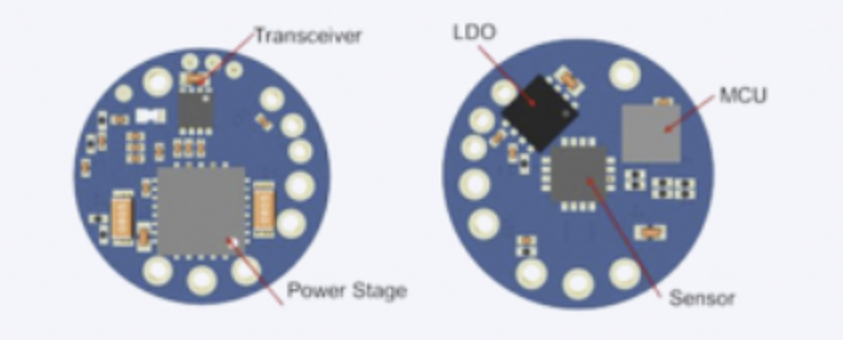
| 项目 | 公开资料参数 |
|---|---|
| 外形尺寸 | 直径10.5mm |
| 输入电压 | 5V至32V,支持24V系统 |
| 相电流 | 最大3A持续电流 |
| 控制功能 | FOC,集成角度传感器 |
| 最高转速 | 80000rpm |
| 通信接口 | RS485 |
| 可编程开关频率 | 最高60kHz |
| 角度传感器分辨率 | 14位 |
| 保护功能 | 欠压锁定、过流保护 |
可以看到工作电压范围、最大工作电流以及最高转速都有了提升,但最大开关频率降到了60KHz,看起来应该是功率级的一些限制。
4.3 EZmotion与EasyFOC:方案体系与控制库的配合
EZmotion实际上是MPS的控股子公司,是“面向全应用的高品质伺服控制系统整体解决方案提供商”。它打破了传统电机、驱动和传感器分离的模式,主打高集成度的一体化伺服系统(All-in-one Servos)。
而EasyFOC则是配合相关硬件使用的C语言控制库。根据资料描述,在MMS1RH方案中,对实时性要求较高的FOC电流环由模组内部完成;外部主控上的EasyFOC库通过SPI读取角度、电流和电压等反馈,再根据目标计算并发送指令,实现速度或位置闭环。
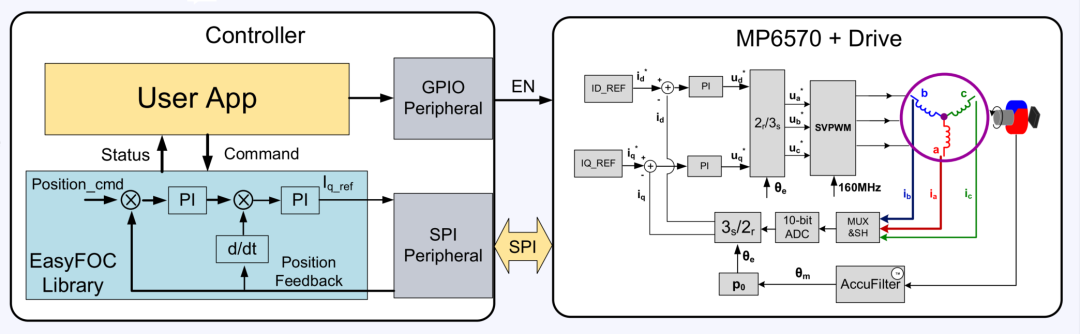
这种分工让底层电流控制更靠近执行器,也减轻了上层主控直接处理高速控制任务的压力。
EasyFOC后面的文档里又称其为SmartDrive Library,其主要包含的内容如下:
- 实时反馈 — 通过通信比如 RS485 读取位置、电流和电压反馈信息;
- 闭环控制 — 可以实现位置环、速度环、转矩环;
- 丰富的 MCU 资源 — 多达 10 个通用 IO,可以实现用户的各种应用层需求;
- 灵活控制 — 通过 API 和 GUI 配置 MCU 的各种工作状态和反馈;
- 高驱动效率 — 高达 60kHz 的开关频率,可以降低电流纹波进而减少功耗;
- 保护 — EasyFOC/SmartDrive Library 为系统提供诊断控制变量。
从芯片到微型驱动板,再到电机一体机,MPS提供的是一条可根据项目需求选择的集成路径:自主设计空间较大的项目可以组合芯片;已有电机和传动结构的项目可以评估驱动板;希望减少底层集成工作的项目则可以评估一体化执行器。
5. 发展趋势:从精确运动走向可靠操作
从技术演进看,灵巧手的后续发展值得关注四个方向。
第一,集成度继续提高,但评价重点会转向执行器整体。芯片面积之外,线束数量、连接可靠性、装配难度和可维修性,都将影响量产价值。从这个角度看一体化指关节电机可能会胜出。感觉后面应该是一块小圆板子,板子上面有1-2颗芯片,具体怎么做还不明朗。
第二,感知从电机轴延伸到关节和接触面。电机编码器提供运动控制基础,关节力传感和触觉则帮助系统判断是否碰到物体、是否正在打滑,以及是否施力过大。指关节处可能也会有位置传感器,形成双编码。
第三,底层实时控制与上层智能进一步协同。电流环、位置环、局部保护适合在执行器附近完成,多指协调与任务决策则需要更高层控制系统参与。接口、时间同步和故障状态管理会变得更加重要。
第四,竞争从样机性能走向长期一致性。灵巧手进入真实场景后,持续抓握温升、反复运动寿命、传动磨损、批量校准和故障恢复,都需要通过系统验证回答。
对MPS而言,机会在于把电源、驱动、传感和算法积累,转化为易于采用的微型执行系统;对灵巧手厂商而言,这类方案可以减少底层重复开发,让更多资源投入机械设计、触觉融合和操作能力。
灵巧手最终要交付的,是在真实环境中稳定完成任务的能力。MPS从芯片走向一体化伺服的布局,为这条路径提供了一个值得关注的动力底座。
参考文献
MPS Powers Humanoid Robots.
人形机器人解决方案: “芯片+算法+系统”三位一体的创新驱控
注明: 文章所引用的图片版权都归MPS所有,文中可能有错误之处,欢迎指正。
关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。