机器人关节,怎样再薄一点?——径向外转子与轴向磁通的两条集成路线
首发于公众号「电机产品技术前哨」 · 查看原文
电机产品技术前哨 · 第008期
机器人对关节模组的轴向尺寸要求很高,市场需求也在推动不同技术路线演化。本文从电机出发,比较径向外转子与轴向磁通这两种集成思路。
两种关节电机拓扑,两种思路
以肩关节为例,整个模组除了电机,还有减速器、输出轴承、电控和端盖。要让肩部收紧,一是减薄电机本体,二是让部件共用轴向空间。
以MIT为代表的外转子方案,把直径做大、铁芯做短,再把中心留给齿轮,降低总体高度。
拓普的双转子单定子轴向方案,把绕组端部转到内外圆,减少端部的轴向占位,再把中心留给电控。
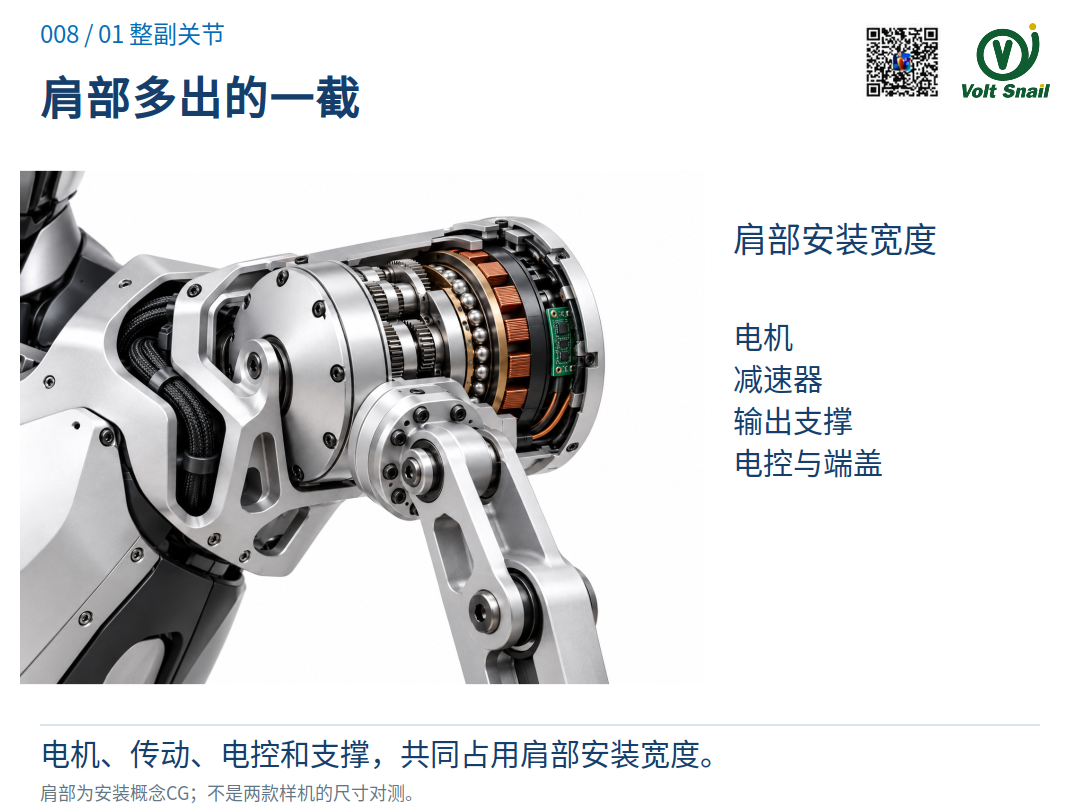 图1|肩部安装概念CG,展示传动、电机、电控和输出支撑的轴向占位。
MIT的转子在外圈,包住定子,气隙沿圆柱面展开。拓普的定子夹在两片转子盘之间,两道气隙都在盘面上,形成“转子—定子—转子”的R-S-R结构。
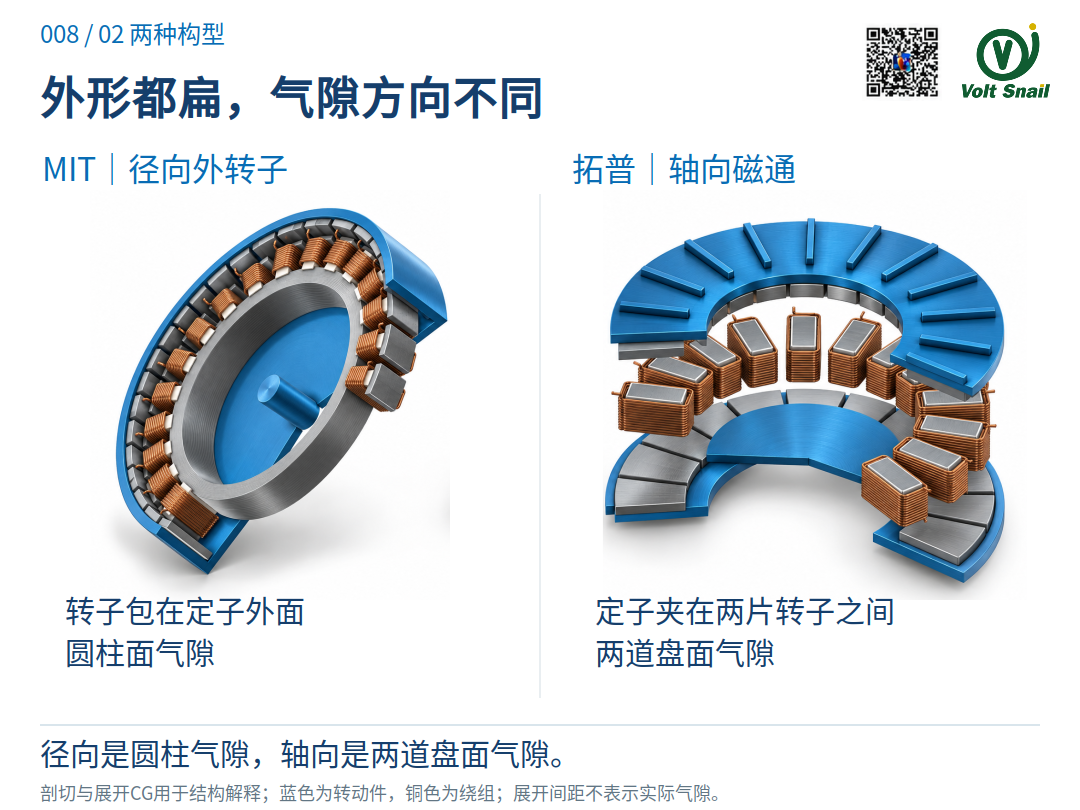 图2|左为径向外转子剖切,右为轴向R-S-R组件沿轴向展开;展开间距用于看清结构。蓝色为转子,铜色为绕组。
电机本体长度构成
MIT原型的气隙直径为81 mm,铁芯叠长为8.2 mm。工作半径增大,同样的切向力能产生更大的转矩,铁芯便有缩短的空间。
装上绕组,端部还会增加轴向长度。再装入行星齿轮、输出支撑、背面电控和端盖,模组总长达到40 mm。8.2 mm的铁芯叠长,只是其中一段。
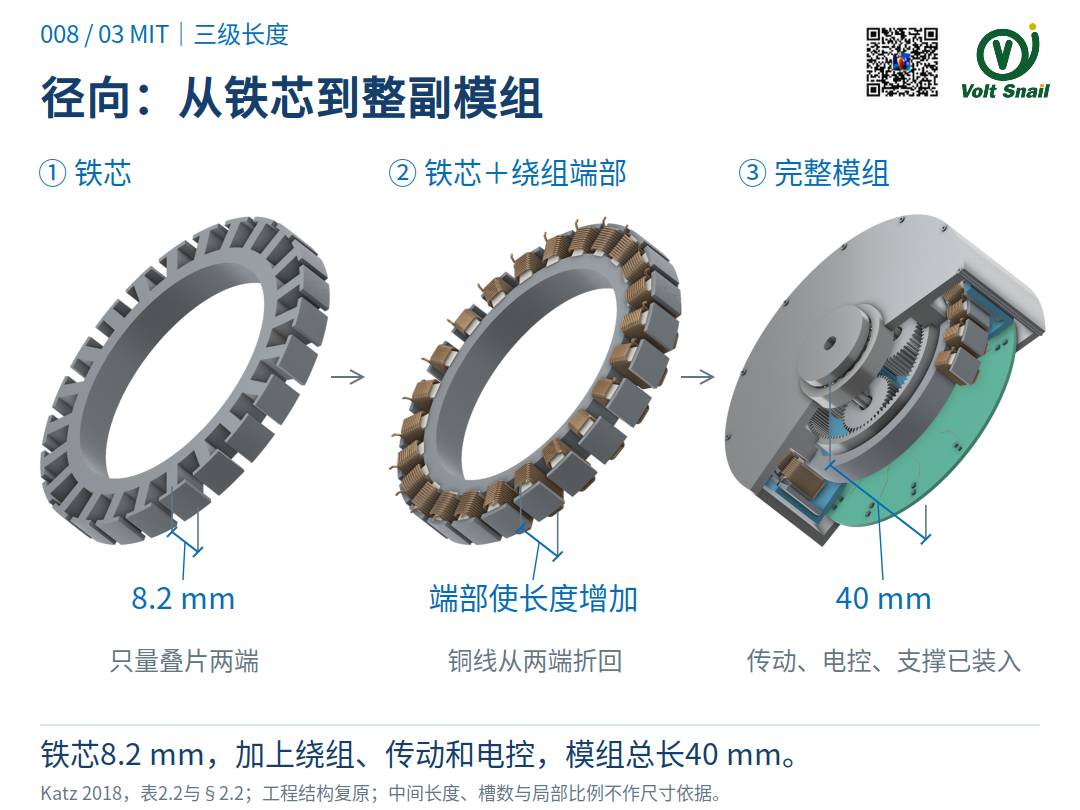 图3|左为裸铁芯,中间加上绕组端部,右为完整模组。8.2 mm铁芯叠长、40 mm总成长度引自Katz论文;绕组中间长度未公开,重复槽数及局部比例只用于解释结构。
轴向电机的铜线在定子内外圆折回,双转子单定子因此能减少绕组端部的轴向占位。但两片转子盘、磁体和两道气隙仍要留空间,不能把定子厚度直接当成电机本体厚度。
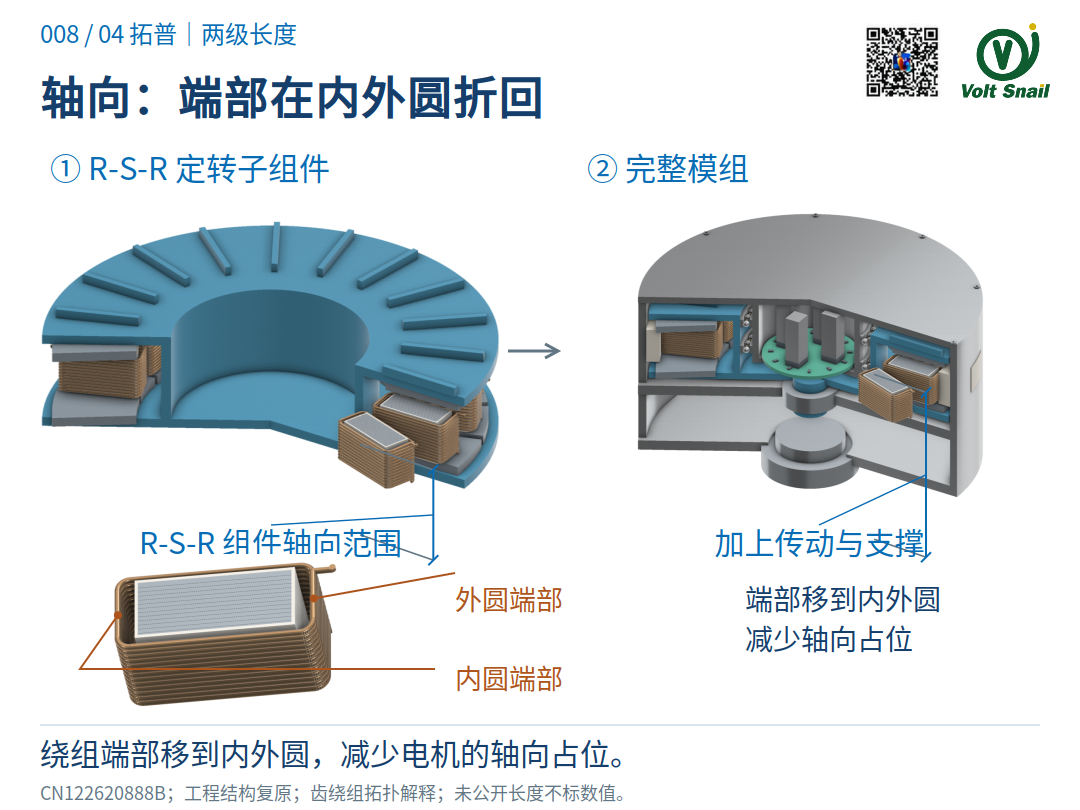 图4|左上为装配状态R-S-R组件,右上为完整模组;下方放大同一齿绕组,标出内外圆端部。根据CN122620888B复原装配关系,未知尺寸不标数值。
齿轮或电控,和电机共用轴向空间
MIT把中心让给了齿轮,控制、位置检测和通信便集中到背面的PCB上,相线与信号连接留在模组内部。
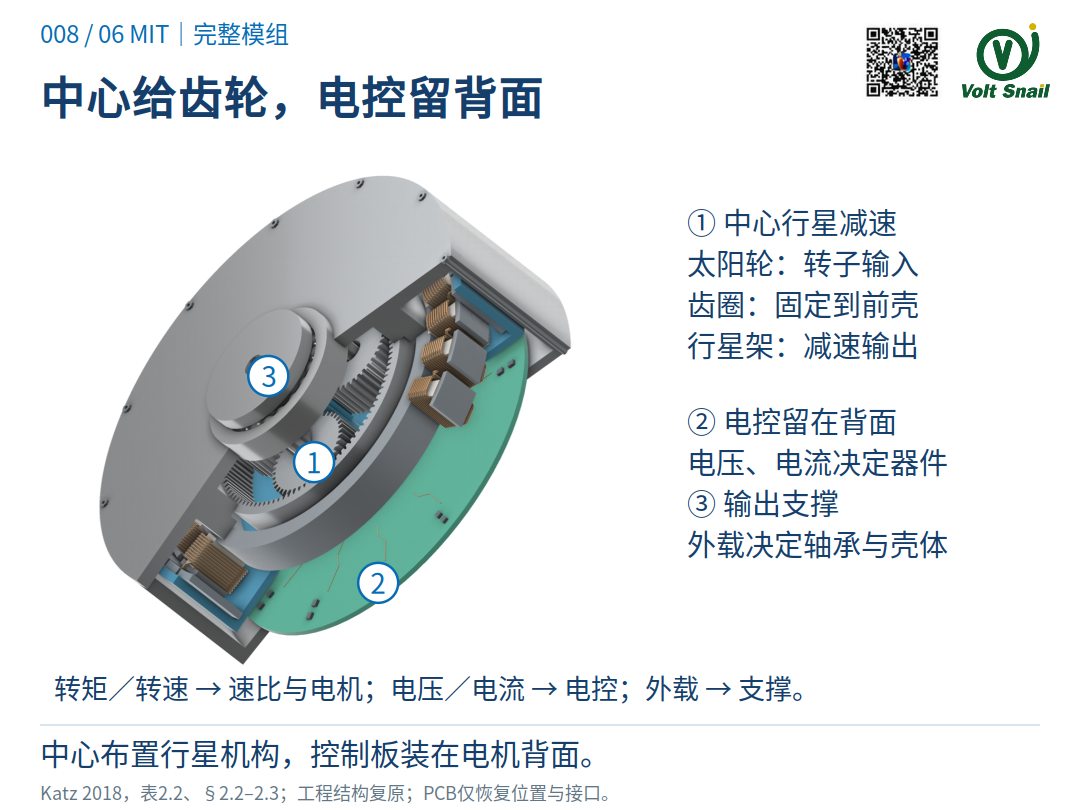 图6|剖切图中,①为中心行星机构;②为背面固定PCB;③为输出端支撑。零件重复数及电子元件布局不作为官方制造数据。
拓普的电控装在固定凹壳内。凹壳从转子筒的开口端伸入,固定在壳体上;两片转子盘连在筒上,通过轴承绕凹壳旋转。中心电控保持静止,转矩从筒的闭端传出。
电控进了中心,背面独立电控层所需的长度随之减少;另一侧仍要容纳传动与输出支撑。图7把传动腔画成两级行星减速:第一级行星架带动第二级太阳轮,第二级行星架连接输出端,两级齿圈固定在机壳上。这里补足的是集成构型,专利未公开具体齿轮机构、级数及速比。
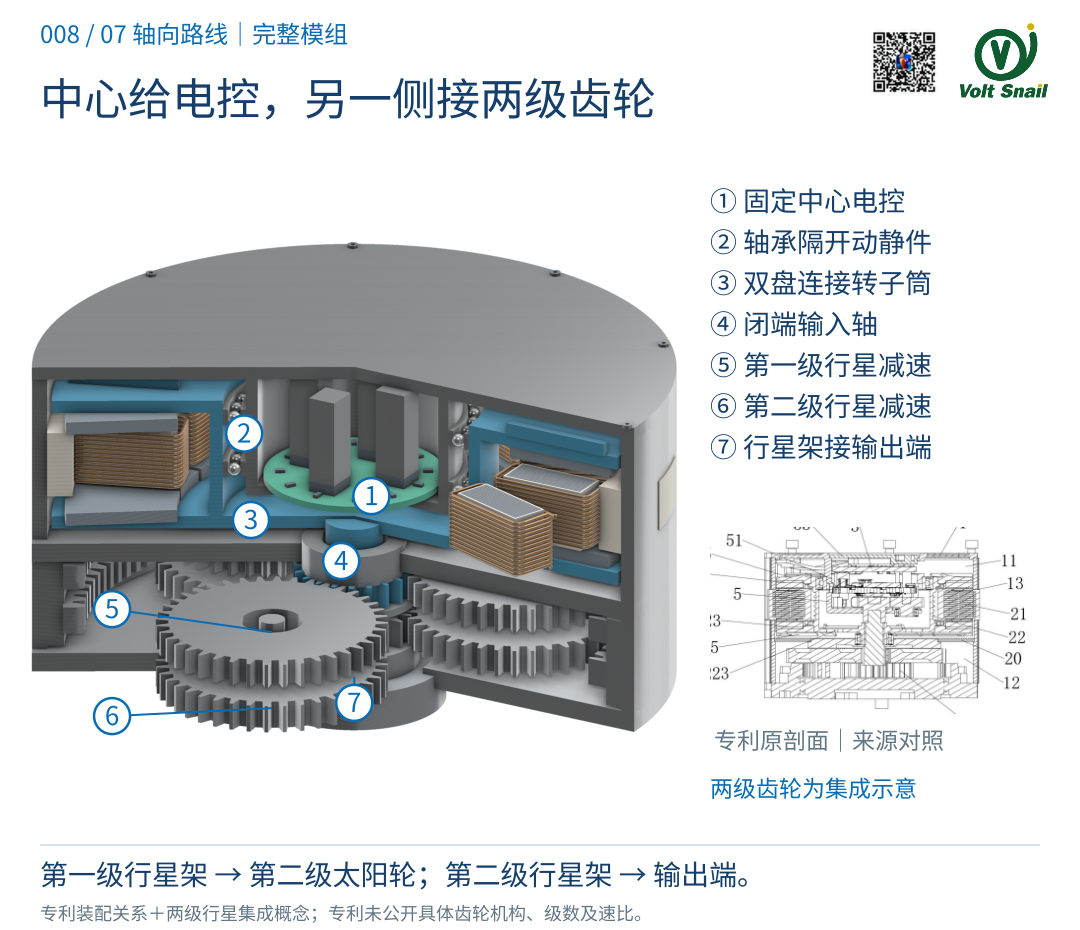 图7|中心为固定电控,另一侧传动腔布置两级行星减速。⑤为第一级,⑥为第二级,⑦为输出端;第一级行星架连接第二级太阳轮。两级机构为集成示意,非专利已公开的级数、齿数或速比。
共壳以后,误差进入哪里
电机、齿轮和轴承共用壳体,重复端盖和中间连接件可以减少,定位误差也会相互传递。
MIT的径向结构第一批壳体出现过齿轮卡滞,原因是输出轴承孔与齿圈孔的同轴误差改变了啮合。改版把这些同轴特征尽量移到同一侧,在一次装夹中加工。
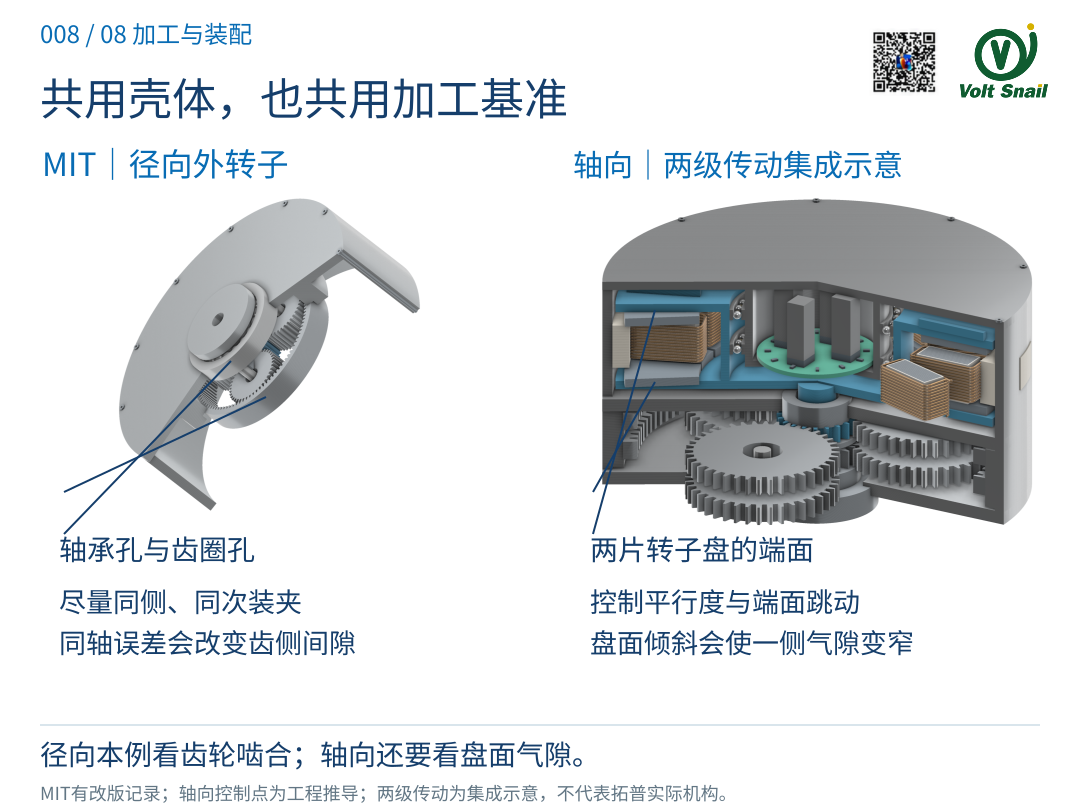 图8|左侧标出轴承孔与齿圈孔的同轴定位区域,右侧标出两片转子盘端面。轴向侧沿用图7的两级传动模组;本图解释加工关系,不给出实测公差。
轴向电机结构还多了一组盘面关系。矛盾转移到了端面跳动、盘面倾斜和轴承轴向定位误差,这会让圆周上的气隙一边大、一边小。两片转子盘与定子的定位面,需要一起安排加工和装配基准。
关节输出端受到弯矩时,两处支承形成一对反力。支承间距越短,相同弯矩所需的反力越大,轴承座和壳体也更容易变形。两种路线都会遇到这个约束。
轴向电机还要承受盘面的磁吸力。两片转子的总轴向力可以平衡,每片盘却仍被吸向定子。盘面一旦局部挠曲,气隙变小,吸力继续增大。
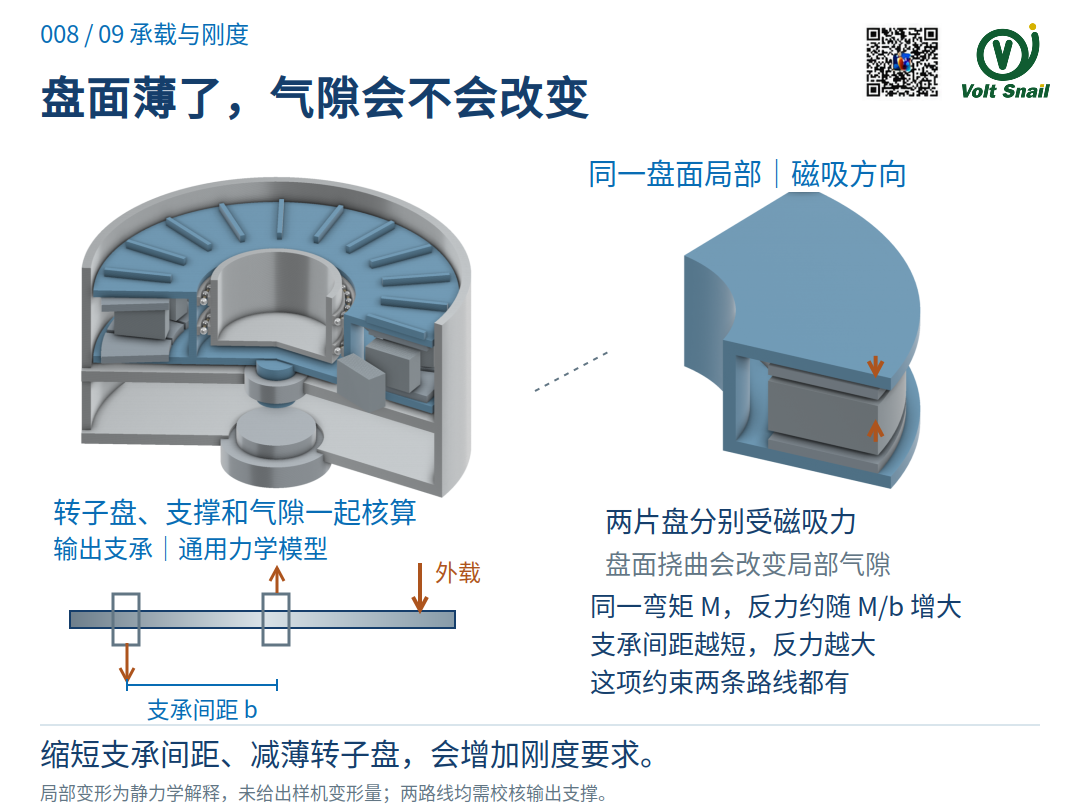 图9|左图为轴向模组的盘面与支撑,右图为盘面局部。橙色箭头表示两片盘分别受到朝向定子的磁吸力。左下为通用双支承模型,非该专利的具体轴承布置;悬伸外载下两支承反力方向相反。
绕组与电控,各自把热传出去
MIT原型的绕组通过固定结构和空气向外散热。附加送风后,温升明显下降,持续出力也随冷却条件改变。
拓普把分块铁芯和绕组灌封,外环穿过壳壁开槽,露在壳外。热量经灌封材料传到外露面,再散向环境。灌封层越厚、有效截面越小,热越难传;气泡和接触不良还会增加界面热阻。转子盘背向定子的一侧还布置了环形散热叶片,随转子旋转推动空气。
MIT的功率器件通过导热垫接触背面铝壳。拓普把控制板移入中心凹壳,器件通过导热凸部连接散热盖。两处都是从器件顶部,把热传到固定金属件。
板高、器件高度和导热垫压缩量决定装配后的接触。过松会增加热阻,压得过重会损伤器件或电路板。电控层的厚度,也受这处接触所需的尺寸和压紧量约束。
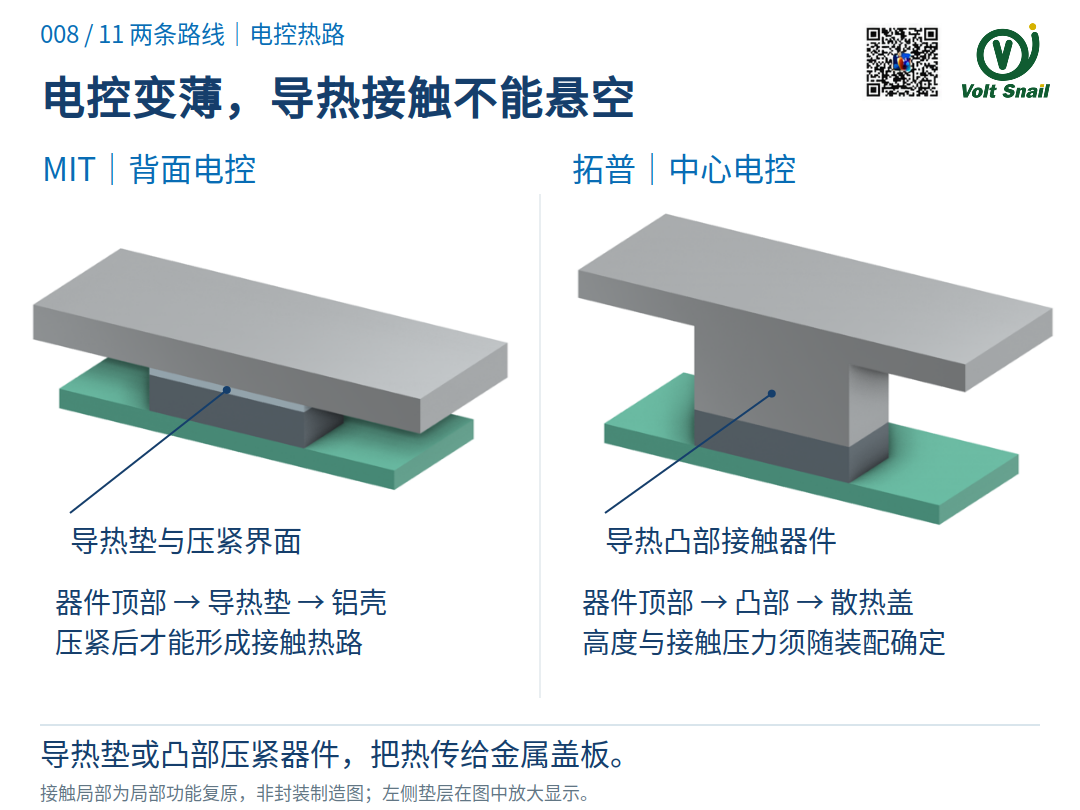 图11|左侧器件经导热垫接触铝盖,右侧器件经导热凸部连接散热盖。局部比例放大,非具体封装或公差图。
同样减薄,外转子为什么更容易排热
外转子定子通常靠内径圆周面固定。铁芯直接向内支撑传热;绕组端部灌胶后,灌胶部分的内圆也与支撑贴合,于是又有了“绕组端部→灌胶→内支撑”这条通道。
双转子单定子的两侧端面留给气隙和转子,常规构型主要向内外圆排热。定子减薄,径向导热截面也随之减小;外转子则还保留着端部通向内支撑的额外路径。
因此,在本文讨论的薄型、常规壳体导热条件下,我的判断是:外转子的总热阻远小于双转子单定子轴向电机。轴向方案省下轴向空间以后,接下来要解决的,就是怎样把热更直接地取出去。
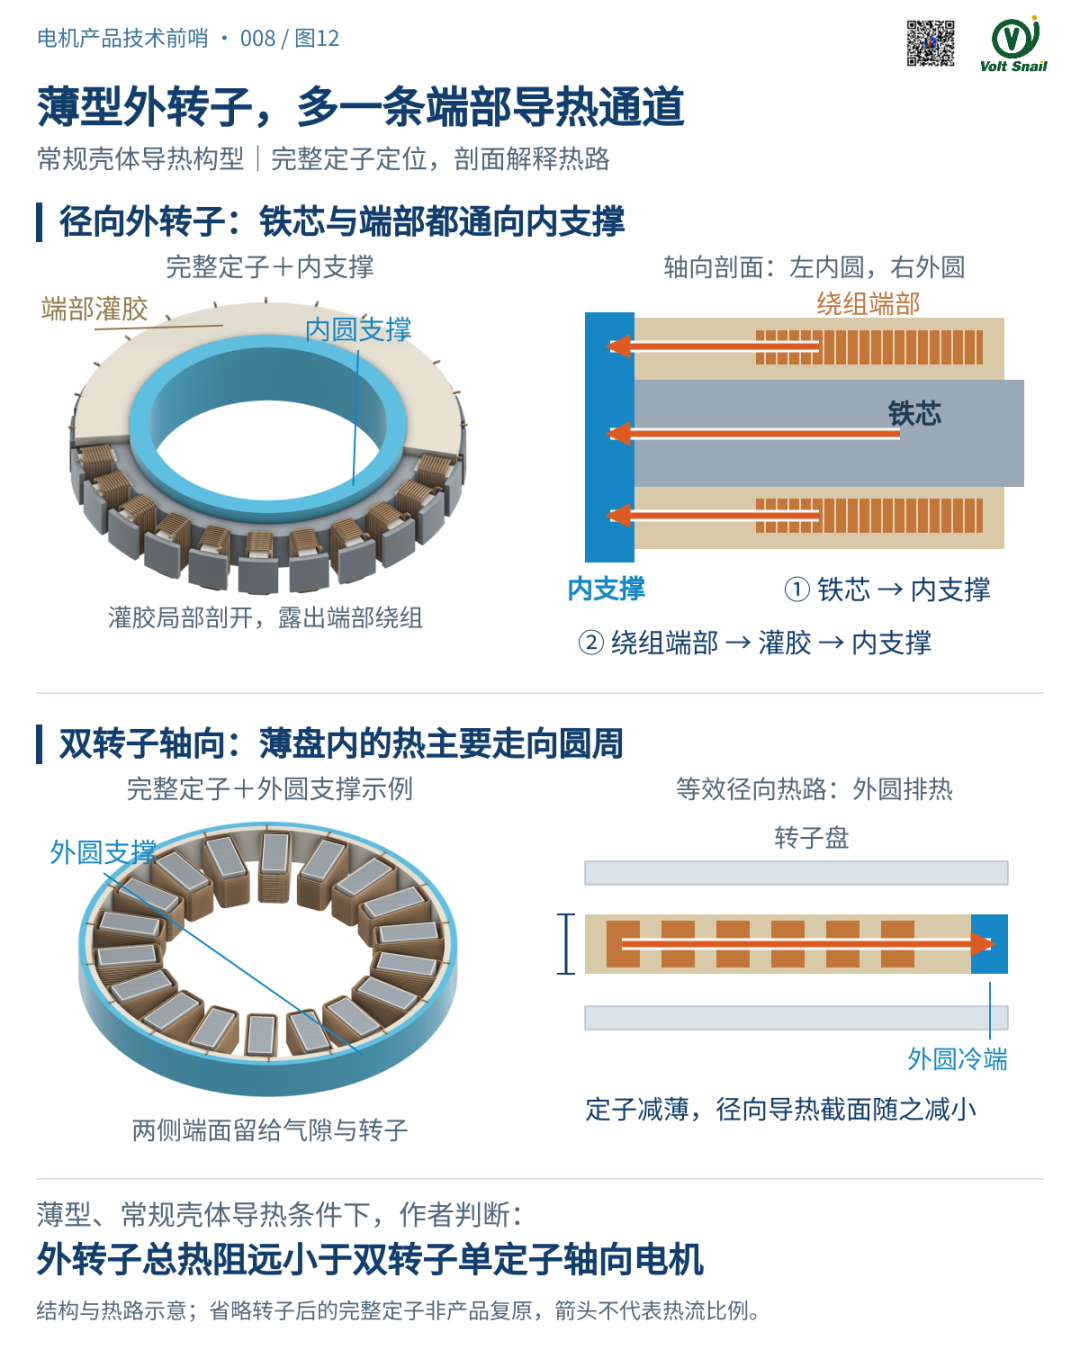 图12|外转子通过铁芯与端部灌胶两条通道接入内支撑;轴向侧以外圆排热为例。完整定子与局部剖面用于解释结构,非MIT或拓普原机复原。总热阻比较为本文薄型构型下的工程判断,未给出产品对测比值。
优化:把取热位置移进绕组
轴向方案若要扩大持续工况的优势,就要给薄盘里的热找一个更近的出口。一个办法,是把取热位置移进绕组。
Camilleri与McCulloch把导热片嵌入集中绕组,用直接液冷带走热量。导热片从绕组内部伸向冷却液,内层铜线产生的热不必再穿过全部外层绕组及绝缘。
内层铜线的热有了更近的出口,对内外圆排热的依赖随之减少。关节零速保持转矩时,转子叶片停止送风,固定冷却件仍可依靠供液系统排热。
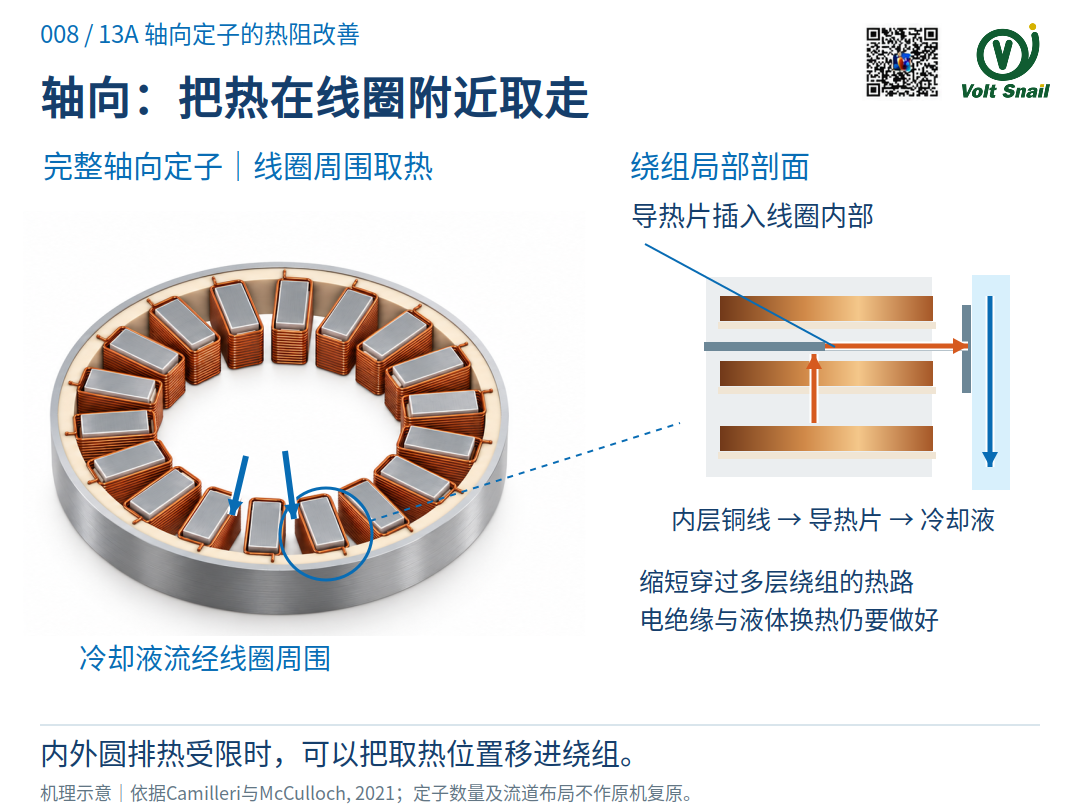 图13A|左为完整轴向分块定子的取热位置概况,圈出一个线圈并展开右侧局部:热量由内层铜线,经导热片传向冷却液。依据Camilleri与McCulloch(2021)的机理绘制;定子数量、通道和层厚仅为示意,不代表拓普液冷结构或论文原机的完整复原。
外转子已有端部灌胶这条通道,还可以进一步把取热位置靠近铜线:槽内换热器照顾有效段,两侧端部冷却照顾折回的铜线。
Hossain等在原有槽内换热器上增加两侧端部冷却。相对原来的槽内换热器方案,热阻降低超过50%。这项改动同时覆盖槽内与端部,绕组的温度分布也更均匀。
两种结构都能靠近线圈取热,代价也都要算进总成:电绝缘、取热件、流道、密封与供回液接口要共同布置,泵和外部散热器也要占空间。
回到常规壳体导热,外转子的端部通道仍是薄型化时的重要优势。直接冷却可以改变热阻比较,但新增的冷却构件和系统,也会改变整副关节的尺寸比较。
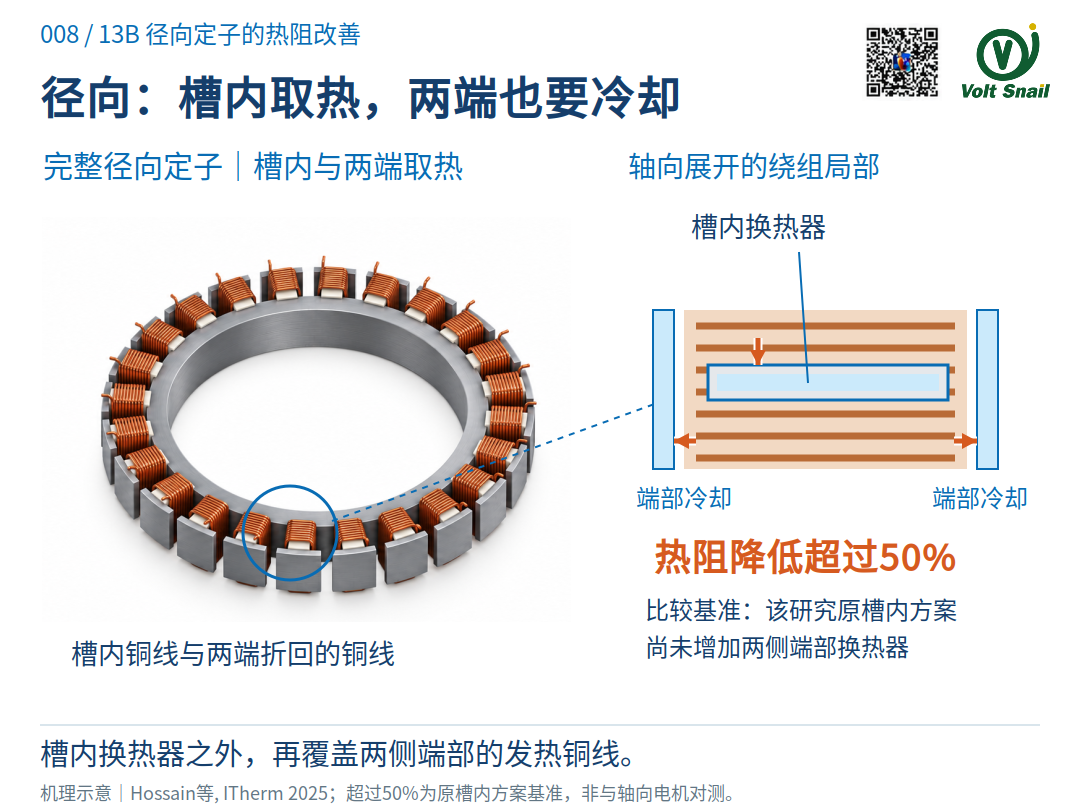 图13B|左为完整径向定子的绕组位置,右侧示意槽内换热器与两侧端部取热。超过50%的降幅相对Hossain等(2025)原有槽内换热器方案,不是轴向与径向的热阻对测。布局、数量与尺寸仅用于解释机理。
哪种关节,更有机会做薄
MIT径向方案靠中心齿轮与电机重叠,减少串接长度;拓普轴向方案靠内外圆端部和中心电控,减少轴向占位。把传动、支撑和冷却件一起装进去,电机省下的长度才会变成模组总长的差别。
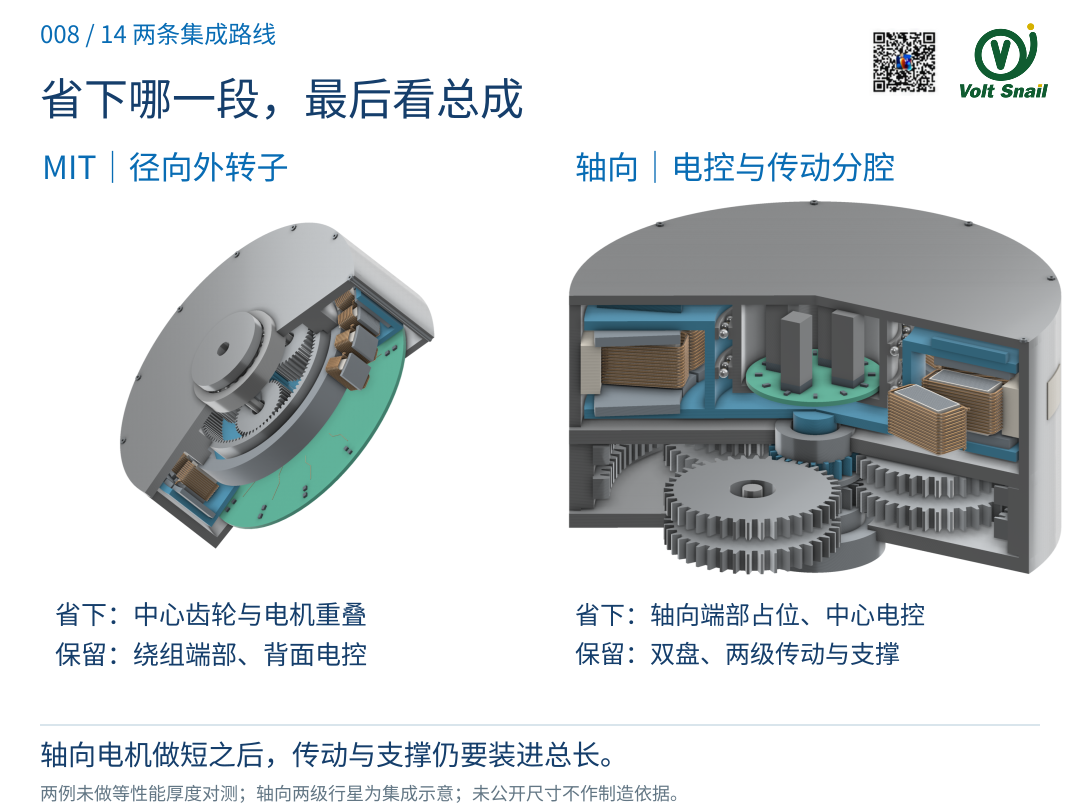 图14|左为中心内嵌齿轮、背面电控,右为中心电控和另一侧两级行星传动。轴向侧与图7、8共用同一集成示意模组;两例未做等性能厚度对测。
短时大转矩、轴向空间紧张,我更倾向双转子单定子的轴向方案。长期承载、反复高负荷,主要靠固定壳体排热时,外转子更低的热阻更有利于持续出力,也让它更有机会把整副模组做薄。
轴向方案要进一步拓展持续工况,关键是改善绕组到冷却部位的热传递;径向方案则还要在薄型尺寸内提升转矩输出能力。提高极对数可以作为设计方向之一,仍需结合绕组、损耗和控制频率一起权衡。两种构型都还会继续演化,我们持续观察。
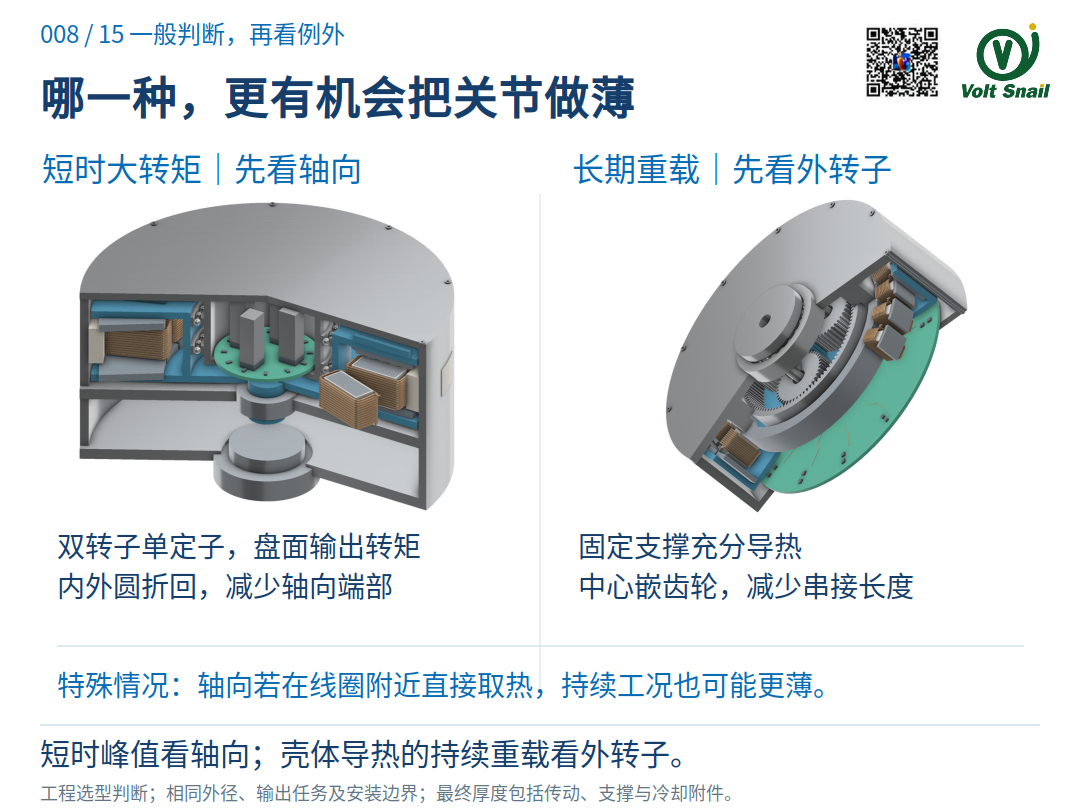 图15|一般选择基于相同外径及输出任务,区分短时峰值与壳体导热的持续重载;直接冷却可改变选择。最终厚度包括传动、支撑和冷却附件。
死磕自己,服务大家,我是核动力蜗牛,希望和大家一起交流。
洪涛|杭州伏特动力科技有限公司创始人
“电机产品技术前哨”主理人
VMD电机多物理场设计与优化软件
提供电机定制设计服务

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。