电机参数如何决定机器人运动和负载上限
首发于公众号「涛哥漫谈」 · 查看原文
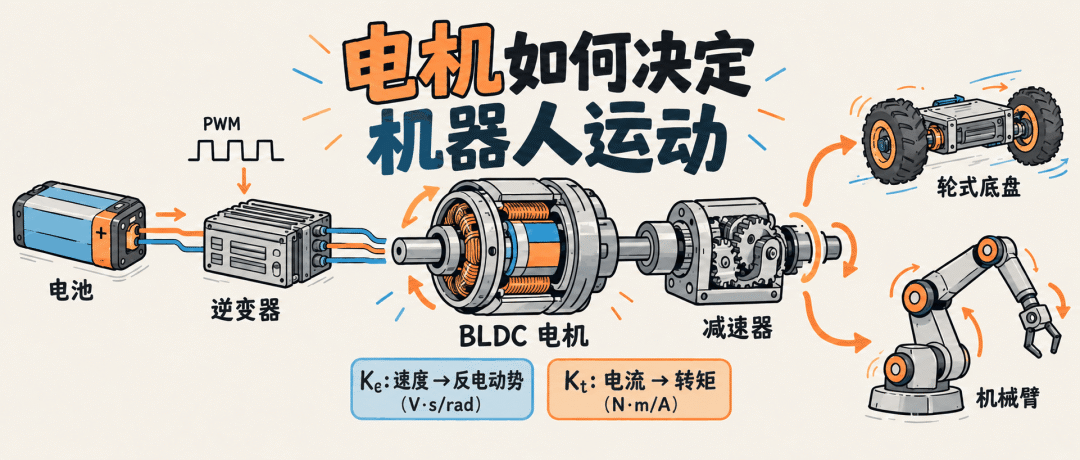
图 1|电池与驱动器为电机建立电压和电流,电机输出经减速器转换后驱动车轮或机械臂
给机器人选电机时,最常见的问题是:“这台电机能带多少公斤?”这个问题不能只用一个数字回答,因为电机不直接输出“公斤”,而是输出扭矩和转速。
扭矩和转速经过减速器、车轮或连杆,才变成驱动力、关节力矩、速度和加速度;电压、电流、散热和工作周期又会限制这条链路。因此,同一台电机可以让 300 kg 平台缓慢移动,却未必能让 100 kg 平台快速起步。
本文讨论三相永磁直流无刷电机(BLDC),同时适用于六步换相和磁场定向控制(FOC)。本文不讨论步进、感应和有刷直流电机。
先记住一句话:
电压主要限制“转得多快”,电流主要决定“有多大扭矩”,减速器负责在速度与扭矩之间换算,功率决定扭矩和速度能否同时存在,散热决定这种输出能维持多久。
这是工程近似,不表示电压只影响速度、电流只影响扭矩。
一、先看全链路:从电源到机器人运动
先把机器人驱动系统拆成五层:
- 电源层:电池或直流母线提供电压和能量;
- 驱动层:逆变器通过 PWM 和电流环控制电机绕组电流;
- 电机层:电流产生电磁扭矩,电压克服反电动势与绕组压降;
- 传动层:减速器、同步带、丝杠、车轮或连杆改变扭矩、转速和作用方向;
- 负载层:驱动力或关节力矩克服惯性、重力、滚动阻力、摩擦和外部作用力,形成速度与加速度。
所以,“能带多少负载”必须同时给出质量或惯量、速度、加速度、坡度或姿态、传动比、轮径或力臂、工作周期、附着和散热条件。只有“24 V、200 W”或“峰值扭矩 2 N·m”无法判断。
核心参数快速判断表
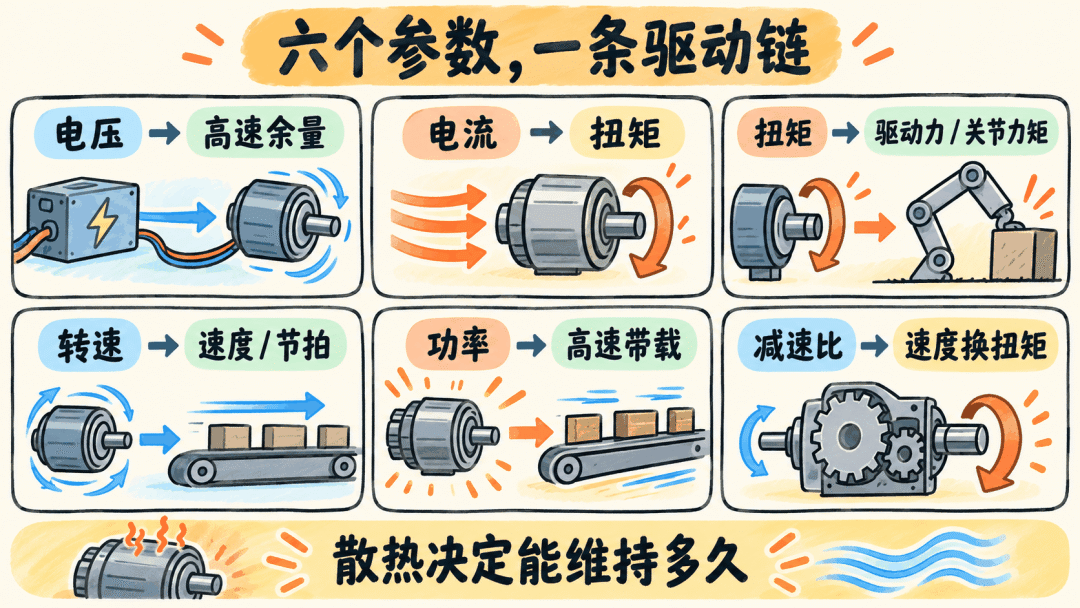
图 2|六个参数各自限制驱动链的一环,散热则决定输出能够维持多久
| 参数 | 最直接的物理作用 | 在机器人上的典型表现 | 不能单独说明什么 |
|---|---|---|---|
| 电压 | 提供建立电流和克服反电动势的余量 | 影响最高转速、高速时的扭矩能力 | 不能单独决定负载能力 |
| 电流 | 产生电磁扭矩 | 影响起步、加速、爬坡、抗扰动能力 | 不能直接等同于电池输入电流 |
| 扭矩 | 产生轮端驱动力或关节力矩 | 决定能否克服阻力、重力和惯性 | 不说明能以多高速度持续输出 |
| 转速 | 决定轮速或关节速度 | 影响机器人最高速度和节拍 | 高转速不等于高输出功率 |
| 功率 | 扭矩与角速度的乘积 | 决定高速带载和持续做功能力 | 不能代替峰值扭矩校核 |
| 减速比 | 以降低输出速度换取更大输出扭矩 | 提高起步、爬坡和关节负载能力 | 不会凭空增加功率 |
| 散热与工作周期 | 限制绕组和驱动器温升 | 决定峰值能力能持续几秒还是可长期运行 | 额定功率不能脱离安装条件理解 |
二、直流无刷电机侧:电压、电流、扭矩与功率
把三相 BLDC 按当前换相状态或旋转坐标系简化后,绕组电压可以写成:
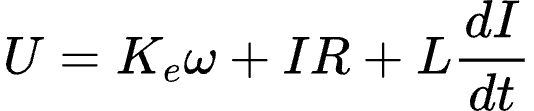
是随转速升高的反电动势, 是电阻压降, 是改变电流所需的电感电压。[1][2]规格中的 (rpm/V)表示每伏对应的近似空载转速。参数口径一致时, 越高,空载转速通常越高,扭矩常数往往越低。厂家采用的线/相电压、峰值/RMS 口径可能不同,应直接使用手册给出的 和 。
1. 电压决定高速余量
电压提供的是“转速余量”,不是速度指令
低速时反电动势小,电压足以建立电流。转速升高后,反电动势占用更多电压,留给 和 的余量减少;余量不足,电流和扭矩就会下降。
母线电压决定速度上限,也决定高速时还剩多少电流控制余量。
提高电压可改善高速带载能力,但不能超过电机绝缘、驱动器耐压和最高机械转速。
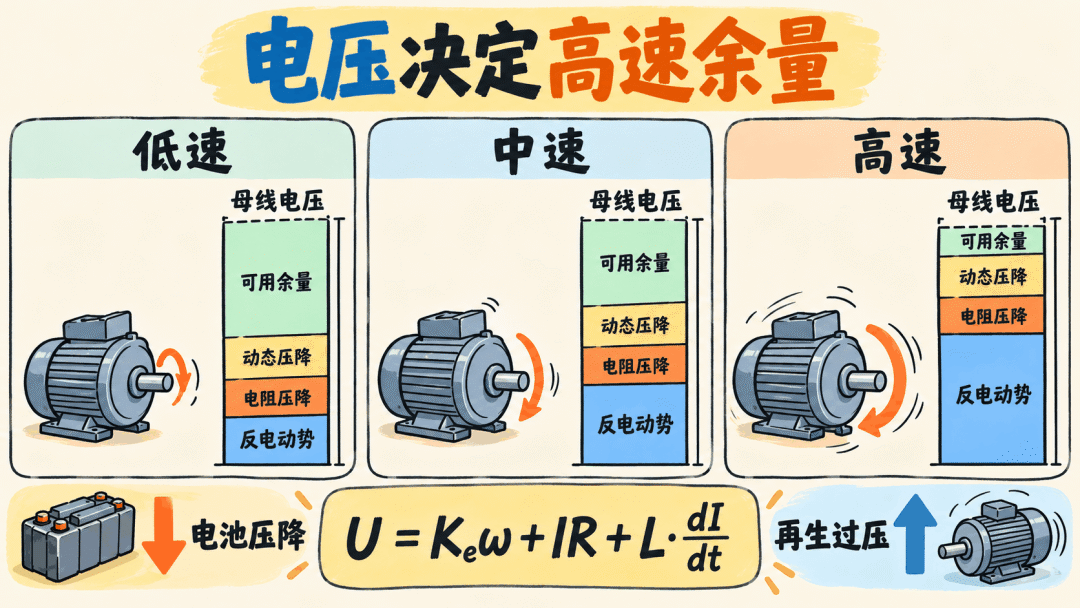
图 3|转速升高时反电动势占用更多母线电压,留给电阻压降和电流动态的余量随之缩小
真实系统中的电压还会“缩水”
电池内阻、电缆、连接器、开关管和 PWM 调制都会减少可用电压,最高速度应按最低允许电池电压校核。快速减速时,回馈能量又会抬高母线电压;电池无法吸收且没有制动电阻时,驱动器可能过压停机。
为什么提高电压也能改善加速响应
绕组有电感,电流不能突变。可用电压越高,电流建立越快;电压不足时,大扭矩指令也可能来不及转化为实际扭矩。
2. 电流决定电磁扭矩
在磁路没有明显饱和,且参数口径一致时,BLDC 的电磁扭矩近似为:
是扭矩常数, 是成矩电流。六步换相使用规定口径的导通相电流,FOC 主要使用 q 轴电流; 必须与相电流峰值、RMS 或 q 轴电流口径一致。[2][3]
例如,某电机的 。在相同电流口径下,要产生 电磁扭矩,理论上需要 。实际轴端扭矩还要扣除摩擦、齿槽效应等损失。
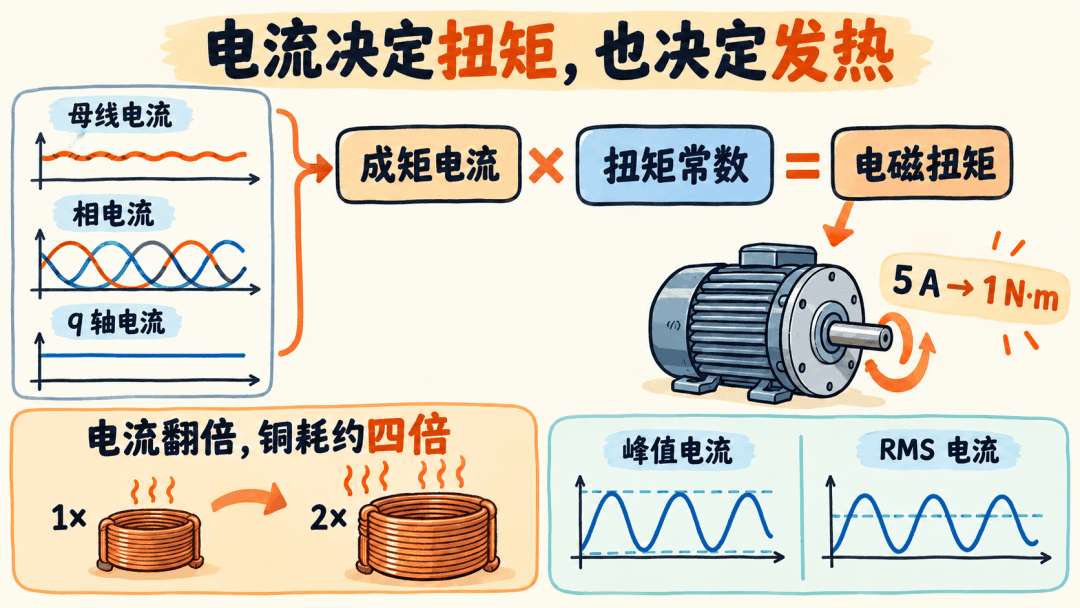
图 4|成矩电流通过扭矩常数决定电磁扭矩,RMS 电流则通过平方关系主导绕组铜耗
不要混淆三种“电流”
工程现场最容易出错的是把以下数值直接互换:
- 电池或直流母线电流;
- 三相电机的相电流;
- FOC 中的 q 轴电流。
PWM 驱动时,相电流会在桥臂和绕组间循环,母线电流不等于瞬时相电流。[4]手册还可能采用峰值、有效值、线电流或相电流;代入 前必须统一口径。
峰值电流决定短时爆发,RMS 电流决定发热
绕组最主要的铜耗为:
电流翻倍,铜耗约变为四倍。驱动器能输出 100 A,不代表电机能长期承受 100 A。过载时间取决于热容量、散热、环境温度和已有温升,常用 模型限制。[5][6]
对循环工况,可以先用下式估算等效电流或等效扭矩:
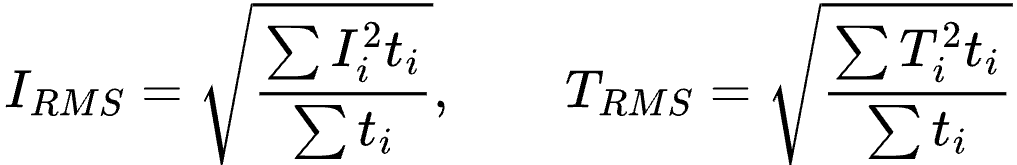
RMS 结果要与实际散热条件下的连续工作区比较;长时间高速运行还要计入铁耗、轴承和驱动器损耗。
3. 扭矩、转速与功率不能同时无限增加
电机轴上的机械功率为:
直流母线输入功率近似为:
二者通过系统效率联系:
同样输出 ,转速越高,所需功率越大:
- 在 时,机械功率为 20 W;
- 在 时,机械功率为 200 W;
- 在 时,机械功率为 2 kW。
因此,起步常受电流和峰值扭矩限制,高速运行常受电压、功率和散热限制。
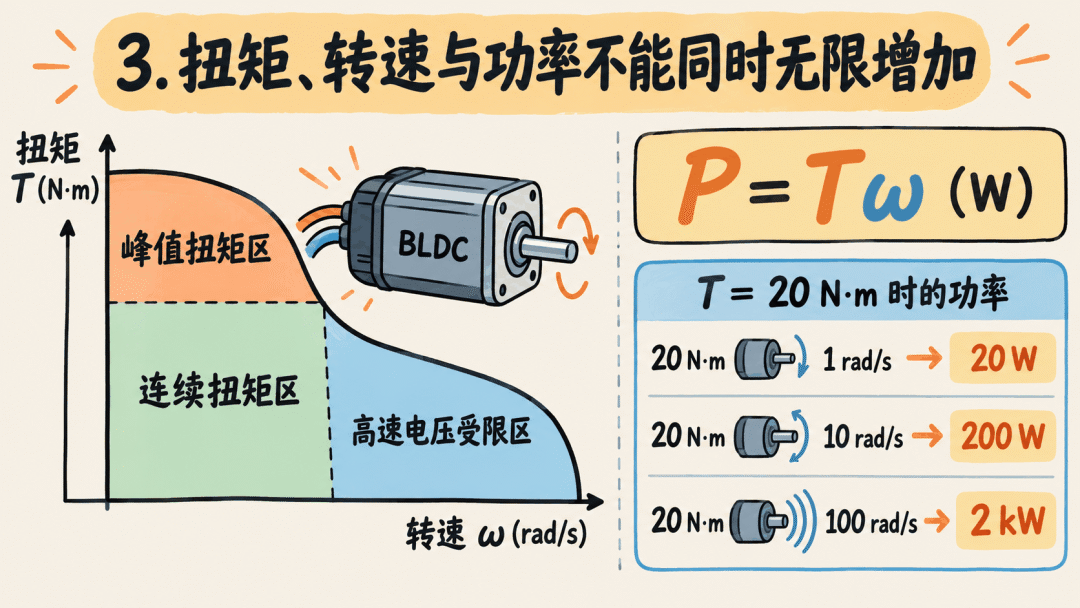
图 5|同样的扭矩出现在更高转速时需要更大功率,高速区还会受到母线电压限制
典型扭矩与转速工作区
电机工作区可分三段:低速区受峰值电流、磁饱和和机械强度限制;连续区受温升限制;高速区受反电动势和电压限制,弱磁提速还会增加电流与发热。堵转扭矩不能用于持续爬坡:零速时虽有 ,绕组仍会因 发热。
三、减速器如何转换速度、扭矩和惯量
设减速比 ,传动效率为 ,则:
减速比越大,输出速度越低、扭矩越大,但减速器不创造能量。电动状态下,考虑损耗后输出功率小于输入功率。
减速器还会改变电机轴看到的负载惯量。折算后的转动惯量约为:
减速比为 10 时,电机“看到”的负载惯量约为原来的 。[7]代价是更高电机转速,以及可能增加的损耗、间隙和摩擦。还要校核减速器的额定/峰值扭矩、输入转速、寿命、冲击和热容量。
四、轮式机器人:从电机扭矩到负载、速度和加速度
1. 扭矩如何变成地面驱动力
车轮半径为 时,单个驱动轮的理论切向力为:
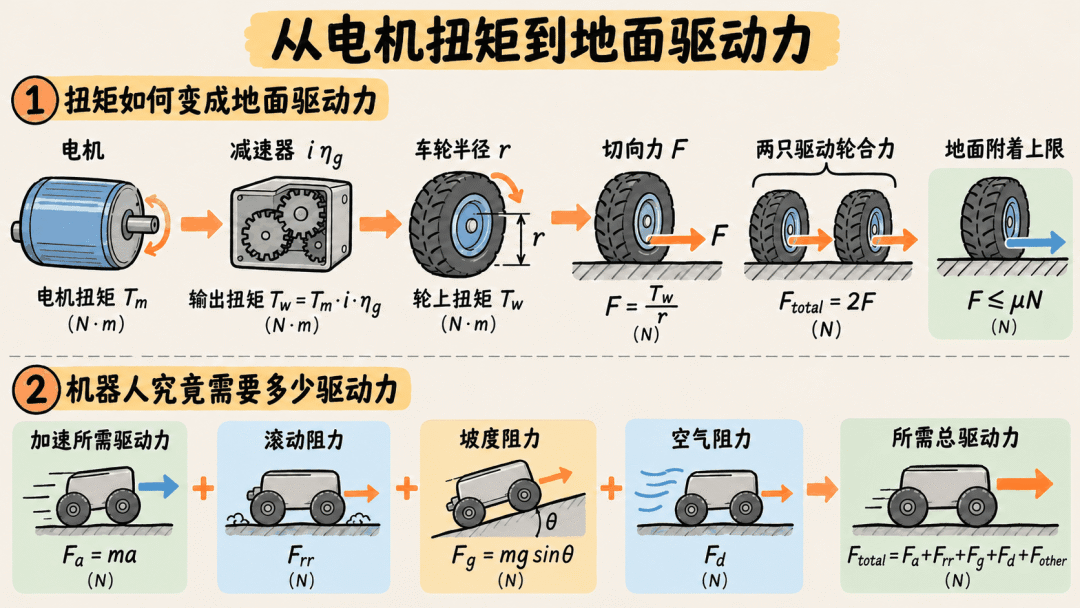
图 6|减速器放大轮端扭矩,车轮半径把扭矩换成切向力,但最终输出仍受地面附着限制
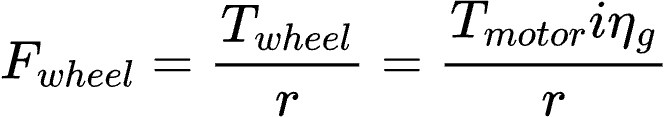
若有 个驱动轮均匀分担,电机提供的总理论驱动力为:
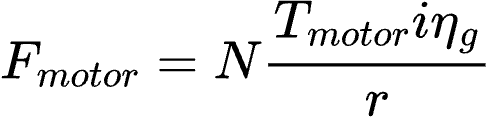
这只是理论值。超过轮胎附着极限后,增大扭矩只会打滑;载荷分配、重心转移、轮胎和地面都会改变该上限。
2. 机器人究竟需要多少驱动力
在坡角为 的直线运动中,沿行驶方向列力:
各项依次为惯性力、滚阻、坡度阻力、空气阻力和其他阻力。低速室内机器人通常可忽略空气阻力,但要计入脚轮、密封件和转向擦地。
由此可得每个驱动电机所需扭矩:
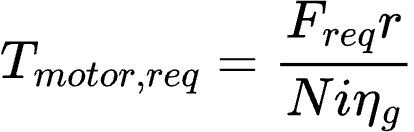
若已经知道电机在当前转速下实际可用的扭矩,也可以反过来估算加速度:
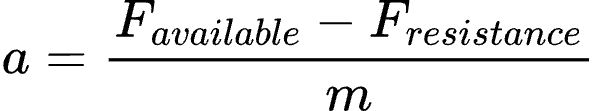
这里要使用当前转速下的可用扭矩,不能直接套用堵转扭矩或峰值扭矩。
3. 速度如何换算成电机转速
不考虑轮胎滑移时:
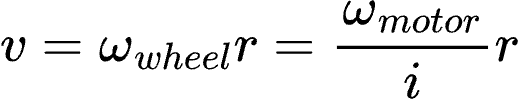
换成常用的 rpm:
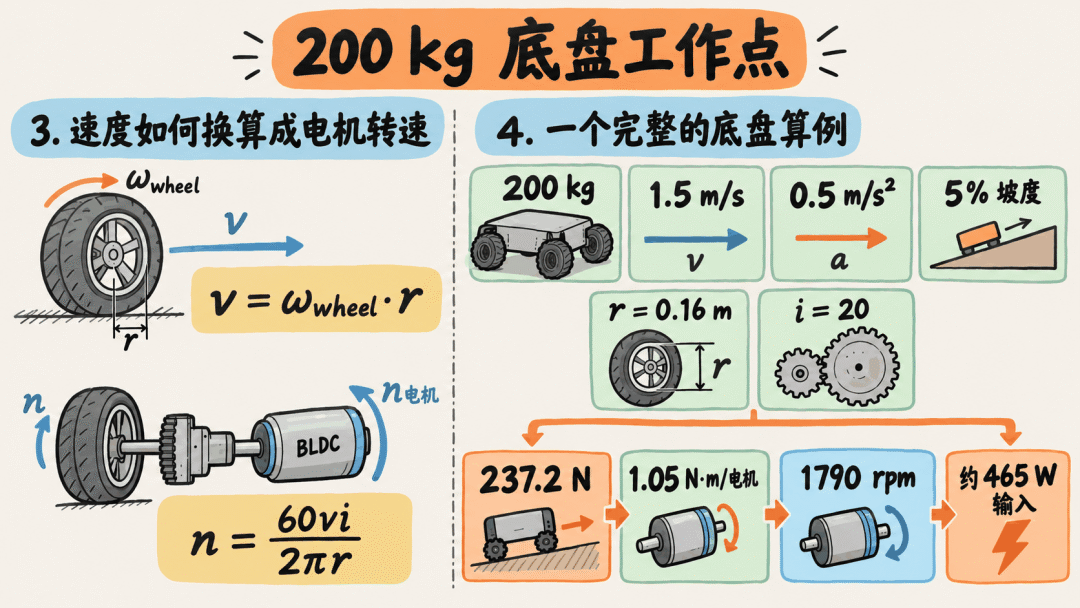
图 7|底盘选型要在同一工作点同时核对驱动力、电机扭矩、电机转速和电源输入功率
轮径增大可提高车速,却会按 降低驱动力,需要在越障、速度和驱动力之间折中。
4. 一个完整的底盘算例
假设一台移动机器人具有以下需求:
| 参数 | 数值 |
|---|---|
| 满载质量 | 200 kg |
| 最高速度 | 1.5 m/s |
| 目标加速度 | 0.5 m/s² |
| 最大坡度 | 5% |
| 滚动阻力系数 | 0.02 |
| 驱动轮数量 | 2 |
| 车轮半径 | 0.16 m |
| 减速比 | 20 |
| 减速器效率 | 0.90 |
5% 坡度对应 。忽略空气阻力和额外机械阻力:
总需求驱动力约为 。每个电机所需轴端扭矩约为:
当车速达到 1.5 m/s 时,电机转速约为:
轮端机械功率约为:
考虑 90% 的减速器效率,两台电机轴端合计至少要提供约 395 W。若电机与驱动器在该工作点的合计效率按 85% 做初估,电源输入约为 465 W。这个算例说明:选型不能只验证“扭矩够不够”,还要验证电机能否在约 1790 rpm 时持续输出所需扭矩,并检查电池和驱动器能否提供相应功率。
实际设计还要为地面接缝、转向、低温、轮胎磨损和载荷不均留出余量,并用整机测试修正模型。
五、机器人关节:负载质量不如负载惯量和重心位置重要
机械臂和腿式机器人让负载绕关节转动。质量相同但重心距离不同,关节负担也不同。
1. 单关节的直观模型
将负载简化为距离转轴 的质点,转动惯量为:
若角度 从竖直向下方向量起,则重力矩为:
要以角加速度 运动,简化关节需求扭矩为:
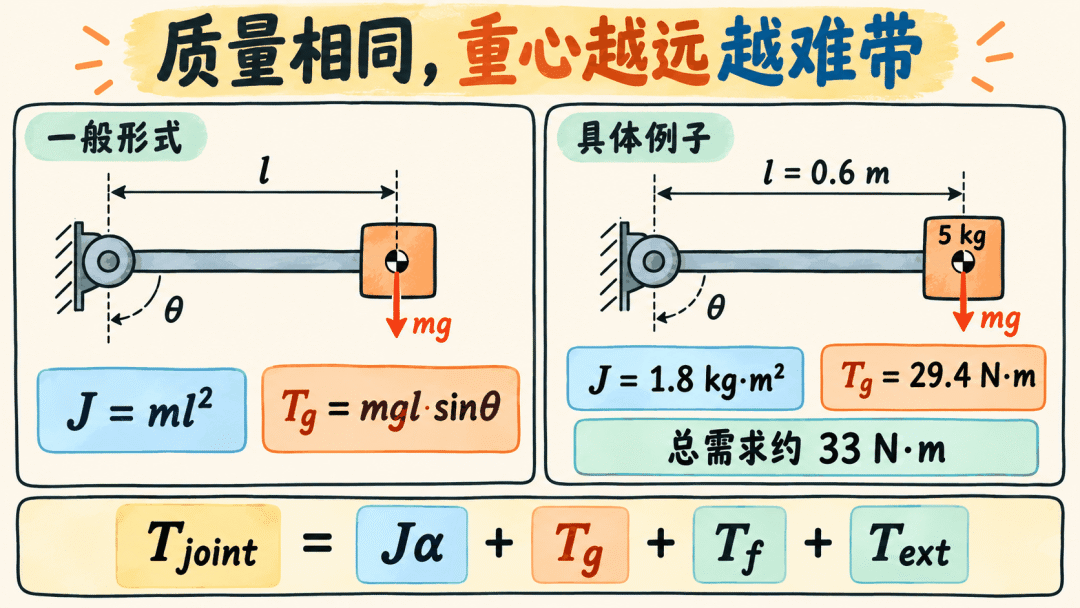
图 8|负载重心离转轴越远,重力矩按距离增大,点质量惯量则按距离平方增大
这些公式给出四个直接关系:
- 质量翻倍,惯性扭矩和重力矩近似翻倍;
- 重心距离翻倍,重力矩翻倍,但点质量造成的转动惯量变为四倍;
- 角加速度翻倍,惯性扭矩翻倍;
- 速度本身不直接出现在 中,但高速会增加摩擦、铁耗、反电动势和多关节系统中的科氏/离心项。
2. 一个关节算例
假设把 5 kg 负载近似为距离关节 0.6 m 的质点,暂时忽略连杆自身质量。负载转动惯量为:
在最不利的水平姿态,重力矩约为:
若目标角加速度为 ,加速扭矩为:
暂不计摩擦、连杆自重和外力,关节输出端已经需要约 33 N·m。若使用 、效率为 75% 的减速器,则电机轴端扭矩至少约为:
如果关节速度为 ,电机转速就是 ,约 955 rpm。还要在这一转速处检查电机可用扭矩,而不能只看零速峰值。
静态托举时机械功率为零,但电机仍需持续提供约 29.4 N·m,产生电流和热量。制动器或自锁机构可降低能耗,却可能牺牲反驱性、力控或效率。
3. 多关节机器人为什么不能逐轴孤立计算
多关节机器人的标准动力学形式可写为:
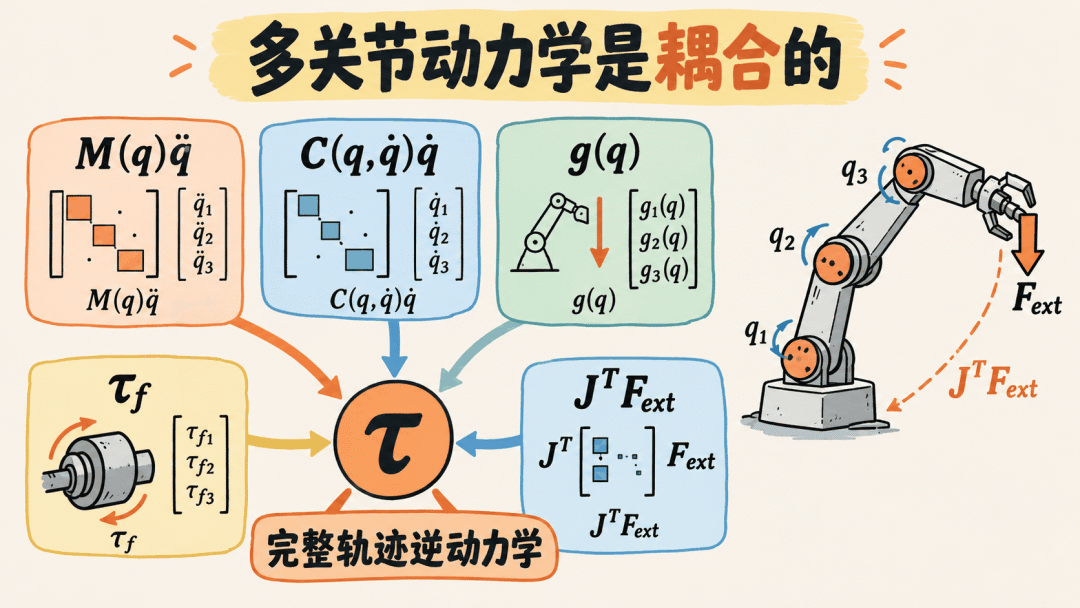
图 9|惯性、科氏与离心、重力、摩擦和末端外力共同决定整条运动链上的关节扭矩
式中包含惯性、科氏/离心力、重力、摩擦和末端外力。Franka 接口也提供这些动力学量。[8]峰值扭矩往往出现在特定姿态、速度和加速度组合下,应对完整轨迹做逆动力学,再提取峰值扭矩、速度、功率和 RMS 扭矩。
六、从需求到选型:计算工作点并反推系统能力
如果电机、驱动器和减速器已经确定,可以按以下顺序反推机器人能力。
1. 先得到“当前转速下可用扭矩”
可用扭矩不是固定值,而是以下限制共同作用的结果:
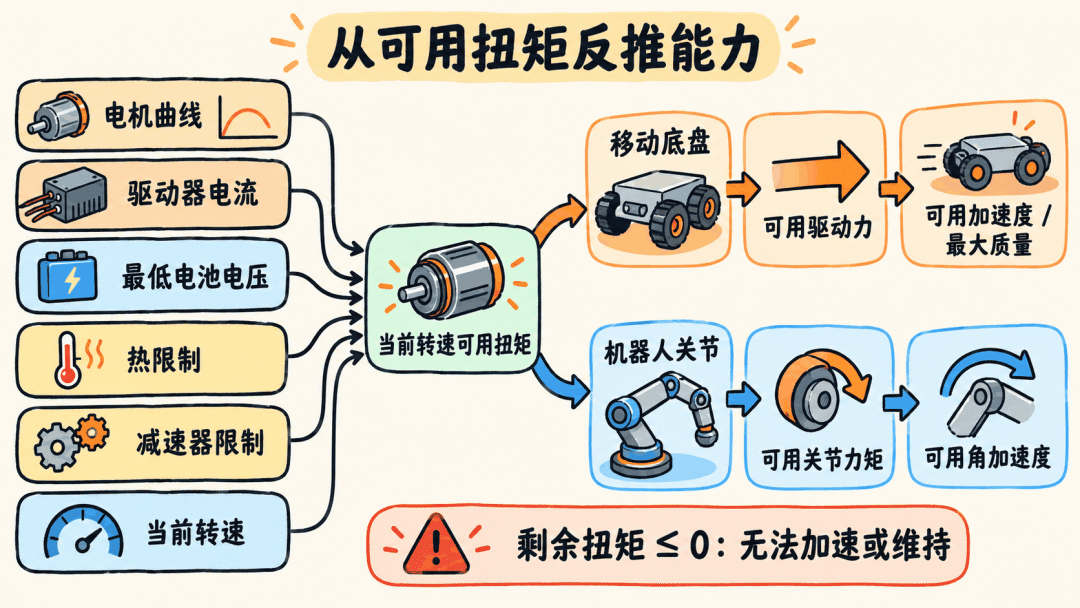
图 10|先求各项限制交集下的可用扭矩,再分别换算移动底盘的加速度和关节的角加速度
- 电机扭矩与转速曲线;
- 驱动器峰值和连续相电流;
- 电池最低电压及驱动器电压利用率;
- 电机连续工作区和短时过载时间;
- 减速器允许扭矩与最高输入转速;
- 当前温度、散热和工作周期。
先得到当前转速下的可用扭矩,才能继续换算轮端力或关节力矩。
2. 对移动底盘反推
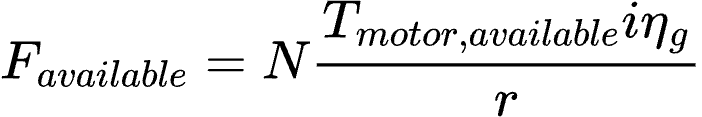
可用驱动力等于总阻力时,机器人不再提速。最高车速可能由电压和转速限制,也可能由高速时的扭矩和功率限制,不能只看空载转速。
反算“能带多少质量”时也要先确定工况。给定允许加速度 、坡度和阻力模型后,可以用
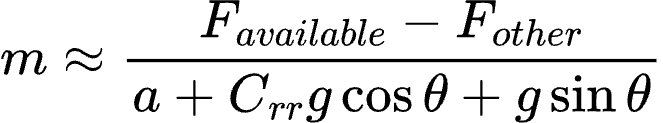
做初步反算。结果还必须经过附着、结构强度和制动能力校核。
3. 对机器人关节反推
在简化单关节模型中:
分子小于等于零时,关节连静态负载都无法保持;分子为正时,质量或重心距离越大,可用角加速度越低。
4. 选型时必须同时检查的六道门槛
Oriental Motor 将惯量、扭矩和速度列为选型核心量,并要求检查循环工况的有效扭矩。[9]机器人还要通过六道门槛。
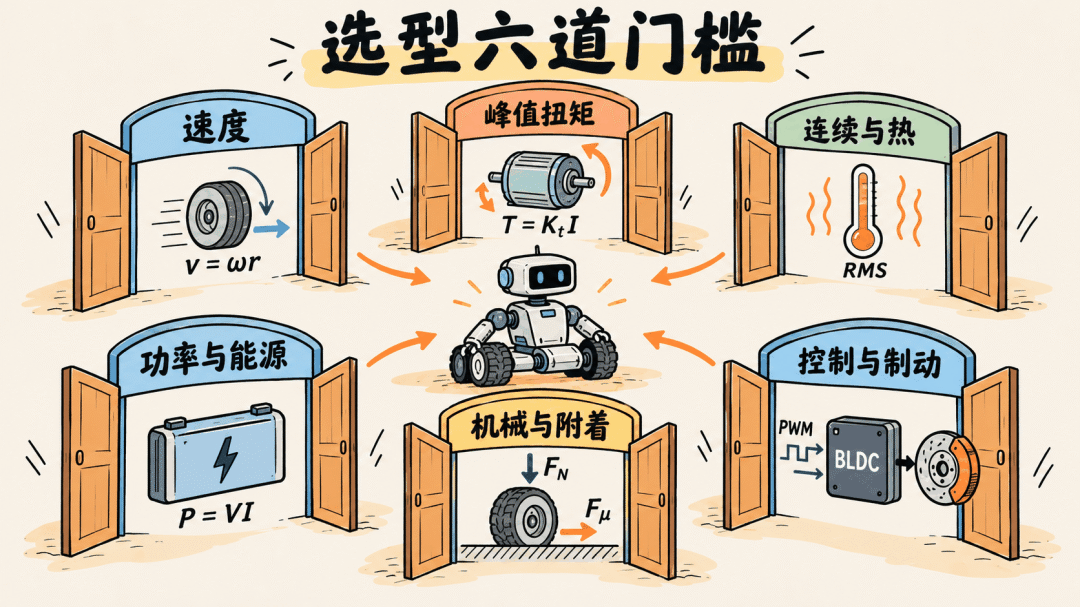
图 11|速度、峰值扭矩、连续热能力、功率能源、机械附着和控制制动必须同时通过校核
- 速度:把最高速度折算到电机轴,按最低母线电压检查机械转速、反电动势和电压余量。
- 峰值扭矩:检查最困难工况的持续时间、电机与驱动器峰值电流、减速器峰值扭矩和轮胎附着。
- 连续与热:按任务循环计算 RMS 扭矩或电流,并计入铁耗、环境温度和安装散热。
- 功率与能源:沿轨迹计算 或 ,检查峰值/连续功率、线束电流和电池容量。
- 机械与附着:检查传动和结构强度、寿命及附着极限。
- 控制与制动:检查位置传感、电流采样、控制带宽和回馈。反电动势过零换相无法可靠覆盖零低速大扭矩区,应使用霍尔、编码器或其他低速位置估计。[10]力控关节还要检查反驱性、间隙、摩擦、碰撞和失电保护。
5. 推荐的工程选型流程
选型可按下面十步进行,最后用样机数据修正模型。
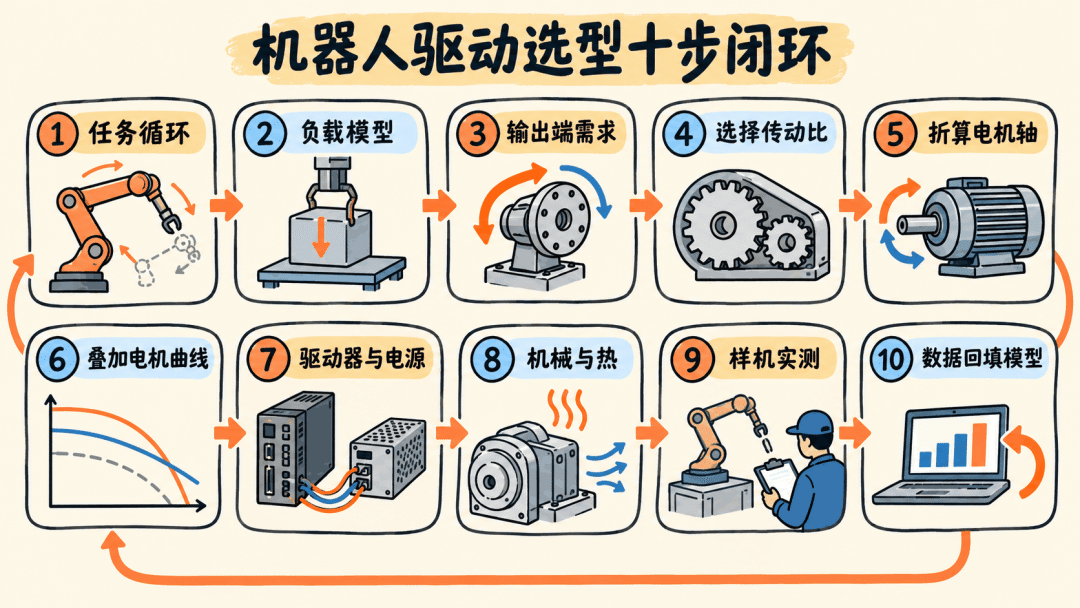
图 12|任务循环和负载模型给出需求,样机实测再把效率、摩擦与热参数回填到模型
- 定义任务循环:速度、加速度、持续时间、坡度或姿态;
- 建立负载模型:质量、轮径、滚阻、重心和惯量;
- 计算输出端随时间变化的力、扭矩、速度和功率;
- 在速度、扭矩、效率、反驱性和尺寸间选择传动比;
- 折算电机转速、峰值/RMS 扭矩和反射惯量;
- 用电机曲线检查全部峰值与连续工作点;
- 按最低电池电压校核驱动器、电流口径、回馈和保护;
- 校核减速器、轴承、联轴器、附着、制动和散热;
- 实测电压、电流、温度、转速、速度和加速度;
- 回填滚阻、摩擦、效率和热参数,确定量产裕量。
冲击大或模型不确定时增加裕量;重量和能耗受限时,应靠实测减少不确定性,而非盲目放大电机。
七、常见误区
误区一:“电压越高,力气越大”
扭矩主要由成矩电流决定。若低速电压已经够用且限流不变,提高电压不会增加稳态低速扭矩。
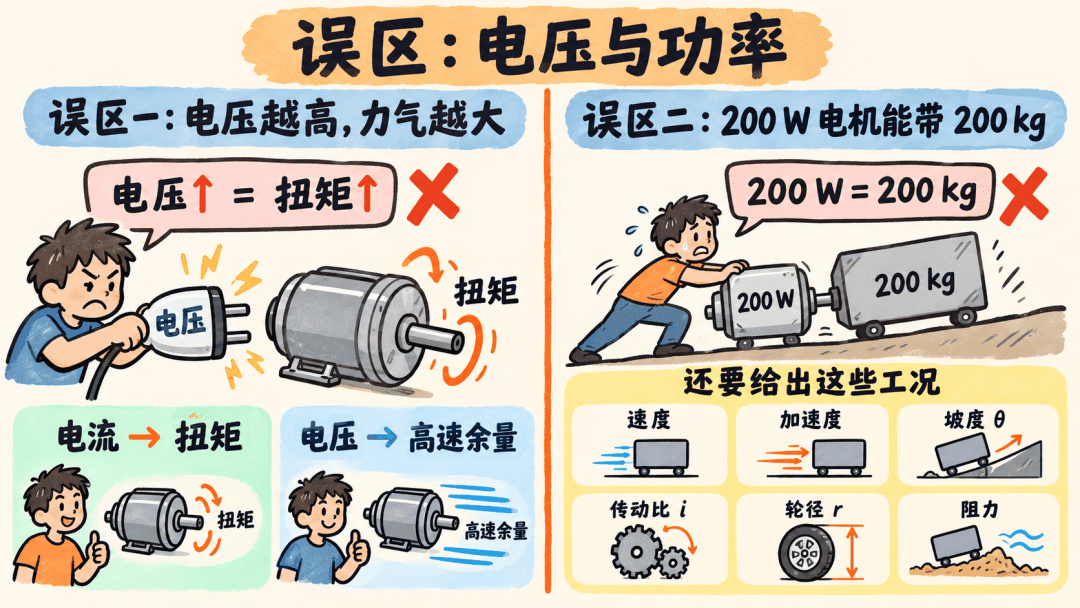
图 13|电压不直接等于扭矩,电机功率也不能脱离速度、坡度和传动条件换算负载质量
误区二:“200 W 电机能带 200 kg”
功率不能直接换算质量,还要知道速度、加速度、坡度、传动比、轮径和阻力。大减速比可低速带重物,但不保证速度、爬坡和散热。
误区三:“峰值扭矩够,电机就够”
峰值扭矩只能短时维持;反复启停要看 RMS 电流,高速运行还要看铁耗和轴承损耗。
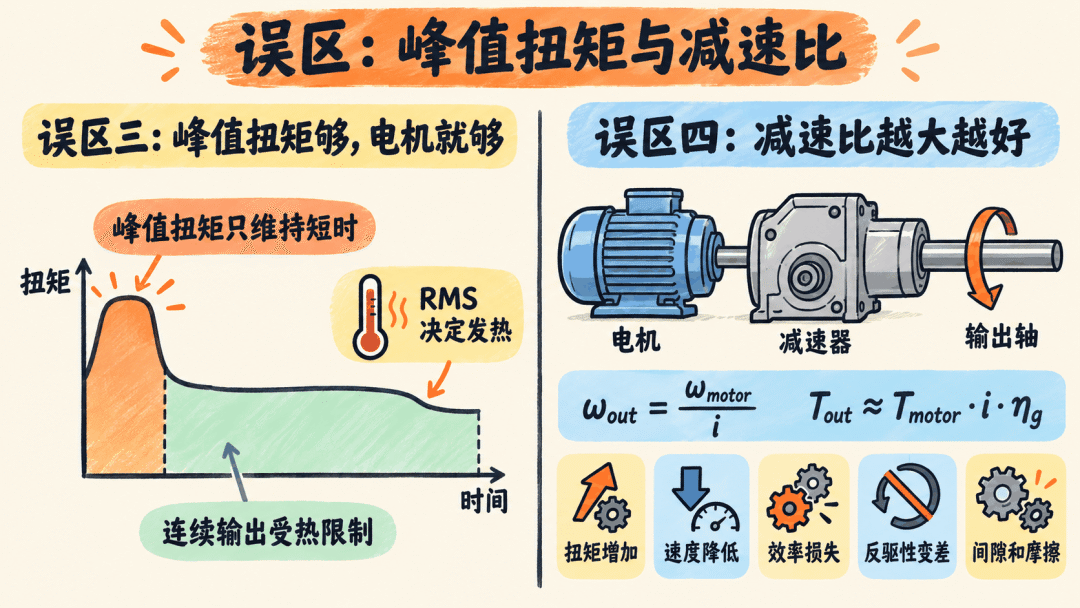
图 14|峰值能力不能替代连续热校核,更大减速比也要付出速度、效率、反驱性与间隙代价
误区四:“减速比越大越好”
大减速比会降低速度和反驱性,增加电机转速、损耗、打滑、间隙与摩擦。
误区五:“驱动器显示 10 A,所以电机就是 10 A”
先确认驱动器显示的是母线电流、相电流峰值、相电流 RMS,还是 q 轴电流。口径不同,不能直接代入同一个扭矩常数。
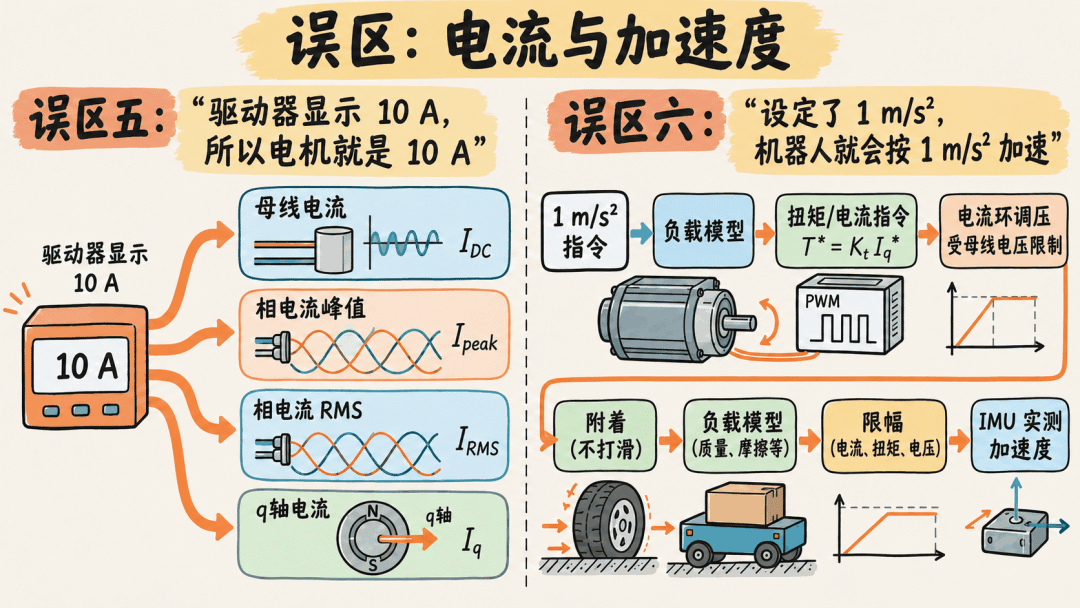
图 15|电流口径必须与扭矩常数一致,加速度指令也要经过扭矩、电压、附着和控制限幅后才能变成实测运动
误区六:“设定了 1 m/s²,机器人就会按 1 m/s² 加速”
加速度指令只是目标值,还受扭矩、电压、电流、附着和限幅影响。应以电流、轮速和 IMU 实测结果为准。
结语:用“工作点”代替“单一参数”思考
整条驱动链可以归纳为:电压限制高速余量,电流决定扭矩和主要发热,传动把扭矩与转速换成力与运动;负载和阻力决定需求,净力决定加速度,功率与散热决定输出能维持多久。
因此,选型时不要只问“这台电机能带多少公斤”,而要问:
在给定电池电压、驱动器限流、传动比、轮径或力臂、坡度或姿态、目标速度、目标加速度和任务循环下,这台电机的峰值工作点与连续工作点是否都落在允许范围内?
把需求写成一组明确的工作点后,电压、电流、扭矩、负载、速度和加速度之间的关系就能计算、测试和验证。
参考资料
- Texas Instruments, Hardware design considerations for an efficient vacuum cleaner using a BLDC motor:https://www.ti.com/lit/pdf/slva654
- maxon Support, Motor constants:https://support.maxongroup.com/hc/en-us/articles/360005873794-Motor-constants
- ODrive Documentation, Controller:https://docs.odriverobotics.com/v/latest/manual/control.html
- ODrive Documentation, odrivetool Setup:https://docs.odriverobotics.com/v/latest/guides/odrivetool-setup.html
- maxon Support, Current ripple due to PWM resulting in motor heating:https://support.maxongroup.com/hc/de/article_attachments/360009938054
- maxon Support, I2t Limitation & Motor winding protection:https://support.maxongroup.com/hc/en-us/articles/4412763373970-maxon-controllers-I2t-Limitation-Motor-winding-protection
- maxon Support, Gearhead: Mass inertia:https://support.maxongroup.com/hc/en-us/articles/360006129633-Gearhead-Mass-inertia
- Franka Robotics, Franka Control Interface Overview:https://frankarobotics.github.io/docs/overview.html
- Oriental Motor, Motor Sizing Calculations:https://www.orientalmotor.com/technology/motor-sizing-calculations.html
- Texas Instruments, SLVAEG3B, BLDC Commutation:https://www.ti.com/document-viewer/lit/html/SLVAEG3B/GUID-59721445-2017-4984-8F76-49439F38C90D
关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。