拆解 QDD 电机:宇树机器人采用的驱动方案,有什么不同?
首发于公众号「AI工业」 · 查看原文
QDD 电机由电机和低减速比减速器组合而成。QDD 是 Quasi Direct Drive 的缩写,中文通常称为“准直驱”。
随着宇树等四足机器人的普及,QDD 也逐渐进入更多人形机器人的关节。机器人跑跳、落地时如何出力,和这种驱动结构密切相关。
拆解对象是 RobStride 04,该系列中扭矩最大的一款,峰值扭矩为 120 N·m,减速比为 9:1。
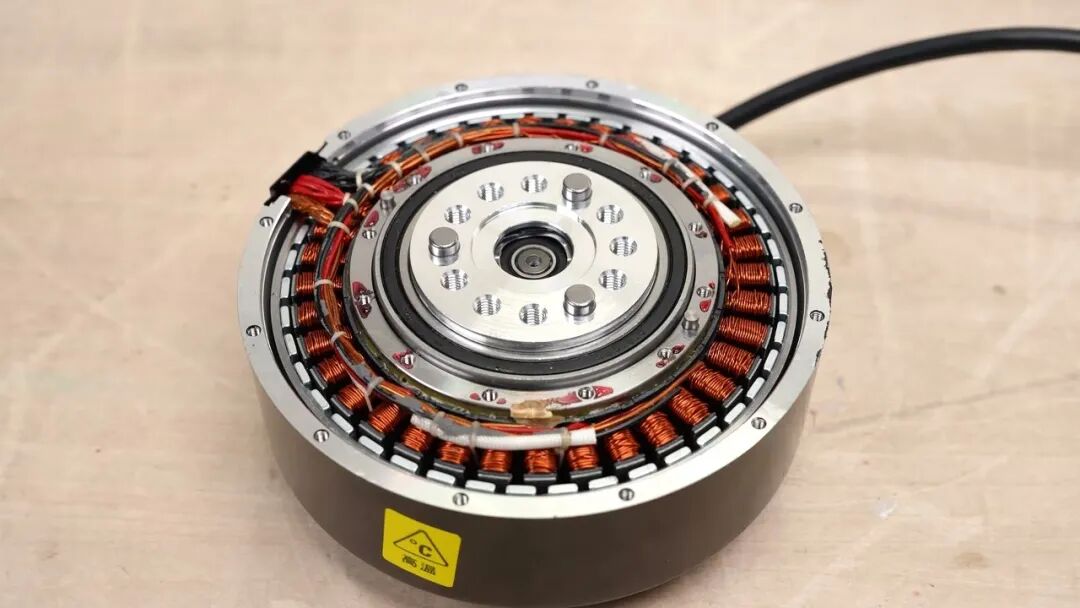
RobStride 04 型 QDD 电机实物。
这台电机购自速卖通,花了 3.9 万日元(约合人民币 1950 元)。
本文素材源于 Disassembling a QDD Motor: A Key Component for Physical AI! How Does It Differ from a Regular Motor?
更多资料:每日产业信息、2000+份国内外行业报告及500+份非公开资料,均可在文末扫描知识星球二维码获取;商务合作请后台留言。
一、高减速比、直驱与 QDD:机器人关节如何取舍?
人形机器人落地、被推搡时,关节既要承受冲击,也要撑住身体。电机需要足够大的扭矩,却又得塞进有限的关节空间。
要增加扭矩,可以把电机做大,也可以加减速器,用转速换扭矩。工业机器人长期采用高速电机配合高减速比减速器;直驱方案则省去减速器,减少摩擦和齿轮间隙带来的影响。
但四足机器人和人形机器人要跑、跳,还会受到外力。单靠高减速比或直驱,都有难以兼顾的地方。
高减速比方案把高速电机与 100:1 等大减速比减速器组合起来,能够在较小体积内输出较大扭矩。但从外部推动关节时,输出轴往往很难转动,也就是反向驱动能力较差。
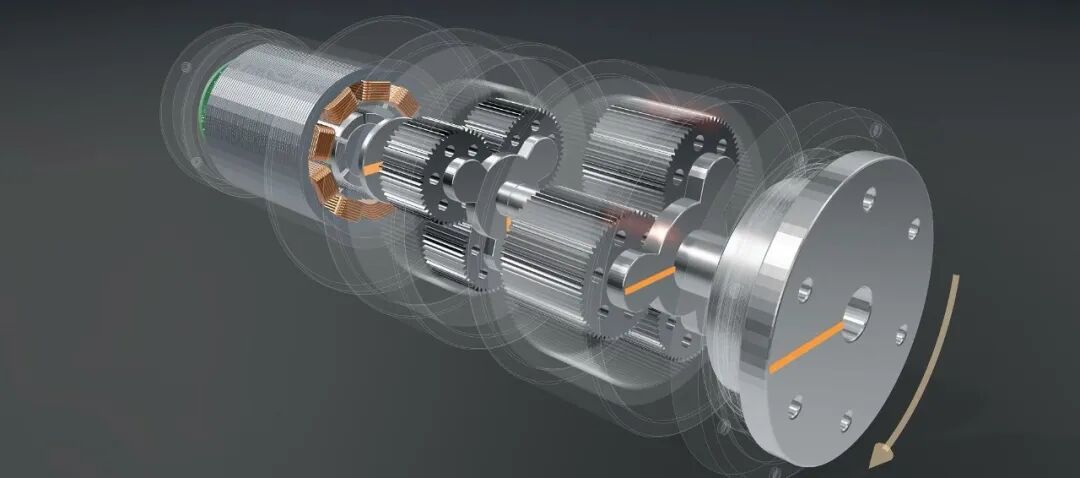
高减速比方案通过多级齿轮放大扭矩,也使输出轴更难被外力反向带动。
机器人落地时,如果关节无法随外力运动,突然的冲击就难以释放,严重时可能损伤齿轮。减速器内部较大的摩擦,也会干扰根据电机电流估算关节输出扭矩的过程,有时需要额外安装扭矩传感器。
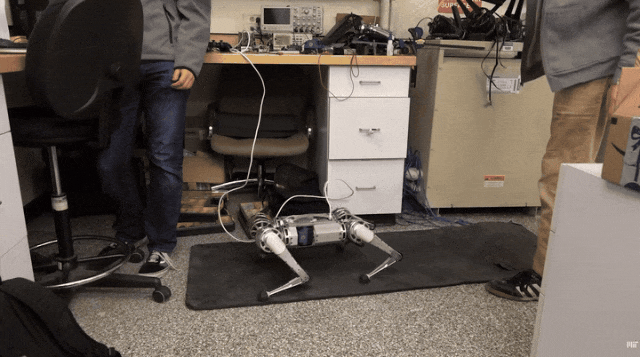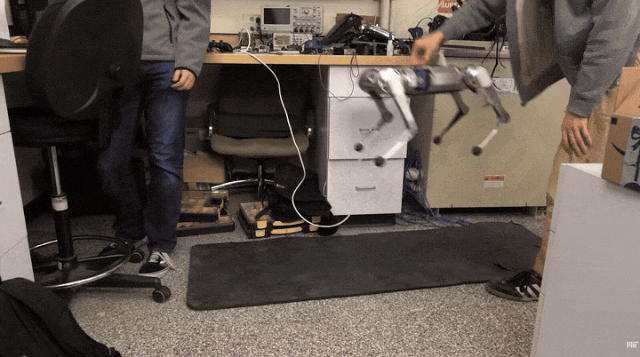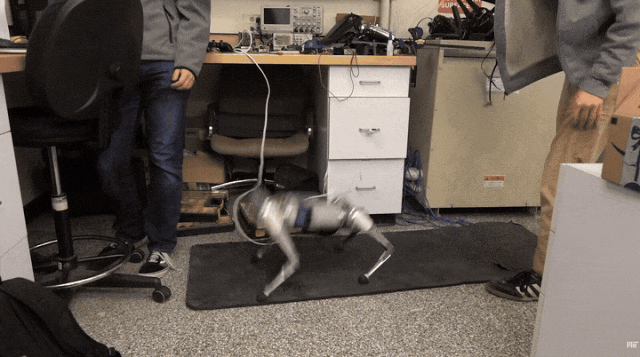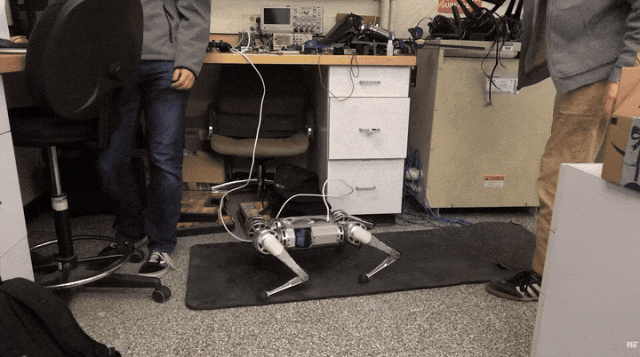
MIT Mini Cheetah 被举起后放落,落地时腿部弯曲缓冲。来源:MIT。
工业机械臂主要追求定位精度,高减速比方案通常适用。换成经常受到外力扰动的四足机器人和人形机器人,就还要考虑冲击如何释放、关节出力如何控制。
直驱方案不经过减速器,直接把电机转动传给关节。没有减速器带来的阻力和间隙,关节更容易被外力带动,具有较好的反向驱动能力。
演示中用的是一台从机械臂上拆下、未装减速器的电机,并非专门设计的直驱关节电机。用手指就能轻松转动它的轴,反向驱动的感觉很直观。
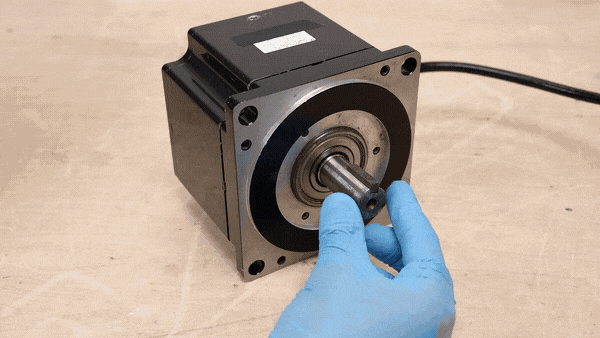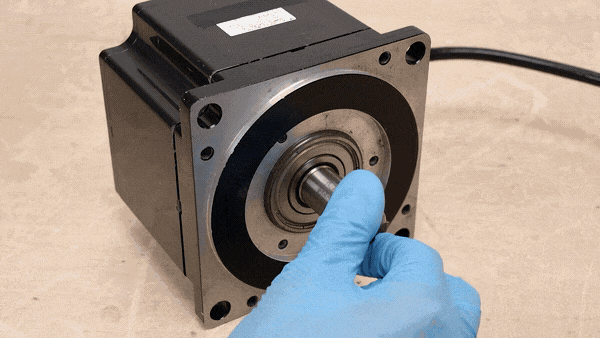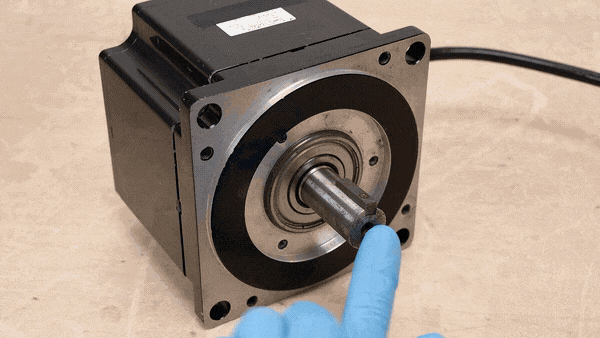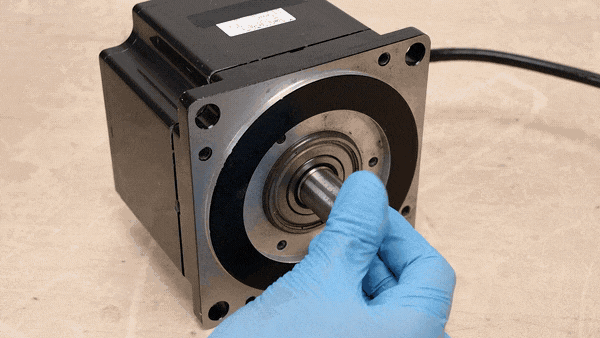
手指推动没有减速器的电机轴,演示反向驱动。
没有减速器摩擦的干扰,根据流过电机的电流,可以较准确地推算输出扭矩。代价是,全部扭矩都要由电机自身产生。要撑住人形机器人的重量,电机往往得做得更大、更重。
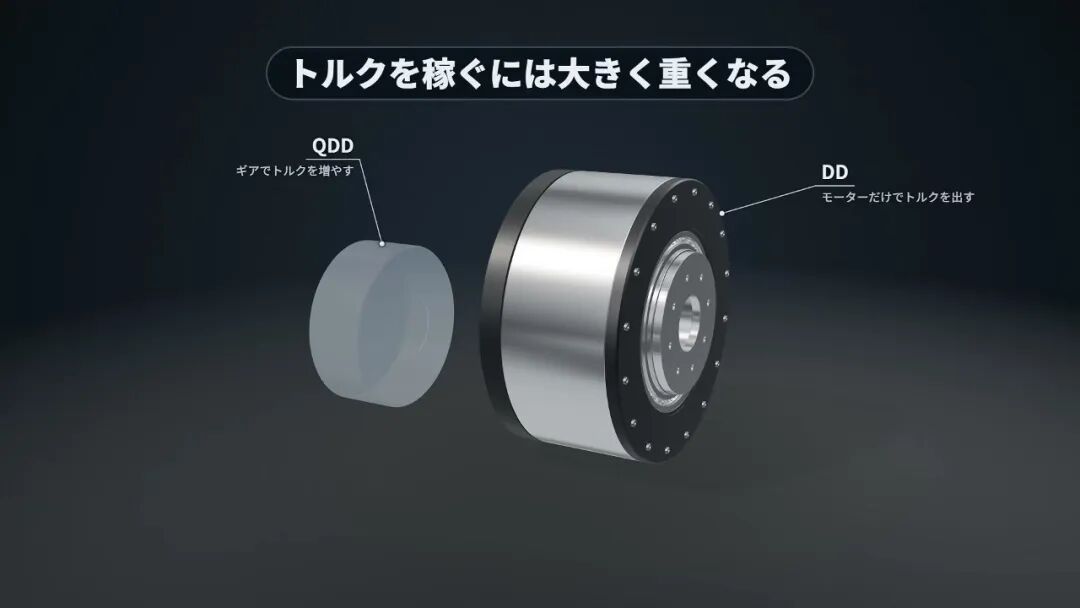
直驱依靠电机自身产生扭矩,QDD 则通过减速器放大扭矩。
给刚才的电机装上高减速比减速器,就能构成高减速比驱动器。扭矩放大了,输出轴也会更难被外力带动。
机器人关节需要同时做到三件事:较高的扭矩重量比、承受冲击的能力,以及对输出扭矩的估算能力。也就是尽量轻、出力足,落地时能缓冲冲击,还能根据扭矩估算与地面的作用力,及时调整出力。
高减速比方案在反向驱动和冲击缓冲方面存在局限,直驱方案则难以在质量受限时提供足够扭矩。QDD 通过低减速比在这些要求之间取得折中,通常采用扁平电机提高扭矩,并将减速比控制在约 10:1。
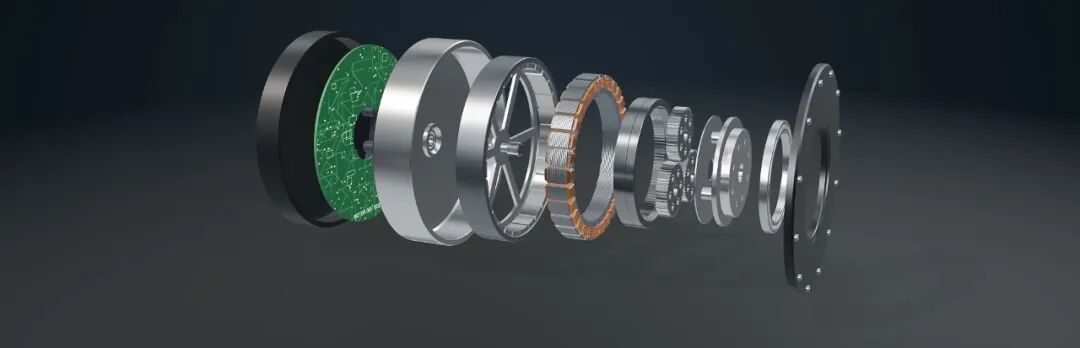
QDD 方案将扁平电机与一级行星减速器集成在同一模块内。
这类 QDD 模块的输出轴通常仍能用手转动,受到冲击时可以随外力运动,缓冲一部分冲击;根据电流估算扭矩的能力也基本保留下来。MIT 的“猎豹”机器人研究让这种方案受到关注,此后它在四足机器人和人形机器人中逐渐普及。
QDD 的扭矩密度通常不及高减速比方案,长时间保持高负载姿态时,电机也容易发热。某些关节仍需要更高的减速比,或者改用其他驱动方式。
二、扭矩与温升:120 N·m 能持续多久?
RobStride 04 的峰值扭矩为 120 N·m,额定扭矩为 40 N·m。产品手册给出的持续时间很明确:120 N·m 只能持续约 10 秒,不能作为连续工作扭矩。长时间维持这个出力,驱动电路可能过热损坏。
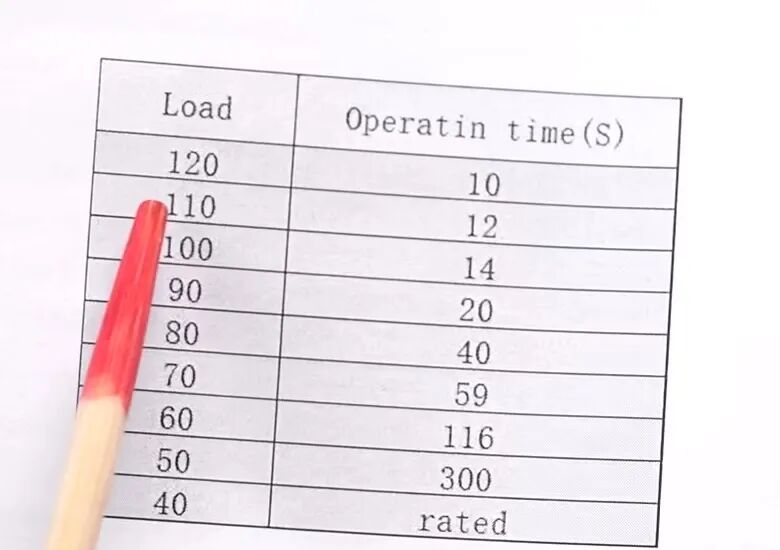
产品手册中的扭矩与持续时间表:120 N·m 对应约 10 秒,40 N·m 为额定值。
这台模块采用 48 V 供电,通过 CAN 总线控制,电机控制器集成在内部。测试时用 ESP32 单片机配合 CAN 收发器发送指令,接好线后就能控制旋转、翻转和停止。
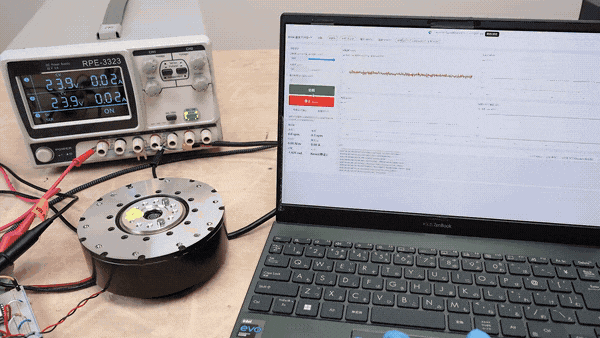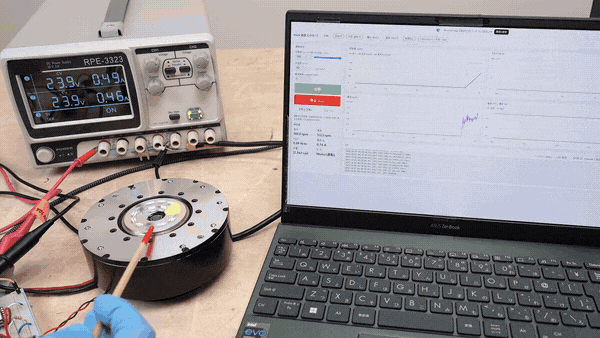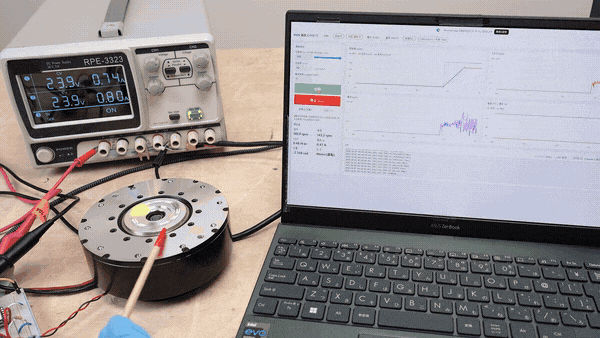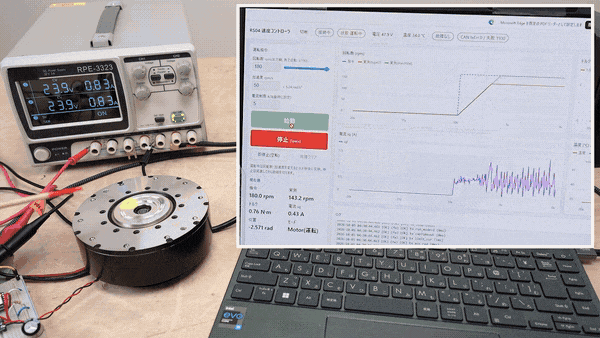
接入电源和 CAN 控制后,QDD 模块按指令转动。
带电保持位置时,用工具向输出轴施力,轴仍保持不动。
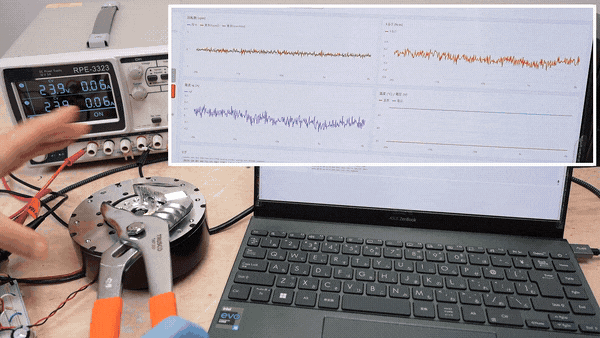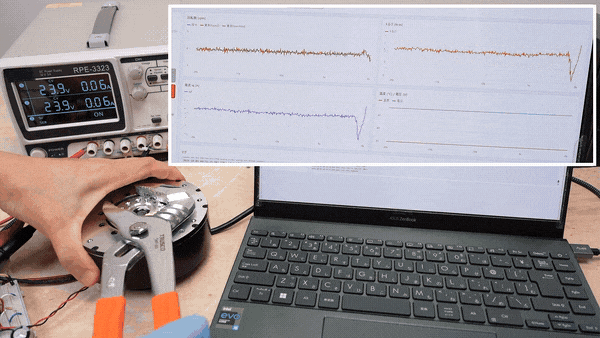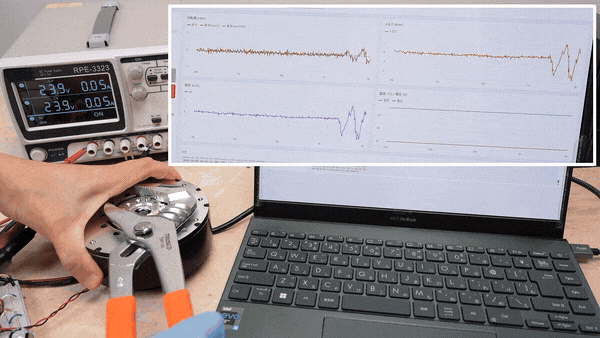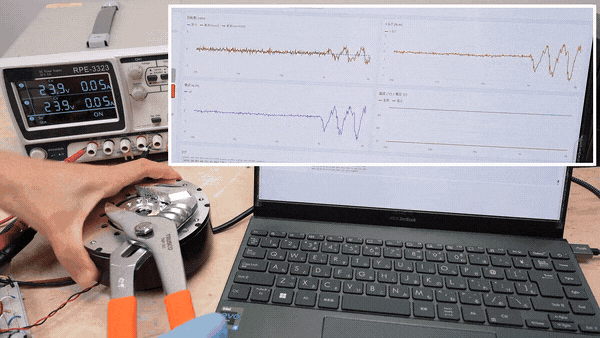
带电保持位置时,用工具向输出轴施力,屏幕曲线随扰动变化。
空载运行约 10 分钟后,机身温度已经达到约 40°C。还没承受负载,电机就已经明显发热。拆下盖板,内侧贴着一圈导热硅胶垫,把绕组产生的热量传向盖板和外壳。
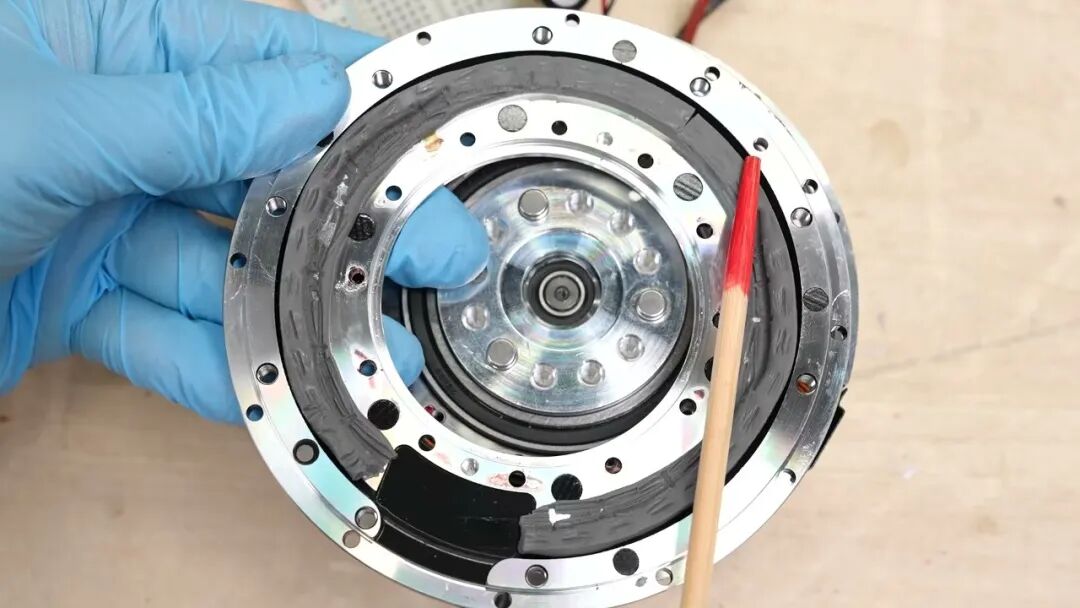
盖板内侧的环形导热硅胶垫,把绕组热量导向外壳。
三、电机本体:外转子与多极定子
转动输出轴时,可以看到内部转子随之旋转。由于中间经过减速器,转子的转速高于输出轴。带绕组的定子固定不动,永磁体装在外侧转子上,构成外转子永磁电机;这种结构也常见于无人机电机。
打开电机后转动输出轴,可观察内部转子随之旋转。
外转子的转动惯量较大,也更容易获得较大扭矩,对这类 QDD 模块可能更有利。继续拆下转子和定子组件,轴承与行星齿轮机构也露了出来。
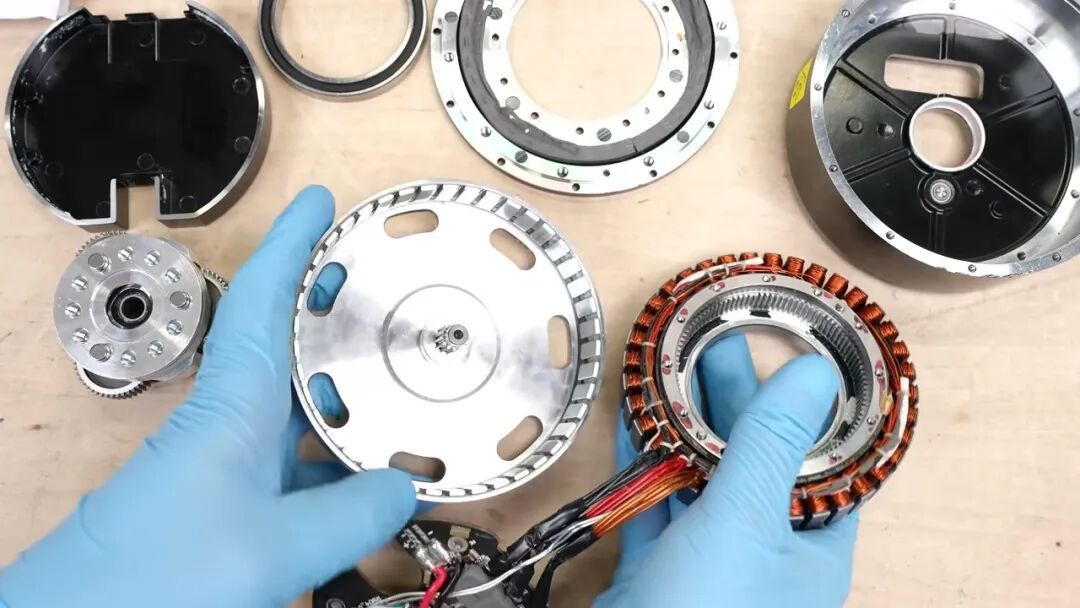
拆出的壳体、转子、定子与减速组件。
电机采用三相、多极设计,定子铁芯由冲片叠压而成。增加极数有利于缩短不产生有效扭矩的绕组端部,而不必显著增大铁芯。但电机每转一圈所经历的电角度周期也会增加,带来更高的铁芯损耗,并要求更短的控制周期。
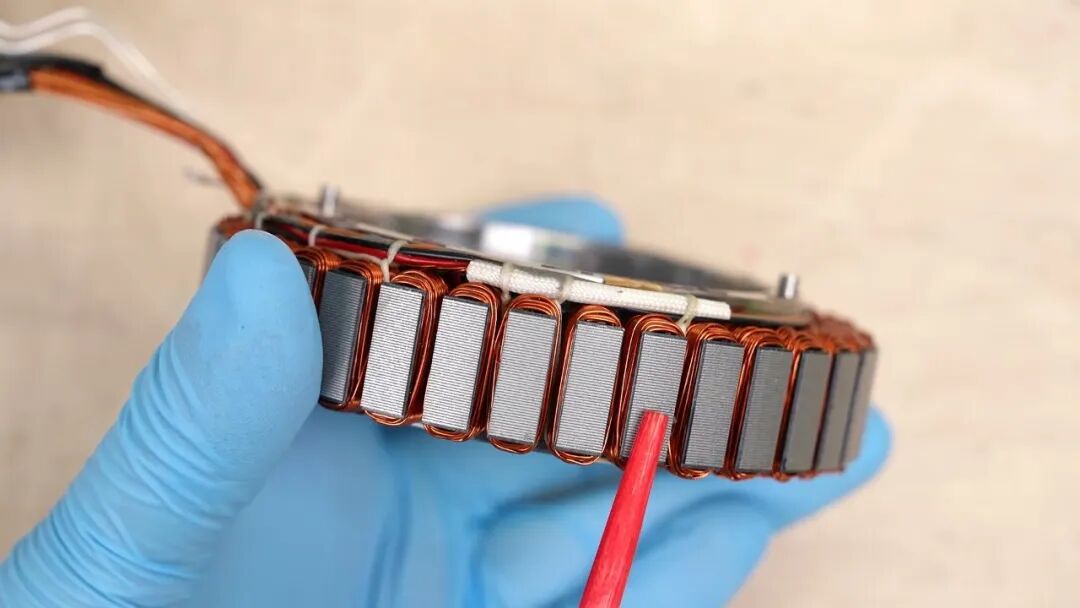
多极定子:叠片铁芯上密布铜线绕组。
外转子内侧排列着钕磁铁,通过胶黏剂固定,并用塑料隔块定位。转子旋转时,离心力将磁铁压向外圈,有助于降低磁铁向内脱落的风险。
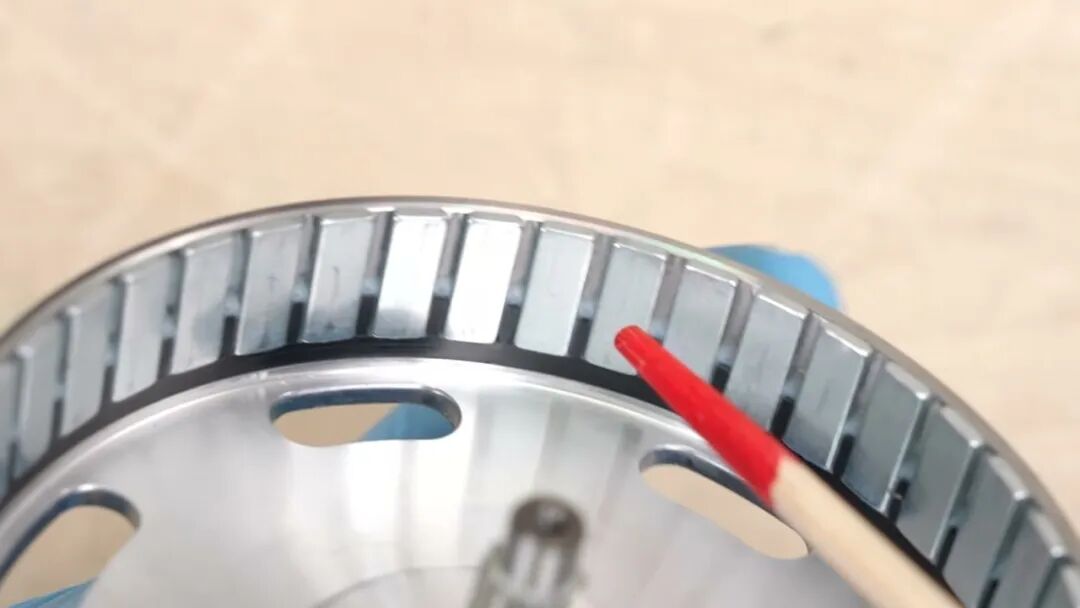
外转子内侧排列着永磁体。
这次拆解未观察到明显的动平衡修正痕迹,具体处理方式无法确定。
四、驱动电路:控制、采样与散热
驱动电路板上集成了单片机、传感器、通信芯片和功率半导体。板子原本有防潮涂层,表面也沾着齿轮润滑脂。用乙醇擦掉油脂后,防潮涂层似乎也被一并擦掉了。
主控是兆易创新 GD32F303,一款采用 Arm(英国处理器架构公司)Cortex-M4 内核的 32 位单片机。它支持 DSP 指令,带浮点运算单元,适合电机控制。
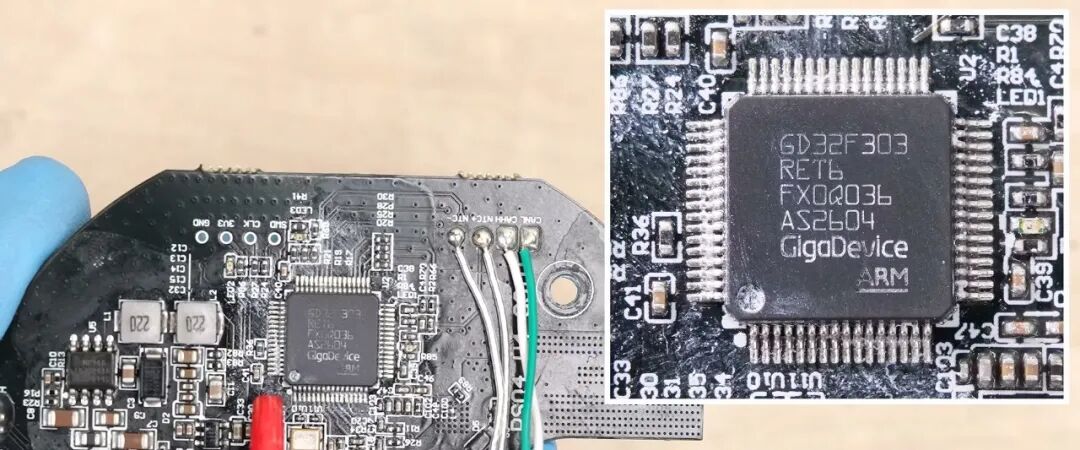
控制板使用兆易创新 GD32F303 单片机。
导热硅胶垫下面是三相逆变电路,使用东方半导体的硅 MOSFET,每组两颗并联。器件耐压 100 V,导通电阻 4.3 mΩ,脉冲漏极电流 560 A,连续漏极电流额定值 140 A。这些是 MOSFET 的器件参数,并非电机模块的工作电流。
选用较低导通电阻的器件,可能是为了减少功率电路的发热。
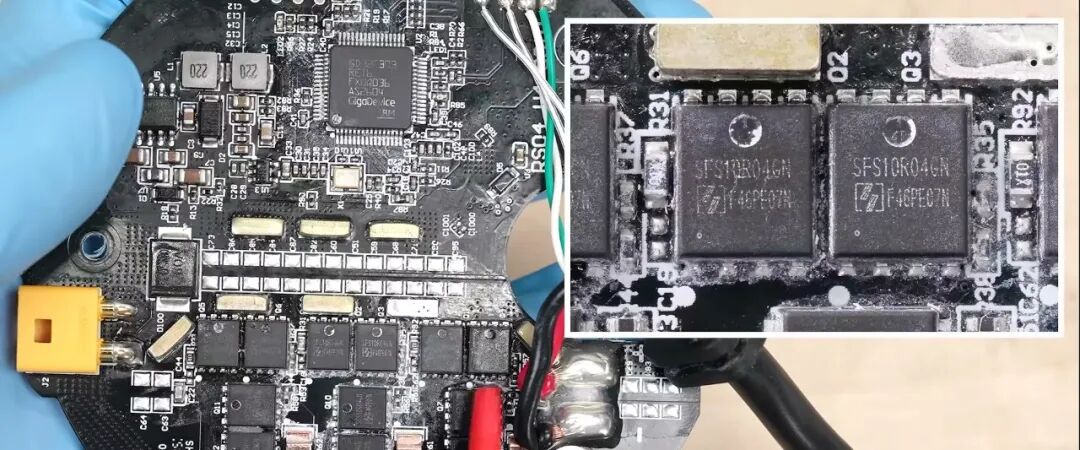
三相逆变电路使用东方半导体 SFS10R04GNF MOSFET。
功率器件产生的热量先传到电路板,再经过导热硅胶垫导向铝合金外壳。硅胶垫紧贴外壳。绕组和逆变器都在发热,长时间高负载运行,能否把热量及时散出去就很关键。
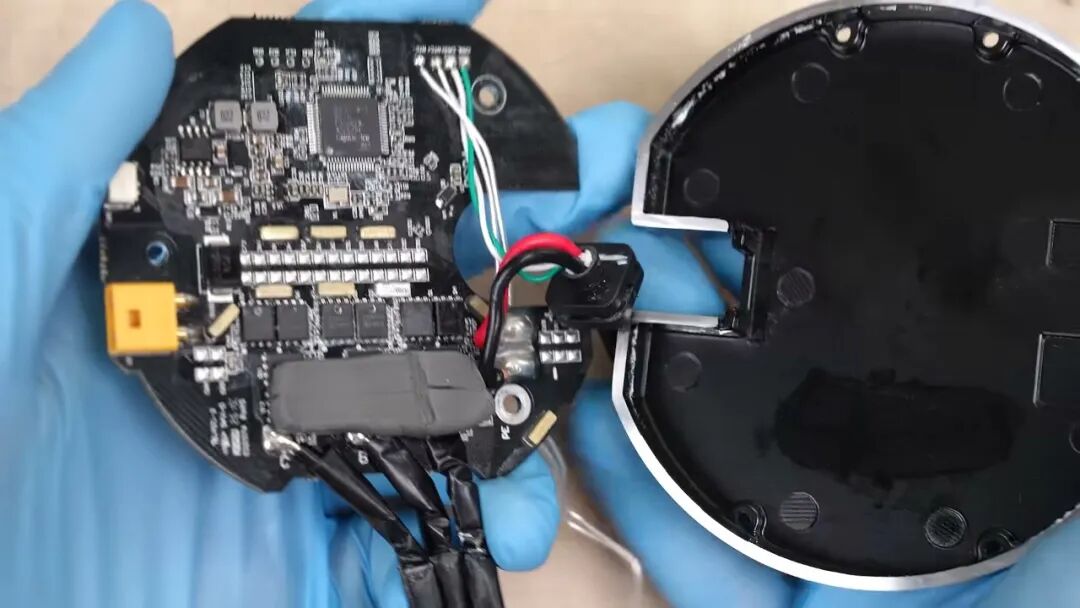
功率器件附近的导热硅胶垫贴向金属外壳,形成散热路径。
逆变器的三相电流分别通过三组采样电阻测量。电流测得准,才能精确控制电机,并据此估算输出扭矩。
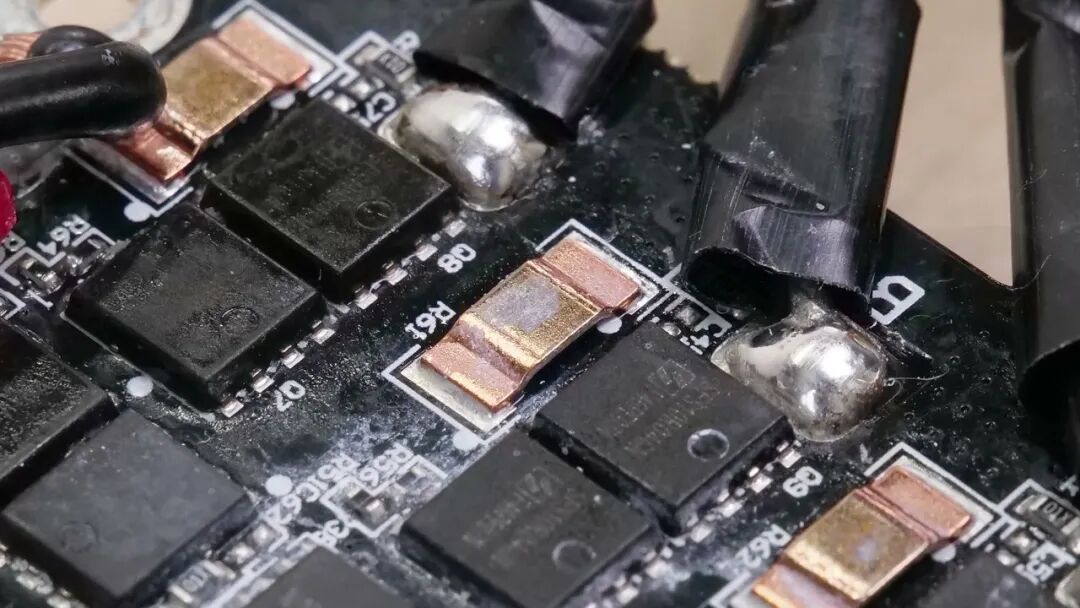
逆变器附近的低阻值采样电阻,用于测量各相电流。
功率电路附近的金属铜条可以降低铜箔路径的等效电阻,也可能用来暂时储热。关节负载突然增加时,逆变器会迅速升温,热量传到外壳却需要时间。铜条增加了局部热容量,或许能缓冲这段温升;储热用途仍是讲解中的推测。
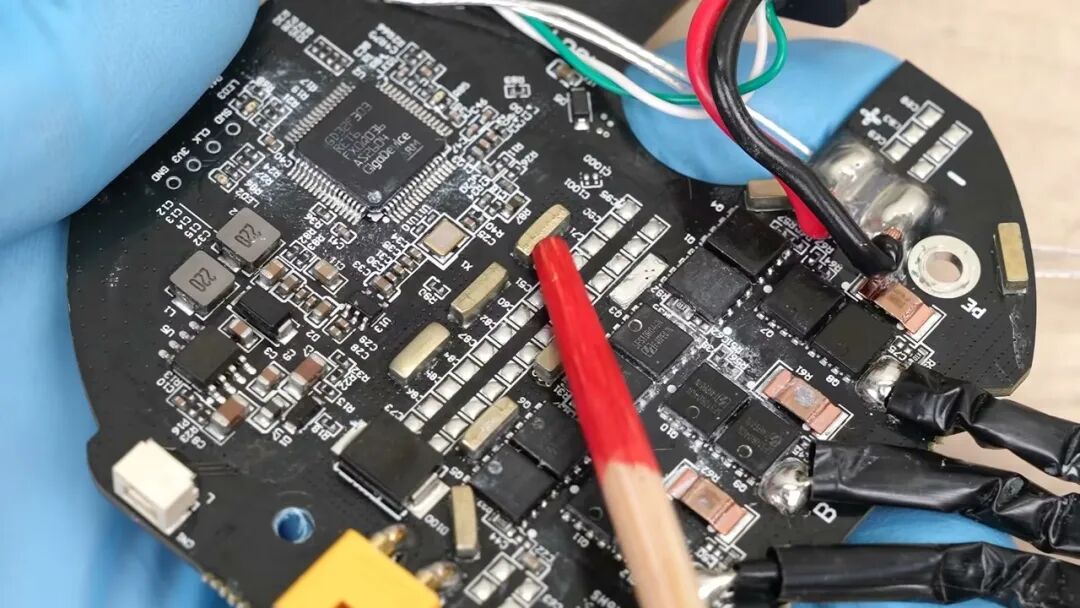
驱动板上的金属铜条;旁边成排的 MLCC 焊盘未安装器件。
板上预留了不少 MLCC(多层陶瓷电容)焊盘,但没有装器件,另一面使用了电解电容。电解电容的等效串联电阻 ESR 和等效串联电感 ESL 通常较高,负载突变时能否稳住供电,还需要测试。
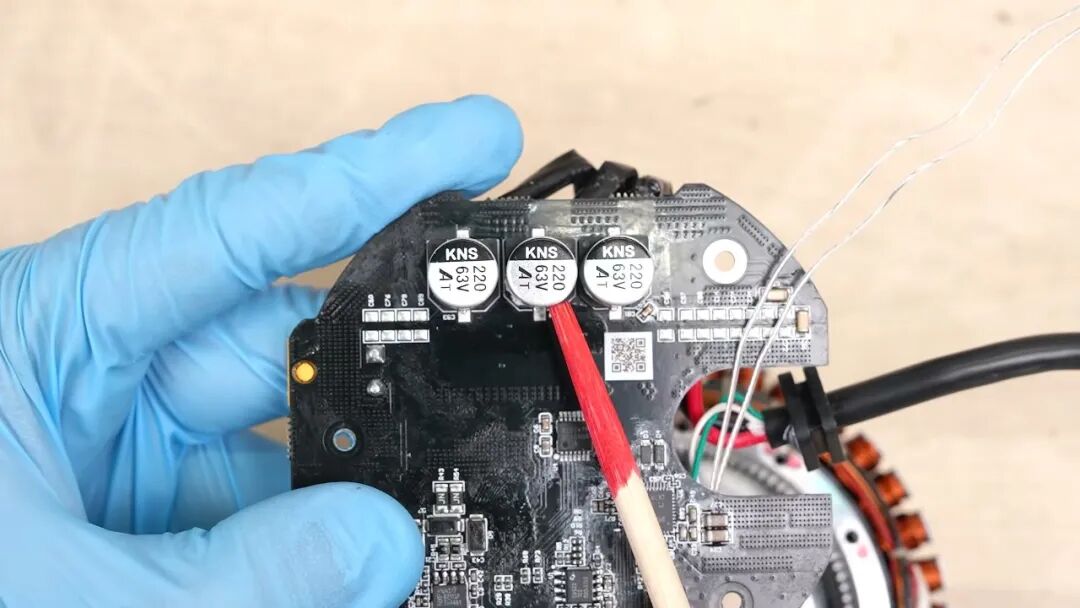
驱动板另一面的三颗电解电容。
模块额定供电为 48 V,控制系统最低可在 24 V 工作。按讲解中的判断,48 V 供电留出的电压余量,应该能降低负载突变导致控制系统掉电重启的风险。
电路板另一面主要是通信和传感器芯片。德州仪器(美国模拟与嵌入式芯片厂商)的 DRV8353 驱动 MOSFET 的栅极。
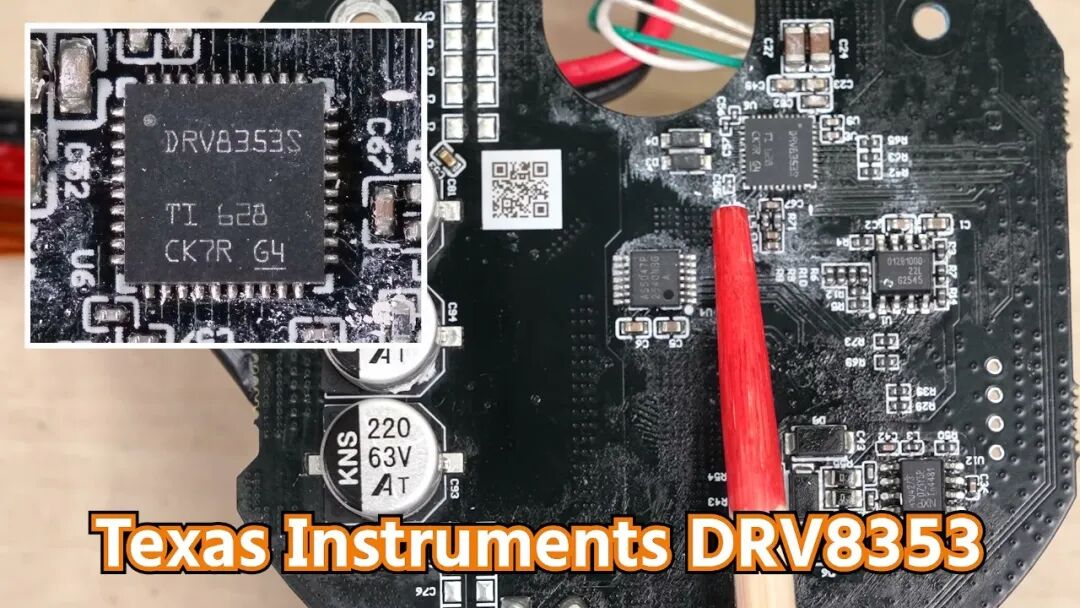
德州仪器 DRV8353S 栅极驱动器的型号特写与板上位置。
恩智浦(荷兰半导体公司)的 TJA1042 是 CAN 收发器,与 GD32 单片机内置的 CAN 控制器配合使用。
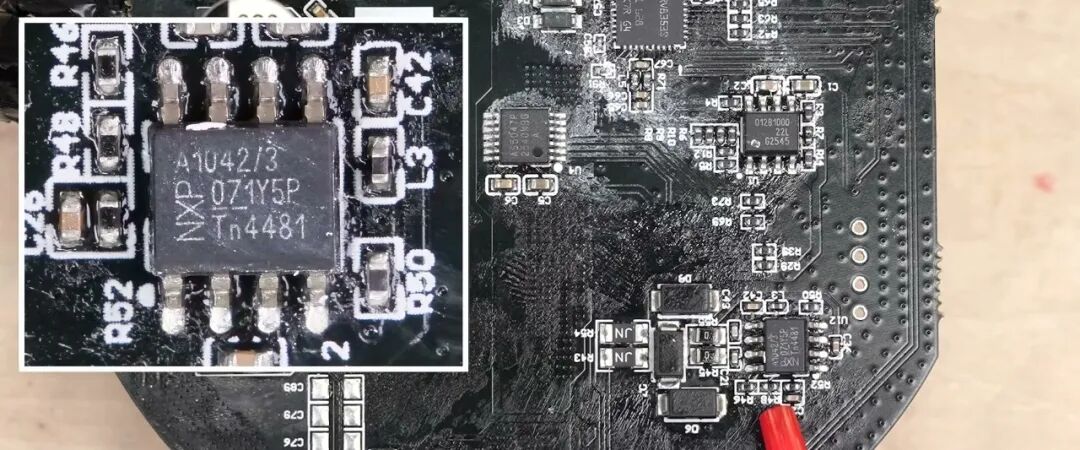
电路板背面的恩智浦 TJA1042 CAN 收发器。
五、位置检测:两颗磁传感器如何测角度?
两颗磁传感器分别来自英飞凌(德国半导体公司)和 ams(起源于奥地利的传感器及模拟芯片厂商)。
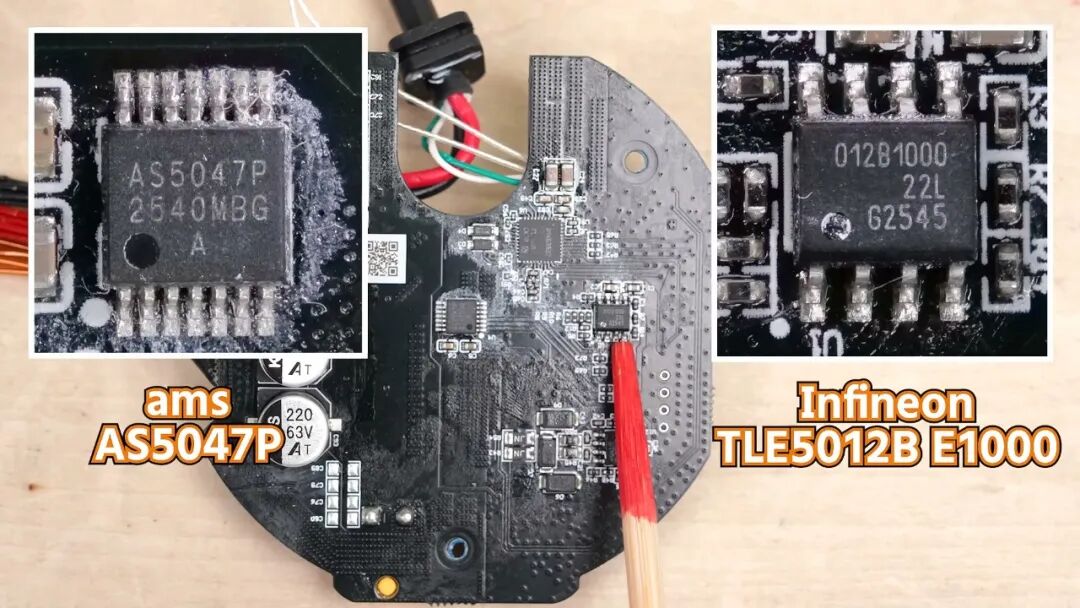
两颗磁传感器及其芯片型号。
中央的 ams 芯片是磁式旋转位置传感器。装配后,它与转子轴线对齐,正对轴端磁铁,通过读取磁场方向判断转子的朝向。
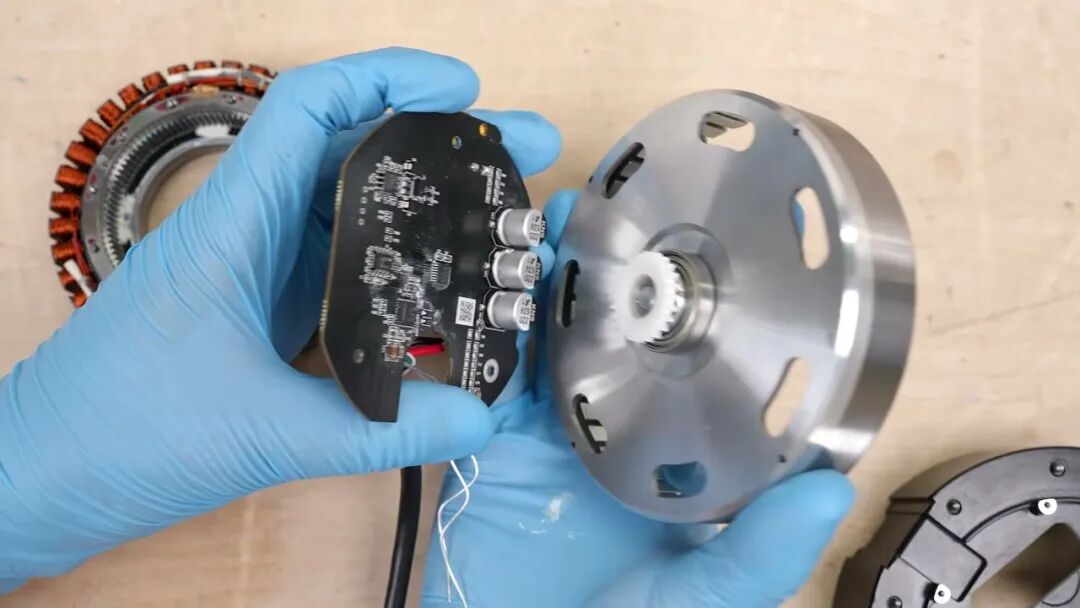
装配时,控制板上的磁传感器与转子轴端磁铁相对。
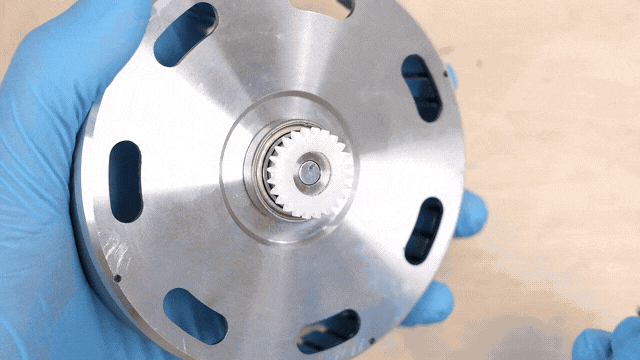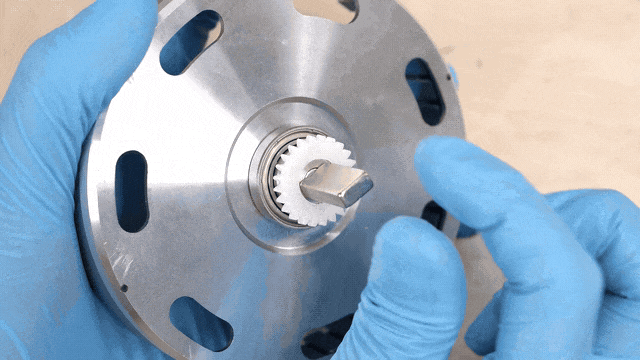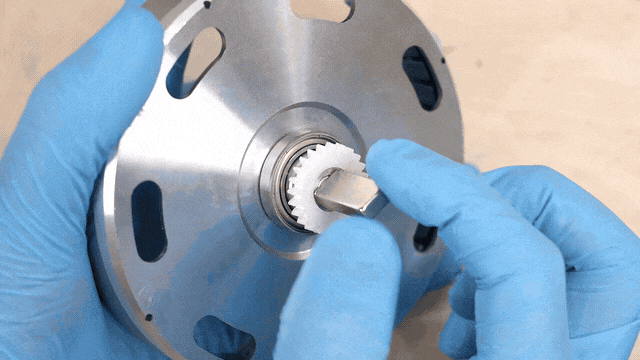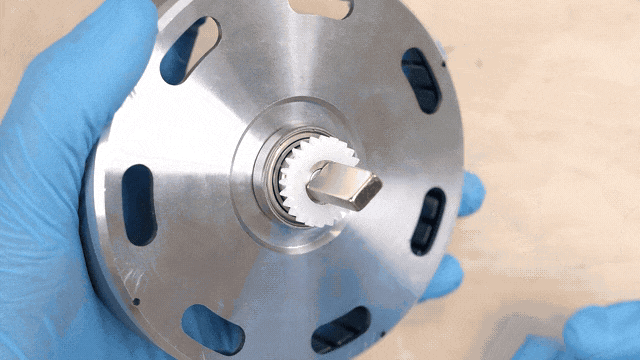
将条形磁铁靠近转子轴端磁铁,观察它偏转、对齐。
另一颗磁传感器偏离转子轴线,对着第二只齿轮。第二只齿轮与转子上的塑料齿轮啮合,轴端同样装有磁铁,传感器读取磁场方向来判断转角。
两只齿轮的齿数不同,旋转时两路磁信号的相对关系会逐渐变化。根据这种错位,可以推算转子的位置,这就是游标原理。
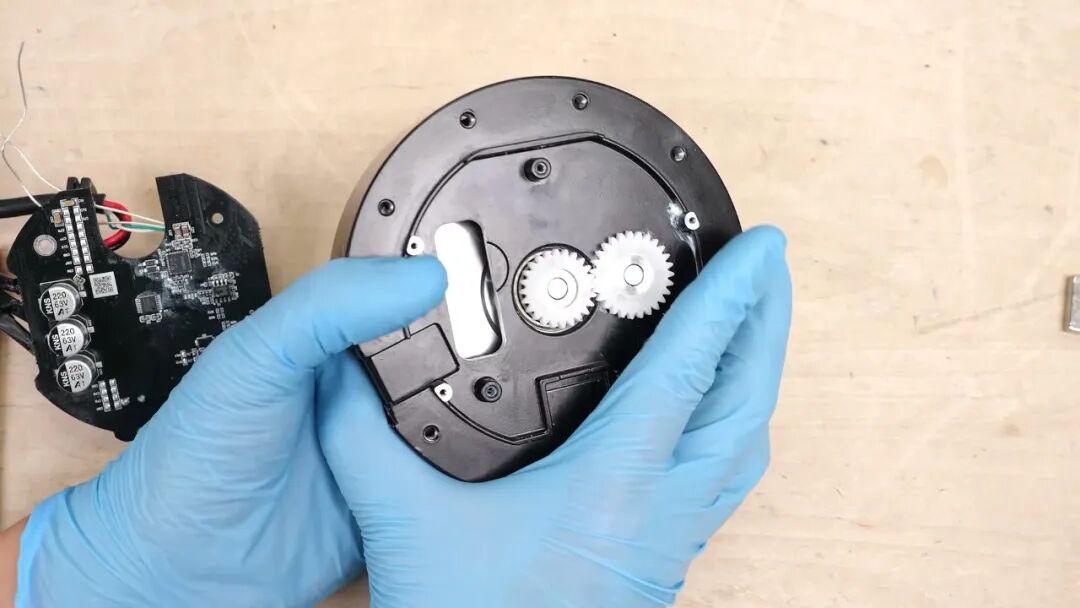
两只齿数不同的齿轮配合磁传感器,用于判断转动位置。
知道输出轴的初始角度,再辨别转子转过多少圈,程序就能在启动时判断关节角度。磁式检测的选择可能与成本和使用环境有关:光学式绝对值角度传感器更贵,电机内部又容易溅上润滑脂,安装空间也有限。
按视频中的估算,这套磁式角度检测只需几百日元(约合人民币几十元)。板上的半导体主要来自中国厂商,部分通信和传感芯片来自欧美厂商。
六、机械结构:行星齿轮与输出轴承
机械部分采用行星齿轮减速器:太阳轮与电机转子连为一体,行星架连接输出轴,中间有三只行星轮,内齿圈固定在定子壳体上。电机转动经过这组齿轮减速后,传到输出轴。
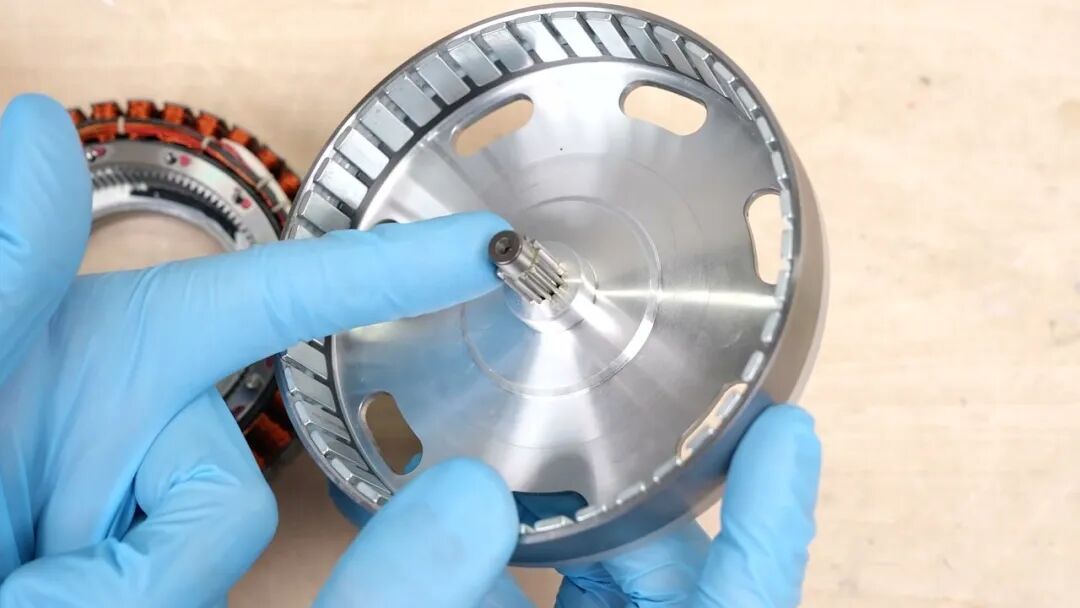
外转子中央的太阳轮,与转子连为一体。
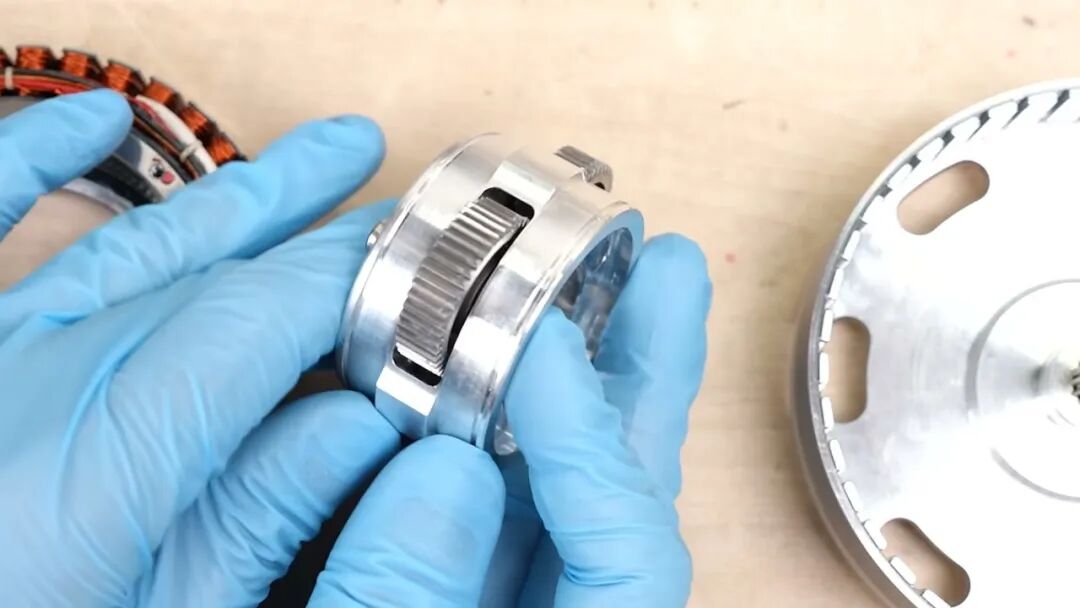
拆出的行星减速组件,可见行星齿轮的啮合结构。
多处机械组件装有轴承,品牌包括 C&U 和 S&F,以 C&U 为主。输出轴用了两只大直径轴承。这些机械部件基本都能在中国国内采购。
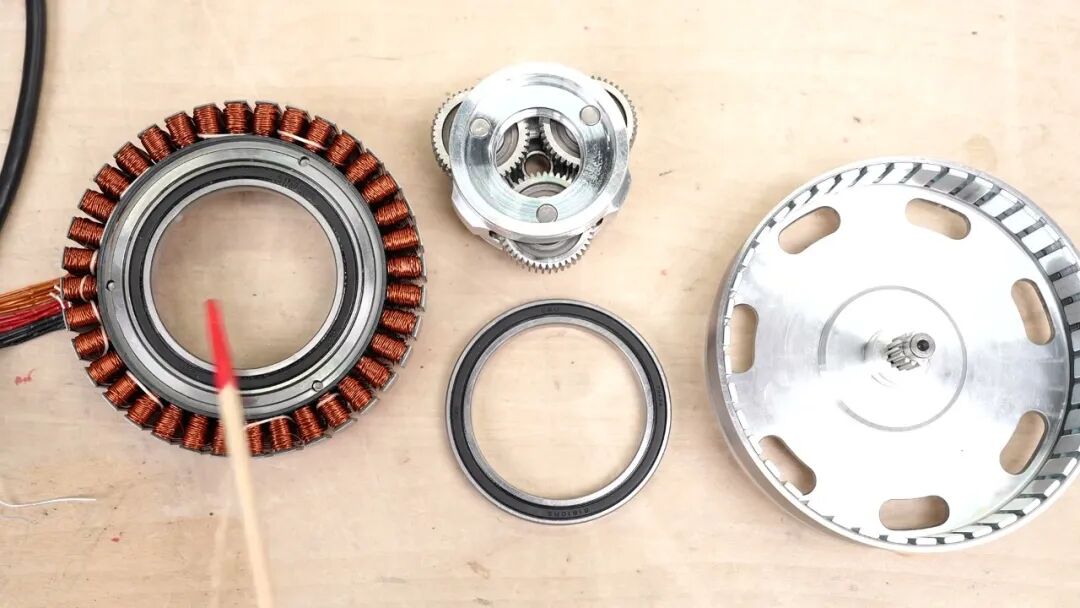
拆开的电机组件中,可见大直径轴承及其安装位置。
外转子电机、低减速比行星齿轮、驱动板和磁式角度检测集成在同一壳体中,提供较大扭矩,也保留一定的反向驱动能力。120 N·m 是约 10 秒的峰值,连续工作要看 40 N·m 的额定值,同时满足散热要求。
关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。