断电之后,它还记得自己在哪吗?
首发于公众号「AI智能制造圈」 · 查看原文
机器人核心件 · 之四
断电之后,它还记得
自己在哪吗?
伺服电机的尾巴上都挂着一个小盘,编码器。前面三篇讲的减速器负责出力,编码器负责报信:电机转到哪、转多快,全靠它一句一句报回去。它一报错,电机转得再准也是瞎转。而它内部的一个设计选择,直接决定了断电之后它还知不知道自己的位置。
1、光先变成脉冲
光电编码器的结构不复杂:一枚红外 LED,一片随轴旋转的码盘,码盘上刻满透光和不透光的径向刻线,后面一排光电管。盘一转,光被刻线切成一明一暗的脉冲,数脉冲就是转过的角度。普通编码器每圈几百到几千条刻线,高精度型能到数万线。
2、一路信号不够用
只数脉冲有个漏洞:数得出转了多少,判断不了往哪边转。办法是让两路信号错开四分之一个周期,也就是常说的 A 相和 B 相,相位差 90 度。正转 A 先到峰值,反转 B 先到,一比就知道方向。另外再开一路 Z 相。它每转只出一个脉冲,用来标记一圈的原点。数脉冲、比相位、靠 Z 相归零,增量式编码器的全部家当。
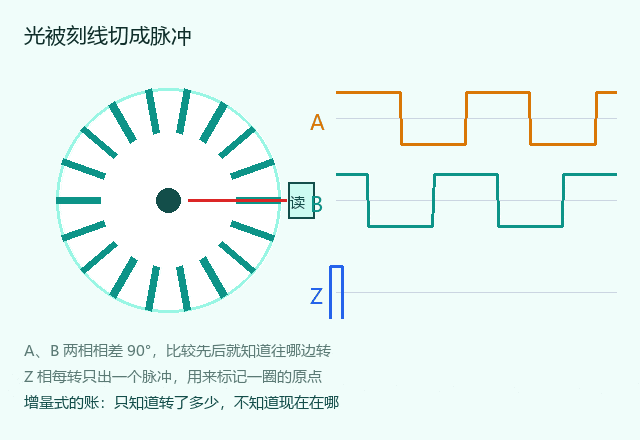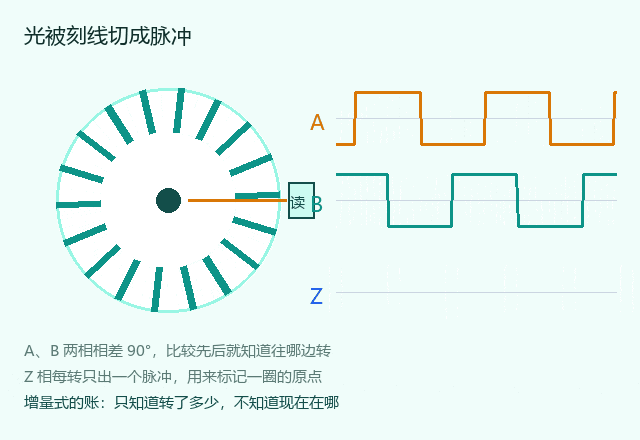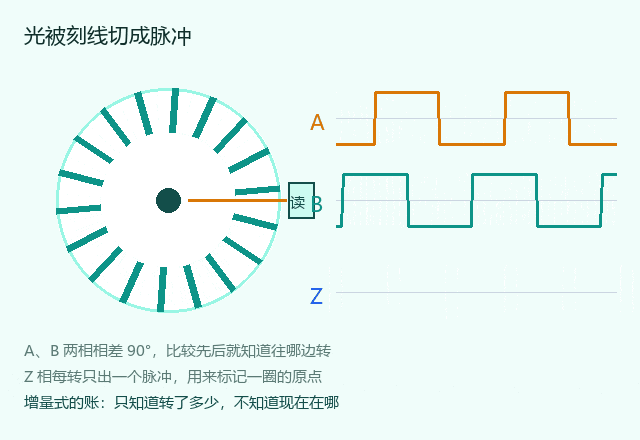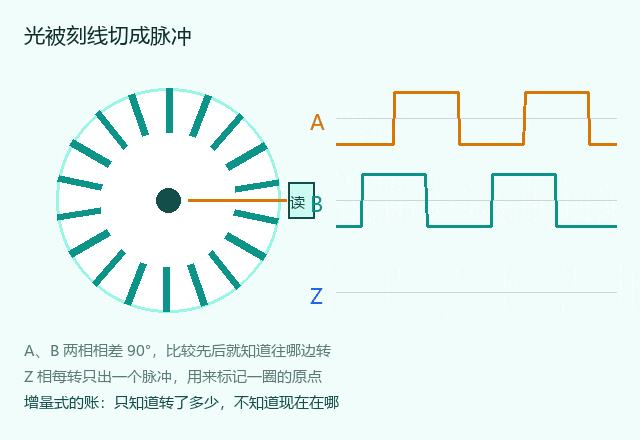
码盘切光成脉冲:A、B 相差 90°,Z 相每转一次(示意)
“
增量式的账本只记变动量:转了多少它知道,现在在哪它不知道。
—— 百度百科「数字编码器」词条
3、断电丢的是什么
增量式断电,计数清零,位置就丢了。上电之后机床要慢慢回零找原点,一条产线几十个轴挨个走一遍,都是白费的节拍。绝对式编码器把这件事从根上解决:码盘一圈分成 4096 到 65536 个位置,每个位置刻一组唯一的编码,读一下就知道自己在哪,断电也不丢。
编码不用普通二进制,用的是格雷码。差别在于:二进制数从 7 走到 8,四位要同时翻转;刻线稍有偏差,读数可能瞬间从 0111 跳成 0000,差出去一整个扇区。格雷码相邻两个位置只有一位不同,读错也错不到哪去,粗差从设计上被摁死了。
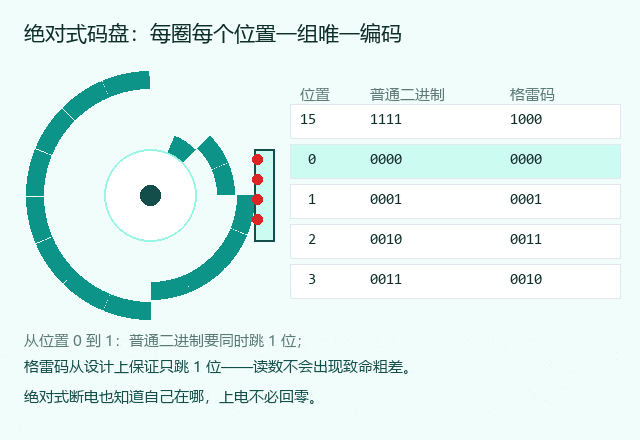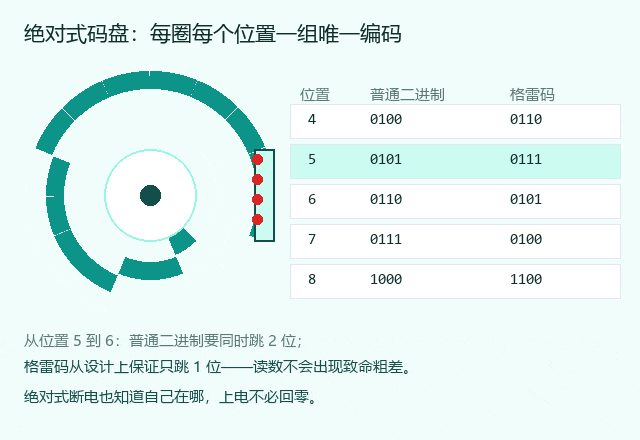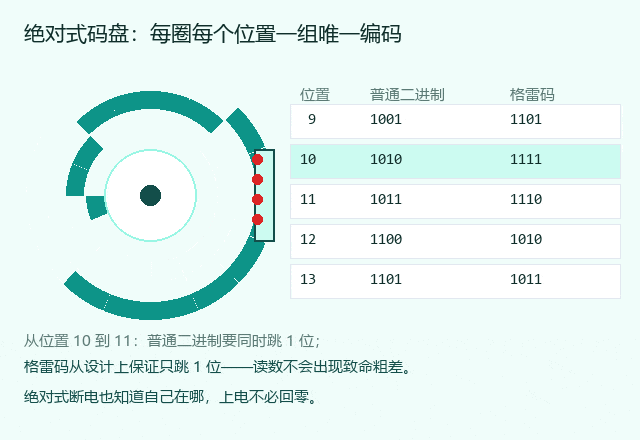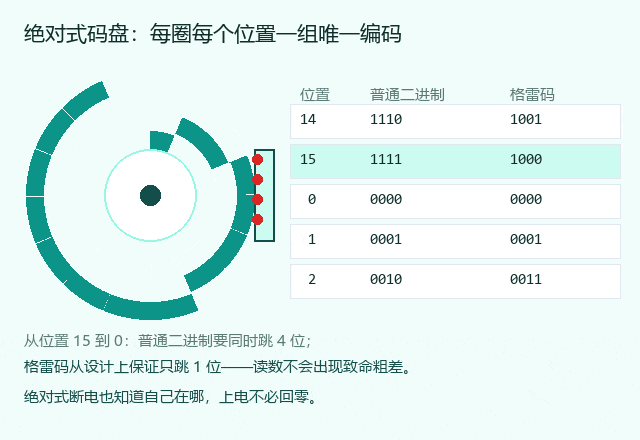
绝对式码盘:格雷码相邻位置只跳一位(示意)
4、转过头怎么办
单圈绝对式只认一圈之内的角度,轴多转了几圈它不知道。多圈方案有两条路:主流是机械齿轮式,轴带动一组精密减速齿轮,由附加码盘记录圈数,断电位置照样保存,不用电池;另一种靠内部电池维持计数,结构简单,但电池有寿命,要定期更换。
环境也是分水岭。光电方案精度高,但怕油污粉尘;磁电方案用磁环加霍尔元件,没有光学元件,抗污染抗震动,代价是同等体积下分辨率低于光电。近两年电感式编码器凭借超薄、抗干扰的特性,开始进入机器人关节模组量产验证。
5、小盘子的产业账
据华经产业研究院数据,2025 年中国编码器市场约 118.6 亿元,全球约 36.8 亿美元。下游很集中:伺服占 33%,机床 20%,风电 11%,电梯 10%,四项合计 74%。玩家名单是这样的:多摩川以 28.54% 的份额居首,海德汉 16.62% 次之,长春禹衡光学以 8.50% 排第三,是国产阵营的旗帜。
多摩川(日) 28.54%
海德汉(德) 16.62%
禹衡光学(国产) 8.50%
补一句实话:另一份报告引 MIR DATABANK 的口径给的是海德汉 16.9%、多摩川 16.2%、禹衡 7.6% 到 8.5%,各家统计范围不同,数字有出入,但大势一致:高端仍在日德手里,国产在中低端完成替代后正往上顶。增量看人形机器人——每个关节模组都要装编码器,关节用多圈绝对值占这类产品出货的七成以上,单台用量远超传统工业机器人。
一句话收住
增量式记变化,绝对式记位置,
差别只在断电那一刻见分晓。
机器人核心件系列,下期拆伺服电机。
关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。