磁编码器读准了角度,还要看磁铁跟着谁动——从石头S8 MaxV Ultra滤网磁铁说起
首发于公众号「如是有为」 · 查看原文
主题照片为AI生成的概念画面,不是产品测试现场。
石头S8 MaxV Ultra的产品页写着10000Pa。到了官方售后的“错误9”排查,用户却被要求检查一件很小的东西:滤网侧面的磁铁还在不在。[1][2]
吸力数字与一块磁铁,看起来隔着很远。对位置检测来说,这块磁铁正好把问题摆到了桌面上:机器认出了磁铁,凭什么就能确认它想确认的机械状态?
磁编码器也要回答这道题。角度读数再精细,都得先弄清楚:磁铁跟着哪个零件动,这个零件与真正要控制的对象之间,又隔着什么。
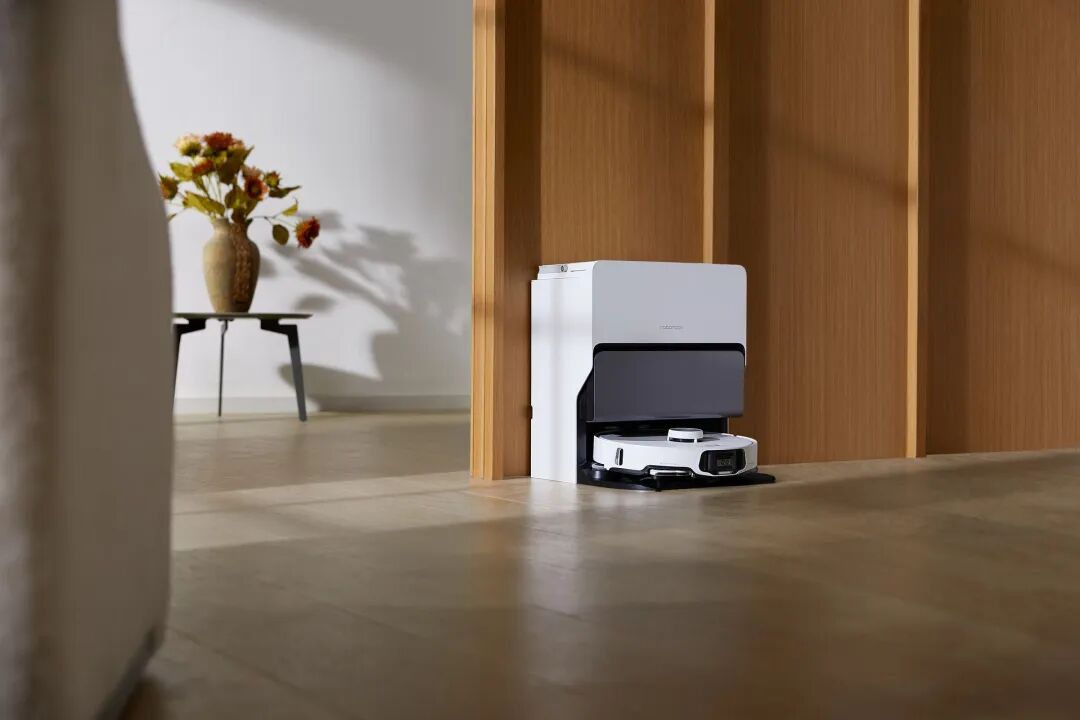
石头S8 MaxV Ultra及基站,来自2024年1月8日CES官方新闻。本文以这个公开型号为入口,讨论位置检测与机械状态的关系。[6]
磁铁跟着滤网,确认的范围就变了
“扫地机靠磁铁判断尘盒装没装”,这句话少说了一件关键的事:磁铁装在哪儿。
假设磁铁固定在尘盒外壳上,滤芯又能单独拆下,那么盒体放回去,磁铁就回去了。仅靠这一路信号,还不能确认滤芯也跟着回来。
石头错误9的排查,明确让用户找滤网侧面的磁铁。磁性标记跟滤网组件关联,证明范围就比只跟着盒体更进一步。不能把它写成“机器只认盒子”。[2]
但滤网被识别,仍没有把后面的事情全部确认完。
滤材有没有积灰,边框有没有变形,周边密封有没有压紧,这些状态变化并不必然让磁铁换位置。相同的磁铁位置,可以对应不同的滤材和密封状态。
关键就在这里:一个信号能替多少机械状态作保证,取决于这些状态是否被结构可靠地绑定。
如果导向、卡扣和密封面能保证,只有密封压紧以后,磁铁才会进入认可位置,一个开关量就能间接确认这项机械状态。不能因为它只输出“有或无”,就认定设计简单粗糙。
反过来,如果密封压紧与没有压紧时,磁铁都能进入同一检测范围,这一路信号就分不开它们。
TI介绍的典型安装检测方案,是在可拆部件上放磁铁,在机身放霍尔开关。芯片判断磁场有没有越过阈值;“装好了”的含义,则要由机械结构交给它。[4]
这里还有一项容易漏掉的验证:装进去能识别,退出来什么时候撤回识别?
以TI的DRV5032为原理参照,动作后要等磁场降到更低的释放阈值,输出才恢复。这段磁滞有助于减少边界跳变,也意味着同一个中间位置,输出会与先前状态有关。[5]
如果要求密封失效时安装信号必须退出,就要同时量两个位置:密封在哪里失效,信号在哪里释放。只测装入时的动作点,没有验证退出时的释放点。
这是一项结构与信号的联合验证。石头这款机器的具体检测器件、机械窗口,本文没有实测。
磁编码器读对了磁铁,轴的零位仍要核对
把开关换成连续角度测量,信息确实丰富了。磁铁转动多少、转得多快,都可以进入控制。
但测量对象与控制对象之间的关系,还留在那里。
以轴端单对极磁铁为例。统一零点和转动方向后,可以把关系写成:
编码器读数=机械轴角度+磁铁相对轴的安装偏角+测量误差。
标定时,固定的安装偏角可以并入零位修正。问题是,标定完成以后,这个偏角还会不会变化。
做一个假设:磁铁后来相对轴滑移了0.5°。即使传感器测磁铁的误差只有0.01°,那0.5°也会进入读数。直接把读数当作轴角度,原来的零位关系就失效了。
这两个数字只用来解释关系,不是任何产品的测试结果。
增加输出位数,能把变化描述得更细;它不能仅凭同一路角度,判断这次变化来自轴转动,还是磁铁相对轴转动。
这也说明,校准与固定工艺承担着不同任务。校准修正当时的偏差,固定结构要让这个关系在后续使用中保持。温度循环、振动与寿命试验,需要检查的就包括这种保持能力。
磁铁与轴的关系变了,芯片把磁铁测得更准,也补不回原来的机械零位。
回头看滤网,同样的判断就很清楚了:磁铁跟着滤框,检测可以覆盖滤框;想让它进一步代表密封,就要让密封与这个位置之间的关系也站得住。
有些变化,角度通道本来就在努力忽略
角度读数正常,还有另一种更容易被误解的情况:磁场幅值已经变化。
以单对极旋转磁铁的理想双通道模型为例,设两路信号为x=Acosθ、y=Asinθ。A是共同幅值,θ是角度。
当A从1变成0.8,两路一起缩小,向量的方向没有变,算出的角度也不变。
这恰好体现了角度计算的价值:把共同幅值变化对角度的影响降下来。
但如果系统还想知道磁场幅值有没有变,仅盯着角度,就用错了观测量。它需要相应的幅值信息或诊断,再按具体磁路判断原因。
实际器件还受噪声、偏置、通道失配和工作范围约束。上面的理想关系,不表示磁场无限变弱,角度仍然准确;也不表示幅值变化一定来自某一种机械故障。
滤网检测也是如此。把接近磁铁换成多轴测量,并不会自动得到滤材阻力、密封压缩量。磁路与机械运动必须先建立可区分的关系。
增加读数的维度,要对应增加了什么可判断的状态。
两个位置各测一次,补的是原先看不到的一段
扫地机的轮子,是另一个很直观的例子。
TI的公开应用图把多极磁盘装在电机轴上,用霍尔锁存器读取磁极变化。输出的先后顺序用于判断方向,跳变频率结合磁极数用于计算转速,再按减速比换算轮速。[4]
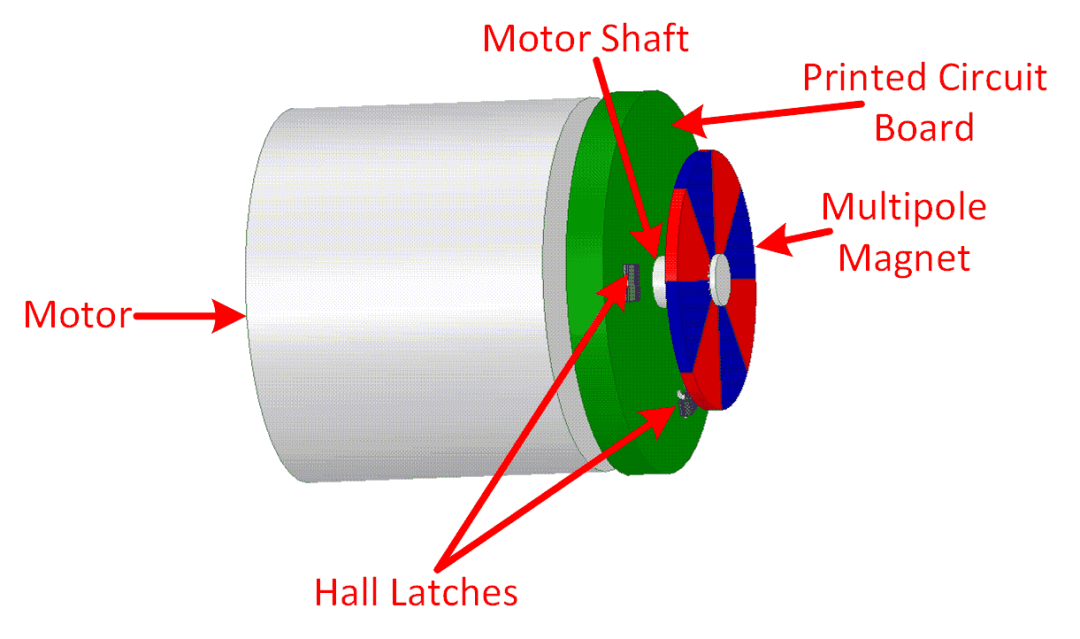
TI SLIA098图1-1:磁盘随电机轴转动,PCB上的霍尔器件读取磁极变化。这是通用应用示意,不是石头拆机图。[4]
如果轮子打滑,电机仍能转,脉冲也能正常出现。把这些脉冲数得再细,单凭它们仍区分不开正常滚动与打滑。实际位移需要其他观测来核对。
这个条件反例并不复杂,却把“读数更精细”与“多看见一种状态”分开了。
机器人关节也有类似的测量位置选择。
2026年2月11日,RLS发布AksIM-4 Dual Concentric双绝对磁编码器。官方说明,它在紧凑结构中,同时提供电机端与关节端的位置反馈。[7]
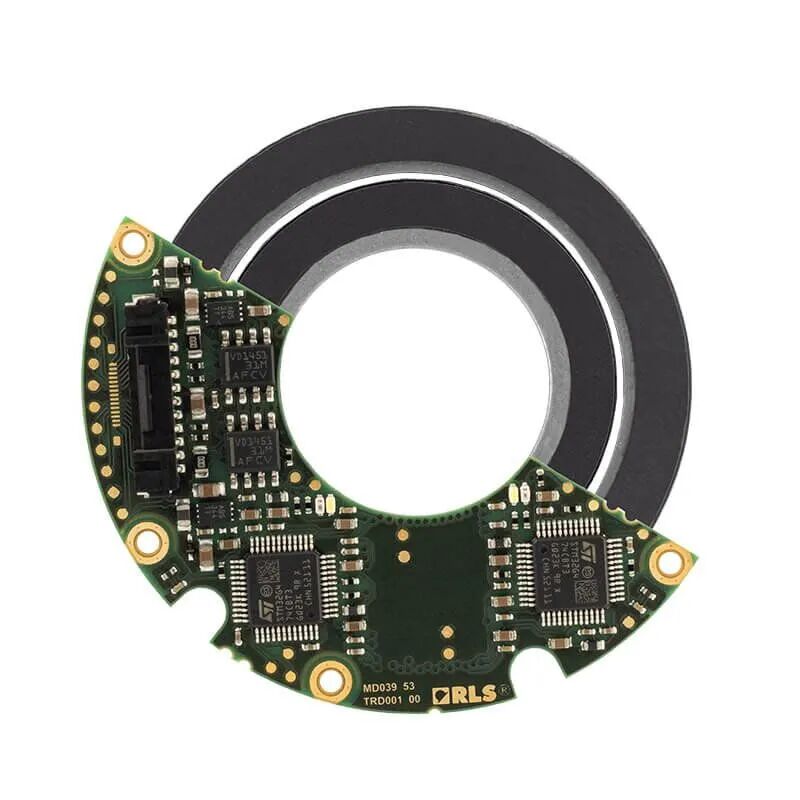
RLS AksIM-4 Dual Concentric官方产品图。双位置反馈功能来自官方发布与产品说明,图片来自产品页。[7][8]
这条新闻对工程判断的价值,在于两路读数看的是传动链的两个位置。
只测电机端,再把角度除以减速比,相当于依赖一个传动关系。实际受载时,传动弹性、间隙及装配状态都会进入这个关系。
在输出端再测一次,就能拿实测位置来比较。增加电机端编码器的位数,不能替代这一次输出端测量。
比较也有前提:零点、方向、整圈数与减速比要对齐。得到的差值混合着机械变形、间隙和两路测量误差,不能仅凭差值就给故障命名。双位置反馈也不自动等于功能安全冗余。
选传感器之前,值得先把这张关系图画清楚:磁铁在哪个零件上,传感器读哪个目标,控制器最终又要控制哪个位置。
器件精度回答其中的一段。传动链上没有被测到的那一段,需要结构保证、模型约束,或者另一次测量。
回到10000Pa,安装信号还要接上工作结果
石头产品页对10000Pa给出了条件:满电、Max+模式,按IEC 62885-2:2021第5.11条进行厂商测试。[1]
Pa是压力单位。要把地上的灰带进尘盒,还需要空气流动,以及滚刷、吸口与地面的配合。压力数字不能直接替代实际拾取表现。
滤材阻力增大,会改变风机与风路的工作点;存在旁路时,一部分空气又会换路线。具体后果要看测点、控制方式与漏口位置,本文没有相应实测。
磁铁被识别,不能单独排除这些风路变化。但也不能因此说石头整机“只会认磁铁”。
同型号官方支持页还列有错误10,要求清洁滤网、彻底干燥后装回再试。说明书要求滤网至少晾干24小时,并在清洁表现变差的排查中列出滤网堵塞。[2][3]
厂商的异常处理覆盖了安装排查以外的问题。错误10具体依据什么信号、触发范围有多大,现有公开资料没有交代,不能反推内部器件与算法。
对使用者来说,“装回去不报错”是一个信息,“清洁表现恢复”还要看实际结果。对工程师来说,两者之间隔着滤材、密封与整条风路。
这正是滤网磁铁与磁编码器值得放在一起讨论的原因。
扫地机要把灰带进尘盒,机器人关节要把负载送到位置。磁信号必须沿着真实的机械关系,才能与这些结果接上。
选磁编码器,除了问角度能读多准,还要问磁铁跟着谁动、这个关系怎样保持、哪一段已经被独立验证。
这几件事交代清楚,小数点后多出来的精度,才有明确的机械落点。
公开来源
[1] 石头S8 MaxV Ultra美国官方产品页:10000Pa与满电、Max+及厂商引用的测试条件。
[2] 石头S8 MaxV Ultra官方故障排查:错误9、错误10的处理指引。
[3] 石头S8 MaxV Ultra官方说明书:英文印刷第14页滤网维护、第18页清洁表现排查;分别为PDF第14、18页。
[4] TI扫地机器人传感应用SLIA098:可拆组件磁检测的原理参照。
[5] TI DRV5032数据手册:动作阈值、释放阈值与磁滞的原理参照。
[6] 石头2024年1月8日CES官方新闻:S8 MaxV Ultra发布背景与图1。
[7] RLS 2026年2月11日AksIM-4 Dual Concentric发布新闻:同时提供电机端与关节端位置反馈。
[8] RLS AksIM-4 Dual Concentric官方产品页:双绝对位置传感说明与图3。图2为TI SLIA098图1-1,见[4]。
关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。