六轴机械臂核心原理,机器人工程师快速读懂
首发于公众号「机器人传感器学堂」 · 查看原文
六轴串联机械臂是工业机器人领域应用最广泛的本体形态,广泛应用于焊接、喷涂、搬运、上下料、装配、打磨等场景。区别于四轴SCARA机器人、Delta并联机器人,六轴机械臂拥有6个旋转自由度,可以在工作空间内实现末端任意位姿,兼顾工作范围、灵活性与负载能力。很多工程师只会做示教编程,对底层运动学、动力学、伺服驱动、标定、误差来源理解浅薄,在调试、故障排查、方案选型时容易遇到瓶颈。
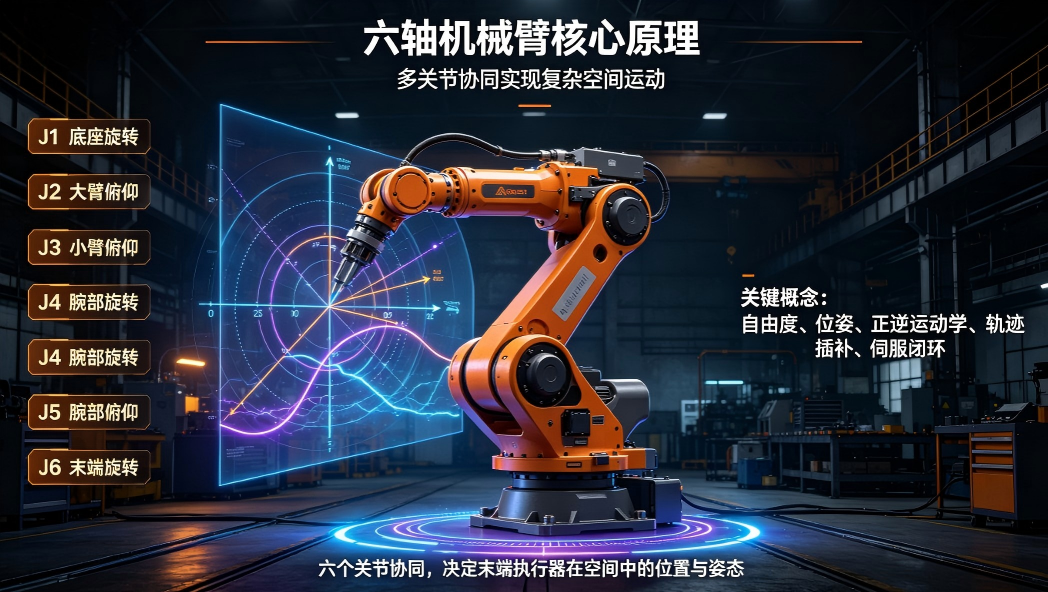
一、六轴机械臂整体架构与自由度逻辑
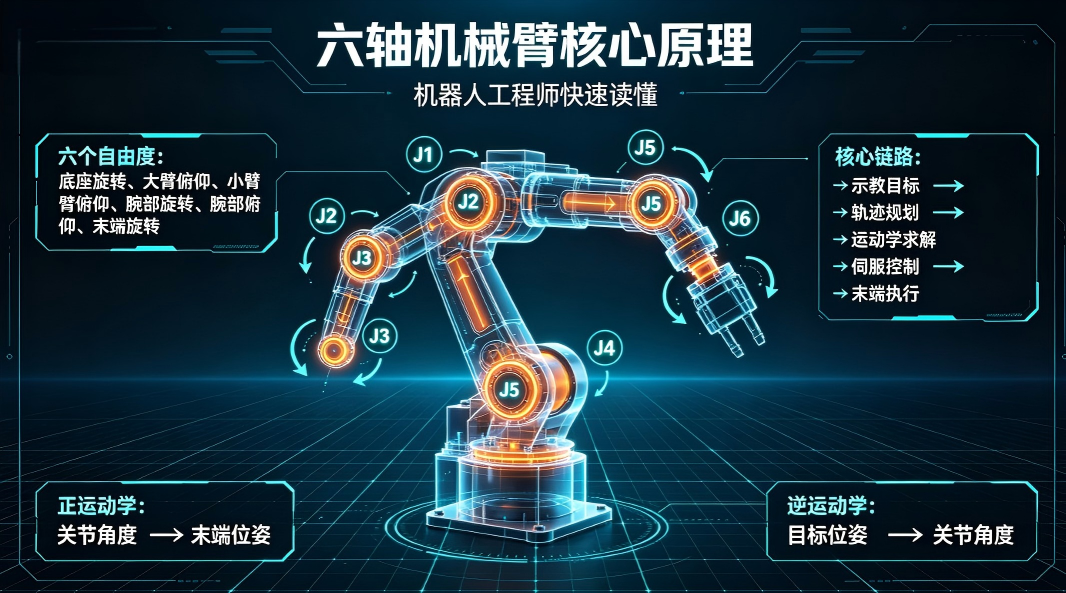
六轴机械臂属于串联机器人,6个关节依次串联,全部为旋转关节,从基座到末端依次定义为J1‑J6。
- J1:基座回转关节,实现整机水平旋转;
- J2:大臂俯仰关节;
- J3:小臂俯仰关节;
- J4:小臂旋转关节;
- J5:腕部俯仰关节;
- J6:末端法兰旋转关节。
通俗理解:J1‑J3负责把末端送到三维空间中某一个位置,确定末端在哪里;J4‑J6组成球形手腕,负责调整末端工具的姿态,决定工具朝哪个方向。6个自由度配合,实现末端在可达空间内任意位置+任意姿态,这就是六轴机械臂相比于四轴机器人最大优势。
完整系统分为五大子系统:机械本体结构、伺服驱动系统、运动控制系统、感知反馈系统、上层编程示教系统。数据流链路:示教/程序给定目标位姿→运动学求解得到各关节目标角度→运动控制器生成轨迹→伺服驱动器闭环驱动电机运转→编码器、力矩传感器反馈实际关节状态,形成闭环。
关键认知:六轴机器人不是6个电机简单拼接,串联结构存在严重的耦合效应,后级关节运动会对前级动力学产生影响,这也是运动控制复杂度远高于单轴设备的根本原因。
| 子系统 | 包含核心部件 | 核心功能 | 工程师关注点 |
|---|---|---|---|
| 机械本体 | 基座、大臂、小臂、腕部壳体、减速器、轴承、法兰输出盘 | 承载、传递力矩,提供机械运动基础 | 臂展、负载、重复定位精度、惯量、刚度 |
| 伺服驱动系统 | 伺服电机、减速器、伺服驱动器、抱闸 | 提供动力,实现降速增扭,执行关节运动 | 功率密度、扭矩、减速比、响应带宽 |
| 运动控制系统 | 机器人控制器、运动控制算法库 | 运动学求解、轨迹规划、插补、逻辑调度 | 控制周期、插补精度、动力学前馈、总线 |
| 感知反馈系统 | 绝对值编码器、增量编码器、六维力传感器 | 采集关节角度、速度、末端受力 | 反馈分辨率、噪声、同步精度 |
| 示教编程系统 | 示教器、离线编程软件 | 点位编程、轨迹示教、工艺配置 | 程序兼容性、离线仿真精度、工艺包 |
二、机械本体结构与核心零部件
六轴机械臂本体性能上限由硬件零部件决定,整机成本中减速器、伺服电机占比最高。串联结构每个关节都采用“电机+减速器”的典型配置。
2.1 六大核心零部件
- 伺服电机
六轴机械臂全部采用交流伺服电机。基座、大臂J1/J2/J3承受大负载,电机功率大;腕部J4/J5/J6负载较小,电机体积更小。核心指标:额定扭矩、峰值扭矩、额定转速、转动惯量。电机输出转速很高,但输出扭矩小,必须依靠减速器放大扭矩。 - 减速器
六轴机械臂主流使用谐波减速器、RV减速器两类。
- RV减速器:抗冲击能力强、刚性高,多用于J1、J2、J3底座大负载关节;
- 谐波减速器:体积小、重量轻,适合J4、J5、J6腕部小负载关节。
减速器是机械臂精度的核心来源,回程间隙、扭转刚度、寿命直接决定整机性能。
- 编码器
分为绝对值编码器与增量编码器。工业六轴机械臂几乎全部使用绝对值编码器,断电不丢失关节位置,开机无需回零。编码器分辨率直接影响关节角度采样精度。 - 抱闸制动器
每个关节电机配置电磁抱闸,断电抱死电机轴,防止重力作用下大臂下坠,是安全保护部件。故障场景经常出现抱闸未完全打开,造成电机过载报警。 - 臂体铸件
多为铸铝材质,追求轻量化与结构刚度。臂体刚度不足,高速重载下会发生形变,带来重复定位误差。 - 末端法兰盘
机械臂输出接口,用来安装夹爪、焊枪、打磨头等工具,具备标准机械接口,支持快换装置。
2.2 减速器技术路线对比
| 减速器类型 | 应用关节 | 优势 | 劣势 | 六轴机械臂应用场景 |
|---|---|---|---|---|
| RV减速器 | J1/J2/J3基座大关节 | 高刚性、抗冲击、耐过载 | 体积重量偏大 | 搬运、点焊、重载六轴机器人 |
| 谐波减速器 | J4/J5/J6腕部关节 | 体积小巧、重量轻 | 抗冲击弱,过载易损坏 | 轻载装配、喷涂、小负载通用六轴 |
2.3 六轴机械臂关键本体参数解读
工程师选型时重点看五类参数:
- 负载:末端法兰允许最大载荷,包含工具+工件总重量;选型需要预留安全余量,不能卡满标称负载。
- 工作半径(臂展):机械臂末端最大可达距离,决定作业空间;同时要关注最小可达距离,避免奇异点干涉。
- 重复定位精度:反复运动到同一目标点的位置偏差,一般±0.02mm~±0.1mm;注意区分重复定位精度和绝对定位精度。很多机器人重复定位很好,但绝对定位偏差大,对离线编程不友好。
- 最大关节速度:各关节最大转速,决定整机节拍。
- 允许惯量:末端允许最大转动惯量,如果工具惯量超标,会出现振动、抖动,严重会损坏减速器。
工程误区:只看负载重量,忽略末端惯量。一个重量轻但重心远、转动惯量大的工具,依然会造成机器人振动报警。
三、运动学:六轴机械臂最核心底层数学原理
运动学分为正运动学与逆运动学,是控制器底层算法基石。
3.1 正运动学
已知J1‑J6六个关节角度,求解末端法兰在基坐标系下的位姿(位置X/Y/Z,姿态RPY)。工业机器人普遍采用D‑H参数法建立连杆坐标系,每一根连杆定义连杆长度、连杆偏距、关节转角、扭转角四组参数,依次矩阵相乘,得到末端齐次变换矩阵。正运动学解唯一,输入一组关节角度,只能得到唯一一组末端位姿。
3.2 逆运动学
已知目标末端位姿X/Y/Z/RPY,求解对应的6个关节角度。六轴串联机械臂逆运动学存在多解问题。同一个末端位置姿态,机器人存在多组关节角度可以实现,分为右肩解、左肩解、肘上解、肘下解,总共最多8组逆解。控制器需要根据当前关节位置、关节限位,自动选择一组合理解。逆运动学是工程师最容易踩坑的地方:目标点超出工作空间、或者到达奇异点,逆运动学无解,机器人直接报错无法运动。
3.3 奇异点(奇点)
六轴机械臂典型奇异点两类:
- 腕部奇异点:J4与J6轴线重合,J5角度接近0°;此时J4、J6无限旋转也无法改变末端姿态,关节速度会出现理论无穷大。
- 肩部奇异点:腕部中心点落在J1旋转轴上。
奇异点不会损坏硬件,但会出现关节速度突变、抖动,程序运行报错。工程解决方案:轨迹规划避开奇异区域;调整工件摆放位置;优化姿态。
3.4 坐标系体系
调试六轴机械臂,必须理解四类坐标系:
- 世界/基坐标系:固定在机器人底座,机器人全局参考;
- 关节坐标系:每个关节自身角度;
- 工具坐标系TCP:定义工具中心点与工具姿态;
- 用户坐标系(工件坐标系):绑定工件,程序基于工件编写,工件移位后只修改用户坐标系即可,不用修改全部点位。
TCP标定不准,是现场调试最常见故障。TCP误差会导致抓取、焊接、装配全部偏移。
| 运动学概念 | 核心含义 | 工程现象 | 工程师处理要点 |
|---|---|---|---|
| 正运动学 | 关节角度→末端位姿 | 输入关节角度算出末端位置 | 用于仿真、状态监测,解唯一 |
| 逆运动学 | 末端位姿→关节角度 | 给目标点位,机器人计算各轴角度 | 最多8组逆解,控制器择优选择 |
| 奇异点 | 逆运动学退化,无解或者速度无穷大 | 运动卡顿、抖动、报警停机 | 轨迹规划规避奇异区域,调整姿态 |
| TCP工具坐标系 | 工具中心点与姿态 | TCP不准,作业整体偏移 | 正确执行四点法/六点法标定 |
| 用户坐标系 | 工件局部坐标系 | 工件移位,程序不用重写点位 | 现场根据工装重新标定 |
四、动力学与运动控制原理
运动学只研究位置姿态,不考虑力、质量、惯性;动力学研究关节需要输出多大力矩才能完成运动。六轴串联机器人动力学非常复杂,前一个关节运动,会改变后面全部连杆的惯性、重力、离心力、科氏力。
4.1 动力学模型
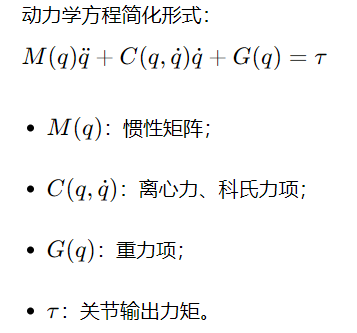
含义:机器人关节输出力矩,需要克服连杆惯性、离心科氏效应、自身重力。高速运动时离心力、科氏力不可忽略;静止状态主要克服重力。
4.2 运动控制三环架构
每个关节伺服执行电流环‑速度环‑位置环三环串级控制。
- 电流环(内环):控制电机输出力矩,采样频率最高;
- 速度环:抑制转速波动;
- 位置环:跟踪目标关节角度。
六轴机器人控制器会输出关节目标角度给伺服驱动器。单纯PID控制在高速、重载工况误差大,现代机器人普遍加入动力学前馈补偿:把重力、惯性力矩提前计算出来,作为前馈给到电流环,大幅降低跟踪误差。没有动力学前馈,高速运动轨迹会出现明显滞后偏差。
4.3 轨迹规划
机械臂有两种典型运动指令:
- JOG关节运动MOVEJ:各个关节独立插补,关节角度平滑过渡,不保证末端走直线。适合快速点位移动,远离工件。
- 笛卡尔直线运动MOVEL:末端TCP严格走空间直线,需要逆运动学实时计算每个时刻关节目标角度,计算量大,适合焊接、涂胶等工艺作业。
轨迹规划会做S曲线加减速,限制加速度、加加速度,抑制启动停止冲击,避免振动。
4.4 力控(阻抗/导纳控制)
普通位置控制:强制机器人走到目标位置;当遇到外部阻碍会产生巨大内力。增加六维力传感器后,可以开启阻抗控制,实现柔顺。典型场景:装配插孔、打磨、力跟随。位置控制追求位置精度;力控追求接触力可控。很多通用六轴机器人本体不带力传感器,需要外接末端六维力传感器。
| 控制模式 | 特点 | 适用场景 | 局限 |
|---|---|---|---|
| 关节运动MOVEJ | 关节空间插补,速度快,不保证末端直线 | 点位搬运、快速移动 | 末端路径不可控,不能用于工艺轨迹 |
| 直线运动MOVEL | TCP笛卡尔空间直线轨迹 | 焊接、涂胶、装配工艺轨迹 | 计算量大,靠近奇异点容易报错 |
| 纯位置闭环控制 | 严格跟踪位置目标 | 无接触搬运,定位作业 | 遇到外力容易过载、撞机 |
| 阻抗柔顺控制 | 允许末端在外力下偏移,控制接触力 | 打磨、精密装配 | 需要力传感器,调试参数复杂 |
五、标定、误差来源与精度分析
很多工程师混淆重复定位精度和绝对定位精度。
- 重复定位精度:反复多次运动到同一个点位,位置离散程度,体现机器人重复能力;
- 绝对定位精度:程序设定目标坐标,机器人实际到达和理论坐标的偏差。
六轴机械臂重复定位精度普遍很好,但绝对定位精度往往差很多。离线编程仿真环境点位,直接下发实体机器人,点位偏移,大多就是绝对定位精度不足导致。
5.1 主要误差来源
- 机械制造装配误差:D‑H参数实际值和理论设计值存在偏差;
- 减速器回程间隙:换向运动时出现间隙;
- 结构形变:重载下臂体、减速器发生弹性形变;
- 温度漂移:长时间运行发热,结构热变形;
- TCP标定误差:工具坐标系标定错误;
- 控制插补误差。
5.2 机器人标定
机器人标定分为几何参数标定(D‑H标定),通过激光跟踪仪采集多组末端点位,修正D‑H连杆参数,提升绝对定位精度。没有标定的机器人,离线编程很难直接使用。
| 误差来源 | 现象 | 改善手段 |
|---|---|---|
| D‑H几何参数误差 | 绝对定位差,重复定位正常 | 激光跟踪仪几何标定 |
| 减速器回程间隙 | 换向运动出现位置跳变 | 减速器选型、间隙补偿参数 |
| 弹性形变 | 重载时点位偏移,负载越大偏差越大 | 刚度优化,动力学补偿 |
| TCP标定错误 | 所有作业点位统一偏移 | 重新标定工具坐标系 |
| 热变形 | 长时间运行点位逐渐漂移 | 温控、热误差补偿算法 |
六、六轴、SCARA、Delta机器人横向对比
工程师选型时经常混淆几类工业机器人,表格清晰对比各自边界。
| 机器人类型 | 自由度 | 核心优势 | 短板 | 典型应用 |
|---|---|---|---|---|
| 六轴串联机械臂 | 6旋转轴 | 空间任意位姿,工作范围大,通用性强 | 高速节拍弱于Delta,价格偏高 | 焊接、搬运、装配、打磨、喷涂 |
| SCARA四轴机器人 | 4自由度(3旋转+1Z轴平移) | 平面运动速度快,成本低 | Z方向旋转姿态受限,无法复杂空间姿态 | PCB插件、平面搬运、螺丝锁付 |
| Delta并联机器人 | 3‑4自由度 | 极高速度,节拍快 | 工作空间小,负载低 | 食品分拣、高速包装 |
选型核心逻辑:如果作业需要复杂空间姿态,必须六轴;仅平面作业优先SCARA;高速轻载分拣优先Delta。
七、控制系统架构:控制器、总线、示教器
现代六轴机械臂控制器硬件架构分为两种主流路线:
- 专用硬件控制器:主流大厂方案,专用运动控制板卡,硬实时系统,EtherCAT总线驱动各个伺服驱动器,稳定性强。
- PC‑based控制器:基于工业PC+实时操作系统,软件实现运动学动力学算法,开放性强,方便二次开发,很多国产机器人、科研平台采用。
工业机器人主流实时总线为EtherCAT,实现控制器与多轴伺服毫秒级周期同步。总线同步一旦丢失,会出现关节不同步,轨迹畸变,报警停机。
软件层面:控制器内部包含运动学库、轨迹规划、PLC逻辑、工艺包(焊接包、打磨包);示教器只是人机交互终端,不承担核心运算。
| 控制器路线 | 优势 | 劣势 | 适用对象 |
|---|---|---|---|
| 专用硬件控制器 | 实时性强,稳定性高,成熟工艺包丰富 | 开放性差,二次开发难度高 | 传统工业机器人大厂产品 |
| PC‑Based工业PC控制器 | 开放性好,方便二次开发,算法迭代灵活 | 对实时系统调试能力要求高 | 国产机器人、科研定制项目 |
八、现场常见故障与底层原理分析
工程师现场调试高频问题,从原理角度解析现象与根因。
- 运动抖动、振动
根因:伺服参数不匹配;末端惯量超过允许范围;减速器磨损;动力学前馈未开启;轨迹加速度设置过大。
处理:降低加减速;核对末端惯量;优化伺服增益;检查减速器状态。 - 到达奇异点报警
根因:逆运动学退化,目标姿态落入奇异区域。
处理:修改程序姿态,调整工装,移动工件位置。 - 点位重复很好,但离线编程点位偏移
根因:绝对定位精度不足,D‑H参数存在几何误差,未做标定。
处理:几何标定;精准标定TCP与用户坐标系。 - 大臂断电下坠
根因:抱闸失效,抱闸控制回路故障。
处理:检查抱闸供电,更换抱闸制动器。 - 直线MOVEL轨迹卡顿
根因:靠近奇异点;逆运动学计算压力大;总线同步抖动。
处理:调整姿态,避开奇异区域。
| 故障现象 | 主要底层原因 | 处理思路 |
|---|---|---|
| 运动抖动振动 | 惯量超标、伺服参数、减速器磨损 | 校验末端惯量,调整伺服增益,降低加速度 |
| 奇异点报警停机 | J4/J6同轴、腕部落入J1轴线 | 修改姿态,调整工件摆放位置 |
| 重复精度正常,离线编程点位偏移 | 几何参数误差,绝对定位精度差 | 执行机器人几何标定,校准TCP |
| MOVEL直线轨迹卡顿 | 奇异点、逆运动学计算压力 | 规避奇异区域,必要改用关节运动 |
| 断电大臂下坠 | 关节抱闸故障 | 检修抱闸供电与制动器 |
九、六轴机械臂技术发展趋势
- 轻量化一体化关节:传统分体电机减速器向一体化关节模组演进,降低本体设计难度,国产六轴本体快速迭代。
- 力控普及:末端六维力传感器成本下降,柔顺装配、打磨场景大规模落地,力控不再是高端选配。
- 视觉+六轴机器人融合:2D/3D视觉引导,解决无序抓取,机器人不再依赖固定工装。视觉输出目标位姿给到机器人控制器,完成动态抓取。
- 更高绝对定位精度:几何标定工具普及,提升离线编程实用性,减少现场示教工作量。
- 开放化控制器:PC‑based架构越来越多,支持二次开发,适配AI、机器视觉等上层应用。
- 协作六轴机器人发展:力感知、碰撞检测,无需安全围栏,实现人机共作业。协作机器人本质也是六轴串联机械臂,增加碰撞检测与柔顺控制。
十、工程师实操总结
六轴机械臂整套底层逻辑可以梳理为:机械本体+减速器伺服电机提供物理运动基础;D‑H参数正逆运动学完成关节角度与末端位姿互相转换;动力学模型计算各个关节需要输出力矩;轨迹规划生成平滑运动路径;三环伺服闭环完成每个关节精准跟随;标定补偿各类机械误差;上层示教器下发任务指令。
工程师调试不能只停留在拖动示教写点位,遇到抖动、偏移、奇异点报错,需要回归运动学动力学底层定位问题。选型时不能只看标称负载,要综合臂展、惯量、重复定位精度、绝对定位精度综合评估。六轴机械臂强大来源于6自由度带来任意末端姿态,但复杂度也来自串联结构带来的逆解多解、奇异点、动力学耦合等一系列工程难题。
行业提示:样机参数好看不等于现场好用,减速器品质、动力学前馈算法、标定能力,直接决定机器人在高速重载工艺场景的实际表现。
关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。