一块磁铁量出角度,AMR磁编码器从材料到校准讲明白
首发于公众号「如是有为」 · 查看原文
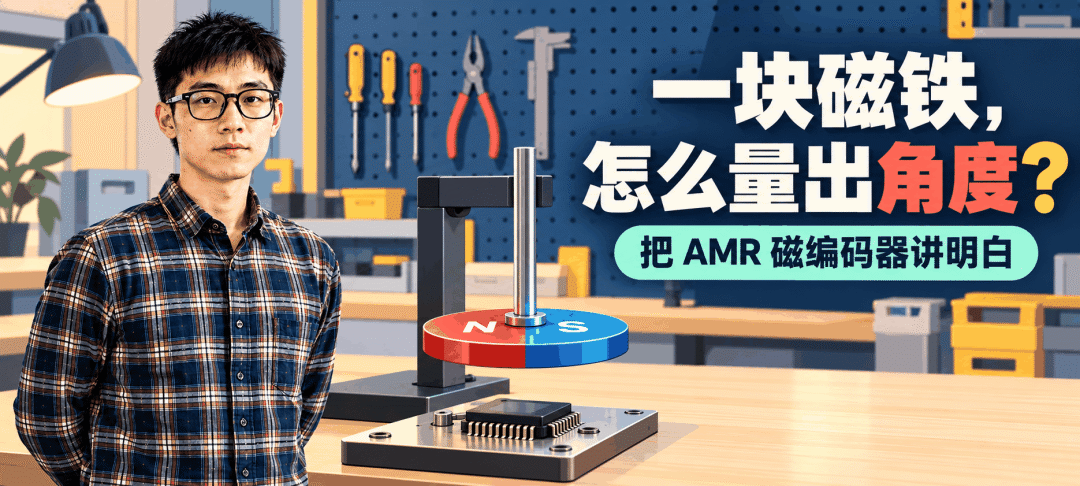
电机轴上装一块磁铁,下面放一颗芯片。两者不接触,轴转到哪里,芯片就报出一个角度。
这件事看起来简单,真要做好,却会一路碰到材料、电路、磁铁、装配和算法。
磁铁热了会怎样?装偏半毫米会怎样?信号已经很大,角度为什么还会错?
答案藏在一条完整的测量链里:材料认出方向,电路读出变化,再把信号换成角度。
昆泰芯的 KTM52 采用 AMR 技术,公开功能包括360°角度检测、21bit输出和自校准。要理解这些功能,先从磁铁怎样改变电阻说起。
电阻认方向,磁铁的转动就有了读法
AMR 的中文全称是“各向异性磁阻”。
拆开说,“磁阻”是磁的状态改变以后,电阻发生变化。“各向异性”是不同方向不一样。
有些磁性薄膜,电流顺着材料里的磁化方向走,与横着走,受到的阻碍不同。可以先把磁化方向想成材料内部一排小箭头大致朝向的方向。
外面的磁场足够强,就能让这排小箭头跟着它转。磁铁转动,磁场方向跟着变,电阻也就跟着变。
常用的理想模型是:
R 是现在测到的电阻; 是电流与磁化方向垂直时的电阻; 是平行和垂直时的电阻差。
则是电流方向与磁化方向之间的夹角。
先看三个位置:
| 夹角 | 电阻 | |
|---|---|---|
| 0° | 1 | |
| 45° | 1/2 | |
| 90° | 0 |
这张表已经把测角的基本办法说出来了:用电阻的变化,反过来判断方向。
AMR 薄膜的电阻变化通常只有百分之几。以 ADI 给出的约3%量级为例,1000Ω的电阻,变化量也只有几十欧姆。
变化量只占一小部分,直接拿它当角度,既不方便,也容易受电源、温度和电路偏差影响。于是,下一步要把它接成电桥。
四个电阻接成桥,把那一点变化读出来
分压器,是两个电阻串联,从中间取一个电压。
惠斯通电桥可以先理解成两组分压器并排放,再比较两个中点的电压。
假设左边上、下分别是 、,右边是 、,供电是 。那么:
桥输出就是 。
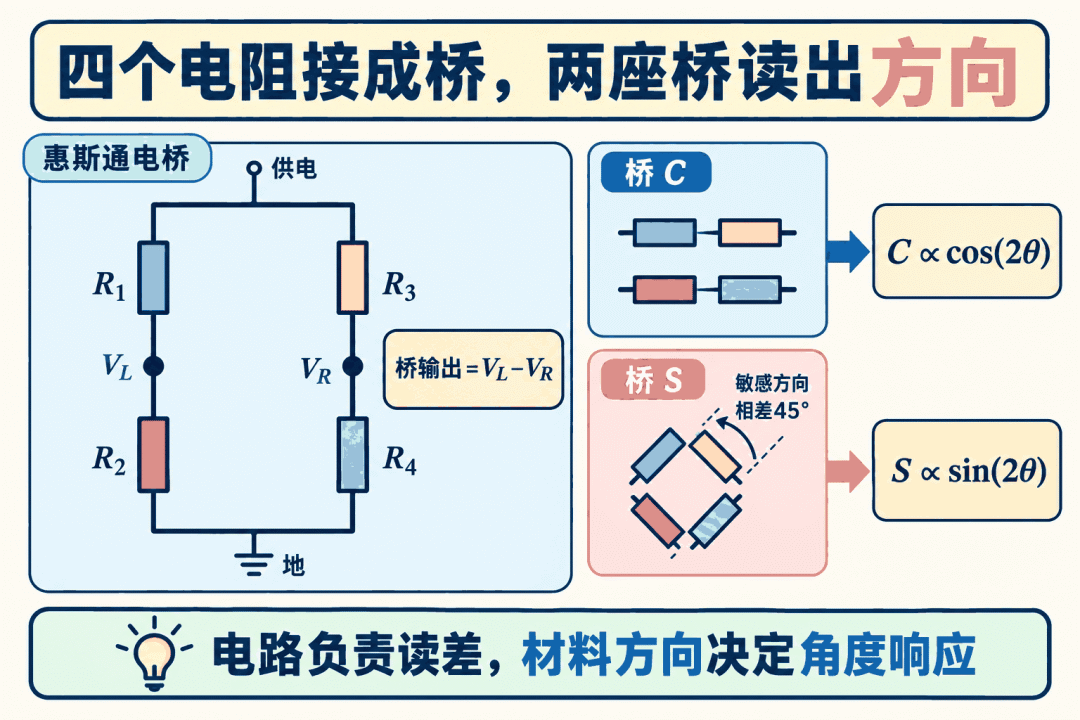
四个电阻一样大时,两个中点都在电源的一半,差值接近零。
如果磁场让左边的上臂变大、下臂变小,同时让右边发生相反变化,两个中点就一降一升。测它们的差,就把与角度有关的变化读出来了。
打个教学算例。四个电阻原来都是 1000Ω,供电 5V。某个位置上,两条对臂变成 1010Ω,另两条变成 990Ω。
如果 ,,那么桥输出是 −0.05V。
每只电阻只变了 1%,差分电压已经有 50mV。后级再放大、采样,就可以处理。
电桥也有另一个好处:四条臂一起变大时,分压比例不一定改变。这样,一部分共同变化可以被抵消。
但“四个一起变”与“四个变得不一样”是两回事。匹配不好,仍然会留下偏置和温漂。电桥能帮助消掉共同项,不能保证所有误差自动消失。
一路信号会认错位置,两路信号才能配合
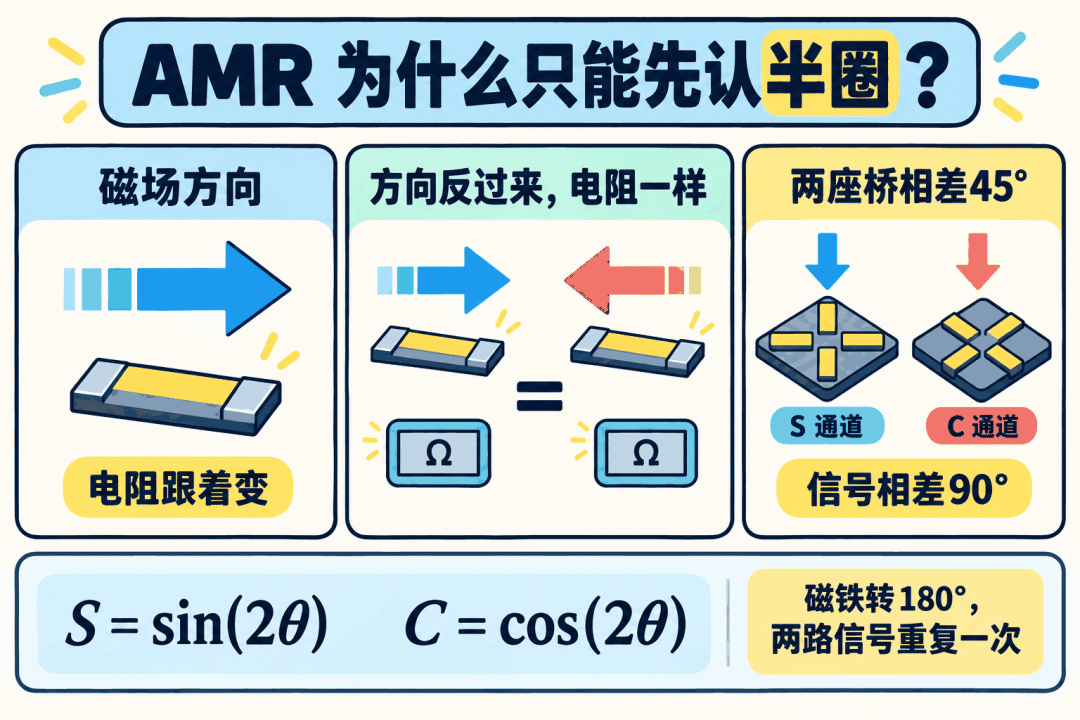
有一个重要特点:转过 180°,数值不变。
磁场朝右与朝左,电阻可以一样。这是 AMR 的物理特性。
再把倍角公式展开:
去掉常数项以后,电桥输出里就出现了 。也就是说,磁场转一圈,信号变化两圈。
把一路桥的输出画出来,就能看到它随转角上下起伏。横轴是机械角度,纵轴是输出电压。
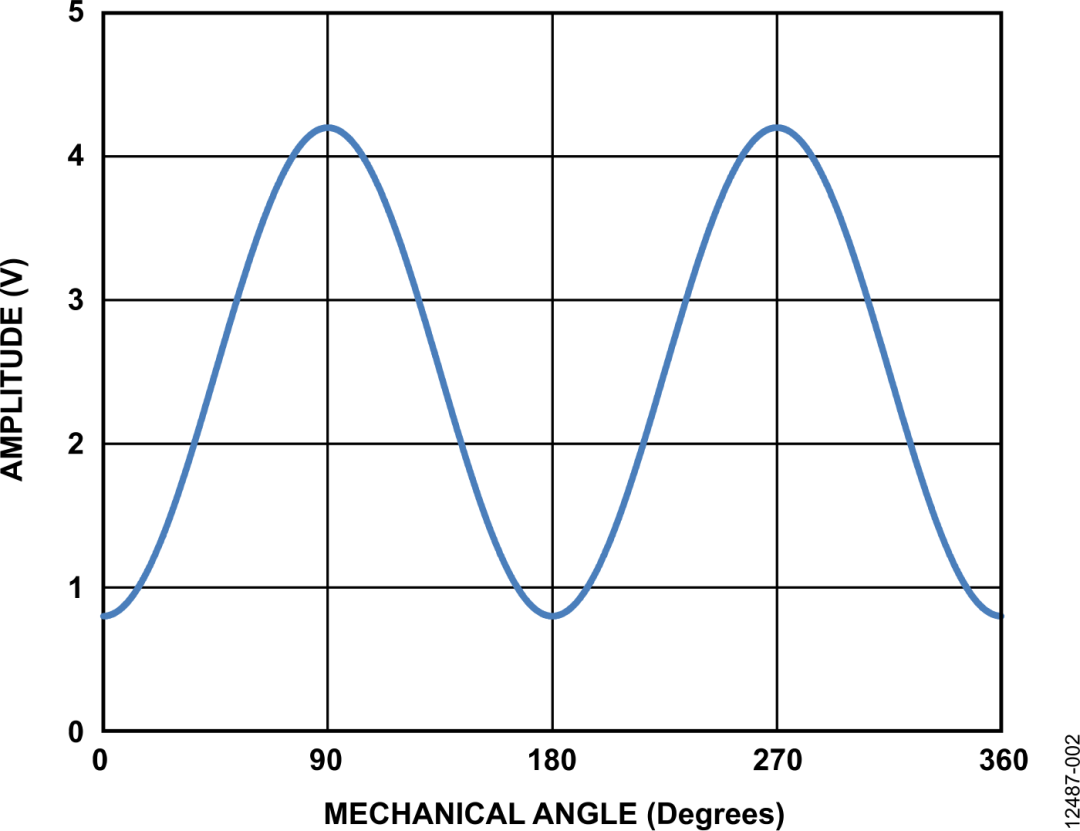
来源:ADI AN-1314,图4。单桥输出关系示意。
只知道一个电压,仍然不知道自己在波形的上坡还是下坡。同一个输出值,能对应多个机械位置。
选定一个单调分支,一路桥信号可以覆盖90°机械范围;放到整圈,就会出现最多四个位置对应同一个读数。
所以要再放一座桥,让它的敏感方向与第一座差 45°。
由于信号里是 2,敏感方向差 45°,信号相位就差 90°。选好零点、去掉偏置以后,可以写成:
这里先假设两路幅度相等,都是 A。 是传感器处的平面磁场方向角。
两路信号配合时,一路到了峰值,另一路正经过中间位置。
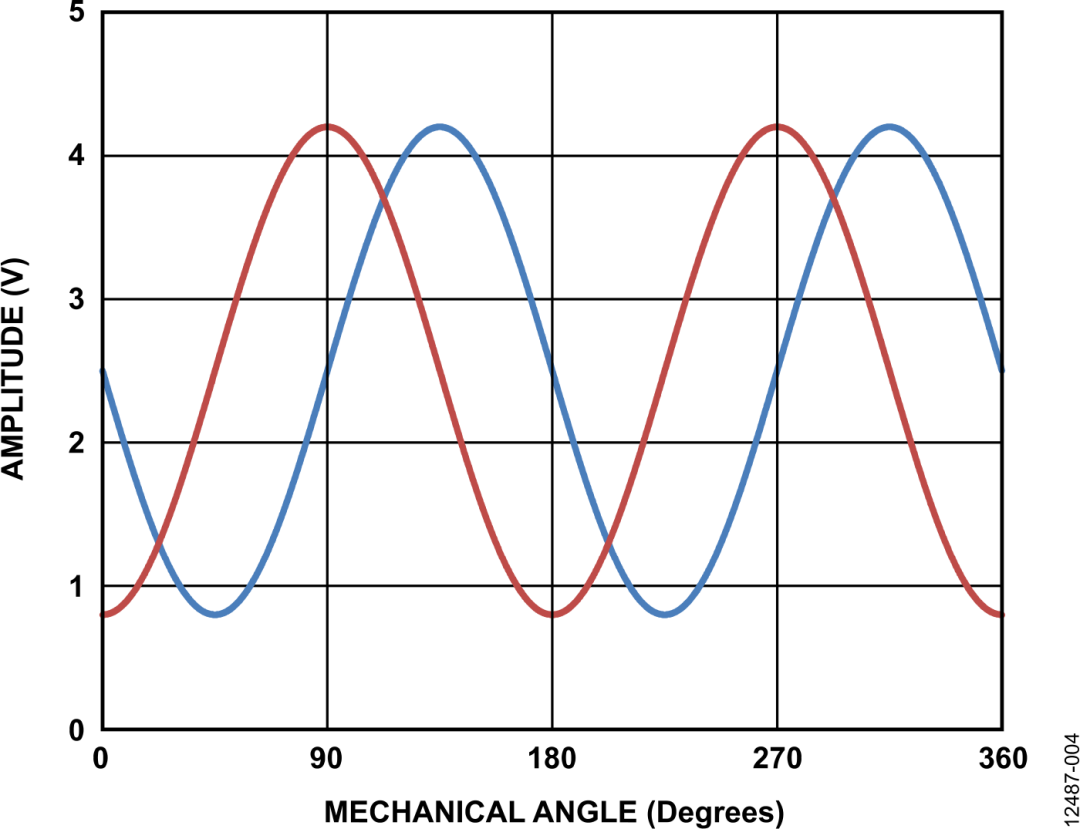
来源:ADI AN-1314,图6。两路输出关系示意。
可以把 C 当作一个点的横坐标,把 S 当作纵坐标。知道两个坐标,就能判断这个点朝哪个方向。
计算中常用 。它除了看比值,还看两路的正负号,因此能分清象限。
不过,算出来的是 2。要得到 ,还得除以 2。
机械角、磁场方向角和信号相位,先分开
这三个角度最容易被叫成同一个“角度”,但它们管的事情不同。
机械角,是电机轴真正转了多少。
磁场方向角,是芯片所在位置的磁场指向哪里。
信号相位,是正余弦波走到了哪个位置。
在理想轴端安装中,轴转 1°,传感器处的磁场方向也跟着转 1°。AMR 的两路信号则前进 2°相位。
于是有:
atan2 的输出通常会在某个边界跳回去,例如从接近 +180°跳到 −180°。那是角度表示范围的折返,不是磁铁突然倒着转了。
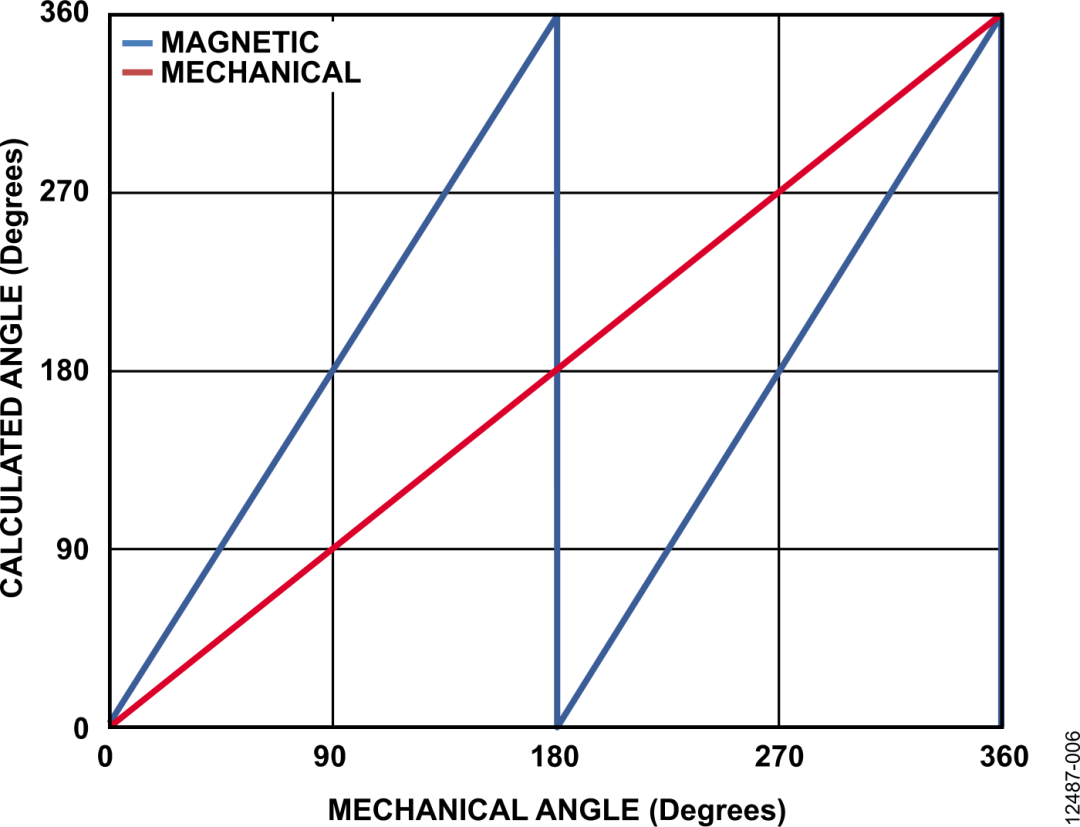
来源:ADI AN-1314,图7。保留原图角度标度;阅读时应区分 atan2 相位与除以2后的方向。
图中蓝线虽然标着 MAGNETIC,但按0~360°的两倍斜率展示。这里展示的是二倍信号相位,不是已经除以2的机械角。
只有这两路 AMR 信号,不能分清相差 180°的两个磁场方向。要做任意位置上电就能报整圈绝对角度的芯片,必须有额外判别信息。
KTM52 的公开资料给出了 360°检测范围。这是完整芯片的功能,不能反过来认为原始 AMR 电桥没有半圈歧义。
再看电机控制。有 对极的电机,机械角变化 ,对应的电机电角变化是 。
假如机械位置差 180°,电角就差 。当 p 为偶数,这个差相当于若干个完整电周期;p 为奇数,就差半个电周期。
这解释了某些换相应用为何能使用半圈信息。但“能满足某种电机换相”不等于“知道整根轴的唯一机械位置”,更不等于知道转了多少圈。
AMR可以测转动,也可以测直线移动
传感器真正读到的是磁场方向。只要运动能让这个方向按合适的关系变化,就有机会把位置量出来。
常见布置有三种。
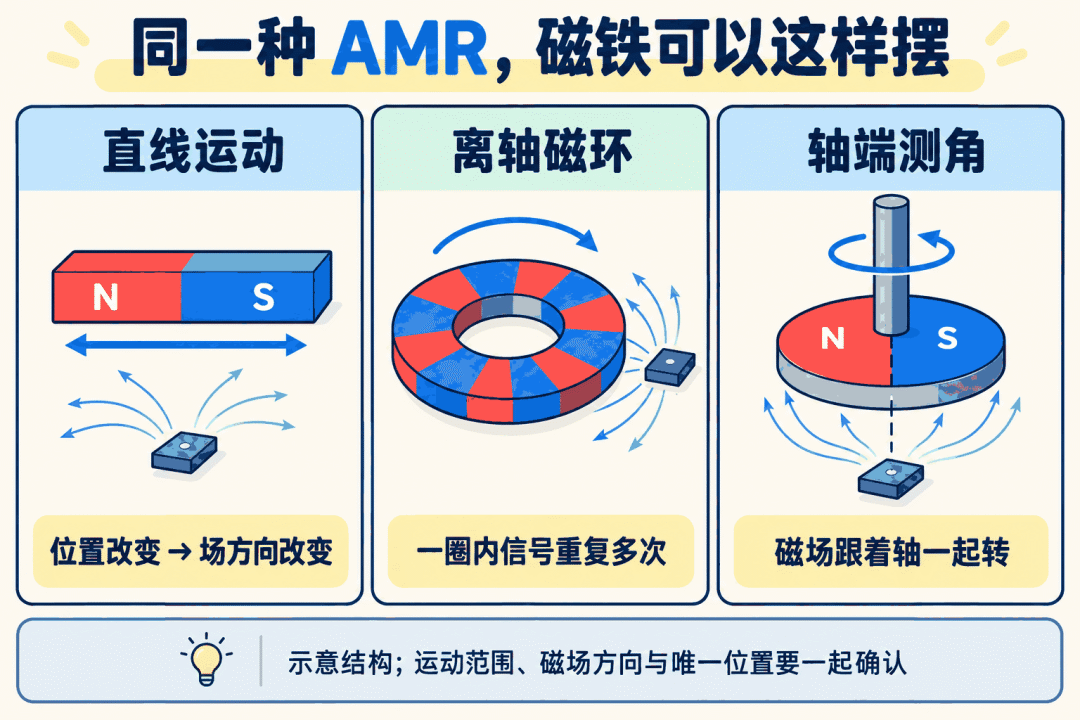
直线布置,是让磁铁相对传感器滑动。随着位置变化,传感器所在处的磁场方向改变,再把角度映射为直线位置。
这里最重要的不是磁铁一定沿哪个方向滑,而是选定的那段行程内,场方向与位置的关系是否单调、是否足够接近想要的函数。
若同一个方向读数对应两个位置,就需要缩小行程或增加信息。磁铁尺寸和相对间距,要围绕实际行程设计,再检查整个范围内的位置映射。
离轴布置,是把传感器放在磁环旁边,读取圆周上交替变化的磁极。
假设磁环有 p 对极,且传感器处的场方向在一圈中按预期重复,AMR 信号会出现 个周期。
例如 5 对极,也就是 10 个交替磁极,一圈有 10 个 AMR 信号周期,每个周期对应 36°机械转角。
这能让局部位置读得更细,但单靠周期内相位,不知道自己处在哪一个周期。多极对增加了重复次数,也带来了周期编号的问题。
轴端布置,是把一块直径方向充磁的磁铁装在轴头,芯片放在磁铁中心下方。
磁铁转,平面磁场方向跟着转。这种结构简单,磁铁材料、偏心和气隙对精度的影响也能分开验证。
要注意,离轴时“场方向转了多少”不必等于“轴转了多少”。这中间的映射关系,要由实际磁路确定。
感磁材料的形状,也会影响波形
前面的公式把电阻写成理想的 。真实薄膜和真实电路,不会只留下这一项。
可以把实际信号想成:
理想波形 + 几种重复起伏 + 随机噪声。
其中,一圈或一个信号周期里按固定规律重复的部分,可以拆成不同频率的正弦波。这就是后面要讲的谐波。
材料的形状、不同位置的敏感方向以及它们如何接起来,都会影响这些成分。
弯曲敏感元件,可以从感磁单元本身去减小某些高阶谐波。这与后级拿到角度以后再查表修正,发生在不同环节。
直观地说,几段材料各自带来的小误差,若安排得合适,可以在合成时互相抵消。
但不能仅凭“弯的”就判断比“直的”好。要看具体结构、磁场工作点和测量结果,也不能据此推断 KTM52 的内部版图。
选磁铁,要同时看充磁方向和材料
先看充磁方向。
用于这里的轴端测角,常见的是直径方向充磁:俯视圆片,N 极与 S 极在左右两边。
若换成上面是 N、下面是 S 的轴向充磁磁铁,理想对称条件下,绕自身轴旋转并不会产生同样的旋转平面磁场。
磁铁外形一样,充磁方向不同,作用就不同。
钕铁硼和钐钴都是常见的稀土永磁材料。它们的差别,要放进温度、磁场和成本里一起看:
| 比较项 | 钕铁硼 NdFeB | 钐钴 SmCo |
|---|---|---|
| 价格概览 | 中等 | 较高 |
| 场强概览 | 高 | 中到高 |
| 不同牌号最高工作温度的概览 | 80~180℃ | 160~300℃ |
| 磁温度系数概览 | −0.08%~−0.13%/K | −0.03%~−0.04%/K |
| 防腐处理概览 | 常见镀镍 | 原表列为通常不需要 |
来源:ADI AN-1314,表1。材料概览,具体数值随牌号变化;表中的80℃或300℃均不是磁编码器整机的工作温度。
“温度系数”可以理解成:温度每变化一度,相关磁性能大约改变百分之几。
对于温差,1K 与 1℃的变化幅度相同,所以这里按“每升高一摄氏度”来理解即可。
举个理想线性算例。若系数是 −0.1%/℃,升温 80℃,变化约为 −8%。若是 −0.035%/℃,同样升温,变化约为 −2.8%。
同样是“室温下磁场够强”,高温时留下来的余量不同。钐钴的价值,就不能只用室温吸力来比较。
这些计算只描述可逆、近似线性的温度变化。真正选型,还要查不可逆退磁、形状、磁路、最高温度和材料牌号。
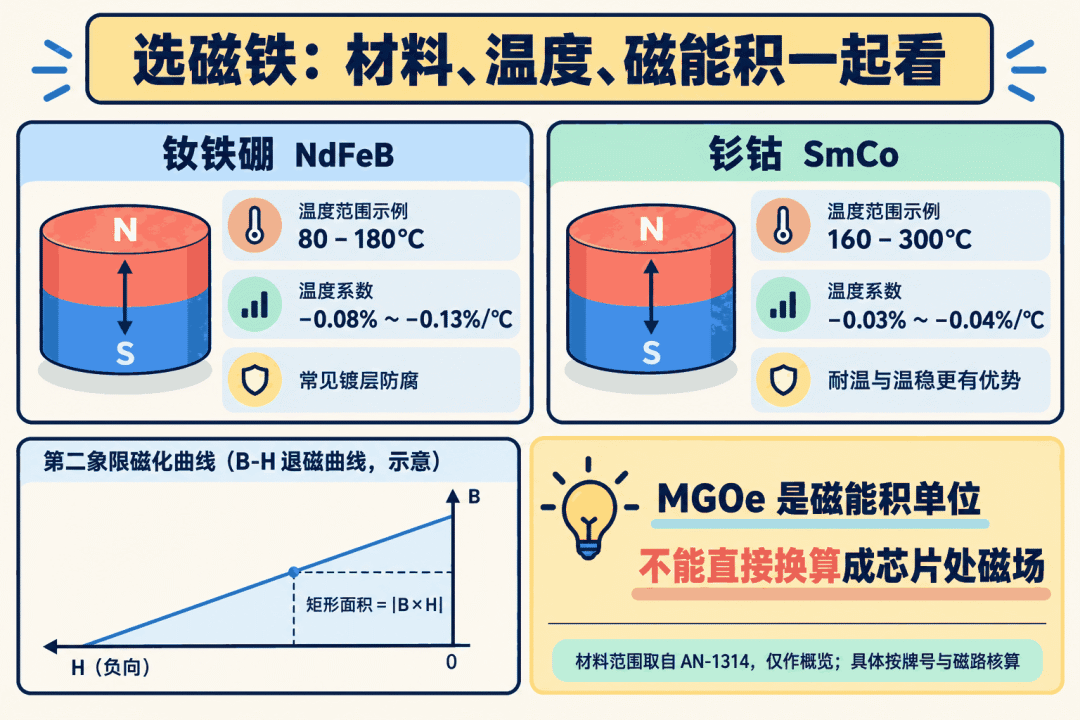
材料数字据 ADI AN-1314 表1;磁能积曲线仅作概念示意,不代表某个牌号的实测退磁曲线。图中磁铁外形用于材料对比,轴端测角的充磁方向见前文结构图。
铁氧体也不是自动被排除。只要具体结构能满足传感器对磁场和方向分布的要求,就有使用空间。代价要放在尺寸、气隙、温度和装配容差里一起算。
MGOe、kA/m和mT,分别在说不同的东西
磁铁资料里经常出现 35MGOe、32MGOe。芯片手册里又出现 kA/m、mT、G。这些数看着都像“磁力”,但不能混用。
MGOe 描述最大磁能积,通常写成 。
先把 B 理解成磁感应强度,把 H 理解成磁场强度。在永磁材料的退磁曲线上,取一个工作点, 对应一个矩形面积。
沿着曲线找面积最大的那个矩形,就是最大磁能积。
它帮助描述材料能提供磁能的能力,但没有直接告诉你:磁铁下方 2mm 处,芯片究竟看到多少 mT。
材料等级更高,不代表任意装配下的吸力都按同一比例增加。吸力还随气隙、面积及磁路改变,不能把“磁能积翻倍”直接理解成“吸力严格翻倍”。
芯片所在处的场强,还受磁铁直径、厚度、充磁、距离和周围导磁材料影响。
H 常用 A/m 或 kA/m;B 常用 T 或 mT。 在空气中,可以近似用:
所以,在空气中,25kA/m 对应的 B 约为 31.4mT。
但这条近似不能直接拿到磁性材料内部用。更不能把 25kA/m 看成 25mT。
另一个常见换算是 。因此 300G 是 30mT。
KTM52 公开介绍中的饱和磁场概述,与 ADI 特定器件的工作门槛,必须各自按对应资料理解。数值接近,不能当成两颗芯片的条件完全相同。
磁场要够强,但“方向稳定”同样重要
前面说过,足够强的磁场,能让薄膜里的磁化方向跟着外场走。
若磁场太弱,内部磁性的影响就不能忽略。外场指向哪里,材料未必完全跟到哪里,角度误差和波形变形也会增加。
这也是“AMR 对场强不敏感”必须带上工作区条件的原因。
它表达的是:在合适的饱和区,适度的强弱变化不必直接变成同等程度的角度变化。
它没有表达:磁场多弱都能测,磁铁装在哪里都一样。
磁铁靠近,场强通常会增加,但附近的场分布也会改变。芯片有实际尺寸,两座桥也不是数学上的同一个无穷小点。
如果这些位置看到的方向不同,就会引入额外误差。磁铁更强,可以帮助提高工作余量;磁场更合适,才是最终目标。
对中、倾斜和气隙,是三本不同的账
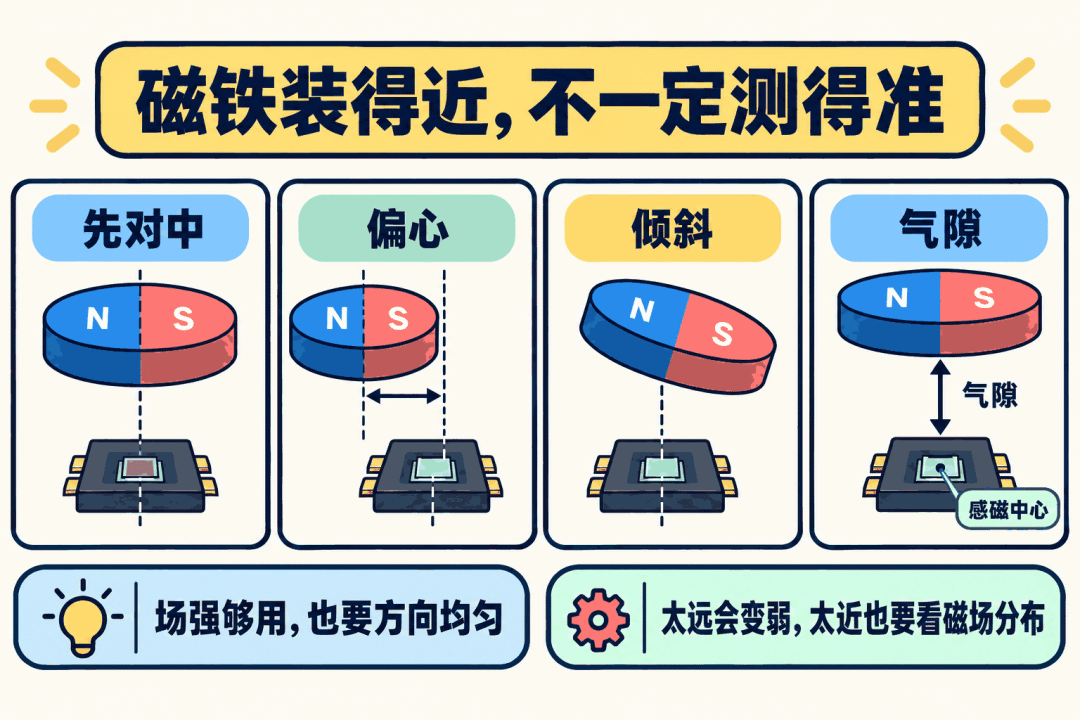
偏心,是磁铁的旋转中心与芯片的感磁中心没对上。
轴转动时,传感器看到的磁场方向与理想情况不同,误差就会随转角起伏。
倾斜,是磁铁或芯片歪了。距离、平面方向和面外分量,都要跟着重新看。
气隙,是磁铁与传感器之间的距离。但一定要问清楚:从哪里量到哪里?
如果气隙从磁铁量到封装顶面,内部感磁层又位于封装表面之下,那么磁铁到感磁层的实际距离还要加上一段内部深度。
例如,ADA4571 的内部感磁深度标称为0.38mm,公差±0.025mm。标成1mm的表面气隙,对应感磁层距离约1.38mm。
这颗器件的感磁中心封装定位公差还在约±50μm量级。选别的器件,也要查各自的感磁中心和封装尺寸。
这解释了一个很常见的差别:机械图上写着同一个“1mm”,两套实验却不一定在比较同一个物理距离。
横向对中也不能只看外壳几何中心。定位时要查感磁中心标注及封装公差。
如果磁铁本身的磁中心与外形中心不重合,机械尺寸对得很漂亮,也不能证明磁路已经对准。
看误差热图,先把它当成一张安装地图
装配容差到底有多大,可以用一张二维误差地图来验证。下面这组公开测量,使用 ADA4571 与轴端磁铁组成测试系统。
实验把磁铁装在无槽无刷电机上,以 3000rpm 匀速转动;平台可以沿 x、y 两个方向移动。
每次固定一个气隙,再按 50μm,也就是 0.05mm 的步长,扫描 2mm × 2mm 的区域。
可以想成:在芯片附近铺一张方格纸。每到一个格点,就转完整圈,记录该安装位置的角度误差。
于是,一张热图就出来了。
横、纵坐标分别是 x、y 偏移;右侧色条把颜色换成角度误差。蓝色通常表示较小,红色表示较大。
不过,两张图颜色一样,不代表误差一样大。一定先看色条的上限和单位。
方形扫描区的角落,离中心比边中点更远。x、y 都偏 1mm 时,径向距离是:
因此,约1.4mm偏移指的是扫描区角落的径向距离;单轴扫描范围仍是±1mm。
这些热图经过数字滤波和上采样,视觉上比原始格点更平滑。格点之间的平滑过渡,不等于每一个位置都实际测过。
同样大小的两块磁铁,容许装偏的范围不同
第一组实验比较两块相同外形尺寸的磁铁。
| 条件 | 钕铁硼磁铁 | 钐钴磁铁 |
|---|---|---|
| 磁能积等级 | 35MGOe | 32MGOe |
| 直径 | 6mm | 6mm |
| 厚度 | 3mm | 3mm |
| 到封装表面的气隙 | 1mm | 1mm |
| 感磁处近似 H | 60kA/m | 50kA/m |
条件及数值来源:ADI AN-1314,表2及场强比较段落。测试对象为 ADA4571 系统。
先看钐钴:
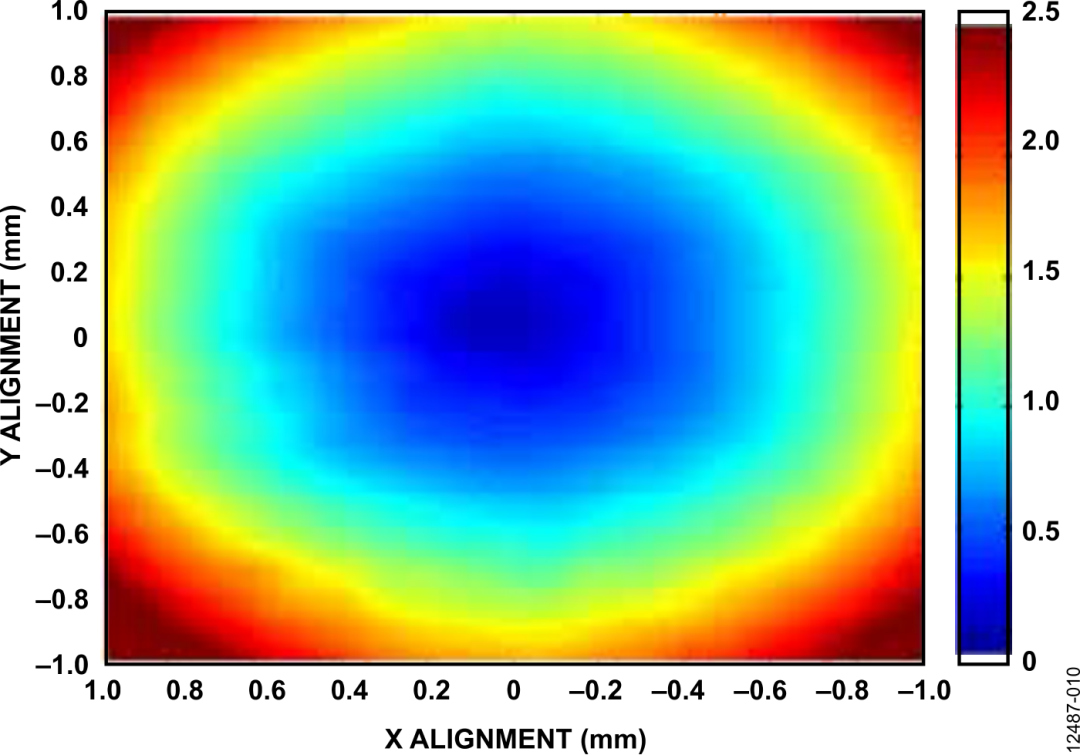
来源:ADI AN-1314,图10。ADI 原厂测量结果;磁铁直径6mm、厚3mm,气隙1mm,色条为角度误差,单位°。
再看钕铁硼:
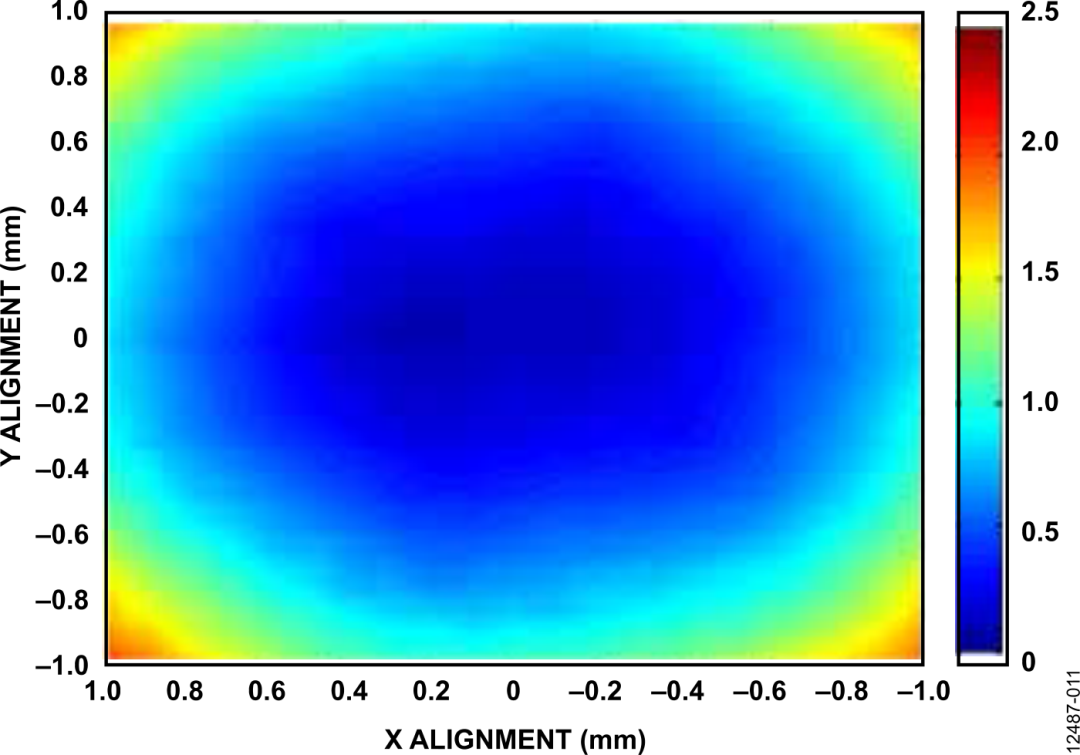
来源:ADI AN-1314,图11。同一比较实验,磁铁直径6mm、厚3mm,气隙1mm;测试器件为ADA4571。
这两张图的色条都到 2.5°,可以在相同尺度下比较。
能直接看到,第二张图中低误差区域覆盖得更宽。对于这两块磁铁和这套系统,钕铁硼样品给装配偏移留下了更大的余量。
两张图中心的最小误差都约为0.07°。中心读数接近,装偏以后的表现却能拉开距离。
但这不能推出“钕铁硼在所有温度和所有设计里都更好”。这里比较的是特定尺寸、牌号、气隙和器件。
也不能只把差别归因于一个 MGOe 数字。真正作用到传感器上的,是完整磁路产生的场强和方向分布。
换一块更大的磁铁,再看气隙怎样改变结果
第二组实验使用较大的钐钴磁铁:磁能积等级 24MGOe,直径 10mm,厚度 5mm。
注意,材料等级比前面低,但尺寸更大。它不是一块“所有方面都更弱”的磁铁,不能只看24小于32就下结论。
把到封装表面的气隙设为2mm、4mm、6mm,分别扫描,就得到以下三张图。
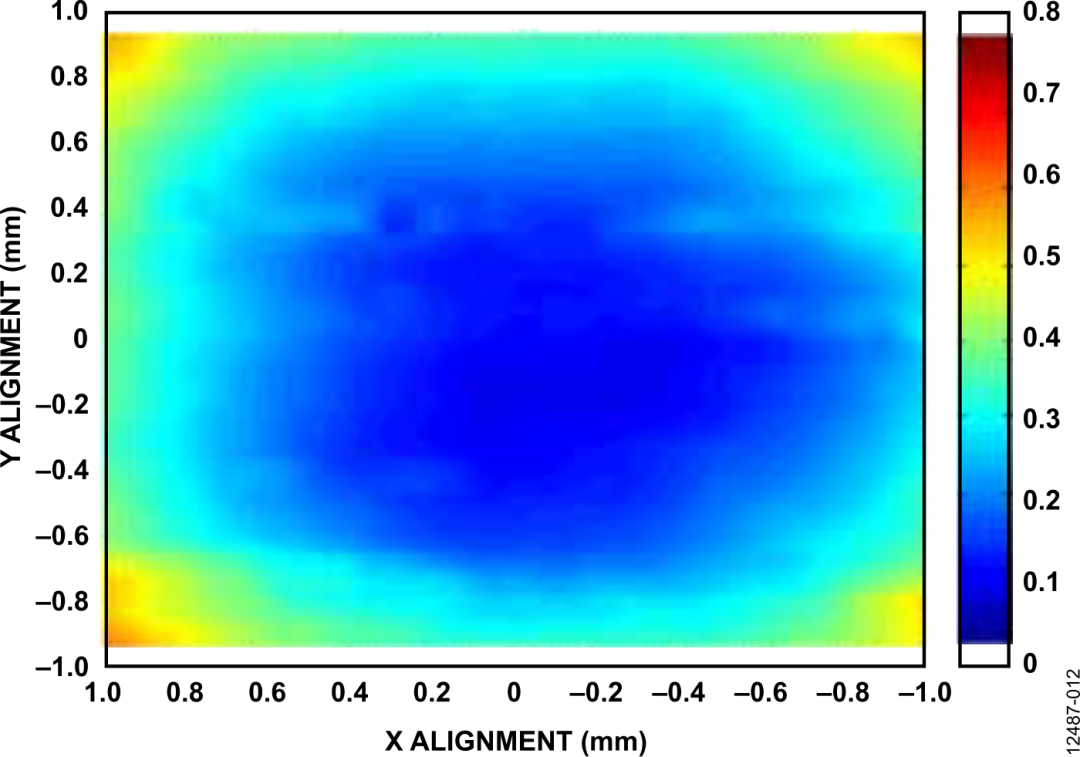
来源:ADI AN-1314,图12。ADI 实测;直径10mm、厚5mm的钐钴磁铁,气隙2mm,测试器件 ADA4571。
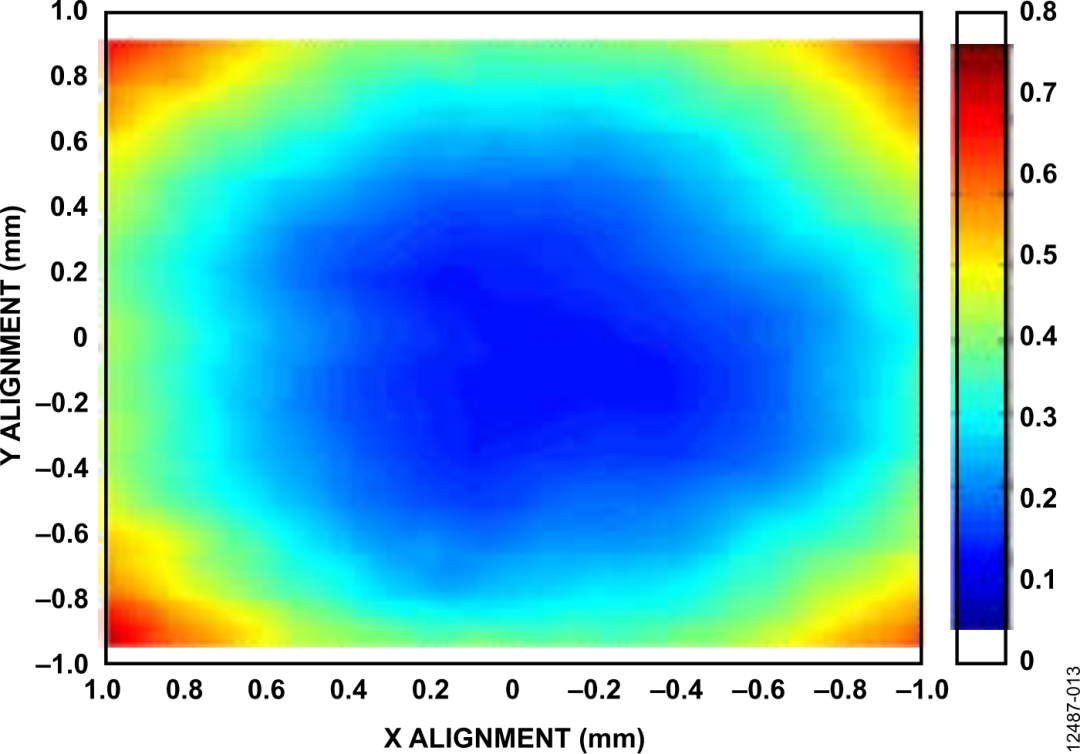
来源:ADI AN-1314,图13。同一磁铁、同一器件,气隙4mm。
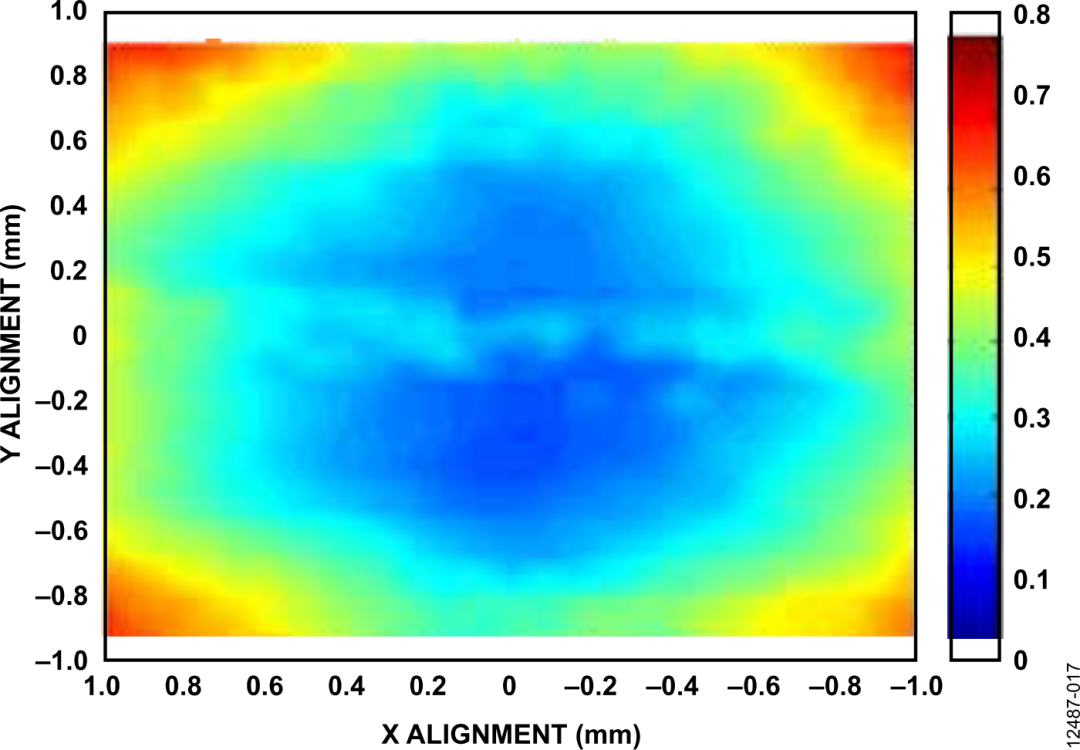
来源:ADI AN-1314,图14。同一磁铁、同一器件,气隙6mm。三图色条上限均为0.8°。
这三张图可以互相比,但不能拿它们的蓝色直接与上一组比较:上一组色条到 2.5°,这组到 0.8°。
把三种气隙的结果放在一起:
| 到封装表面的气隙 | 2mm | 4mm | 6mm |
|---|---|---|---|
| 最小角度误差 | 0.0774° | 0.1002° | 0.1477° |
| 约1.4mm偏移处最大角度误差 | 0.6118° | 0.7522° | 0.7074° |
| 感磁处近似 H | 60kA/m | 35kA/m | 20kA/m |
来源:ADI AN-1314,表3、表4。ADA4571与上述磁铁的测量结果。
先看中心:气隙从 2mm 到 6mm,最小误差增加了。
这颗器件要求至少25kA/m的工作场强。6mm时只有约20kA/m,已经低于这个条件,中心位置也开始付出精度代价。
再看扫描区边缘:最大误差没有跟着距离严格单调增加。4mm 那一列,反而比6mm更大。
这并不矛盾。边缘误差同时受到场强、方向分布和感磁位置的影响。把所有变化压成一句“离远了就一定更差”,会丢掉磁路的几何作用。
这组图真正有用的地方,是把“磁铁、气隙、偏心”连在一起看。只有中心精度,没有整片安装地图,装配容差仍然没有交代完整。
两路信号画成圆,可以同时看方向和健康状态
把去掉偏置的 C、S 分别放到横、纵坐标上。理想情况下:
于是:
这是正弦与余弦的平方和关系:点绕圆走,方向在变,半径不变。
因此,同一对信号可以提供两类信息:
- 点朝哪个方向,用来算角度。
- 点离圆心多远,用来检查幅度状态。
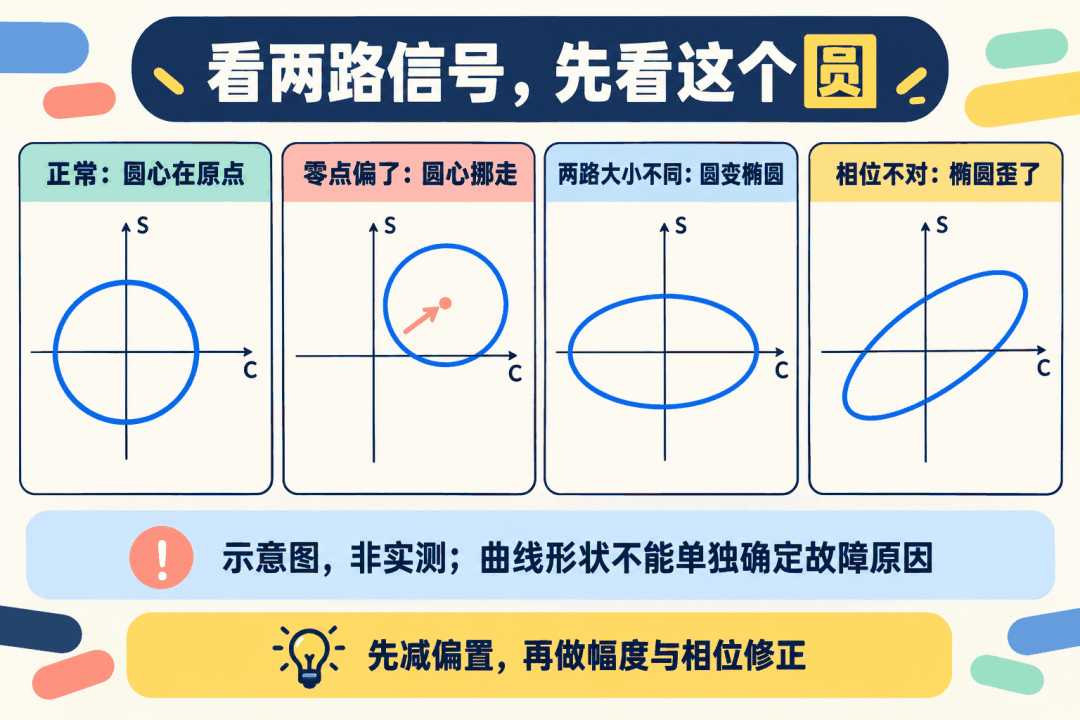
圆心偏了,先看偏置;圆被拉扁,先看两路增益;椭圆歪了,还要检查相位关系。
这些只是理想模型里的对应关系。真实系统会把几种误差叠在一起,不能看见一个椭圆,就断定唯一原因。
而且,必须先减掉正确的中心。原始输出常围绕半电源摆动,不能把原始电压直接平方相加,再期待得到固定半径。
对于以半电源为中心的两路输出,半径可以写成:
它先减半电源,是针对该输出结构建立的中心。若实际两路偏置不等于半电源,就要进一步按各自偏置处理。
半径随温度变,诊断阈值也要跟着条件走
温度变化会改变半径,允许范围也要随器件配置来确定:
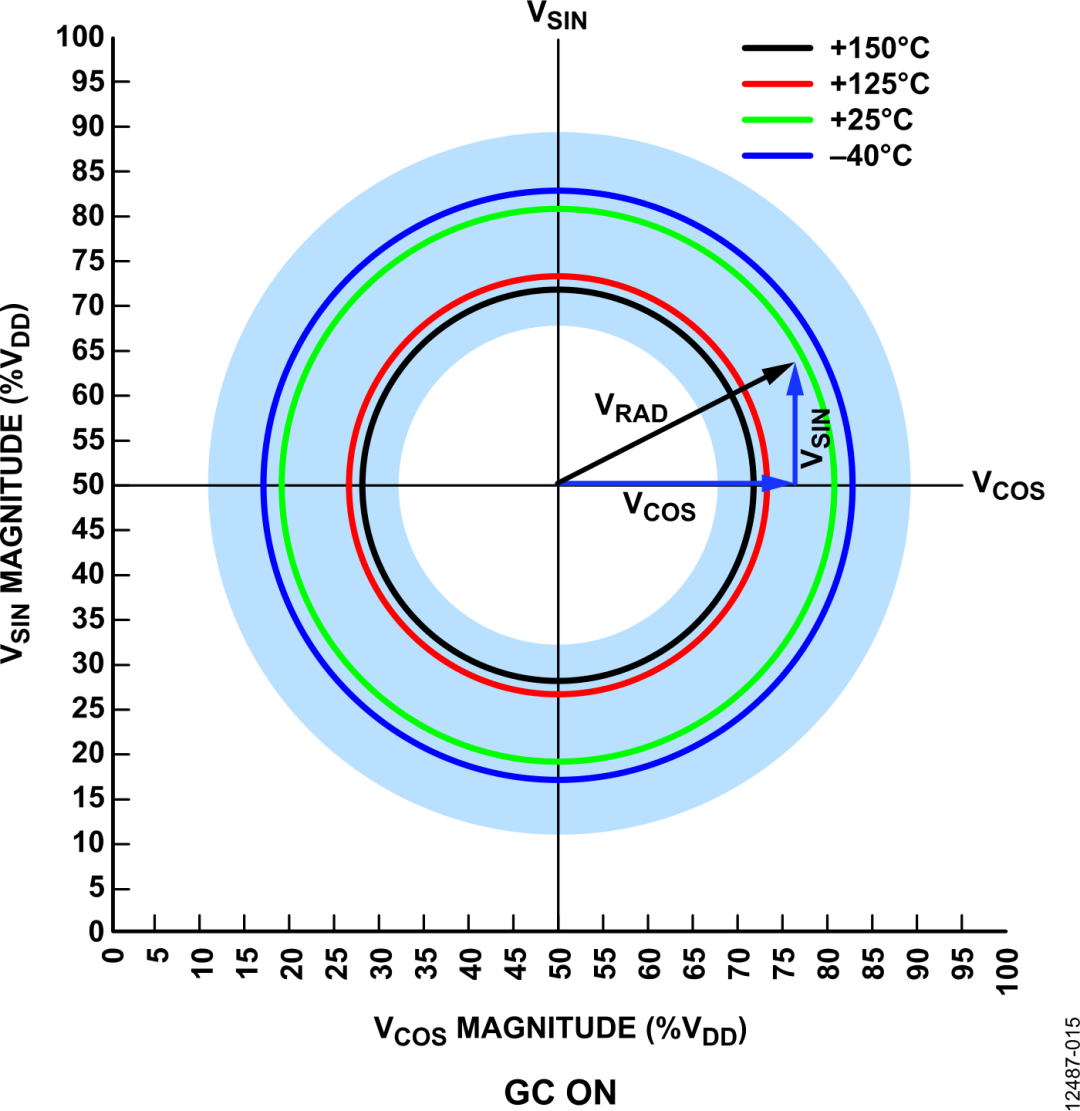
来源:ADI AN-1314,图15。ADA4571 的 GC 开启状态,坐标按供电电压百分比表示;GC 是该器件的配置,不是 KTM52 功能说明。
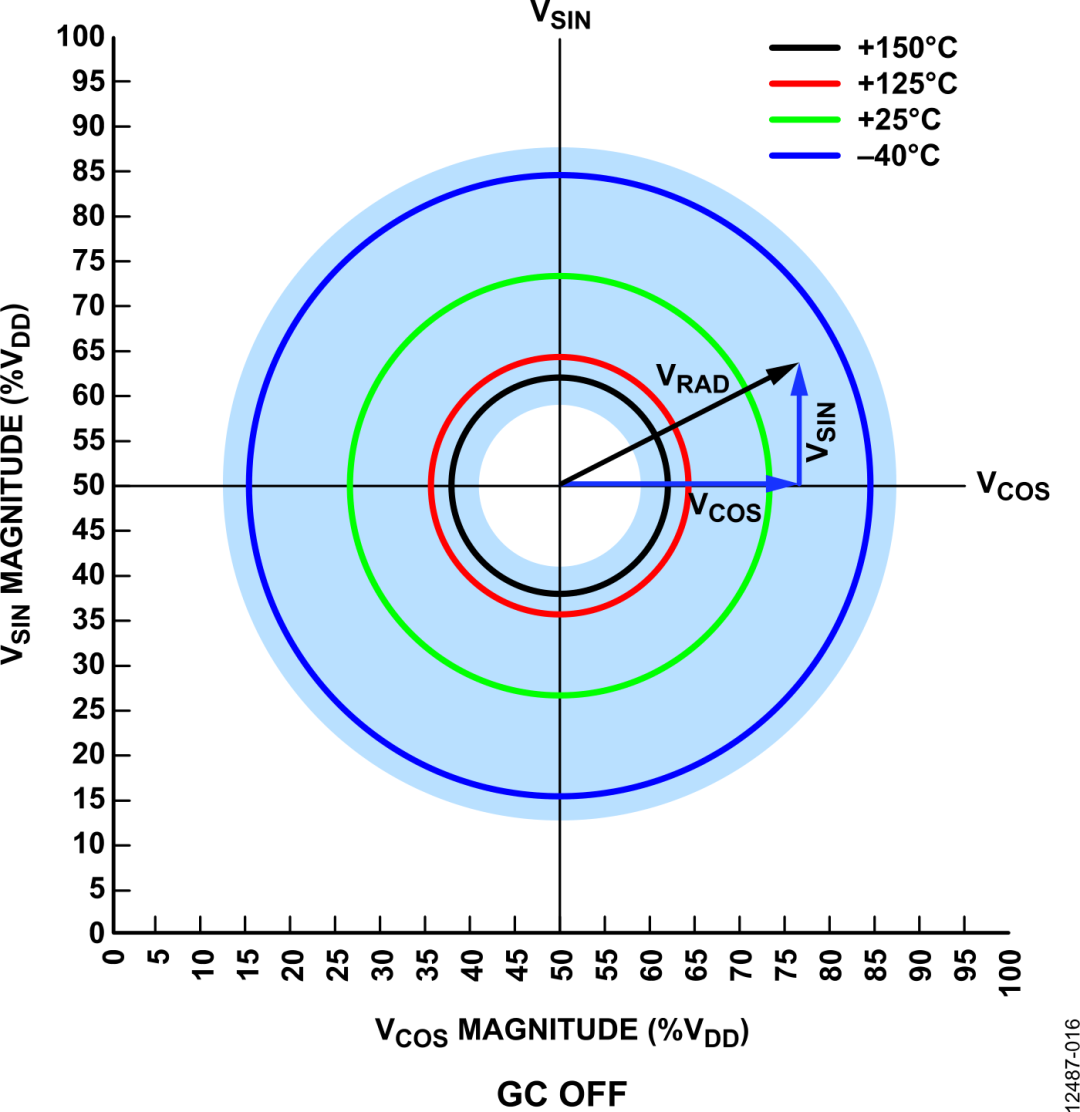
来源:ADI AN-1314,图16。ADA4571 的 GC 关闭状态,阴影表示规定的幅度范围。
读这两张图,先注意圆心落在两个坐标的 50%位置附近。因为图里画的是带中点电平的输出,半径应从这个中心量。
不同温度的圆大小不同,但仍然可以都是圆。只要两路一起按相同比例缩放,方向不一定改变。
因此,“幅度有温漂”与“角度有同等温漂”不能直接画等号。
反过来,一个点沿圆周走得很圆,也不能证明它的方向始终正确。某种扰动如果只是改变了角度,半径检查就看不出来。
诊断半径有价值,但它覆盖不了全部故障。阈值还要结合温度、供电、器件配置,以及手册给出的上下限来定。
磁场不够时,圆也会变形
当磁场从足够强降到不足以使材料饱和,轨迹会同时出现幅度和形状变化:
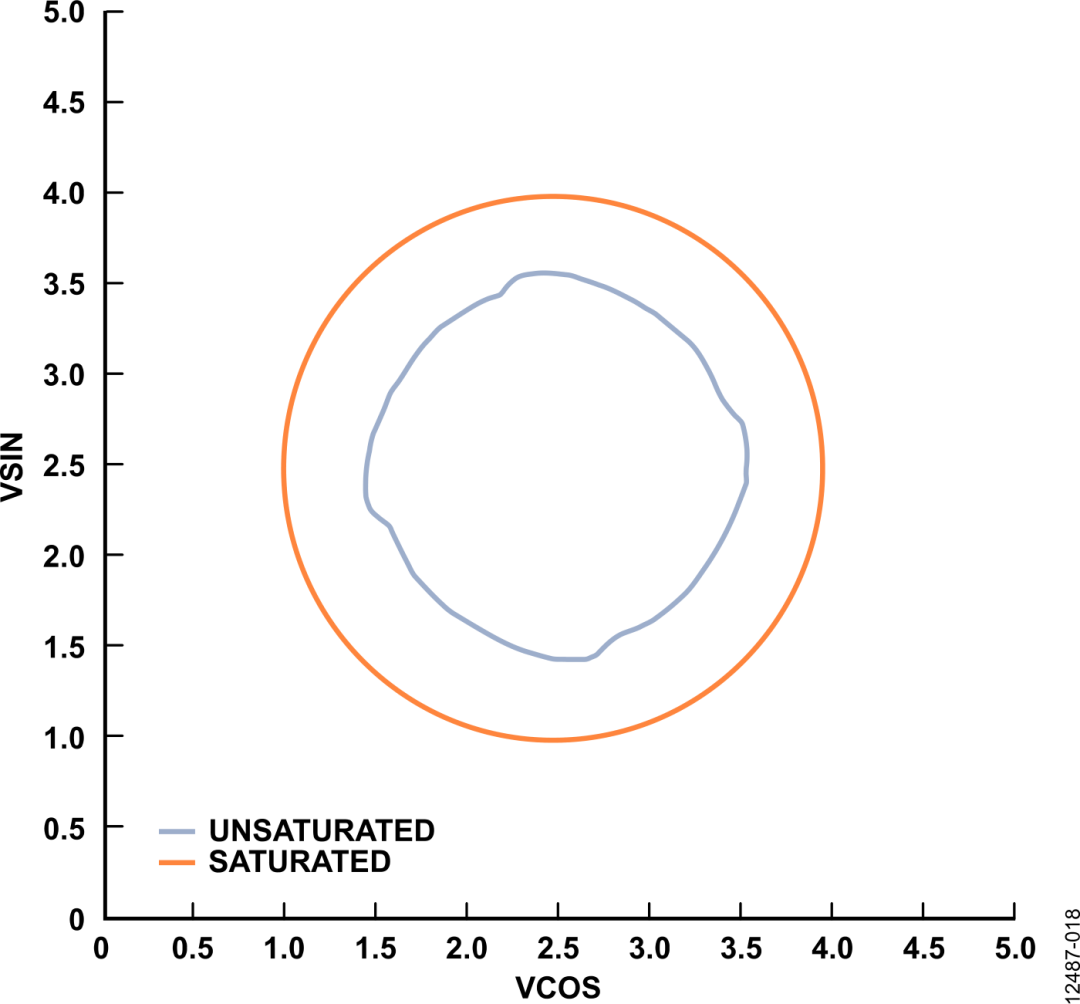
来源:ADI AN-1314,图17。测试条件:直径10mm、厚5mm的钐钴磁铁,器件5V供电、室温;饱和与未饱和激励分别为40kA/m、10kA/m。测试器件为ADA4571。
橙色轨迹接近一个圆。另一条轨迹不但更小,还有不规则起伏。
磁场不足时,影响不只是“输出小了一点”。波形形状也会变,后面的 atan2 就会跟着受影响。
但幅度变小不只有弱场一个原因。供电、增益、连接、信号被限幅或测量设置,也都应检查。
把电压放大,能把轨迹画得更大,却不能保证把错误形状变回正确的圆。
频谱像拆音乐,能把波形里的杂质分开
一个看起来差不多的正弦波,里面仍然能混进一些细小的周期起伏。
FFT,也就是快速傅里叶变换,可以把信号按频率拆开。可以把它想成:听起来是一段声音,拆开后才知道里面有哪些音。
最主要的正弦变化,对应基波;频率是它两倍、三倍等的周期成分,叫作谐波。
对准良好时,基波突出,其余成分相对较低:
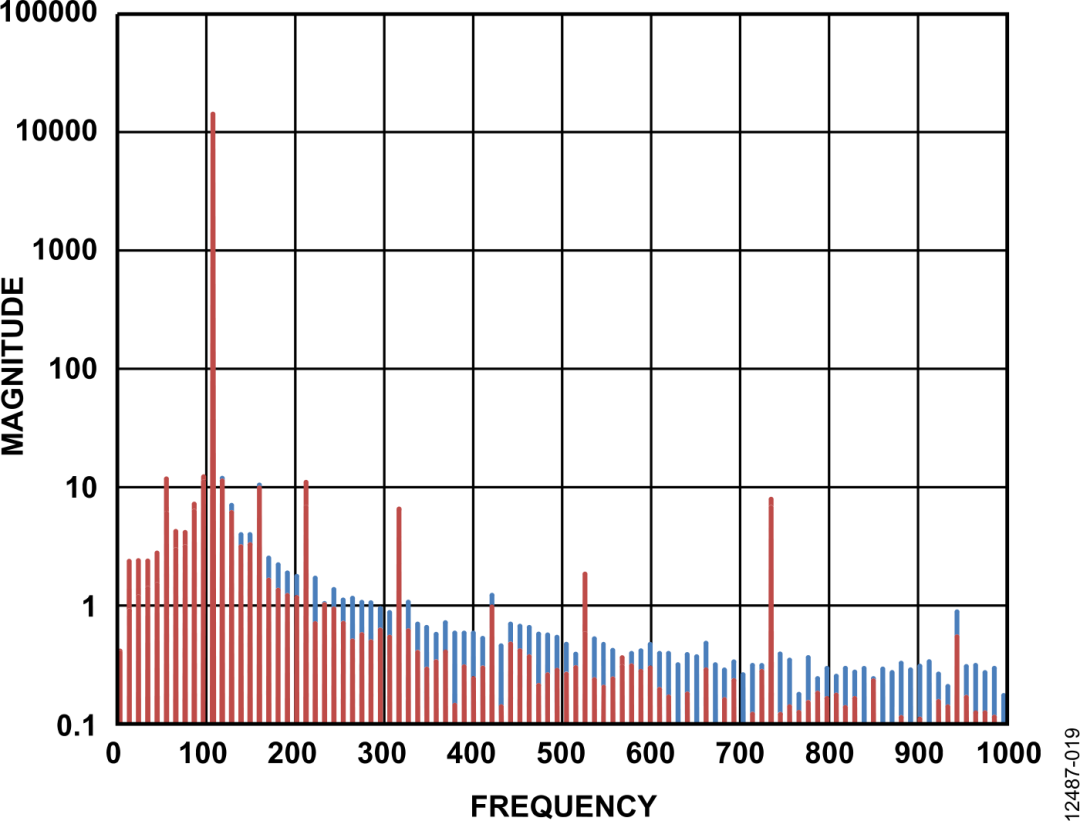
来源:ADI AN-1314,图18。原厂频谱图,纵轴为对数幅度;保留原标度,不自行换算为角度噪声。
再看偏移 1mm 后:
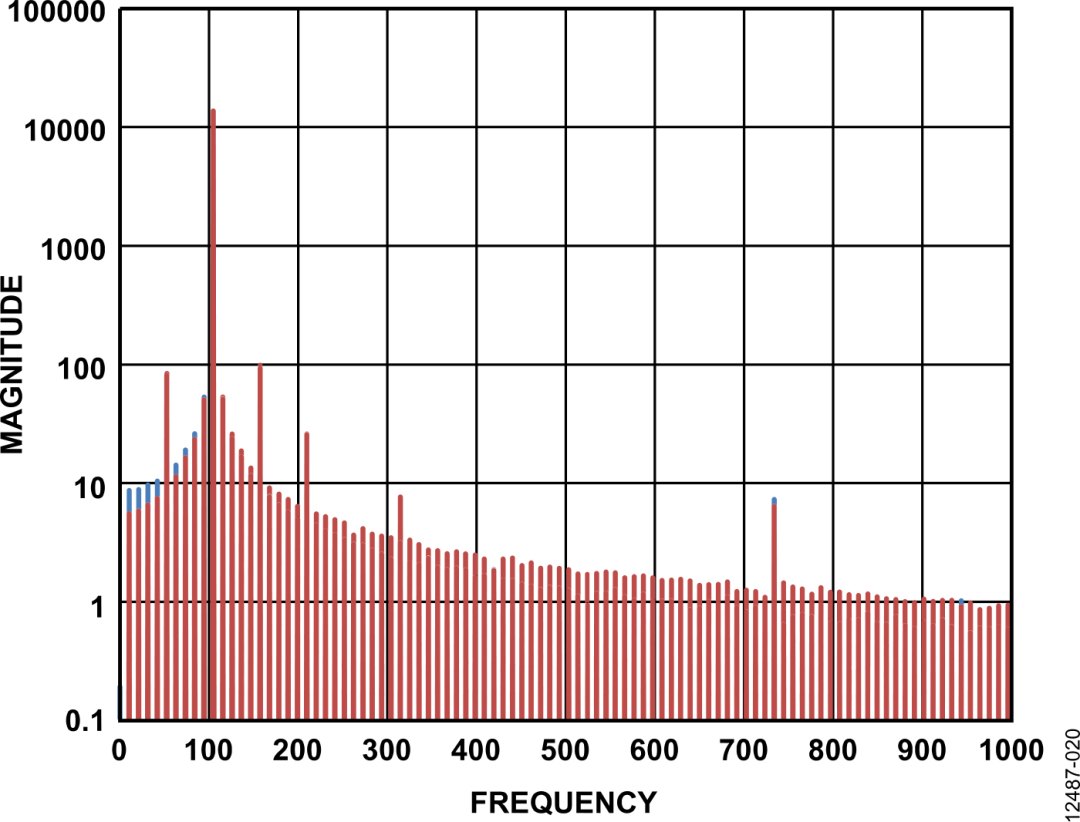
来源:ADI AN-1314,图19。偏移1mm的原厂比较条件。
最后看低场、较大气隙下的未饱和状态:
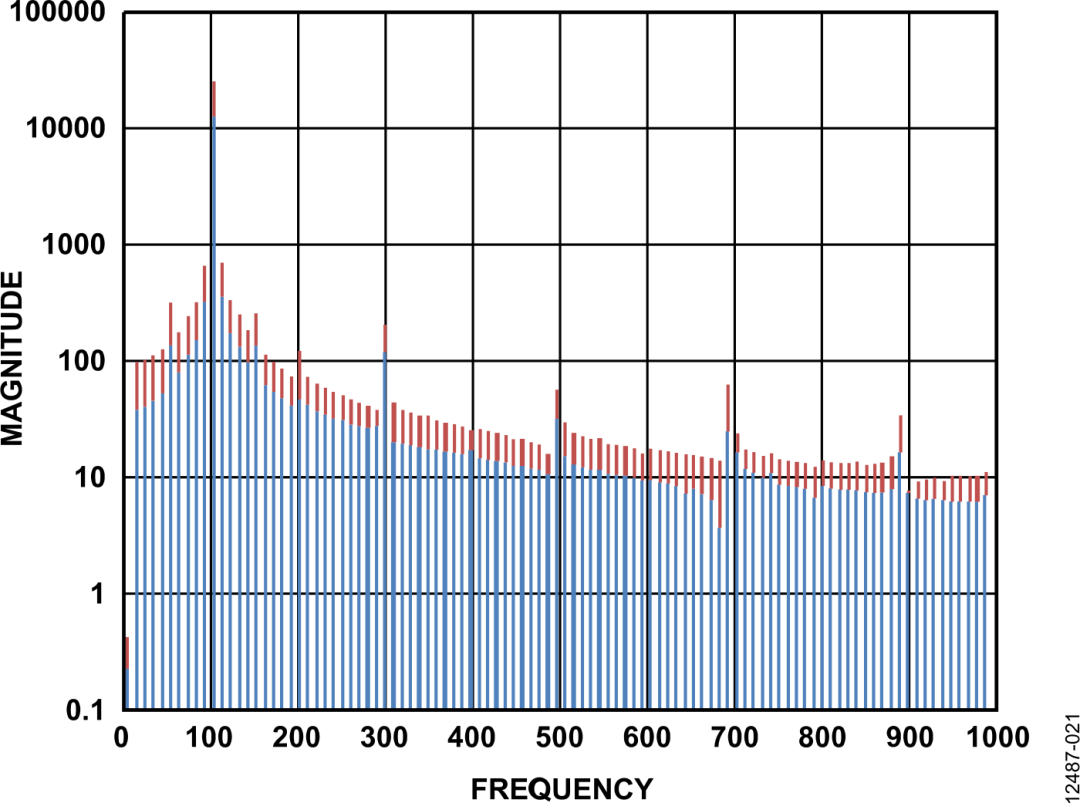
来源:ADI AN-1314,图20。激励为10kA/m,未饱和、高气隙状态;同段实验使用前述10mm×5mm钐钴磁铁、5V供电、室温。
这三张图的纵轴是对数刻度:从1到10,与从10到100,在图上可以占同样的距离。
所以,背景抬高一小段,代表的比例变化未必小。比较时,要同时看基波、谐波尖峰和背景。
背景中既有真正的随机噪声,也会受窗函数、采样长度和频谱泄漏影响。图上出现一根尖峰,也不能凭位置就断言一定是哪一只电阻出了问题。
AMR 还有一个容易看错的频率关系:理想单对极轴端磁场转一圈,AMR 信号变化两圈。
假设机械转速为 3000rpm,即每秒50圈,那么两路 AMR 信号的基频是100Hz。这是根据理想关系算出的教学例子。
实际分析某张频谱时,仍要核对那次实验的转速、采样率、频率单位和磁极数。仅凭这几张图,还不能反推出完整的采集参数。
偏置、幅度和相位,最后都能变成角度误差
把两路信号简写成:
、 是额外加上来的偏置。圆心因此挪走,算角度时却仍以原来的中心为起点,方向就偏了。
在偏差较小的条件下,可以把相位误差估成:
式中的角误差用弧度表示。对轴端 AMR,磁场方向误差还要再除以2。
不必推导这条式子,也能读出一个有用结论:同样大小的电压误差,信号幅度 A 越小,折算出的角误差越大。
举一个独立算例。若 ,只有一路多了10mV偏置,最大相位误差约为0.01rad,即0.573°;除以2后,方向误差约0.286°。
这不是某颗芯片的测试数字,只是在说明偏置为何值得认真处理。
再看幅度不匹配。若 ,而 ,两路大小相差比例 。
小偏差条件下,机械方向误差的最大值约为 。例如两路差1%,最大值约为0.143°。
两路一起变大,只是圆变大;只有一路变大,圆就成了椭圆。两者对角度的影响完全不同。
桥与放大链路做得足够匹配,可以让某些误差小到无需另行修正。能不能省掉这一步,应由器件指标和实际误差预算决定。
两路不是同一时刻采,转得越快越容易露出来
如果一路先采,另一路过了一会儿才采,它们就来自两个不同位置。
可以想成给跑步的人定位:横坐标用这一帧,纵坐标用下一帧,拼出来的点就不是同一个时刻的位置。
假设轴转速 6000rpm,也就是每秒100圈,转速换成角度是:
两次采样间隔1μs,这期间轴已经走过:
轴端 AMR 的信号相位走得快一倍,所以两路之间的相位错位是0.072°。
这里的0.036°是两个时刻之间的机械转角,并非最终解算误差一定就是这个数。最终值还随当前位置、哪一路延后以及补偿方式变化。
若由外部 ADC 采两路模拟量,除了看总采样率,还要看两路是否同时保持。
两颗采样同步的 ADC,或者在转换器前加同步采样保持,都能针对这个问题设计。只有一个转换器,并不必然意味着错开采样;关键要看前面的保持结构。
若读取的是 KTM52 这类集成芯片处理好的数字角度,则应看它的更新、滤波、通信与延迟定义。不能把外部模拟采样链的结构原样套进去。
校准先把信号中心找准,再处理其余误差
偏置最容易理解,也最适合先动手。
假设一路信号最高2.8V,最低1.2V。那么中心是:
振幅是:
每次取得电压 V,先算 ,就把它换到以零为中心、幅度约为1的尺度。
另一条通道也分别计算,不能拿同一个偏置硬套两路。
实际做法可以是:先把机械结构装好,覆盖完整信号周期,取得两路的最大最小值,分别算偏置与幅度。
再做归一化、必要的相位校正,最后交给 atan2。
如果偏心引起的是更复杂的角度非线性,仅减一个偏置还不够。要进一步引入可信角度基准、合适的模型或校准机制。
因此,“校过零点”“校过两路偏置”“做过整圈非线性补偿”,是三件不同的事。
一次校准与动态校准,区别在参数何时更新
一次校准,是先采到足够数据,算出参数,保存下来。正常工作时持续使用这组参数。
动态校准,是运行中在满足条件时,继续更新参数,用来跟踪缓慢变化。
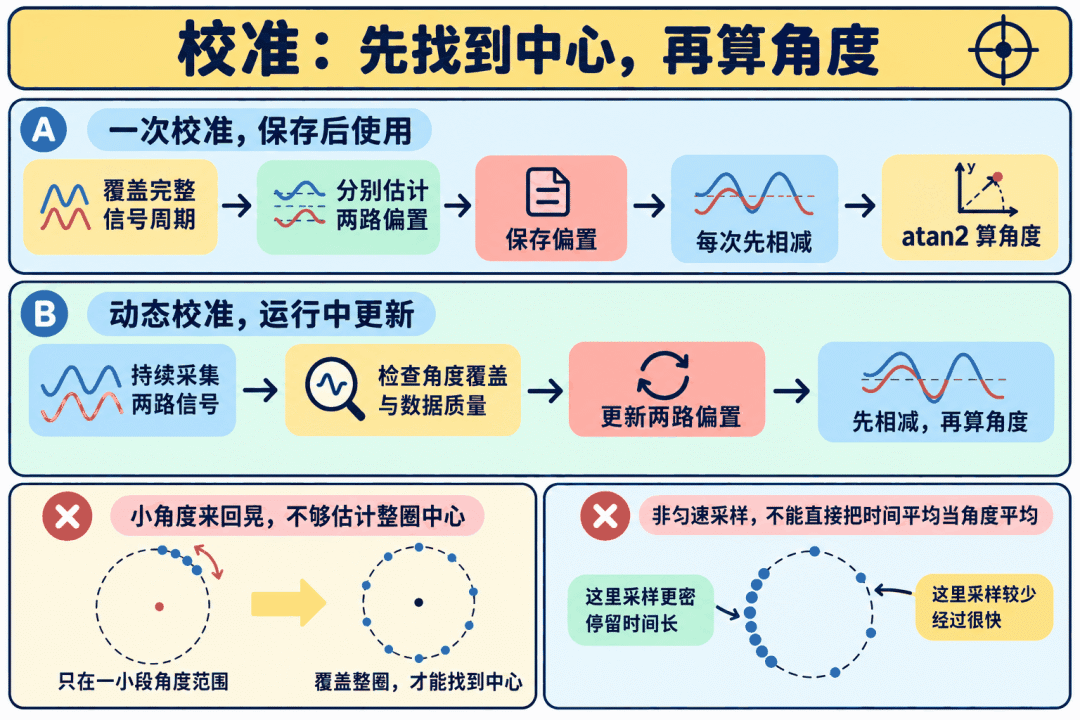
这里有两个不能省略的条件。
第一,要覆盖足够的角度。
只在很小一段来回晃,看到的最高点不一定是整条波形的最高点。用它估中心和振幅,会把正常的角度变化当成偏置。
有些资料把一次性标定称为“single point calibration”。这个叫法不意味着只把轴停在一个位置,就能标定整圈的两路偏置;估计偏置仍需要完整周期的信息。
例如,ADI给出的标定建议是至少采集两个完整机械转动周期。对单对极轴端AMR,半个机械周期就对应一个完整电信号周期;多采有效周期能帮助估计,但不能代替覆盖条件。
第二,取平均要看采样是按时间还是按角度分布。
匀速转动,等时间间隔取样,角度分布比较均匀。若忽快忽慢,慢的位置采样多,快的位置采样少,直接平均就会偏向停留更久的位置。
所以,非匀速数据要考虑角度分箱、权重或对应算法,不能一句“多转几圈取平均”就交代完。
动态校准也要判断数据是否可信。出现外磁干扰或异常运动时,不应毫无条件地把新数据吸收到参数里。
KTM52 的公开介绍包含自校准功能,可拿来说明成品芯片把一部分处理集成起来了。具体运动条件、触发和保存方式,仍按对应型号和版本手册执行。
它的21bit输出,同样要与校准后的准确度分开。,只是输出最小刻度,不是每一次读数都准确到这个角度。
电流和铁件会改方向,布板也得按磁路来想
芯片读取磁场方向。目标磁铁能改变方向,旁边的电流和磁性零件也能。
把磁场看成箭头。目标磁场向右,干扰磁场向上,传感器实际看见的是两支箭头相加后的斜方向。
独立算例:目标场30mT,垂直干扰0.3mT,偏转是:
干扰只占目标场的百分之一,方向已经偏了半度多。这个模型计算并非 KTM52 实测。
若干扰主要沿目标磁场方向,它首先改变强弱;若主要垂直于目标场,就直接把方向扭歪。只报一个干扰磁场大小,仍然没有说完整。
布板时,大电流去程和回程尽量靠近,减少向外扩散的场;感磁区域避开大电流导体。周围螺钉、支架、轴和磁屏蔽罩,则连同磁铁一起检查。
长直导线的一个理想估算是:
假设10A电流,距离5mm,约为0.4mT。这是假设单根无限长直导线的结果,实际去回线靠近后会互相抵消一部分。
拉开距离有用,但还要分清磁场来源:小磁体远场近似按距离三次方衰减,长直导线的上式却按距离一次方变化。
加导磁屏蔽,能够改变外部磁通路径,同时也会改变目标磁铁的磁场。罩子加完,还得重新验证;不能只检查它有没有挡住干扰。
温度读数可以帮诊断,但不能自动变成角度补偿
温度改变的东西很多:磁铁的磁性能、薄膜电阻、放大器偏置、信号幅度、封装应力和机械尺寸。
因此,看见角度随温度漂移,不能马上认定“都是磁铁变弱”。
以 ADA4571 的模拟温度输出为例,换算关系写成:
来源:ADI AN-1314, Output。该式及系数针对 ADA4571,不能用作 KTM52 的温度换算。
读这条式子,先抓住三个动作:电压按供电归一化;减去已知温度下的标定读数;再按温度系数换算。
式中的 TEMP、CAL 分别指当前温度输出与标定时读数, 是供电。、 是器件定义的系数,使用时还要核对它们的符号和定义。
如果只想理解线性测温,采用更直观的形式就够了。
令 ,已知温度 时记下 ,温度斜率为 k,则:
举个单独的教学算例:已知25℃时 ,升温后 ,且 ,那么温差是30℃,温度约55℃。
这里的数是为了说明计算,没采用任何芯片的真实系数。
ADA4571给出的归一化温度系数示例为3.173mV/V/℃,典型测温精度约±5℃。温度引脚还要求22nF对地电容,即使不用这个读数,也要按其EMI要求处理。
这些都属于 ADA4571 的器件条件,不能接到另一颗芯片上照抄。初始标定、供电一致性和引脚要求,都是那条公式之外必须一起看的内容。
更要分清:芯片温度不等于磁铁温度。即使温度读得准,要拿它补偿角度,还得先建立“温度变化怎样影响角度”的关系。
实际验证时,把轴放在可信的位置,升温、稳定、记录角度与诊断量,再降温复测。既要看随温度变化的偏差,也要看回到原温度后能否恢复。
公开来源
- Robert Guyol,ADI AN-1314:AMR Angle Sensors,2014年10月初版。引用图4、6、7、10~20及温度公式,材料与实验表格据其公开数据整理;量化实验对象为ADA4571系统。
- ADI原始PDF,供核对原图、四张材料与实验表格,以及器件适用条件。
- 昆泰芯KTM52公开产品资料,用于AMR技术路线、360°检测、21bit输出和自校准功能举例。具体型号与版本按各自产品手册核对。
磁铁、安装、电桥和校准流程漫画为重新绘制的说明图。文中独立算例均已说明假设,不代表硬件实测,也不把ADI实验改写成KTM52性能。
如 是 有 为
关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。