电感式编码器的前世今生:从二战雷达到特斯拉“擎天柱”
首发于公众号「弓望传感」 · 查看原文
前言
Preface
在运动控制的江湖里,光电式编码器像是个高冷的刺客,精度极高但极度娇贵,见不得一点灰尘;磁式编码器像个皮实的步兵,抗造但容易被旁边的强磁场“带偏”。而电感式编码器,过去一直像个在航天和军工领域里扫地的“扫地僧”——实力深不可测,但不怎么在通用工业中露面。
然而,随着具身智能和高端制造的爆发,这位“扫地僧”正在重塑规则。今天,我们就来扒一扒电感式编码器是如何从二战的炮火中走来,最终登上了特斯拉Optimus机器人的关节王座。
1 1940s-1950s: 战火淬炼的“硬汉”
时代背景:第二次世界大战末期到冷战初期,那是属于机械和模拟信号的狂野时代。
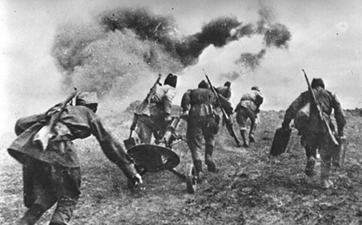
当时的防空火炮和早期雷达需要极其精确的实时角度反馈。为什么不是光电?那时候连发光二极管都还没普及。那磁呢?在炮火连天的震动和各种电磁干扰下根本扛不住。于是,基于电磁感应原理的旋转变压器(Resolver,电感式编码器的直系老祖宗)应运而生。工程师们通过极其复杂的绕线工艺,让转子和定子之间的电磁耦合随着角度变化而改变。它没有电子元器件,纯靠物理结构硬刚恶劣环境。
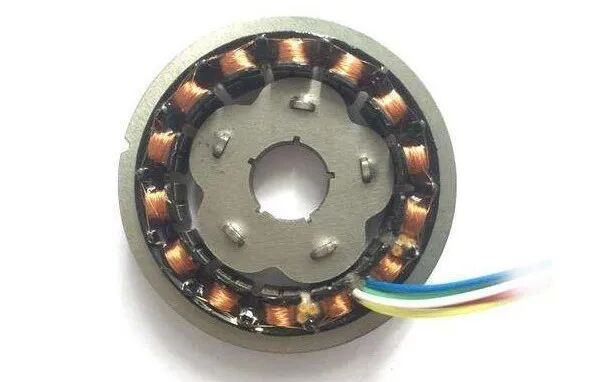
主要应用:军用雷达天线俯仰角控制、防空火炮底座、早期的航空航天仪表。
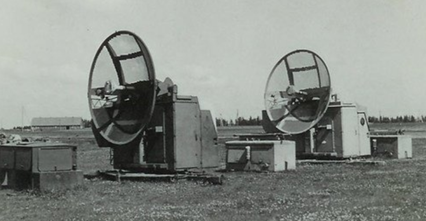
英国曼海姆的一对雷达
2 1960s-1980s: 数控机床的“幕后推手”
时代背景:工业自动化起步,高精度数控机床(CNC)开始成为国家重器的核心。
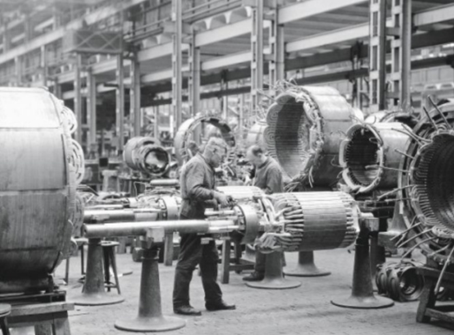
早期德国西门子生产车间照片
传统的绕线式旋变太厚重了,装不进紧凑的工业设备里。美国Farrand Controls公司在这个时期大放异彩,他们推出了感应同步器(Inductosyn)。工程师巧妙地将原本立体的线圈“拍扁”,做成了平面印制绕组。这不仅大大降低了厚度,还让多极对数的实现变得容易,精度直线飙升。虽然这时的信号处理还需要庞大且昂贵的外部解码箱,但它彻底解决了重型机床在油污、铁屑飞溅环境下的高精度定位问题。
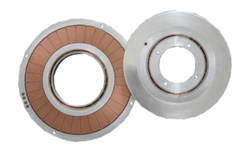
主要应用:高端CNC数控机床、重型精密转台、早期军用/工业机器人。
3 1990s-2010s: 摩尔定律的馈赠
时代背景:芯片技术爆发,微电子学彻底改变了传感器的形态。
电感式技术面临着一次生死存亡的转型——它太贵、信号处理太复杂了。这时,以英国剑桥大学衍生企业(如Zettlex等)为代表的工程师们引入了革命性的改变:PCB电感式编码器诞生。利用高精度的多层PCB制造工艺,彻底淘汰了传统的铜线绕组。更关键的是,专用的ASIC(专用集成电路)芯片被研发出来,将原本需要一个鞋盒大小的解码电路,浓缩成指甲盖大小的芯片,直接集成在传感器板上。电感式编码器完成了从“昂贵的模拟组件”到“紧凑型数字传感器”的华丽转身。
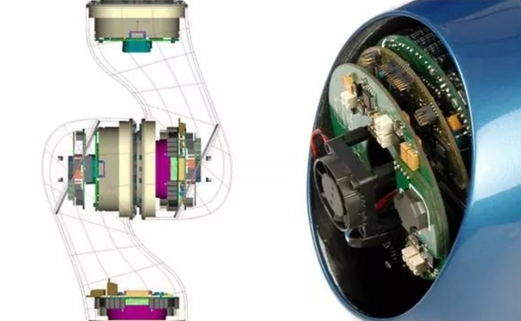
传统机器人内部关节
主要应用:医疗手术机器人关节、精密机床、无刷直流电机(BLDC)的换相控制、重工机场转台。
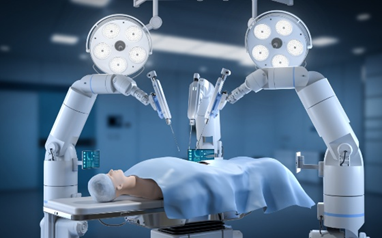
4 2020s-至今: 具身智能的“天选之子”
时代背景:人形机器人、外骨骼、协作机器人爆发,对传感器的SWaP(尺寸、重量、功耗)提出了变态级的要求。
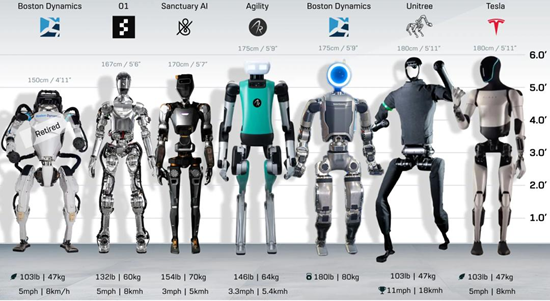
几款大火的人形机器人及尺寸对比
传统工业机器人的关节空间还算宽裕,但到了人形机器人时代,每个关节都恨不得塞进减速器、力矩电机、驱动器和双编码器(电机端+减速器端)。光电怕震怕油,磁式在力矩电机的强磁场下直接“罢工”,而电感式编码器以其无轴承、超薄、大中孔的特性,迎来了属于它的高光时刻。
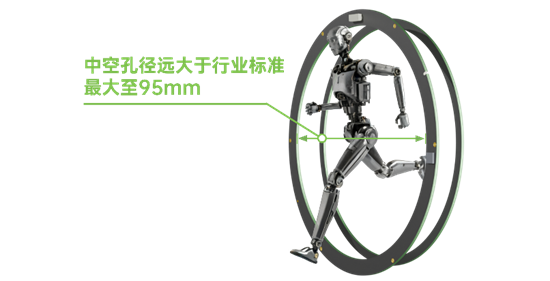
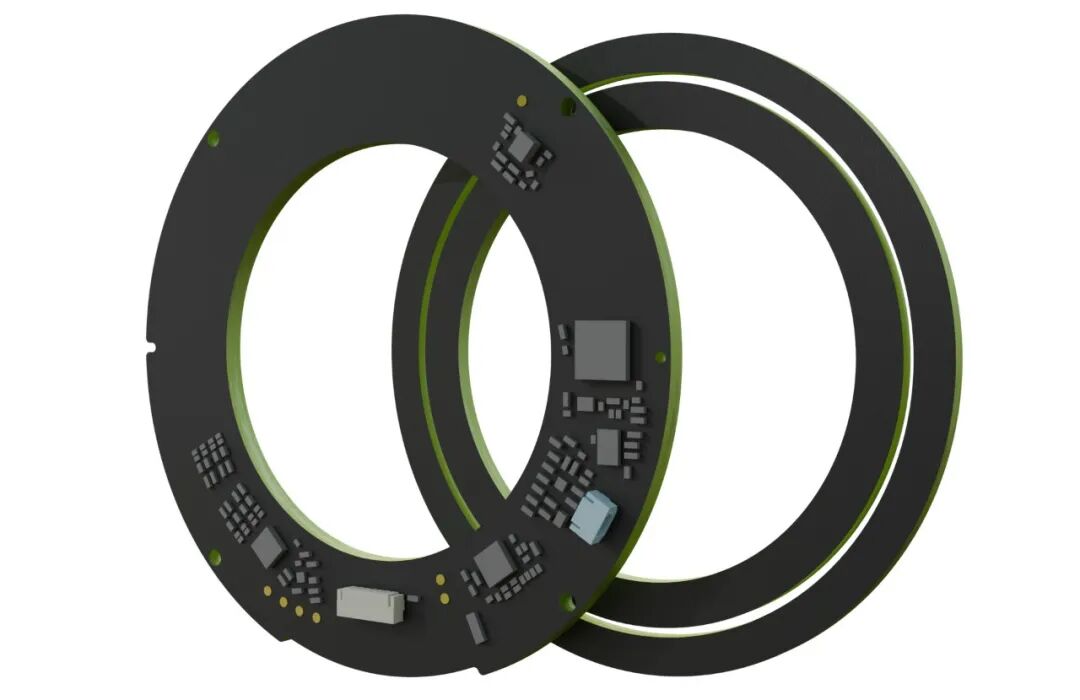
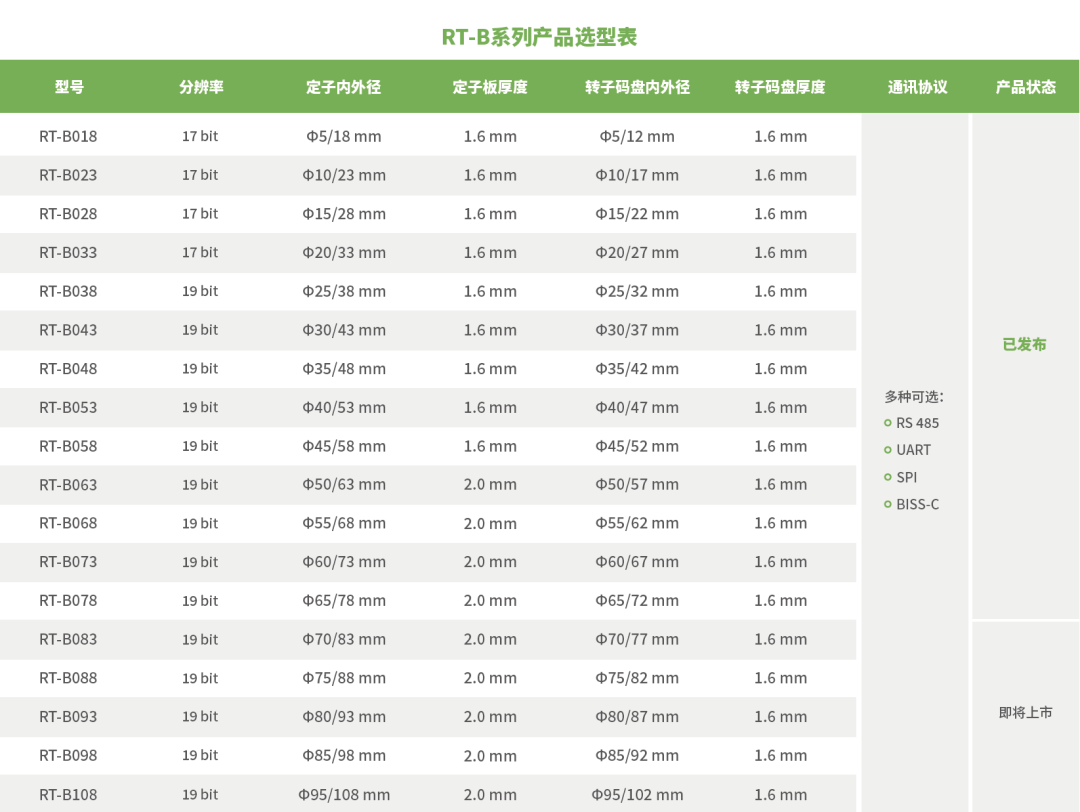
超大中空的电感式编码器(弓望)
5 为何成为特斯拉机器人的“王牌”?
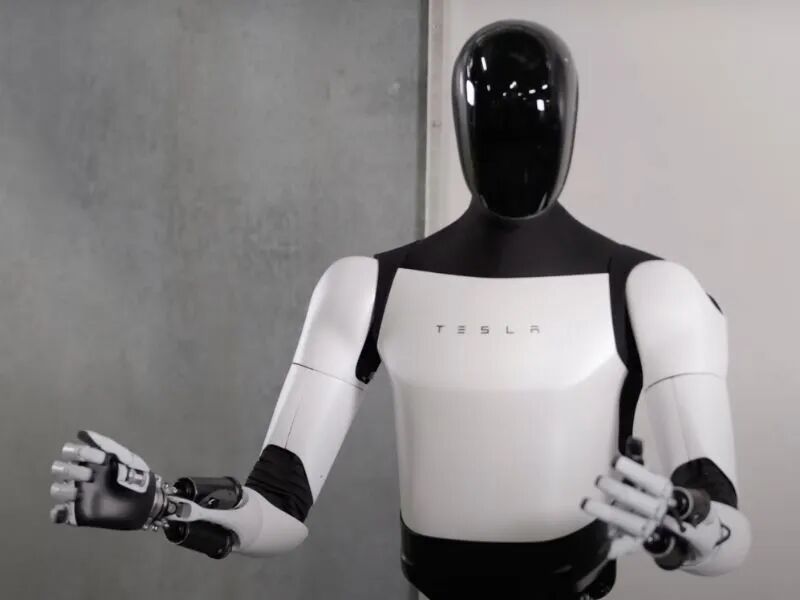
如果你仔细观察过特斯拉Optimus(擎天柱)或其他顶尖人形机器人的旋转执行器(Rotary Actuator)拆解图,你会发现电感式编码器几乎成了标配。
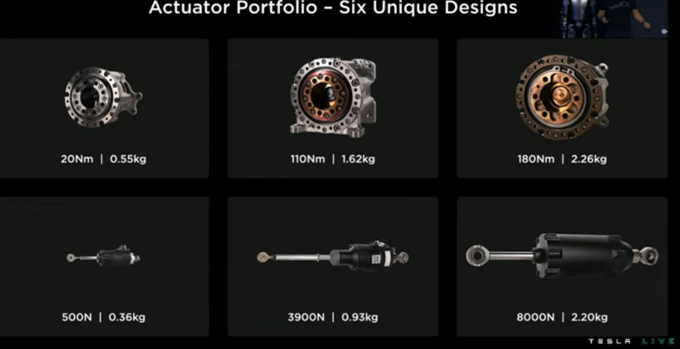
特斯拉关节矩阵
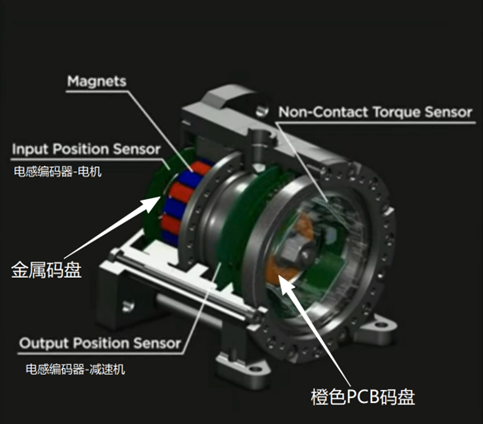
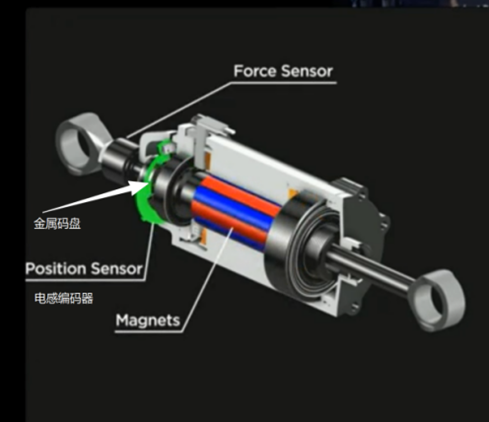
特斯拉关节节构(旋转和直线)
Optimus的肩部、髋部等大扭矩关节,使用了无框力矩电机与谐波/行星减速器的直驱集成方案。为了实现极致的控制,特斯拉采用了双编码器架构。电感式编码器通常被直接集成在电机转子末端或减速器输出端,负责提供极高分辨率的绝对位置反馈,用于电机的FOC矢量控制和减速器柔性形变的补偿。
6 为什么推荐使用电感式编码器
无惧“磁场刺客”: 机器人的无框电机在全负荷运转时会产生巨大的漏磁场。磁编码器在这里极易产生信号畸变甚至失效,而电感式编码器基于高频交变电磁场工作,对低频和恒定强磁场天生免疫,可以紧贴电机安装。
极致的“偷空间”能力: PCB级别的厚度(通常只有几毫米),且不需要传统的轴承结构,转子重量以克计算,极大地降低了系统转动惯量,提升了机器人的动态响应速度。
天生的大中空设计: 机器人关节和重型转台内部需要穿过大量的动力线、通信线甚至气管。电感式编码器极易做成大孔径的中空环形结构,完美契合这种走线需求。
军工级的耐受力: 没有光学透镜,不怕灰尘、油污、冷凝水;没有脆弱的玻璃码盘,抗震动和冲击能力拉满。这对于需要在工厂、野外甚至恶劣天气下工作的人形机器人和外骨骼来说,是保证系统MTBF(平均故障间隔时间)的关键。
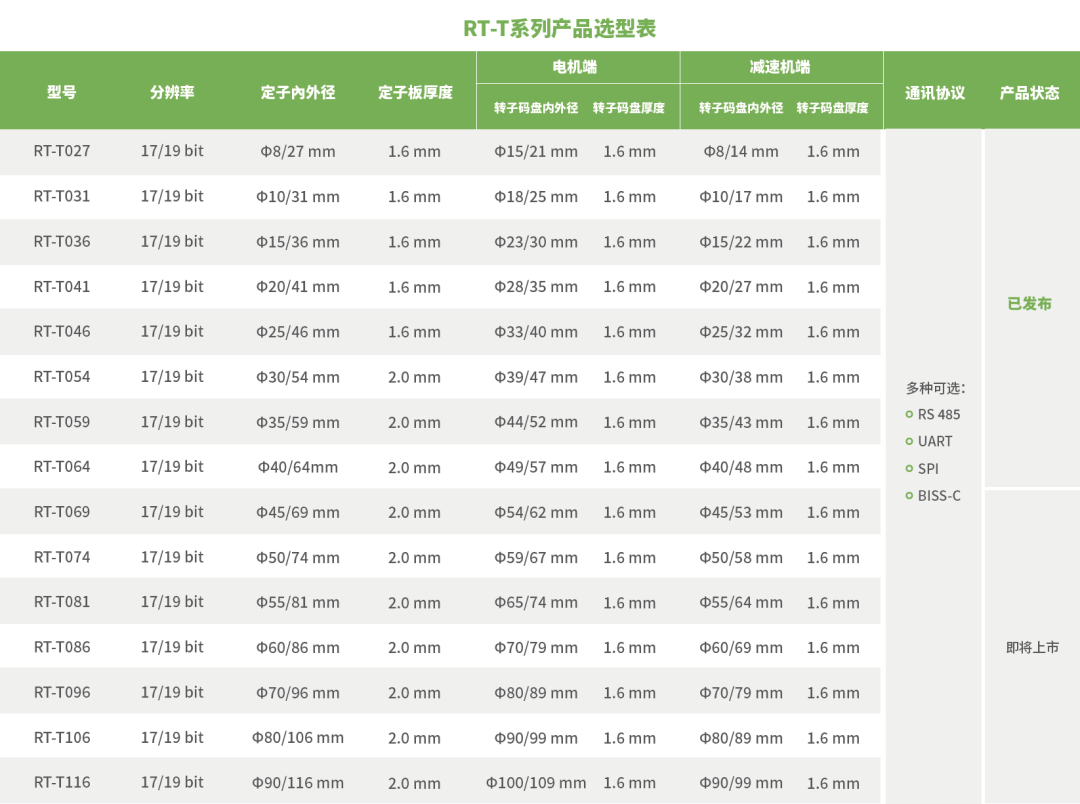
虽然特斯拉验证了双编码器架构的优越性,但对于广大机器人开发者来说,市面上能同时满足高精度、抗强磁且具备高安装容忍度的电感式编码器仍然稀缺且昂贵。正是为了打破这一壁垒 ,弓望传感带着新一代电感技术强势破局 。不同于传统传感器的单点测量误差,弓望的电感式传感器采用了多组感测和差分信号数字抵消技术,极大地降低了安装偏心带来的影响,安装容忍度极高。不仅拥有抗强磁、抗震动、耐油污、耐磁性粉尘的强硬属性 ,更将绝对精度推向了惊人的0.5~300角秒区间 ,真正实现了在多种技术路线中兼顾优异性能与超强耐用。
关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。