无框力矩电机 · 磁路、定子、转子、脉动抑制,概念设计的四步
首发于公众号「电驱动NVH视野」 · 查看原文
同样是无框力矩电机,同样 12 槽 10 极,同样标称 10 N·m。
一家报齿槽转矩 0.5%,一家报 3%。
差的不是磁钢牌号,也不是谁家的仿真软件好——是四步走没走完。
这篇文章按概念设计的顺序,把无框力矩电机的四件事讲清楚:磁路怎么选、定子怎么定、转子怎么做、脉动怎么压。
六条结论
1 无框电机几乎都是分数槽集中绕组。 不是因为谐波好,是因为轴向尺寸——端部短,才塞得进关节。
2 定子四个尺寸,每个都在跟两件事讨价还价: 齿槽转矩和温升。
3 转子决定下限,工艺决定上限。 磁钢角向偏差超过 0.1 mm,设计做到 1% 也白费。
4 0.5% 不是某一招的功劳。 极弧 + 削角 + 斜极叠起来,才能从 100 降到 14。
5 无框把三个问题交给了你: 散热、对中、电磁兼容。电机厂只保证本体。
6 顺序不能换: 磁路 → 定子 → 转子 → 脉动。跳过第二步直接做齿槽优化,是最常见的返工。
01
磁路拓扑:为什么几乎都是集中绕组
先说一个容易被讲反的事实。
集中绕组的谐波比分布式差,这是共识。那为什么无框力矩电机几乎清一色用它?
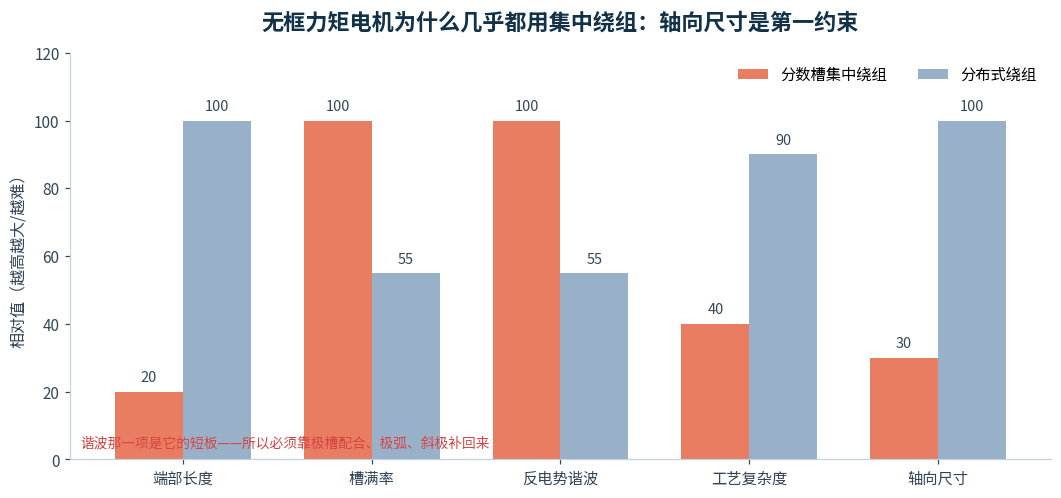
图 1 集中绕组在谐波这一项是输的,但端部、槽满率、轴向尺寸全线赢
答案就一个字:短。
机器人关节的轴向空间是寸土寸金的。集中绕组的线圈只绕在一个齿上,不跨槽,端部可以做得极短——轴向长度能比分布式省三分之一。
再加上槽满率高、铜耗低、便于自动绕线,谐波那点亏,后面用极槽配合和极弧补回来就是了。
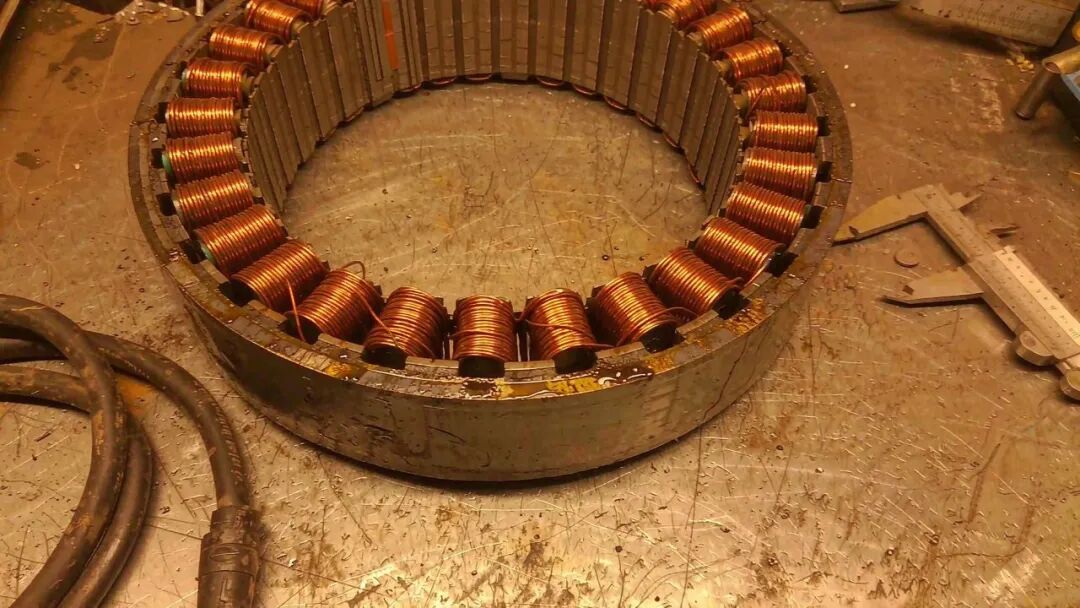
图 2 无框定子的样子:没有外壳、没有端盖,一圈齿上一个线圈,中间一个大孔走线
仔细看这张图,能看出三件事:
·端部真的很短。线圈几乎贴着铁心端面,没有那种鼓出来一大坨的端部。
·内孔很大。这是无框电机的立身之本——编码器线、力矩传感器线、甚至减速器输出轴都要从这里过。
·铁心是裸露的。外圆那一圈是配合面,直接坐在客户壳体里,没有中间那层机壳。
极槽配合上,最常见的是 12 槽 10 极和 12 槽 14 极。前者综合平衡,后者齿槽更低、反电势更正弦,但绕组因数略低。
再往上走,高端产品会用到更多极——极数越多,低速转矩越平稳,0.1°/s 这种超低速也能匀速走。代价是频率高、铁耗大,对控制器要求也高。
02
定子:四个尺寸的连环交易
定子设计看起来是四个独立参数,其实是四笔互相牵制的交易。
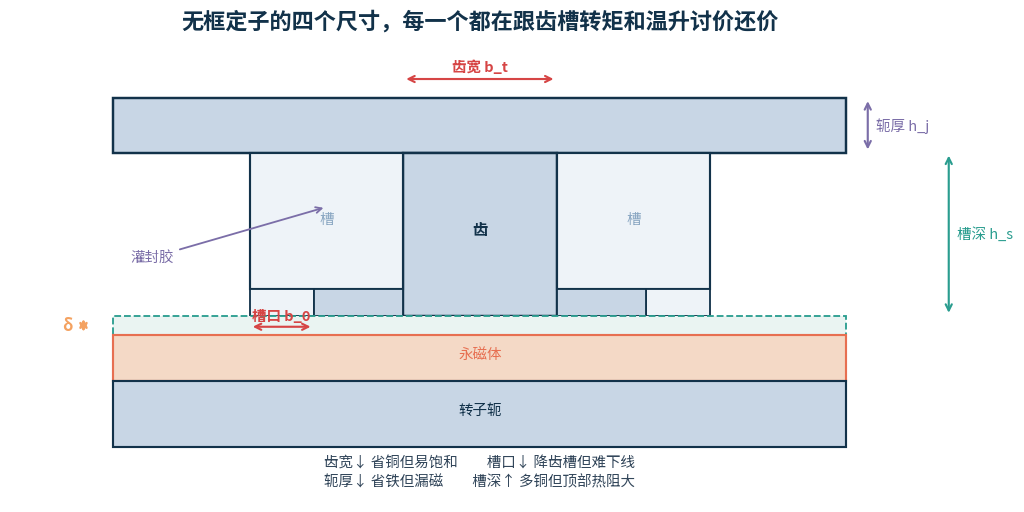
图 3 四个尺寸:齿宽、轭厚、槽口、槽深。每一个都同时影响转矩和温升
齿宽 bt
窄一点省铜、槽面积大;但太窄齿部饱和,铁耗上来、转矩上不去。经验上齿部磁密控制在 1.6~1.8 T。
轭厚 hj
薄一点省铁、外径小;但太薄漏磁严重,转矩掉。这是无框电机最容易"省过头"的一项——为了压缩外径把轭做薄,结果实测转矩比仿真低 5%。
槽口 b0
这个尺寸最值钱。槽口每收窄一点,齿槽转矩就降一点,因为磁导的峰谷差变小了。但槽口太窄,绕线针伸不进去,自动绕线就废了。
槽深 hs
深一点多放铜、转矩大;但槽底到外圆的热阻变长,同样损耗下绕组温度更高。无框电机没有风扇,这一项直接决定连续转矩能报多少。
还有一件不写在图纸上的事
无框定子要灌封——用高导热胶把槽内空隙填满。
这一步不只是防潮:空气的导热系数大约 0.026 W/(m·K),灌封胶能到 1~2,差了几十倍。同样的损耗,灌封前后绕组温升能差 10℃ 以上。
另外,定子外圆那一圈是配合面。它要坐进客户的壳体里,靠过盈或过渡配合把热传出去——所以这个面的公差、圆度、粗糙度,直接决定散热效果,也决定装上去会不会偏心。
03
转子:磁钢贴上去之后才见真章
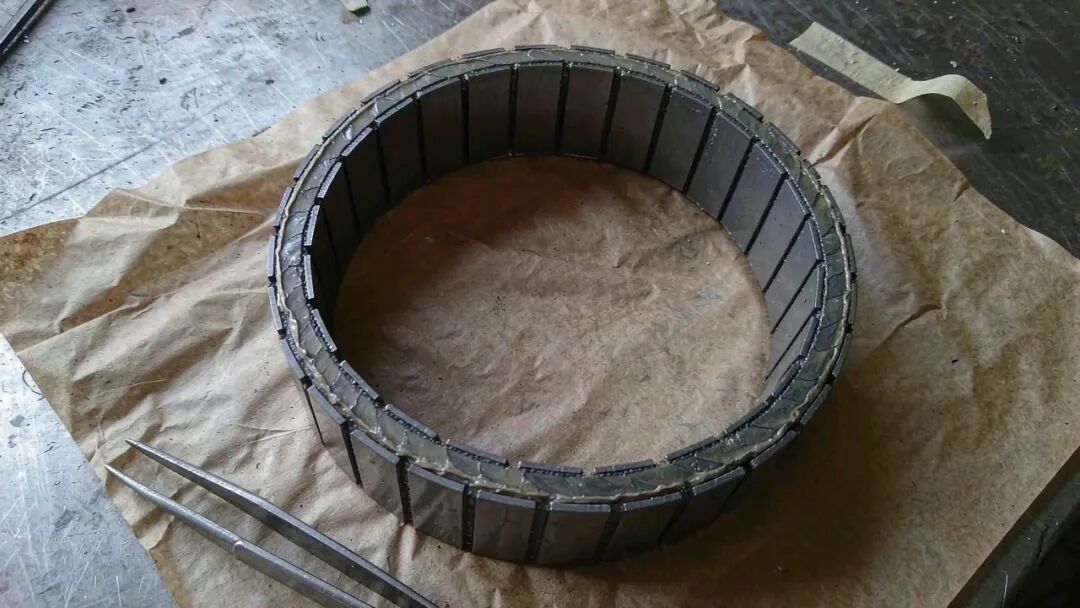
图 4 无框转子:一个薄壁环,外圆贴一圈分块磁钢,没有轴也没有外壳
无框转子看起来比定子简单,其实坑更多。
因为没有轴、没有轴承,转子的同心度完全由客户那边保证。装到负载轴上一旦偏心,气隙不均、不平衡磁拉力全出来了。
磁钢:牌号、分块、形状
车规/机器人级基本都用高牌号钕铁硼,N52H 这一档,剩磁能到 1.45 T 以上。磁钢越强,同样体积转矩越大——但齿槽转矩按 B2 涨,优化压力也更大。
磁钢通常做成分块:一是降低涡流损耗(每块之间断开,涡流回路变小),二是大尺寸整体磁环难做、贵、易碎。
粘贴:0.1 mm 是分水岭
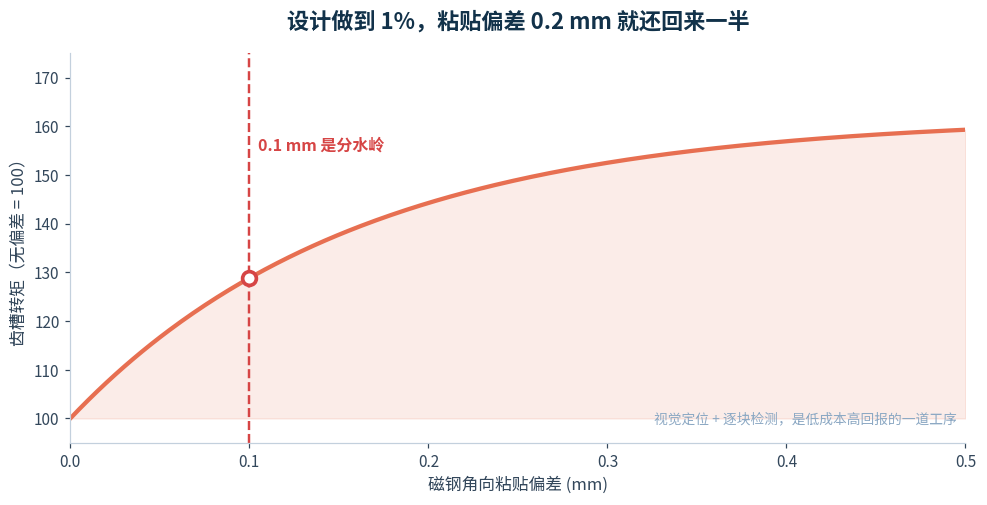
图 5 磁钢角向偏差对齿槽转矩的影响。超过 0.1 mm,设计的优化成果开始快速流失
这是无框电机最容易被低估的一道工序。
磁钢是逐块贴上去的,每块的角度偏差都会破坏极间的均匀性。偏差小的时候,影响还在齿槽波形的"抖动"层面;一旦超过 0.1 mm 量级,就变成明显的低次谐波——表现为低速爬行、定位抖。
所以高端产品的粘贴工序会用视觉定位 + 逐块检测,而不是靠工装硬定位。这一道工序的投入,比换更好的磁钢划算得多。
还有三件小事
·动平衡。无框转子是个薄环,贴一圈磁钢后质量分布不均,必须做动平衡,否则高速时整机振动。
·护套。高速或大惯量场合,表贴磁钢需要碳纤维护套或不锈钢护套箍住,否则离心力会把磁钢甩开。
·惯量。关节要求低惯量提高响应,所以转子轭要尽量薄——但薄了又漏磁。这又是一笔交易。
04
齿槽与脉动:0.5% 是叠出来的
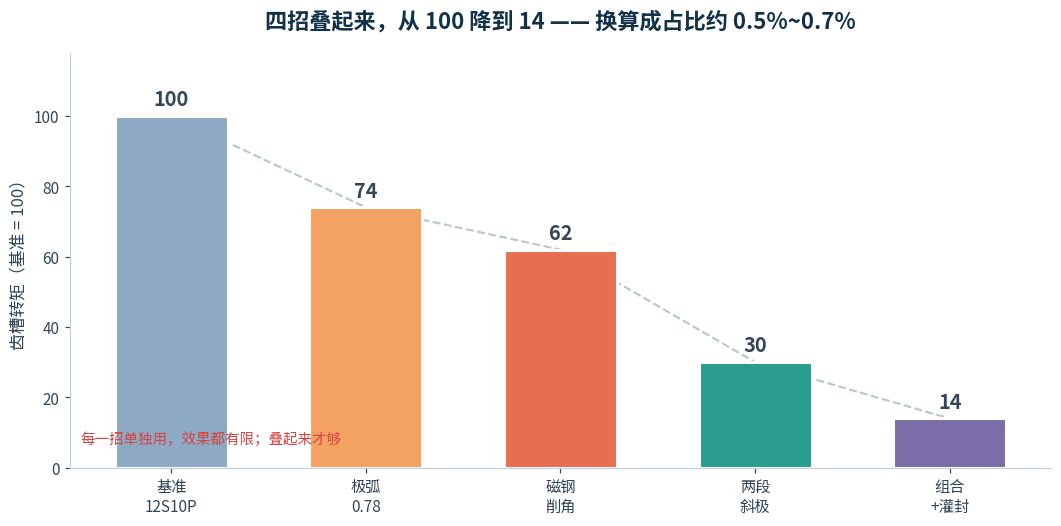
图 6 四招叠加的效果。单用任何一招都不够,合起来才够
行业里报"齿槽转矩 ≤0.5%“的产品,基本都是这么叠出来的:
·极槽配合先选好。12S10P 或 12S14P,LCM 大,天生就低。
·极弧系数调到 0.78 附近。让主阶次谐波抵消,这一步几乎不花钱。
·磁钢两端削角 0.3~0.5 mm。平滑气隙磁密的突变,高次谐波直接掉。
·两段分段斜极。把基波彻底压掉。注意角要填对:12S10P 的段间错位是 3°,不是 6°。
还有一个无框电机特有的招:定子斜槽。因为定子是整体叠压的,斜槽在工艺上反而比大电机容易实现,对齿谐波效果直接。
但齿槽只是脉动的一部分
齿槽转矩压到 0.5%,不代表转矩脉动也是 0.5%。
还有反电势谐波、电流谐波、逆变器死区。所以厂商报的"转矩波动 <0.5%",通常是整机在某个工况下实测的峰峰值,和齿槽转矩不是同一个量。
05
去掉外壳,三个问题就露出来了
传统电机把这些事封装在壳子里,你只需要选型、接线。无框把壳子拿掉,问题就转移到了你的结构上。
① 散热:热路径多了一段不归你管
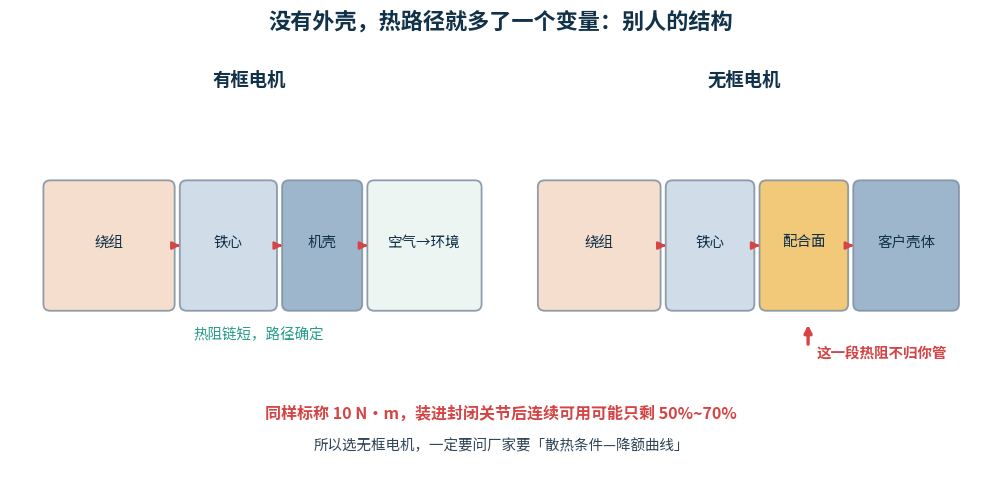
图 7 有框电机的热阻链是封闭的;无框的最后一段,取决于客户的壳体
这是选无框电机最需要警惕的一条。
标称连续转矩是在厂家标准散热条件下测的。装进封闭关节、自然对流又差的时候,连续可用转矩可能只剩标称值的 50%~70%。
所以选型时一定要问厂家要“散热条件—连续转矩降额曲线”,而不是只看铭牌上的那个数。
② 对中:偏心直接变成振动
无框转子没有轴承定位,同心度全靠你的装配。装偏心以后,气隙一边大一边小,产生的不是随机振动,是和转频严格同步的周期性不平衡磁拉力。
工程上一般要求转子与负载轴的同心度控制在 0.02 mm 以内。超了,齿槽做得再好也白搭。
③ 电磁兼容:周边金属件得让路
没有机壳屏蔽,漏磁直接散到周围。周边金属件离定子太近会被加热(涡流),编码器也可能受干扰。
经验上,周边结构件与定子的距离建议留 10~20 mm;编码器线走屏蔽、单点接地。
06
四步走,顺序不能换
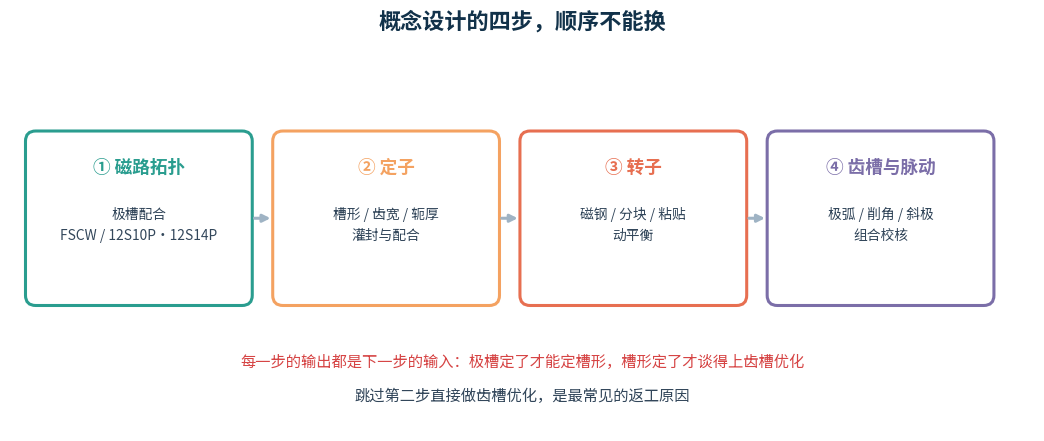
图 8 概念设计的四步,每一步的输出都是下一步的输入
为什么顺序不能换?因为每一步都在收窄下一步的可选空间。
磁路定了,才知道槽形能做成什么样;
槽形定了,才知道齿宽、轭厚的取值范围;
转子的极弧、磁钢厚,又依赖气隙磁密的目标值;
最后才是拿极弧、削角、斜极去压齿槽。
跳过定子直接调齿槽参数,是返工率最高的做法——你不知道槽口的余量还有多少,也不知道轭厚还能不能动,优化只能在一个很窄的区间里瞎摸。
07
六个常被问到的问题
Q1 12 槽 10 极和 12 槽 14 极怎么选?
要综合平衡,选 12S10P;要更低齿槽、更正弦的反电势,选 12S14P。
代价是 12S14P 的绕组因数略低(约 0.933 vs 0.966),同样转矩需要多一点铜。齿槽要求特别严的场景(手术机器人、精密转台),这 3% 的铜换得值。
Q2 齿槽 0.5% 是设计出来的还是工艺保证的?
一半一半。
设计决定 1% 左右,工艺决定剩下的。磁钢粘贴偏差、充磁不均、气隙不均,任何一项失控都能让 0.5% 变成 2%。所以看供应商,别只看仿真报告,要看工序能力。
Q3 无框电机能不能不用灌封?
小批量、低速、间歇工况可以,量产基本不行。
不灌封的话,槽内是空气,热阻大、温升高,还会因为线圈微动产生噪声和绝缘磨损。除非你的工况很轻,否则省这一步的代价会以温升的形式还回来。
Q4 为什么我买的电机,实测齿槽比样本大?
先确认三件事:
① 样本值是不是峰峰值,你测的是不是峰值(差 2 倍)
② 测试时三相是否真的开路(短接会制动)
③ 有没有 扣掉摩擦偏置
这三条都对了还差很多,那就是装配偏心或磁钢一致性问题,找供应商。
Q5 极数越多越好吗?
在一定范围内是。极数多,低速转矩平稳、转矩密度高、可以做超低速匀速。
但极数多了,电频率高、铁耗大、对控制器带宽要求高,而且极距变短后槽面积被挤小、绕组放不下。无框电机常见的是 10~20 极,再往上要看具体应用。
Q6 直驱和"电机+减速器"怎么选?
看你要的是"力"还是"精度”。
直驱没有背隙、没有磨损、力反馈真实,但同样转矩下体积大、成本高。手腕、手指、精密转台这类地方,直驱几乎不可替代;髋、膝这种大转矩关节,减速器方案还是主流。
速查卡
四步答题卡
无框电机 · 概念设计速查
磁路
分数槽集中绕组(FSCW)为主
12S10P 平衡 / 12S14P 更低的齿槽
理由:端部短,轴向省 1/3
定子
齿宽看磁密 1.6~1.8T
轭厚别省过头(漏磁)
槽口是齿槽与工艺的平衡点
必须灌封,温升差 10℃+
转子
N52H 级,剩磁 1.45T+
磁钢分块降涡流
粘贴偏差 >0.1mm 就出事
动平衡 + 护套
压脉动
极弧 0.78 → 削角 0.3~0.5mm
→ 两段斜极(错位 3°)→ 定子斜槽
四招叠加才能到 0.5%
三条红线
同心度 ≤0.02mm 周边件让 10~20mm
散热要降额曲线,不是看铭牌
无框力矩电机的难,不在电磁。
它的电磁方案,说起来跟普通永磁电机没本质区别——都是分数槽、都是表贴、都要压齿槽。
难的是它把原本封装在壳子里的一堆工程问题,摊开在桌面上:热怎么出去、转子怎么对中、漏磁怎么挡。
所以选无框电机,选的其实不是电机,是这家供应商愿不愿意跟你一起把这些事解决掉。
做电驱 NVH 十余年,整理了一份电驱动行业资料:齿槽转矩、反电动势、扭振、电磁噪声的仿真模板与实测数据。完整 PDF 放在公众号,后台回复【NVH】直接领取。
只做工程干货,持续更新电驱振动噪声、扭振、壳体刚度相关内容。
下一篇:灌封胶那一层——同样的绕组,为什么温升能差 15℃。
文中齿槽转矩水平、粘贴精度、散热降额、对中间距等数据引自公开行业资料与厂商发布信息,为典型量级,具体项目请以自身方案与实测为准。
关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。