AMR角度传感器里的谐波哪来的?
首发于公众号「如是有为」 · 查看原文
AMR角度传感器里的谐波,不是后端算坏了,而是前端材料把它带歪了
很多工程师第一次看AMR角度传感器,看到输出里有谐波,第一反应都是一样的:是不是放大器失真了,是不是桥臂不匹配,是不是磁环偏心了,是不是算法没调好。
这些当然都可能有影响。
但AMR有一个更靠前、也更容易被忽略的真问题:还没等信号进放大器,甚至还没等你做反正切解算,谐波就已经在敏感电阻内部长出来了。
不是后端先把正余弦弄坏了,而是前端敏感条纹的形状,先把磁化旋转拽歪了。
一、AMR的问题,不是“测出来不准”,而是“转的时候就已经歪了”
公开的AMR角度传感资料里,基本逻辑都很一致:AMR电阻本体对角度的响应是关系,做成桥式结构以后,可以得到两路近似正交的角度信号;像的这类双桥结构,桥和桥物理上相差关系,做成桥式结构以后,可以得到两路近似正交的角度信号;
像Honeywell的HMC1512这类双桥结构,桥A和桥B物理上相差,输出分别对应,输出分别对应和 这一类双角关系。
理想情况下,外部磁场转到角度α,输出就可以近似写成
这时候波形很圆,后端也好处理。
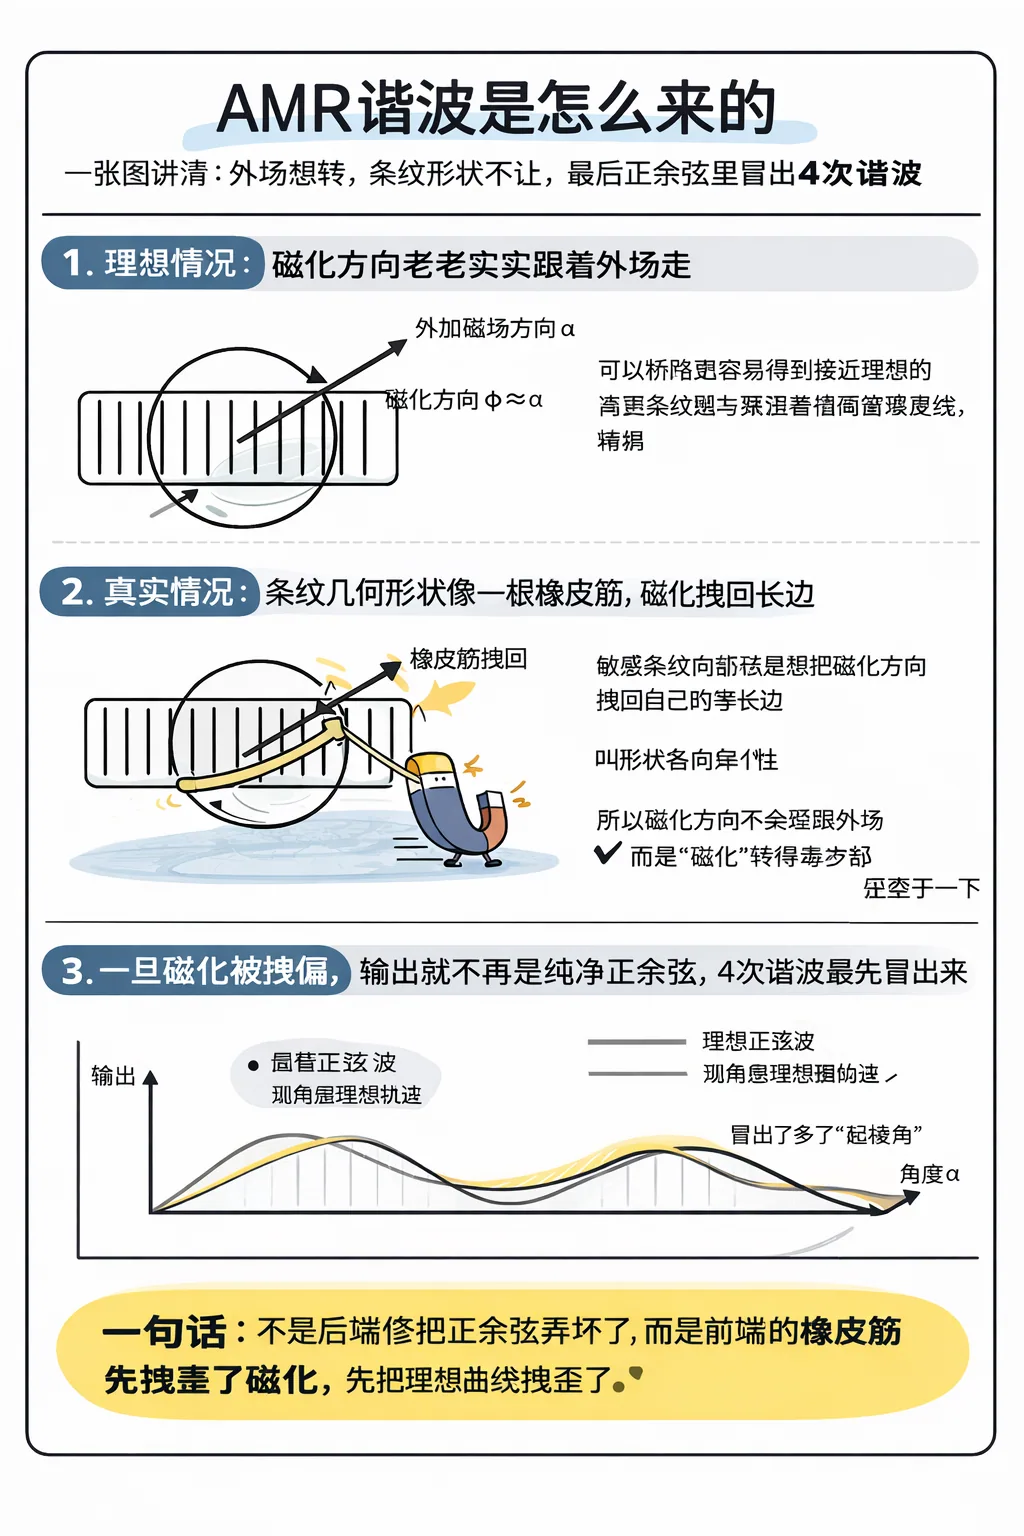
但现实里,敏感条里的磁化方向并不会百分之百老老实实跟着外场走。它会被条纹自己的几何形状“拽”一下。也就是说,外场明明想让磁化转到α,最后真正转到的方向却会偏一点。这一点点偏差,就是AMR谐波真正开始冒出来的地方。
AMR里很多谐波,不是“后面算出来的”,而是“前面转出来的”。
AMR谐波的核心不是后端信号处理,而是前端磁化方向在旋转时被条纹几何形状带偏。
二、什么叫形状各向异性?你把它当成一根“橡皮筋”就够了
“形状各向异性”这个词,听起来很像材料学黑话,其实对电子工程师来说,完全可以先按一个很直观的画面去理解:
一根细长的磁性条纹,天然更喜欢让磁化方向沿着自己的长边待着。
就像一根被拉长的橡皮筋,你往别的方向掰,它不是不能动,但总有一股想弹回去的劲。
AMR敏感条纹也是这样。
外部磁场想把磁化方向拉走,条纹自己的长边方向却在暗中把它往回拽。工程上,人们常把这股“想回长边”的倾向,等效成一个各向异性场Hk;外部真正施加的磁场记成He。于是有个很关键的量:
这个式子不用死背,你把它直接理解成一句人话就行:条纹自己的脾气,跟外部磁场控制力,到底谁更大。
ε小,说明外场压得住,磁化比较听话。 ε大,说明条纹自己主意太大,磁化更容易被拽歪。
所以AMR谐波问题的本质,不是“后端把理想正弦搞坏了”,而是“前端磁化方向本来就没转干净”。
三、为什么AMR里老是4次谐波先跳出来?
这一点很多工程师都有印象,但没真正想透。
原因其实不玄。AMR本体的角度响应本来就是双角型,也就是sin(2θ)、cos(2θ)这一路东西;而条纹长边对磁化方向的约束,本身又是一种“正反方向等价”的几何约束,它天然也带有双角味道。两件事叠在一起,输出里最容易先抬头的,就不是3次,不是5次,而是4次这一类谐波。Honeywell公开资料里对AMR桥输出的双角形式写得很清楚,这也是为什么AMR一旦有前端偏转,频谱里很容易先看到4次分量冒头。
你可以把它想成这样:
理想情况下,波形应该是圆的。 只要磁化方向在转动过程中被条纹几何结构周期性带偏,输出就开始“起棱角”。 而这个“起棱角”最先显出来的,往往就是4次谐波。
所以很多AMR角度误差曲线,看起来总像一圈里长出四瓣花,不是偶然,是结构本身就容易把误差往这个方向推。
AMR里4次谐波之所以显眼,不是巧合,而是“双角响应 + 前端偏转”共同作用的结果。
四、真正往前走的工程优化,不会只修算法,而会直接动图形
既然问题的一部分来自条纹本身,那优化也就不该只盯着后端查表、补偿、拟合。
更靠前的一步,是直接动敏感条纹的几何形状。
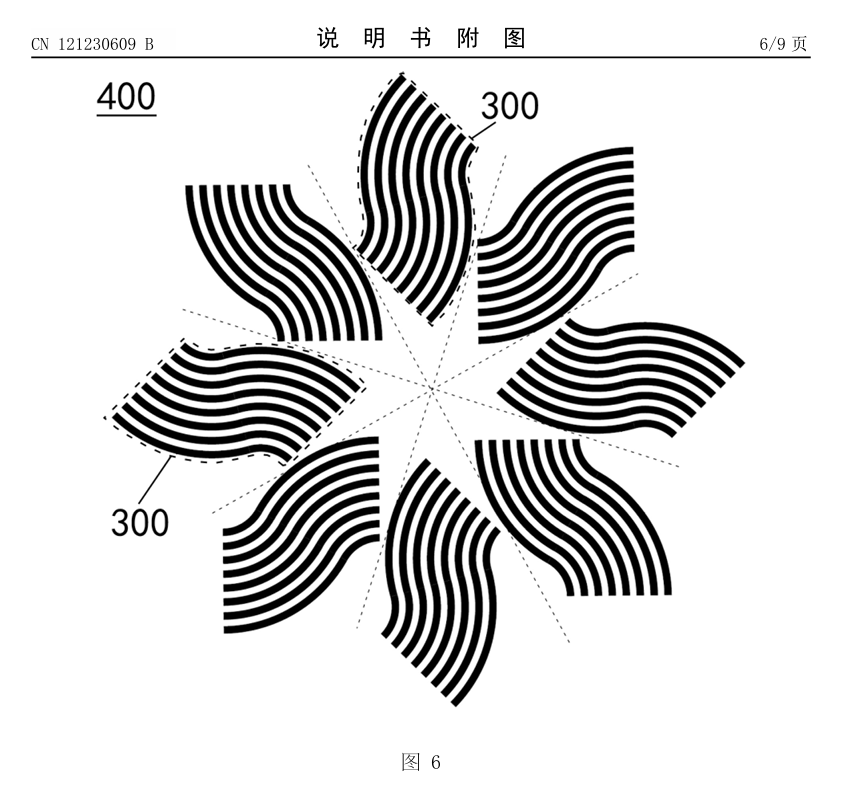
这时候,昆泰芯最近那件已经授权的AMR图形专利,正好可以作为一个工程例子来看。公开专利信息显示,昆泰芯微电子科技有限公司的发明专利“AMR磁阻单元、AMR磁阻模块、角度传感器及芯片”,对应公开号为CN121230609A,已于2026年3月6日进入授权公告状态,授权号为CN121230609B,当前法律状态显示为Active。专利摘要写得也很直接:其AMR磁阻条并不是普通直条,而是围绕圆心、沿径向分布的60度弧形条状结构;目标是更好地消除谐波,尤其是6次谐波,同时减小磁畴集体迟滞与噪声,提高抗偏心能力。
这件事为什么值得在这里提一句?
不是因为它要当主角,而是因为它很典型地说明了一件事:
今天真正认认真真做AMR的人,已经不满足于“后端再补一补”,而是在前端图形本身上直接动刀。
把条纹从普通直条,改成更贴合角度场分布的弧形结构,本质上是在改两件事:一是改磁化翻转时的群体行为,尽量别让某些误差齐刷刷一起冒头;二是改空间分布方式,让高次项、迟滞和偏心敏感性在更前面就被摊开、平均、削弱。专利文本里写得尤其明确的一点,就是它瞄准的是“谐波、迟滞、噪声、抗偏心”这几个前端根问题,而不是单纯做个后端修饰。
当然,专利不等于量产指标,这个要实事求是。它说明的是:这种“从图形下手压谐波”的工程方向,已经被正式写进授权专利里了。 这就够说明问题了。
结尾:把AMR谐波看透,其实就一句话
很多工程师一看到AMR输出不圆,第一反应还是先查后端:
是不是放大器有失真? 是不是磁环偏心? 是不是桥路不平衡? 是不是算法没调好?
这些都该查。
但如果你只盯后端,不往前再多看一步,就很容易漏掉那个真正像“根”的问题:敏感条纹本身,是不是在磁化旋转的那一刻,就已经把方向带歪了。
如果这个根没抓住,后面做的很多事情,本质上都只是补救,不是源头治理。
所以这篇文章最后,我建议就留一句话:
条纹的形状,决定了磁化转得老不老实;磁化转得不老实,正余弦就不会干净。
这才是AMR谐波问题最该先想明白的地方。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。