人形机器人真正该怀疑的,可能不是算法和电池,而是那套默认正确了几十年的伺服逻辑
首发于公众号「如是有为」 · 查看原文
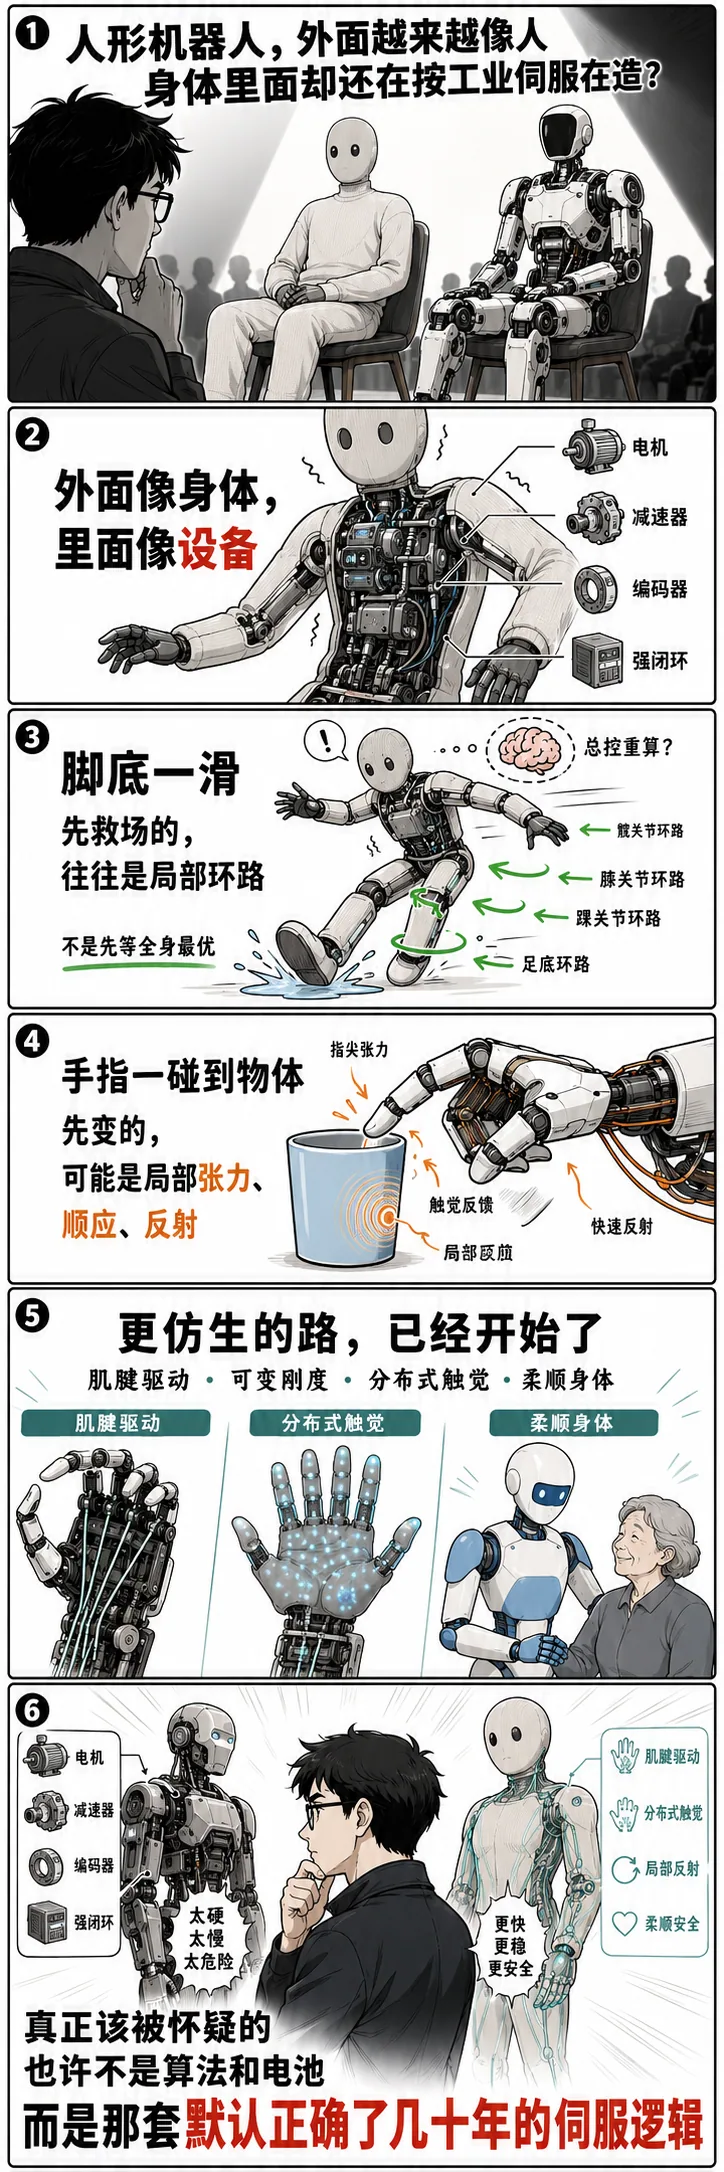
先别急着怪算法,身体这一层已经开始不对劲了
5月7日,北京日报发了一篇《机器人“狂奔”仍需迈关卡》。这话我认。只是站在一个做编码器的基层工程师位置上,我现在越来越觉得,很多人把“关卡”想浅了。
大家张口就是大模型、训练数据、算力、电池、触觉分辨率,可真正先在现场露出不对劲的,往往不是这些,而是更底下一层:机器人外面越来越像身体,里面却还在按工业伺服的方式被切开、编号、同步、闭环。北京日报那篇讲的是产业从实验室走向工厂的关键一跃,但我看到的另一层是:它越想进入真实世界,越会碰到“身体和控制哲学不匹配”这个更硬的坎。 (Sina Finance[1])
这件事不是抽象的哲学争论,而是产品细节自己在说话。4月26日超维动力发布的KAI,115 个全身自由度,单手 36 个自由度,全身 18000 个触点,可感知约 0.1N 的轻微触碰,双臂负载接近 20kg。 (Sina Finance[2])
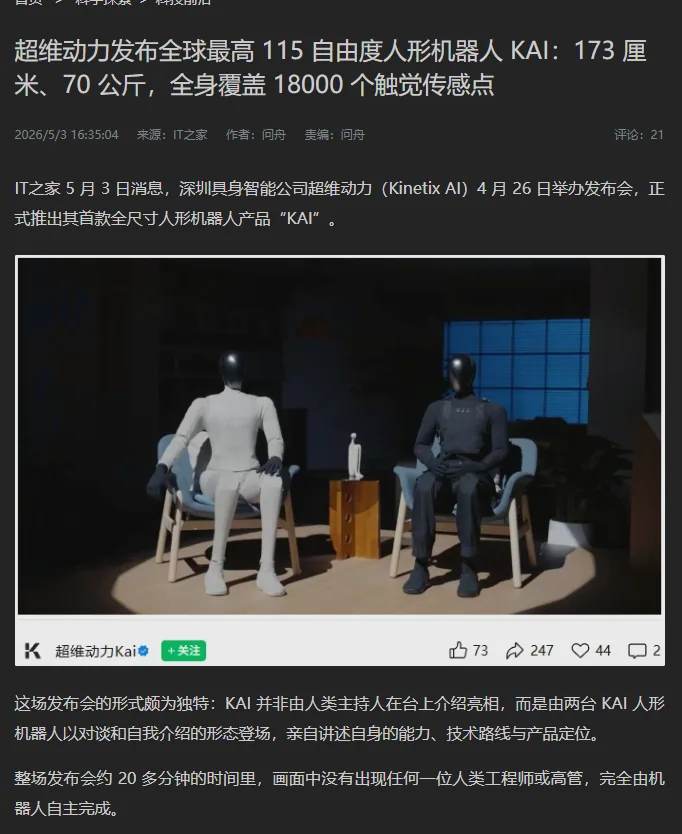
单看这组数字,很多人会觉得这是“更复杂、更高级、更接近人”。可我盯得最久的不是 115,也不是 18000,而是它那只手里明确分成了 22 个主控自由度和 14 个柔顺自由度。
这个细节很要命,因为它其实在承认:当机器人真的开始接触世界、贴近人、抓取不规则物体时,光靠“主动关节更听话”不够,身体内部必须预留一部分不用先算清楚、也能自己缓冲、自己顺着物体走、自己吞掉误差的能力。
工业伺服为什么会成为今天所有人的默认答案
传统伺服架构之所以几乎成了整个机器人行业的母语,不是因为谁保守,而是因为它过去太成功了。机床、工业机械臂、包装设备、输送线,这些系统面对的是一个被整理得很干净的世界:边界清楚,动作固定,接触可预测,误差来源也大多能拆开。于是最自然的办法就是:每个轴都定义清楚、测量清楚、控制清楚,最后靠总线、时钟和控制器把整机拼起来。
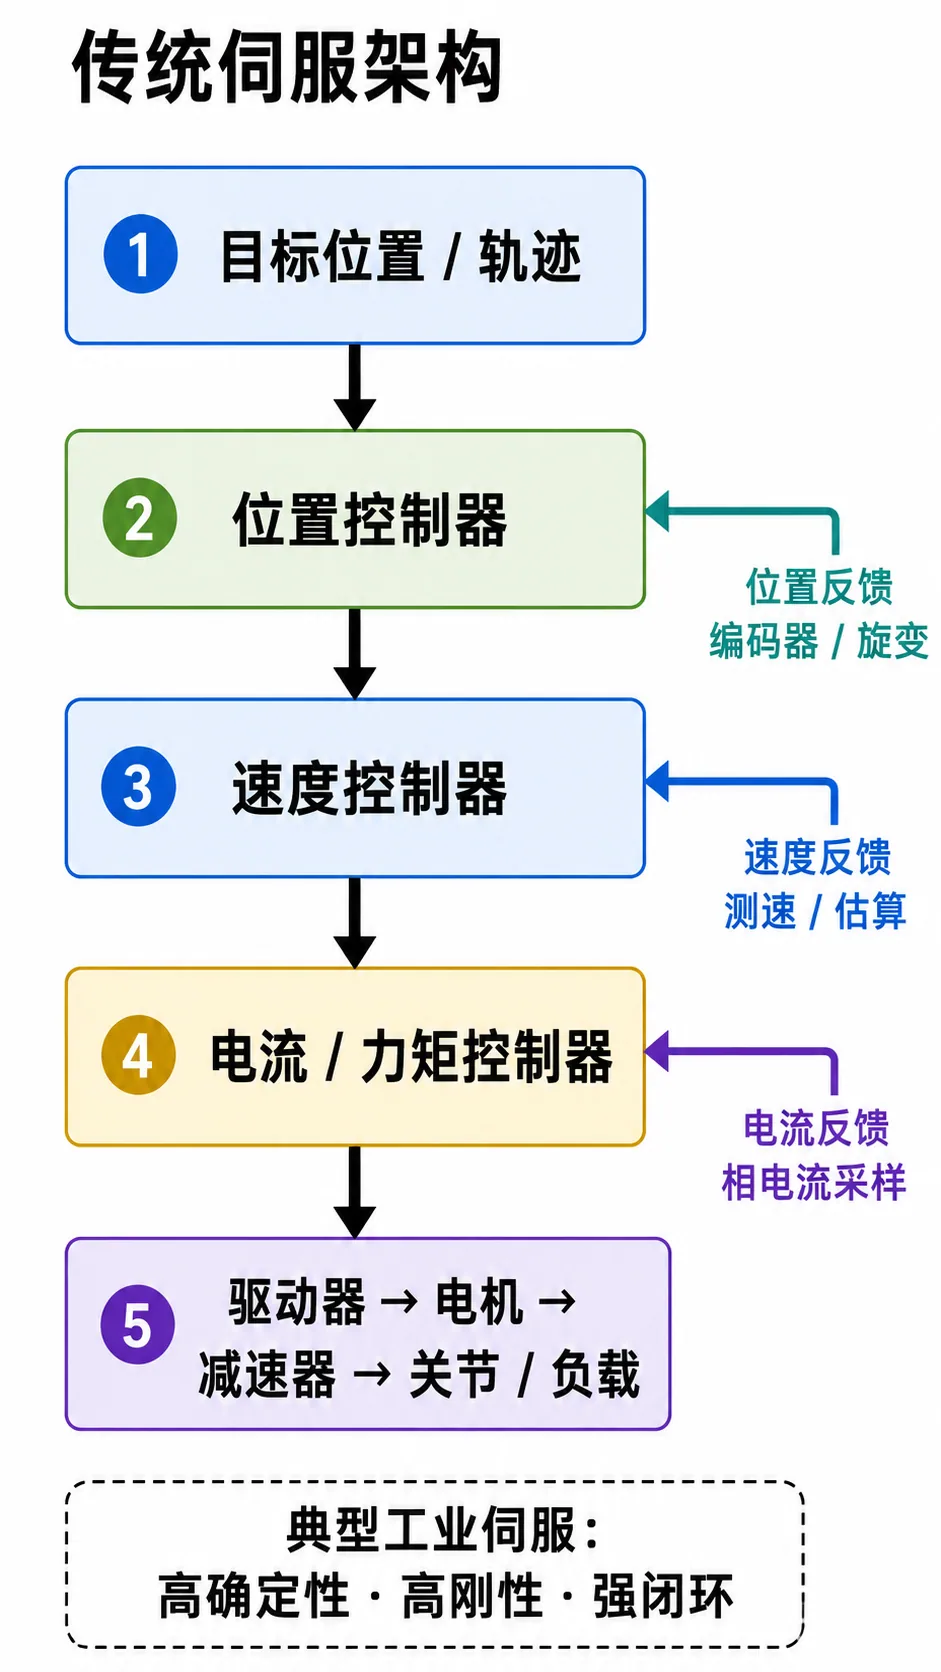
这套逻辑在工业里几乎无敌。因为工业系统最值钱的是确定性,是可追责,是重复性,是一个问题出现以后能很快定位到“哪根轴、哪个编码器、哪段线、哪项参数”。工业伺服擅长的,正好就是把世界切成很多段确定关系,然后一段一段压误差。
问题在于,身体不是这样工作的。身体里最重要的能力,很多时候不是“每个局部都绝对正确”,而是“整机别僵、别慢、别脆、别顶着干”。你走路的时候脚底一滑,身体最先需要的不是某个关节再精准 0.02∘,而是整条链能不能先把你从摔倒边缘拉回来。你抓杯子的时候,真正决定动作自然不自然的,很多时候也不是某个指节角度值更准,而是手指、皮肤、肌腱、腕部顺应能不能把接触先接住。
所以问题不是伺服“不够强”,而是它强在了一个不完全对路的方向上。工业伺服擅长的是确定关系,身体擅长的却是容纳不确定关系。
可一旦自由度、触觉和接触一起上来,这套答案就开始顶不住了
这个矛盾,用一个很朴素的式子就能看出来:
Δp≈∑iLiΔθi
这里 Δp 是末端位置误差,Li 是各段等效长度,Δθi 是各关节的等效角误差。
这式子不复杂,但很残忍。因为它告诉你:只要你还把整机主要理解成一串串关节角,局部小误差就会沿着身体一层一层往末端放大。
假设某段有效长度是 0.4m,某个关节动态误差只有 0.5∘,放到末端已经是毫米级偏差。工业机械臂在很多场景里能吃下这个量,因为工位和接触都被规训过;可人形机器人不是在空中比划,它要落脚、避让、贴身交互、抓软物体、接受碰撞、承受重心转移。到了这些场景,问题往往不是“这几毫米大不大”,而是为了继续把这几毫米硬压下去,系统会不会把整具身体调得越来越紧、越来越硬、越来越怕接触。
这也是为什么人形机器人一旦真开始追求“像身体”,传统伺服的代价就不再是线性增长。自由度一多,接触一复杂,你会发现越来越多本该被结构吸掉、被顺应吞掉、被局部耦合抹平的误差,被硬生生推给了控制器、标定链、反馈链和售后链。它最后不是不能工作,而是越来越像一台被极限压缩的自动化设备,而不像一个有身体感的系统。
行业其实已经在偷偷换路,只是嘴上还没承认
真正说明问题的,不是那些口号,而是公开产品和论文里已经长出来的那些“看起来不那么伺服”的东西。
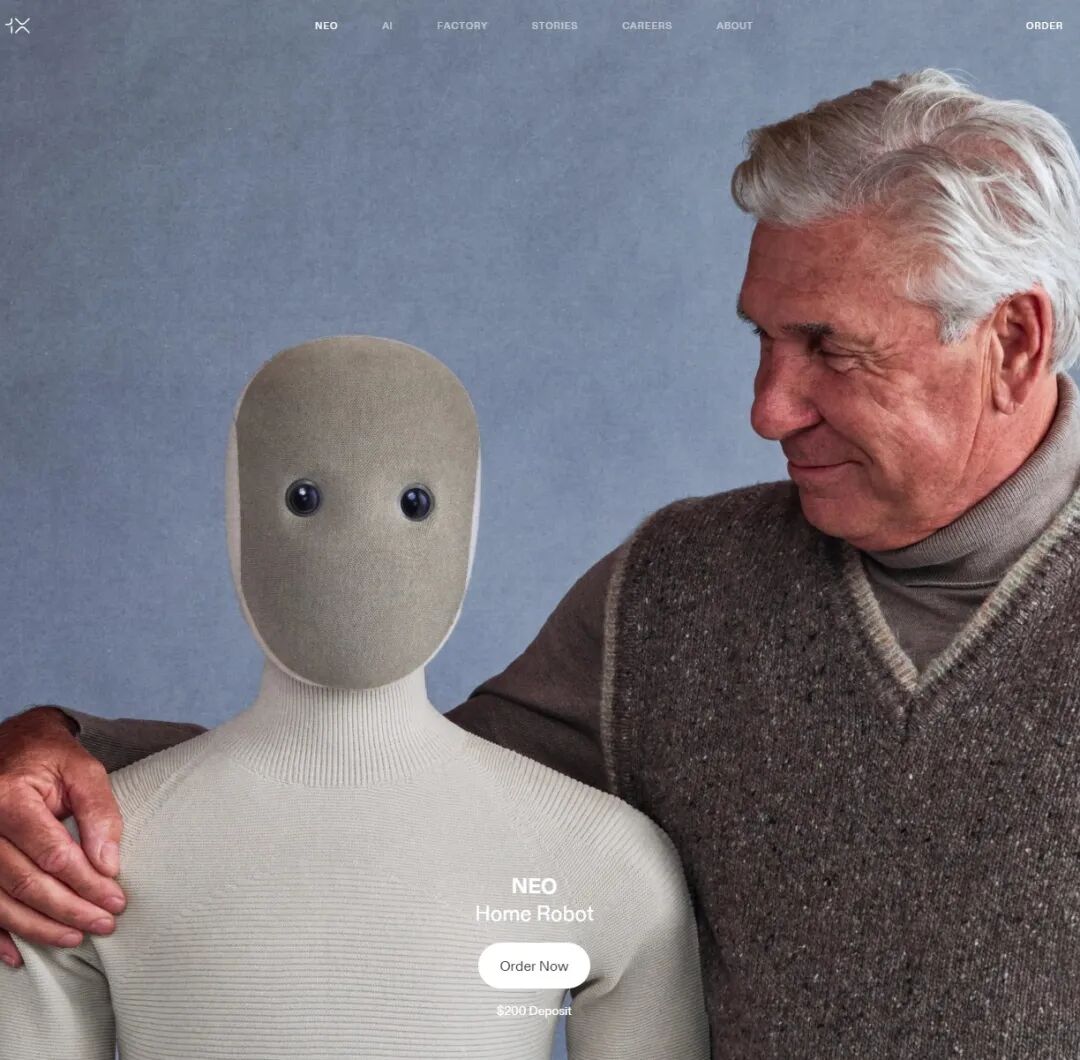
1X 的 NEO 和 NEO Gamma,官方反复强调的是 Tendon Drive、soft body、pinch proof、low-energy movements。它不是先讲高刚性,而是先讲外部包覆、被动安全、低能量动作和避免夹伤。这个语言系统本身就已经偏离了工业伺服的老词典:它不再默认“更硬更稳”,而是默认“先别伤人、先别顶硬、先别让接触变成危险”。 (1X[3])
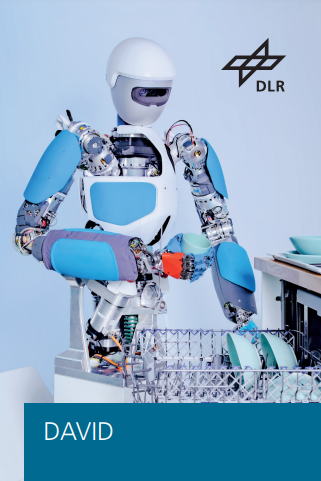
DLR 的 neoDavid 走得更直接。公开资料里写得很明白:它的关节采用可变刚度执行器(variable stiffness actuators),传动链里机械弹性可调;同时还有连续体弹性颈部、带过载耦合的重力补偿躯干。更关键的是,它在操作里不是只靠位置环,而是把 proprioception 和 vision 融合起来做 grasp state estimation,再做 compliant positioning。翻成人话就是:它已经不再把“刚性轴 + 角度闭环”当唯一中心,而是把弹性、顺应、抓握状态一起放进主回路。 (DLR[4])
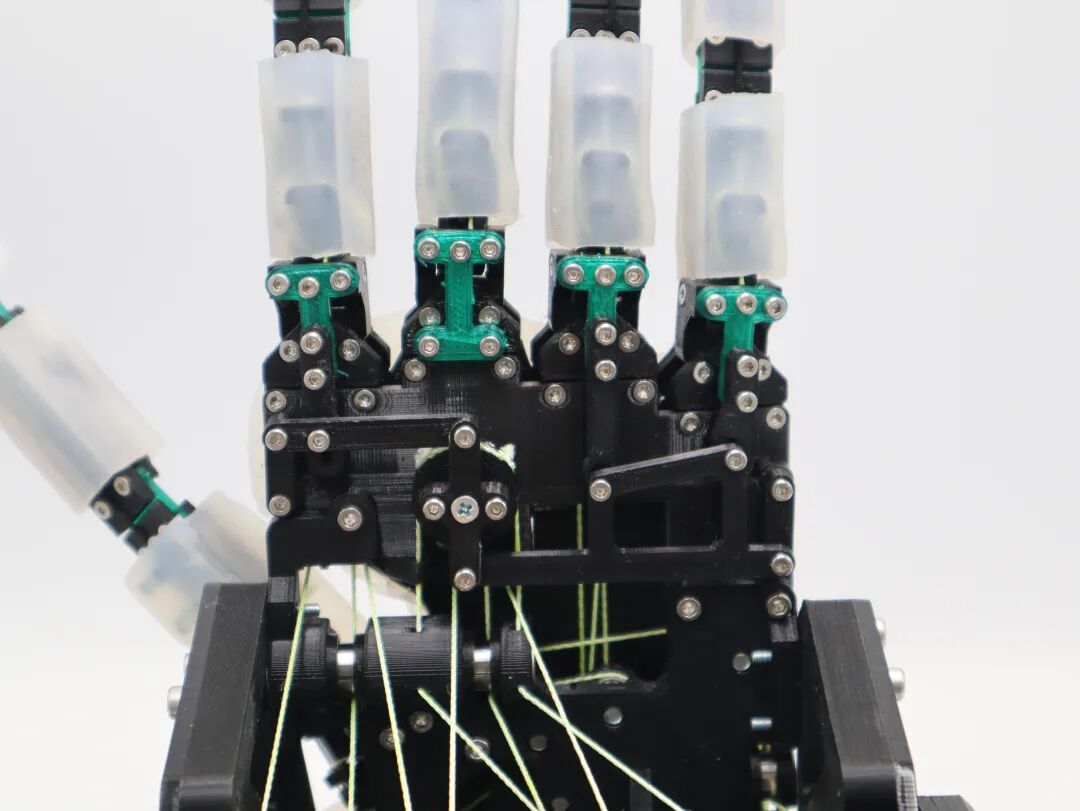
手部路线更说明问题。EPFL 的 ADAPT Hand 做得很漂亮,但它漂亮的地方不在于“给每个手指再多配几个电机”,而在于它把顺应性分布在皮肤、手指和手腕里,让抓型在接触中自己组织起来。公开结果是:面对 24 类不同物体,它实现了约 93% 的抓取成功率,在 800 多次压力测试里表现稳定,而且抓型和自然人手有 68% 的直接相似性。这里真正刺眼的一句不是 93%,而是“由被动适应驱动的自组织行为支撑了这种鲁棒性”。这等于在说,有些智能本来就不该全堆在控制器里,而应该先长在身体上。 (EPFL News[5])
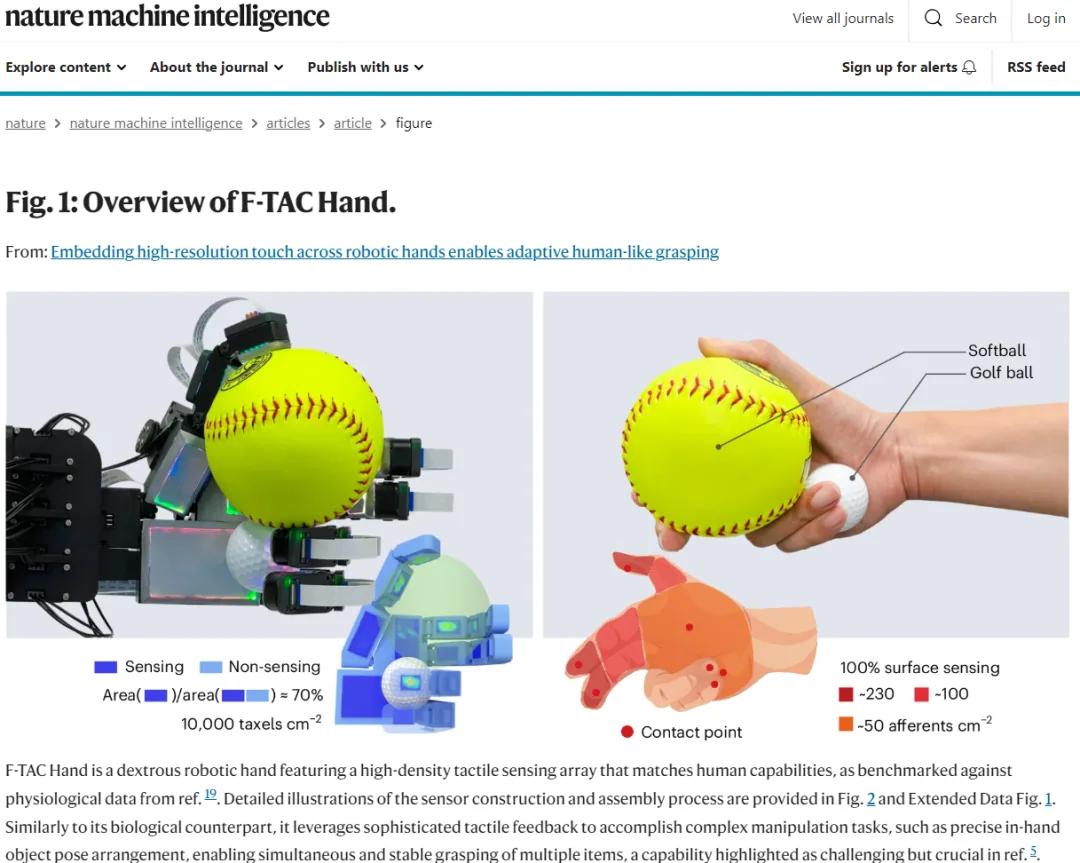
触觉这条线也是同一个方向。Melexis 和 OYMotion 正在把 Tactaxis 往下一代机器人手里推,目标是更像人手的灵巧操作;Nature Machine Intelligence 2025 的 F-TAC Hand 则把高分辨率触觉铺到了约 70% 的手部表面,空间分辨率达到 0.1 mm,并在 600 次真实试验中显著优于非触觉方案。 (Nature[6])
你把这些东西摆在一起看,会发现行业真正往前拱的方向,不是“更纯的伺服”,而是“更像身体的结构 + 更分布式的感觉”。
人体里面根本没有“每个关节一颗高精度编码器”
很多人下意识会把人体想成:它只是有一套比机器人更高级的伺服,关节里藏着更好的“编码器”,大脑再把这些精确状态统一调度。这个比喻很顺口,但其实很误导。
关于本体感觉的学术综述已经讲得很清楚:肌梭、腱器官、皮肤机械感受器和关节受体都会贡献身体位置、运动和力的信息;其中肌梭通常被看作最主要的来源之一,而关节受体在经典观点里更多像接近关节极限时的“限位提醒”。 (ScienceDirect[7])
这意味着人体并不是“每个关节一颗绝对角度传感器”,而是在肌肉、肌腱、皮肤和关节周围铺了一张分布式感觉网。它感知的不是一个单一、统一、线性的角度真值,而是长度变化、速度、张力、皮肤拉伸、接触状态这些彼此重叠的量。
更关键的是,肌梭还不是一个固定灵敏度的被动器件。人类肌梭更像“可控的信号处理器”,而不只是老老实实报数的传感器。它们会被脊髓的 运动神经元调节,也就是说,身体会主动改“传感器”的灵敏度。 (PubMed[8])
把这个意思写得直白一点,人体里的感觉更像这样:
长度变化速度张力皮肤拉伸接触事件运动状态
它不是“先测一个最干净的真值”,而是“拼一个够用的身体状态”。所以人体不是不讲究准确,而是不迷信工业伺服意义上的那种绝对准确。身体讲究的是“够用而且活”,不是“每个时刻都把每个关节说死”。
身体真正厉害的,不是统一调度,而是局部先活下来
生物运动控制还有一个特别关键的特征:它不迷信统一调度。有研究论文说得很直:去中心化是 biological motor control 的核心特征之一,它允许系统依赖局部感觉信息做快速反应;相比之下,完全中心化的单控制器反而要先把整个输入空间拆明白。 (ScienceDirect[9])
翻成人话就是:脚底一滑,先救你的不一定是一个“总控大脑”重新求全身最优,而是局部环路先把你从摔倒边缘拽回来;手指一碰到物体,先变的也不一定是世界模型,而可能是局部张力、局部顺应、局部反射。身体之所以像身体,很多时候靠的不是所有部位都统一听命,而是很多局部在没等到全局命令之前,就已经知道先别死、先别断、先别顶硬。
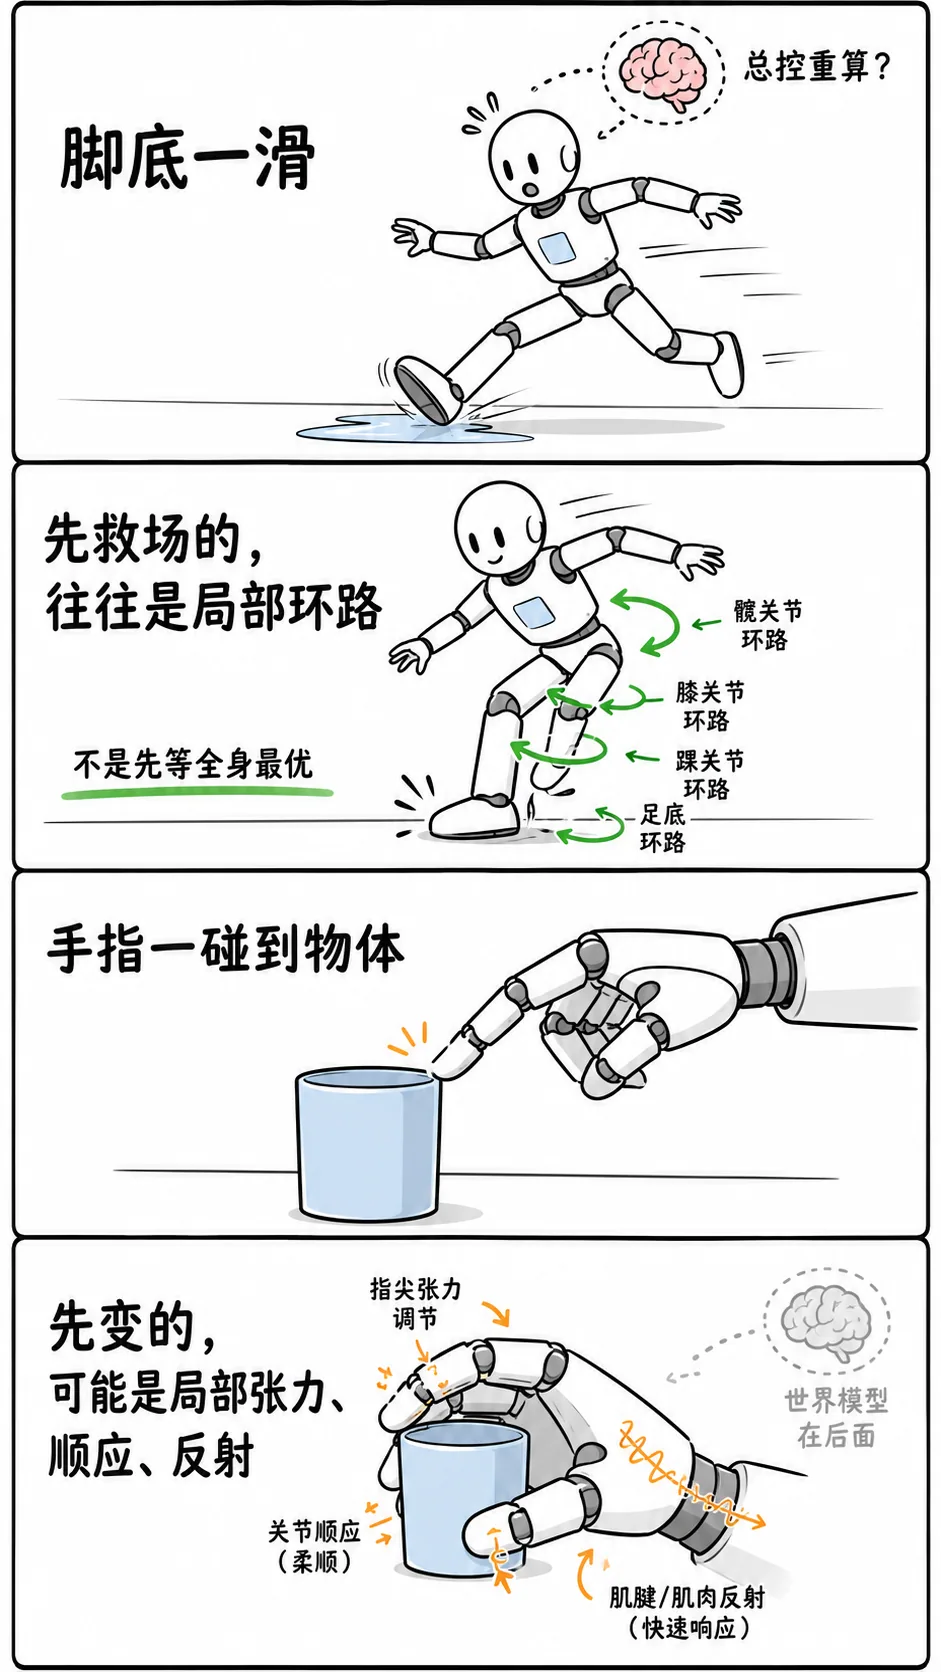
这一点跟今天很多机器人底层仍然偏爱的思路,几乎是反着来的。我们今天的系统很喜欢“全身统一时钟、统一总线、统一控制框架、统一解释”。这当然有工程价值,但它也很容易把“身体”做成一台系统架构很整齐的机器。问题是,身体真正宝贵的地方,很多恰恰来自不整齐,来自局部先行,来自一些关系先模糊着,只要最后别出大错就行。
对编码器行业来说,最危险的不是被替代,而是继续当旧时代的零件
这也是我作为做编码器的人,最近最强烈的不安。
编码器不会消失。电机、减速器、位置反馈、总线、驱动器,这些都不会突然退场。未来很多年,人形机器人里仍然会大量使用它们。真正会变的,是它们在系统里的地位。
过去的默认前提是:角度是核心真值,其他感觉都是辅助。
以后的前提更可能变成:角度只是身体状态里的一个通道,张力、顺应、接触、热状态、可信度,同样重要。
把这个意思写成一个很粗糙的状态量,大概像这样:
这里 是角度, 是角速度, 是力或张力, 是等效刚度, 是热状态, 是这一次测量到底有多可信。
这套思路下,客户最想问的就不再只是“你多少 bit”。他更想知道:
这个关节现在是在顺着任务做,还是在顶着结构干?
这个动作发僵,是角度环的问题,还是张力、回差、温升、接触的问题?
这一次测得很准,但这一刻这个值还值不值得信?
对编码器行业来说,真正危险的不是被某个新传感器一脚踢走,而是继续把自己理解成“报角度的器件”。谁先把编码器从“角度真值源”做成“身体状态理解器件”的一部分,谁才真正踩进下一轮门槛。
真正的分水岭,不是谁先把模型做大,而是谁先承认“身体不是设备”
所以我现在看人形机器人,已经不太愿意先谈算法和电池了。那两件事当然重要,但它们更像表层短板。更深的一层,是我们到底愿不愿意承认:传统伺服在人形里不是“不够强”,而是“很可能不再适合继续当总逻辑”。
KAI 的柔顺自由度、1X 的 Tendon Drive、DLR 的可变刚度、ADAPT Hand 的分布式顺应、F-TAC Hand 的高分辨率触觉、肌梭的可调灵敏度、生物控制的去中心化,这些东西摆在一起,已经不是零散现象了。它们共同指向一句话:
传统伺服在人形机器人里也许不会消失,但很可能会从“身体的主逻辑”退成“身体里的局部器官”。真正往上爬成新主轴的,是更仿生的结构、更分布式的感觉,以及不再迷信“每个关节都必须先被完全说清楚”的控制哲学。 (Eastmoney Finance[10])
这才是我现在最在意的那个“关卡”。
不是机器人还不够像人。
而是我们可能还在用一套太像工业设备的脑子,去造一具本来不该那样长出来的身体。
参考资料
[1] Sina Finance
https://finance.sina.com.cn/jjxw/2026-05-07/doc-inhwzmmr2898617.shtml
[2] Sina Finance
https://finance.sina.com.cn/tech/digi/2026-05-03/doc-inhwrhfa8774697.shtml
[3] 1X
[4] DLR
[5] EPFL News
https://actu.epfl.ch/news/robotic-hand-moves-objects-with-human-like-grasps/
[6] Nature
https://www.nature.com/articles/s42256-025-01053-3
[7] ScienceDirect
https://www.sciencedirect.com/science/article/abs/pii/S2468867321000389
[8] PubMed
https://pubmed.ncbi.nlm.nih.gov/35829705/
[9] ScienceDirect
https://www.sciencedirect.com/science/article/pii/S0893608021003671
[10] Eastmoney Finance

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。