离轴,不是“磁铁装偏了一点”! 中空轴把芯片挪到磁场边缘后,误差为什么开始有了形状?
首发于公众号「如是有为」 · 查看原文
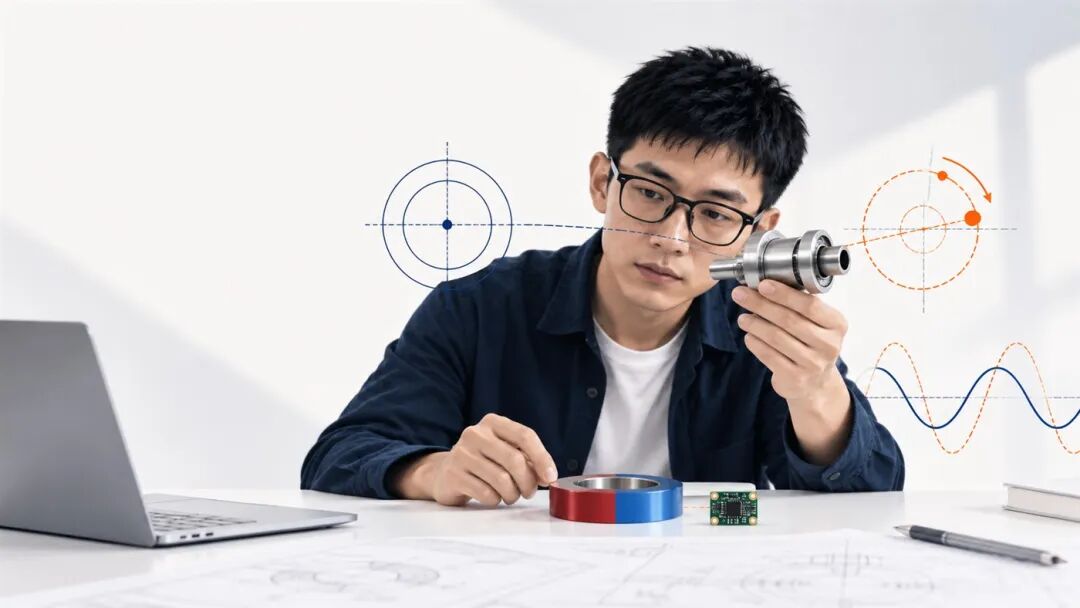
在轴是“芯片读磁铁中心”;离轴是“芯片去读磁环边缘”。
轴跳、偏心和气隙变化,会把角度误差变成一圈可重复的波形。
轴心必须让出来时,选型该从在轴 KTM52 转到离轴 KTM5300。
很多角度传感器的精度,是在一只很干净的台架上测出来的:磁铁在正中,芯片在正下方,转轴很稳。
可一旦产品换成中空轴、穿线轴,或者大直径关节,圆心的位置往往必须让给机械结构。芯片只能挪到磁环边缘去读。
离轴不是“装偏了一点”。
它是传感器被迫离开圆心,开始读取一个有梯度的磁场。
01 什么叫在轴,什么叫离轴
在轴时,磁铁、转轴与芯片的中心基本重合。芯片读到的是一个比较规整的旋转磁场:转子转多少,磁场方向就跟着转多少。
离轴时,轴心被贯通轴、线束、气路或结构孔占住。芯片只能移到磁环边缘。它看到的不再是一块均匀旋转的磁场,而是一个会随位置快速改变的磁场边缘。
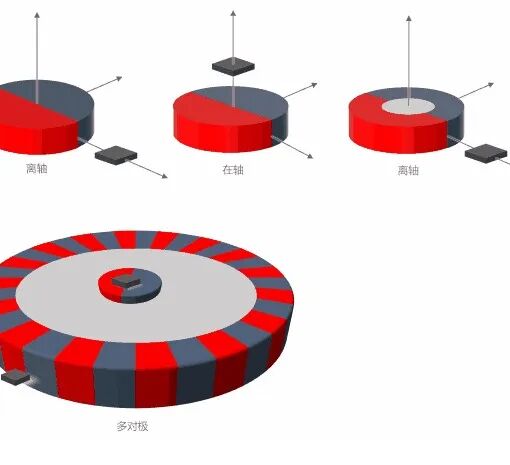
在轴、离轴与多极对:公开资料中的三种磁编码安装形态。
02 为什么离轴会长出“有形状的误差”
离轴后,磁环稍微偏一点、轴有一点跳动、气隙有一点变化,芯片看到的就不只是“角度变了”。两路正交信号的幅值会变,彼此的相位关系也会变。
于是,误差不会只是随机抖动。它常常会变成每转一圈重复一次,或重复两次的波形。现场看起来像机械装配问题;从信号链看,它又确实已经进入角度误差。
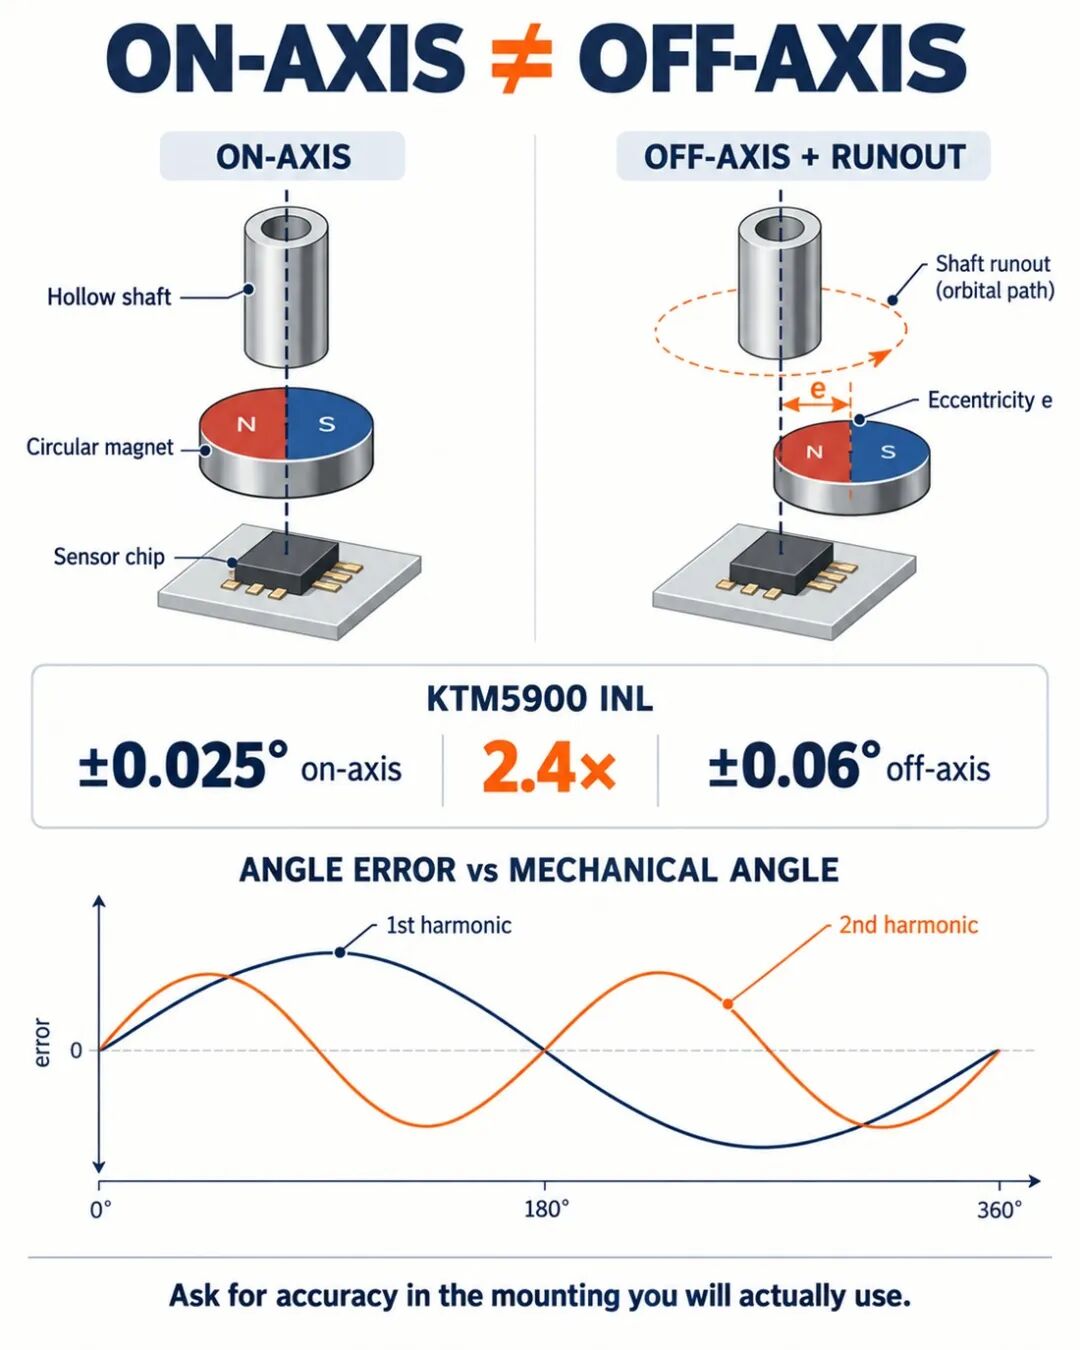
工程图:同一颗传感器从磁场中心移到边缘,偏心与跳动开始映射为可重复的角度谐波。
这张图的重点不是“离轴一定更差”,而是:离轴的精度必须连同安装方式一起谈。只给一条在轴精度,回答的是另一个问题。
0352 还是 53:别把型号方向选反
如果轴心还能用,优先做在轴结构。昆泰芯 KTM5200 与 KTM5220 属于在轴方案:前者是便于调试的 TSSOP-16 封装,后者是 QFN3×3 封装。磁铁在轴端,芯片对着中心读,磁路更对称,校准也更容易落在正确的问题上。
轴心必须让出来时
该推的不是 KTM52 在轴版,
而是 KTM53 离轴版。
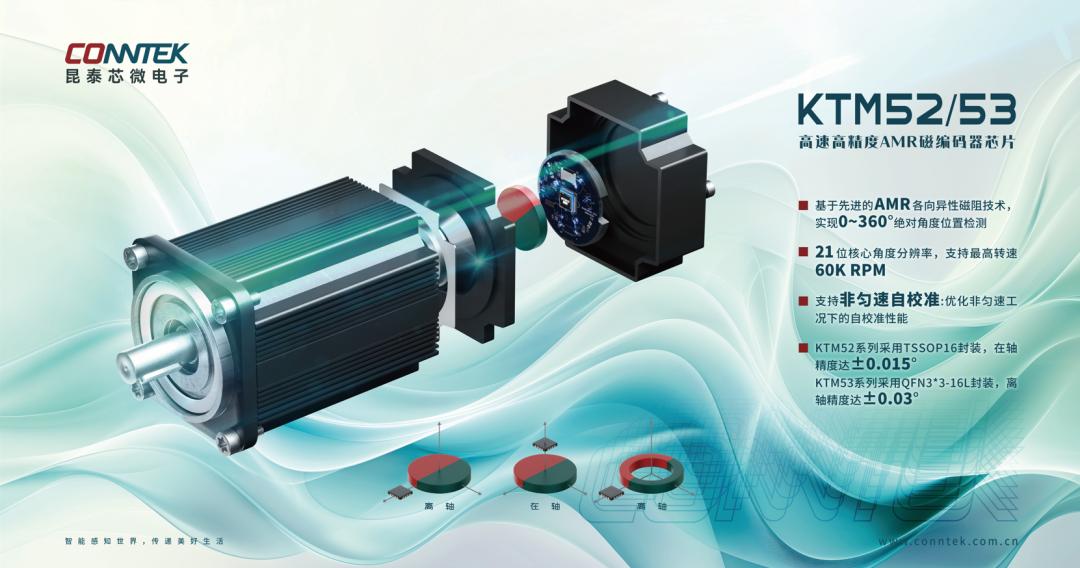
KTM53 是 21 位 AMR 离轴磁性角度编码器 IC,QFN3×3 封装,公开手册列出校准后典型 INL 可达 ±0.03°,并提供 ABZ 与 4 线 SPI 接口。
这不是说换成离轴型号,机械误差就自动消失。磁环尺寸、读取半径、气隙、径向跳动、轴向窜动和温度,仍要一起进入验证。区别在于:它从一开始就在回答“芯片不在圆心时,怎么测角度”这个问题。
04 选型前,先把这五个数拿出来
① 磁环的内径、外径与厚度
② 芯片读取半径与气隙
③ 径向跳动与轴向窜动
④ 最低、最高温度下的结构位移
⑤ 你真正需要的是芯片 INL,还是整机角度误差
把这五个数拿出来,才知道是在轴方案还能不能守住;也才知道中空轴结构到底需要 KTM5300,还是应该回头改机械方案。
先问芯片站在哪里,再问它有多少 bit。
磁场中心与磁场边缘,读到的从来不是同一本误差账。
◆ ◆ ◆
规格依据:KTM5200 / KTM5220 / KTM5300 公开数据手册。KTM5300 的 ±0.03°为校准后典型 INL,不等同于任意磁环、安装公差和温度条件下的整机角度保证值。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。