帕西尼把霍尔触觉装上脚底,真正麻烦的是温漂和钢件
首发于公众号「如是有为」 · 查看原文
今年 8 月,帕西尼接连发了三条消息。拿到 10 亿元战略轮,公司说过去一年自研触觉芯片用量逼近 100 万颗;发布足底多维触觉传感器 PX-FOOTRIX;世界机器人大会上,又拿出搭载自研 6D 触觉芯片的第四代产品。
一年前,它把触觉传感器做到了 199 元起售。今年,又把霍尔触觉从手指铺到了脚底。
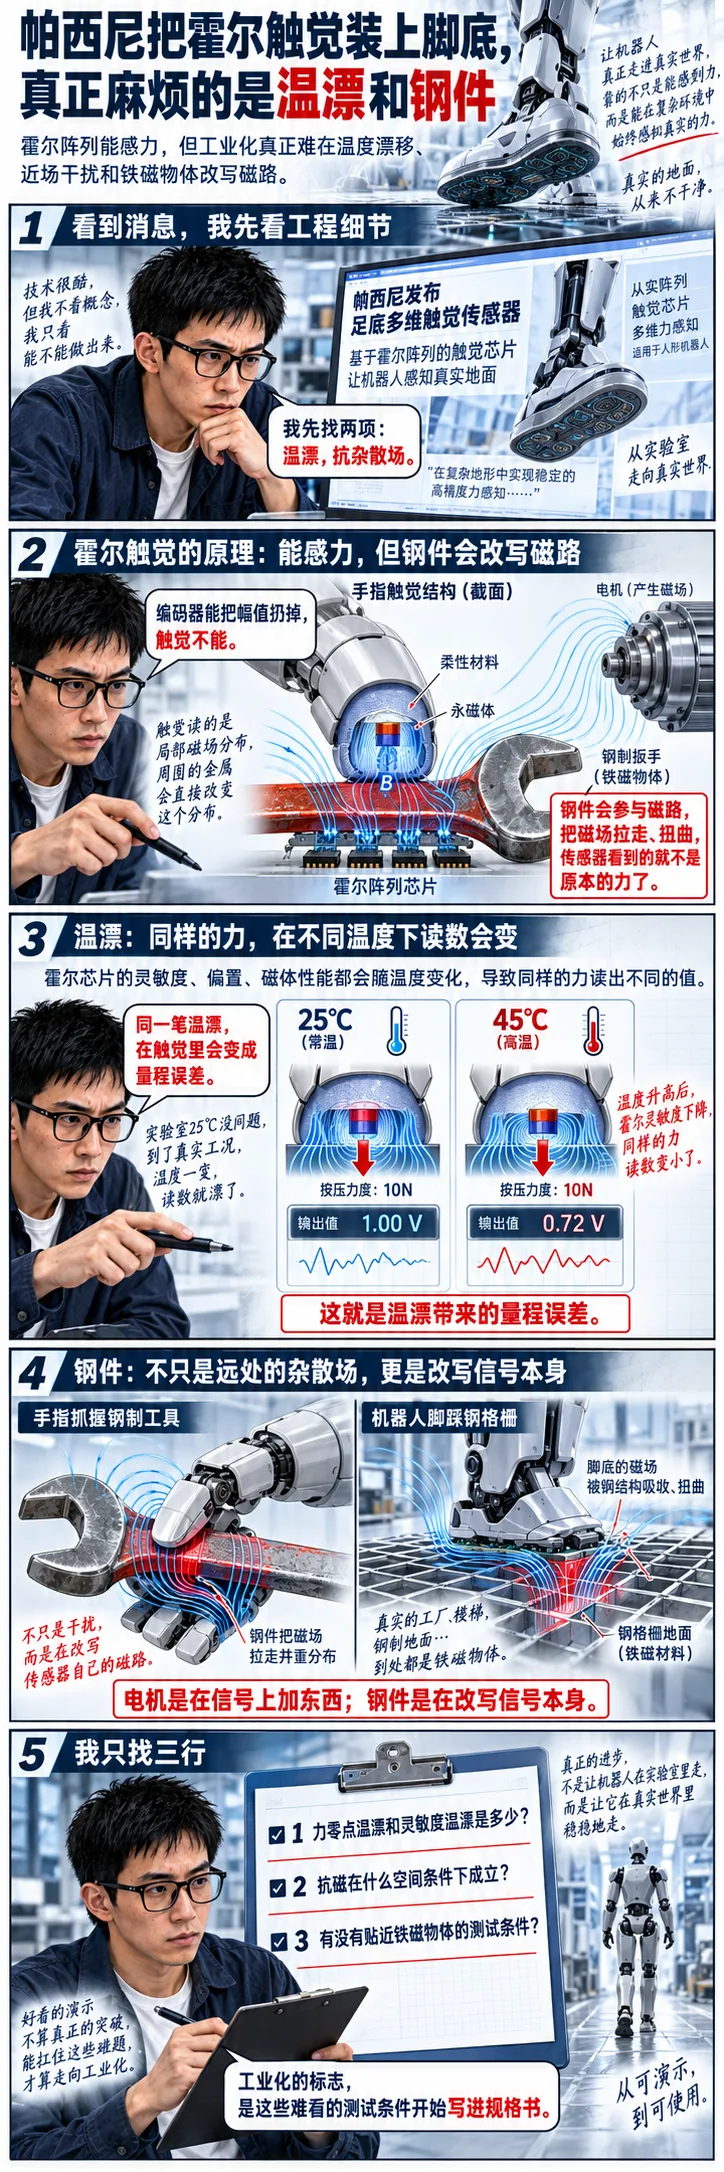
我做磁编码器芯片,看到"霍尔阵列"四个字,第一反应落在别处,价格和出货量都排在后面。我先去找两项参数:温漂,抗杂散场。
磁编码器这行,花了很多年对付这两件事,最管用的是两招:取比值,做差分。可同样两招搬到触觉里,偏偏都只剩一半。
拿触觉和编码器放一起看,是因为各家物料单不一样,底层却是同一件事:磁体建场,霍尔读场,机械运动改场,最后靠标定反演。编码器反演角度,触觉反演力。
就是"最后到底要什么"这一点,让同样的解法到了触觉里开始变味。
编码器可以把幅值扔掉,触觉不能
做角度芯片的时候,有一类问题我最不怕:两个通道一起掉 3%。
我要的是角度,不是高斯。只要 Bx、By 之间的关系没坏,atan2(By, Bx) 算出来还是那个角度。磁铁热了、整体变弱,在编码器里多半只是"幅值小了一点"。
触觉不一样。你最后要交出去的是"2.1 牛",磁场方向没变帮不了你。三维力是从多个磁场分量里标定反演出来的,磁场变化的大小本身就是信息,没法像编码器那样归一化掉。
同一颗磁铁,在编码器里温漂常常被比例关系吃掉,到了触觉里却重新变成量程误差。
同一笔温漂,在两个产品里身份完全不一样。
再看量级。以常见的钕铁硼永磁建场做个参照,公开磁材数据里它的可逆剩磁温度系数在每度 -0.1% 左右。机器人身上不是恒温的,环境从 25 度到 45 度,或者电机持续出力发热,温差 20 度并不夸张。如果磁触觉用的是这一类方案,仅磁体一项,就是两三个百分点量级的磁场尺度变化。
这也不直接等于力读数的误差。力先把软胶压出位移,位移再改变磁场:磁体温漂改的是后一步,硅胶模量随温度变改的是前一步,还叠着几何和算法温补。还用室温标定参数、不做模组级温补时,磁体这一项会给灵敏度带来几个百分点量级的一阶漂移。
磁式触觉确实要交这笔账,做同类器件的人都在补。Melexis 发表 Tactaxis 的论文里,专门用片上温度传感器加算法,补 0~50°C 的热漂移。帕西尼前几代产品的公开参数页上,也写着"动态温度感知补偿:具备"。
所以"具备温度补偿"这句话本身信息不多。我想看的,是补偿之后,整个模组的力零点漂移和灵敏度温漂是多少。
远处的电机还能靠差分,手里的扳手直接改磁路
机器人抓住钢扳手的那一刻,问题已经不是"外面来了多少毫特"。那把扳手开始参与传感器自己的磁路。
脚底更直接。车间里,脚下常见的就是钢板、钢格栅、设备底座。手可以选择不去抓钢件,脚没法选择不踩地面。
电机是在信号上加东西;钢件是在改写信号本身。
钢是导磁的,它把传感磁体自己的磁力线往身上拉,整个场型被掰弯。传感器读到的变化,分不清是被按下去了,还是旁边多了一块钢。
这时候,差分最擅长的那道题,题型已经变了。外面叠进来的场还能找共模、一减就掉;自己的场被改了,连原来的"信号长什么样"都变了。多像素的空间信息、磁路设计、额外标定能把影响压下来多少,要看具体结构,没有现成答案。
AnySkin 的作者在论文局限里写得很直白:这类磁皮肤沿袭下来的首要缺点之一,就是环境中磁性和铁磁性物体的干扰。
做离轴磁编的人对这个画面不陌生。实验台上用塑料或铝夹具测,角度误差曲线干干净净;装进整机,磁铁旁边换成一根导磁钢轴,误差曲线上的谐波一下子冒出来。芯片没换,差分也还在,是磁路被改了。
远处的电机和线束,才是差分的主场。车规位置传感器把这件事做得很具体:Melexis 多款 Triaxis 位置传感器的公开资料,把杂散场鲁棒目标写成 4 kA/m,约 5 毫特,对应到 ISO 11452-8 的测试体系。触觉同样离不开这一招,因为外界场和力信号走的是同一条磁场测量通道,Melexis 做 Tactaxis 时就改成了多个磁像素测梯度。
但差分不是一个固定的"抗 5 毫特",真正起作用的是场梯度。两个像素隔 2 毫米,干扰源从 60 毫米靠到 20 毫米,一阶估算下,两点之间的相对差异从一成量级涨到三成量级。
所以同样在芯片处读到 5 毫特,源在 2 厘米外和在 20 厘米外,差分之后剩下的根本不是一回事。
我现在翻霍尔触觉的规格书,关键找三行
同赛道里公开说自己份额最大的他山科技,走的是电容路线,要翻的是另外几行:水、导电物体、电场干扰。这篇只翻霍尔的。
“六维"“高灵敏"“抗干扰"这些词,我不太看。我只找三行:
补偿之后,整个模组的力零点温漂和灵敏度温漂是多少。 模组一起测,才包括磁体、弹性体和算法。
“抗磁"是在什么空间条件下成立的。 均匀场,还是给了源的距离和方向。只报"抗 X 毫特均匀场”,回答不了几厘米外的电机。
有没有贴近铁磁物体的测试条件。 手上关系到拧螺丝、搬金属件的工位。霍尔触觉既然已经装到脚底,钢板、钢格栅这类近距离铁磁环境,更应该成为一组公开的测试条件。
这三行写不写出来,决定的是出事以后谁来背。手在产线上捏碎一个件、掉了一个件,触觉厂说做了温度补偿、做了抗磁,整机厂说手册上没写测试条件,两边都没说错,账就落在验收单上没写的那一行。
目前公开资料里,“动态温度感知补偿"“芯片级抗磁"已经写上了参数页,第四代产品的报道也把抗干扰能力列为核心指标之一。这三行对应的数字和空间条件,还没有公开。
我的判断是:霍尔触觉一旦批量进入抓取金属件的工位,头部厂家的规格书上会先后出现第 2、第 3 行的测试条件。一年后翻各家公开手册就能对上,没出现,就说明这条判断错了,或者这条路线还没真正走进这类工位。
宣传页上再多几个"6D"“AI"“高灵敏”,算不上工业化。工业化的标志,是这些难看的测试条件开始被写进规格书。
价格和出货量决定它能不能被买回去;温漂、近场和钢件,决定它会不会在工位上留下来。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。