游标磁编码器:精度不是做出来的,是“错位”换出来的
首发于公众号「如是有为」 · 查看原文
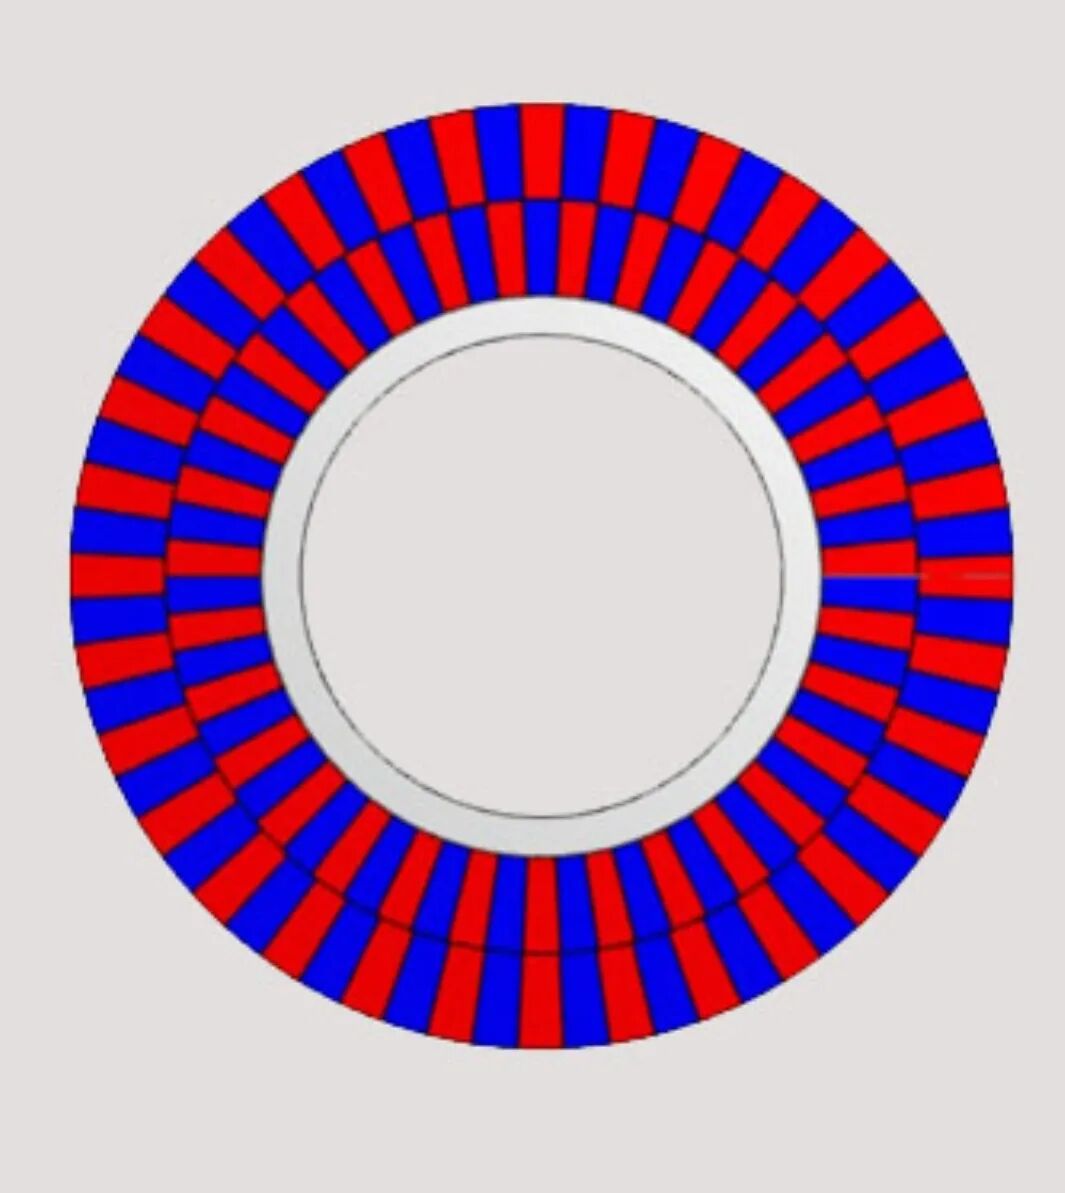
很多人一听高精度编码器,直觉就是一件事:把磁铁做得更强,把磁极做得更多,把信号做得更细。
这个思路在一开始是对的,但走到一定程度,就会卡住。
单对极磁环,一圈只有一个磁周期,上电就知道绝对位置,但精度上不去。多对极磁环,比如32对极、64对极,局部角度可以切得很细,但问题马上反过来——你知道自己在某个位置里,却不知道这是整圈里的第几个位置。精度和绝对位置,开始互相打架。
很多方案就在这一步停住了。
游标磁编码器不是继续往“更强磁铁”这条路走,而是换了一种思路:既然一条磁道很难同时解决“精度”和“唯一性”,那就拆开。
一条主轨,负责把角度切细;
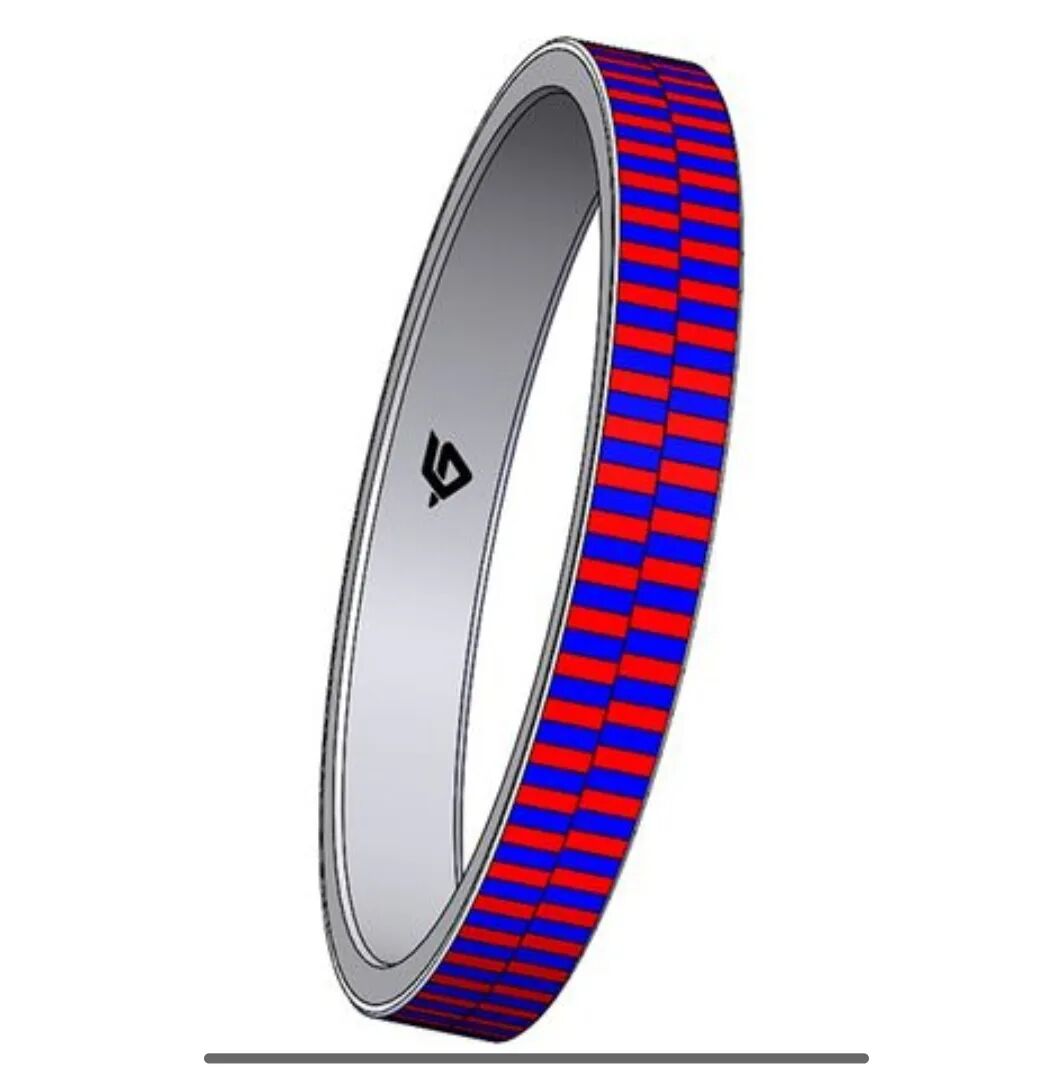
一条游标轨,不追求同样的细分,只负责和主轨保持一个“差一点”的周期关系。
关键不在任何一条轨本身,而在它们之间的关系。
当两条磁轨的极对数只差一对,比如32对极和31对极,系统看到的就不再是两个重复的周期,而是一个在整圈里缓慢滑动、不会重复的相位差。这个相位差,就是绝对位置。
到这一步,事情就变了。
精度不再来自单条信号的“更细”,而来自两条信号之间“不会重复”。
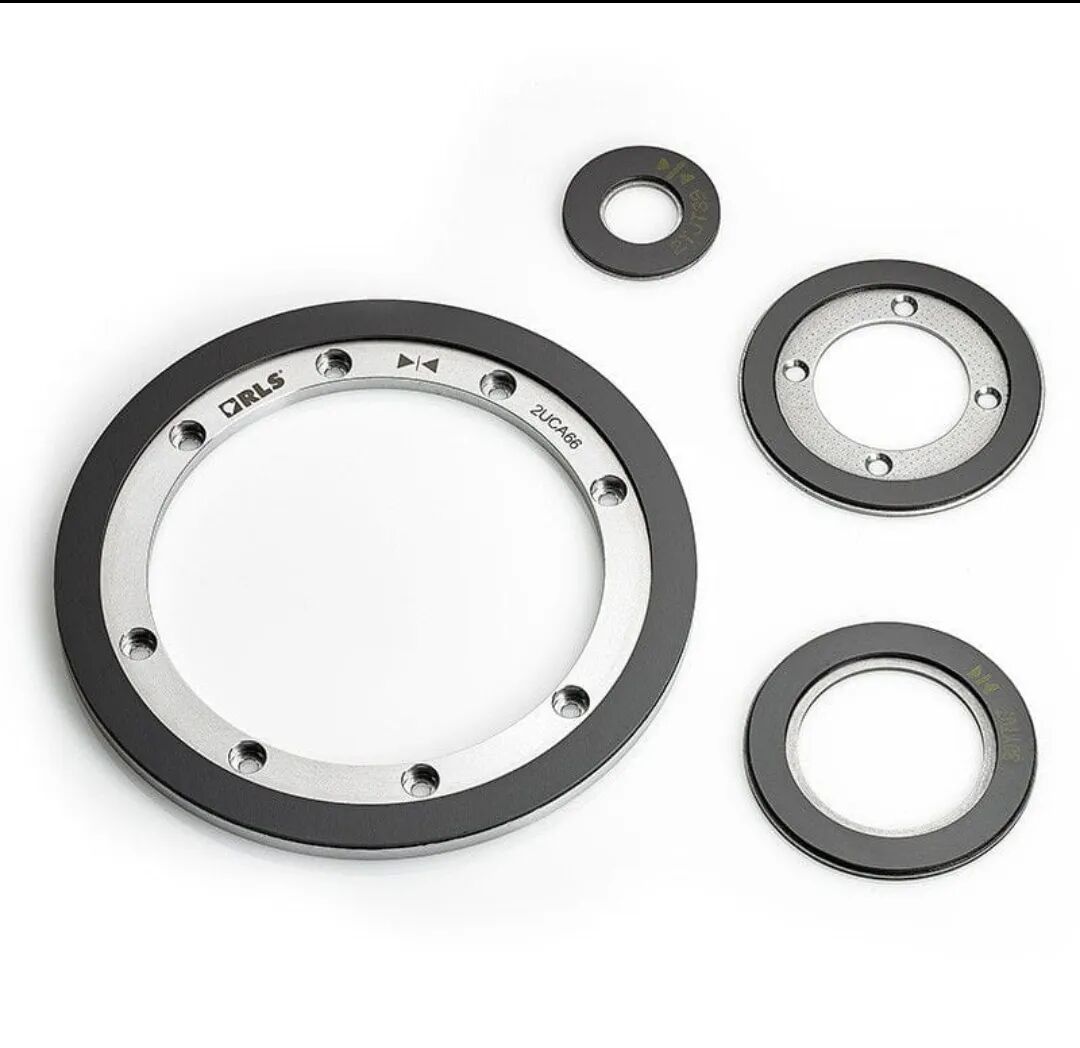
RLS 很早就把这套东西做成了标准产品。它的 Nonius 磁环,直接就是32/31、64/63这样的组合,本质就是主轨+游标轨。不是实验室方案,是可以直接买的工业件。
德国 iC-Haus 走得更彻底。像 iC-MU200、iC-MUE 这类芯片,内部就是按 master track + nonius track 来做的,不只是读两个角度,而是直接在芯片里完成游标解算、偏心补偿和查表修正。也就是说,游标已经不是“算法技巧”,而是芯片架构的一部分。
这时候再看,就会发现一个反直觉的地方:
游标真正难的,从来不是“互质”这两个字,而是误差。
单轨系统里,你主要和偏置、幅值、谐波这些问题打架;
双轨系统里,多了一个更致命的东西——两条轨之间的相对误差。
单轨不圆,可以拟合;
双轨关系一旦漂了,绝对位置直接错。
这也是为什么工业上常见的组合不是极限值,而是32/31、64/63这种“收得住误差”的比例。不是因为算不出更高的,而是因为量产的时候,磁化一致性、同心度、安装公差、温漂都会一起上来,工艺窗口才是决定因素。
这时候再看国内的动作,就不难理解方向了。
昆泰芯微电子最近拿到的一项专利,正是针对游标磁环结构的编码器实现(CN121252856B)。从公开信息看,它用的是双线性霍尔阵列配多路复用和ADC,再结合游标原理得到绝对角度。关键点不在“它也用了游标”,而在它强调的一件事:降低硬件成本。
这个点非常关键。
因为游标方案如果只是高端精度方案,那它的应用空间是有限的;但如果能在较简单的前端结构下实现绝对角度输出,那它就会变成一种可以大规模铺开的解决方案。
尤其是在机器人这种场景里,一台机器往往不是一个编码器,而是几十个。只要数量一上来,成本就不再是次要问题。
写到这里,其实已经能看清楚这条路线的本质。
第一层看,是多了一条磁轨;
第二层看,是用两条轨解决绝对位置;
再往下看,会发现真正的难点是误差控制;
最后会明白,这其实不是磁铁问题,而是系统问题。
游标磁编码器真正做的事情,是把一个原本需要单体完成的任务,拆成了多个部分协同完成。主轨负责细分,游标轨负责唯一性,芯片负责解算和补偿,结构负责稳定关系。
精度不再是“某一个东西做到极致”,而是“每个部分刚好够用,但组合起来更强”。
这也是它在机器人时代变得越来越有吸引力的原因。
因为当一个系统里有几十个传感器时,最优解往往不是最精的那个,而是那个在精度、成本、体积、可靠性之间最平衡的那个。
游标磁编码器厉害的地方,不是它有多极致,而是它很克制。它承认单体有天花板,于是换了一种方式,把“差一点”变成了“刚刚好”。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。