昆泰芯 KTO9512 最高24bit光学绝对值编码器芯片,但26mm码盘上0.02mm轴系偏心会导致精密转台定位精度掉到±15角秒
首发于公众号「如是有为」 · 查看原文
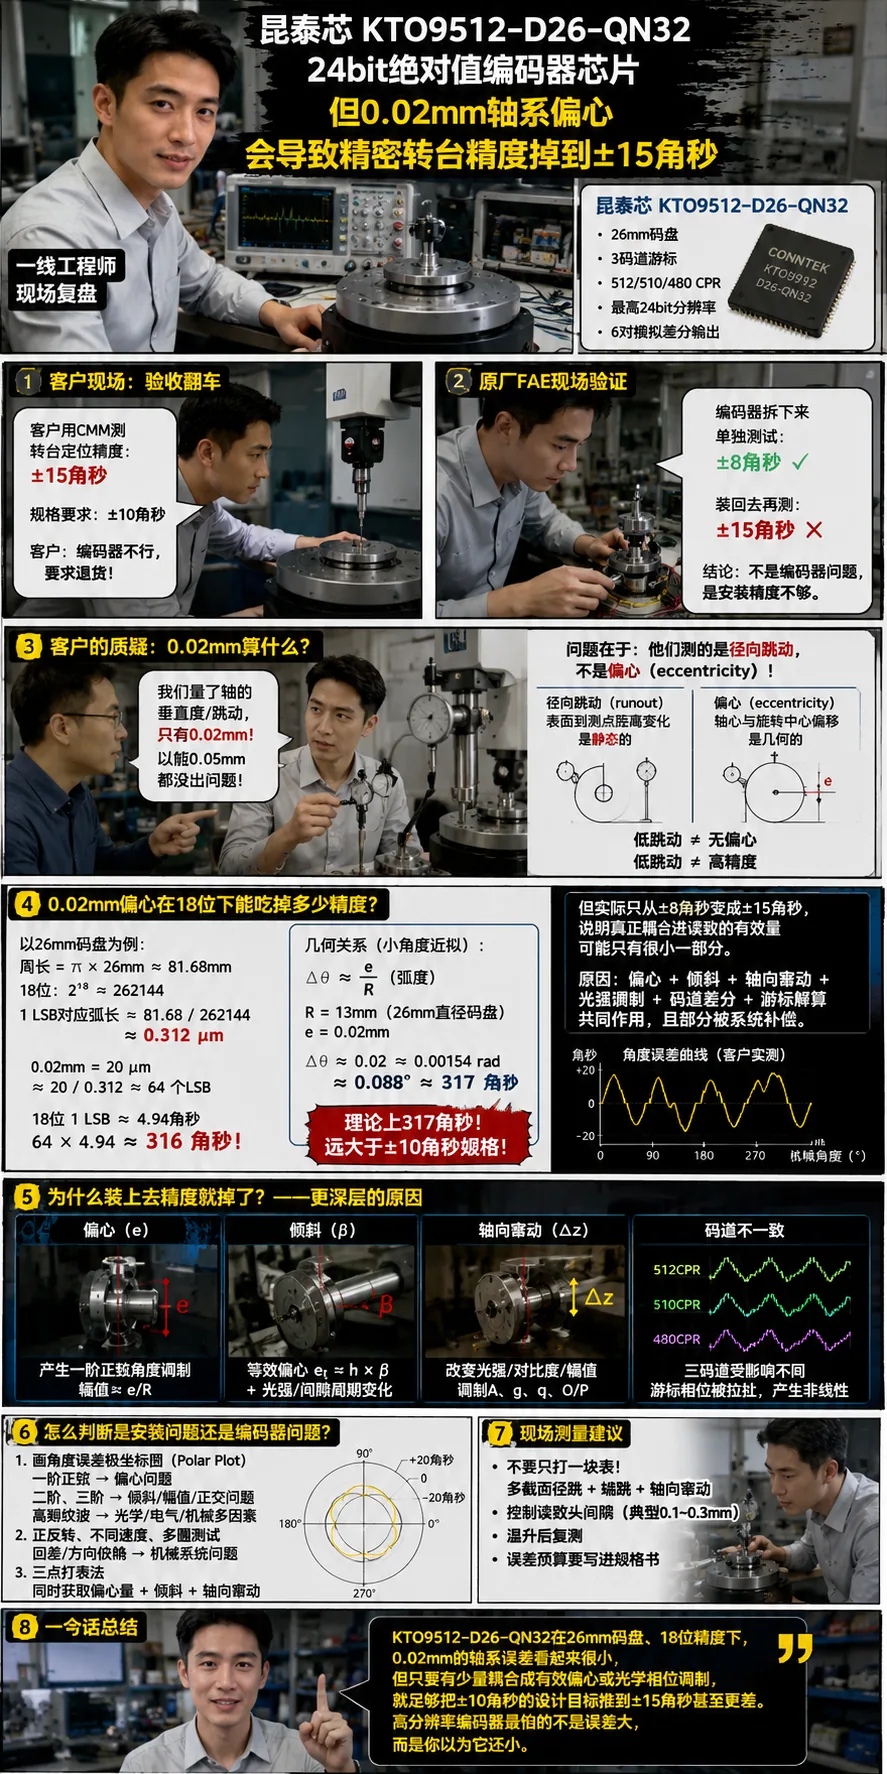
有家做精密转台的客户,选了一套基于昆泰芯 KTO9512-D26-QN32 的光学绝对值编码器方案。公开资料里,KTO9512 属于昆泰芯 KTO95 系列,面向游标绝对值光学旋转编码器,适用于直径26mm光栅码盘,通过3码道游标原理,码盘刻线为 512CPR / 510CPR / 480CPR,可实现最高 24bit 单圈位置分辨率,并输出6对模拟差分信号,应用方向包括绝对位置编码器和交流伺服反馈。
这个项目没有把它当成“分辨率越高越好”的展示板,而是按一个很实在的工程目标验收:18位有效输出,整机定位精度目标±10角秒。编码器模组拆下来单独测试,结果是±8角秒,完全合格;但装回精密转台之后,客户用测量系统做整机定位验收,结果变成了±15角秒。客户第一反应是芯片或模组不行,要求退货;原厂FAE到现场复测,拆下来合格,装回去又超差,最后争议落到一个很小的机械量上:轴系打表只有0.02mm跳动。
客户说了一句很多现场都会说的话:“0.02mm算什么?以前0.05mm都没出过问题。”
这句话听起来有道理,但在 KTO9512-D26-QN32 这种26mm码盘、18位以上有效细分的光学编码器系统里,0.02mm已经不是一个可以凭经验忽略的数。更关键的是,现场测到的“0.02mm跳动”,并不等于编码器真正看到的“0.02mm有效偏心”;但只要其中很小一部分被转化成角度调制,就足够吃掉±10角秒的精度余量。
先别争编码器,先把0.02mm换算成角秒
18位一圈是:
2¹⁸ = 262144 个计数。
所以一个18位LSB对应的角度是:
360° ÷ 262144 ≈ 0.001373° ≈ 4.94角秒。
KTO9512-D26-QN32 对应的是26mm码盘。26mm直径的圆周长约为:
π × 26mm ≈ 81.68mm。
如果按18位计数来理解,圆周上一个LSB对应的弧长约为:
81.68mm ÷ 262144 ≈ 0.000312mm,也就是0.312μm。
也就是说,在26mm码盘上,18位的一个码位,圆周弧长只有0.3微米量级。而客户嘴里的0.02mm,是20μm。20μm除以0.312μm,大约是64个18位码位。换算成角度,就是:
64 × 4.94角秒 ≈ 316角秒。
用几何公式算也一样。码盘半径13mm,20μm有效偏心对应的一阶角度误差量级是:
0.02mm ÷ 13mm = 0.00154rad ≈ 0.088° ≈ 317角秒。
所以,如果20μm真的全部变成有效偏心误差,它不是让±10角秒变成±15角秒,而是会把系统直接打穿到上百角秒。现场只从±8角秒变成±15角秒,反而说明一个事实:千分表看到的0.02mm,并没有100%耦合成编码器角度误差,真正进入读数链路的有效分量可能只有几个百分点,甚至更低。
但问题恰恰在这里。317角秒的理论量级太大了,哪怕只有2%的耦合,也有6角秒;只有3%的耦合,也接近10角秒。对一个±10角秒目标的精密转台来说,这已经足够让验收结果从合格边缘掉到不合格。
径向跳动、偏心、垂直度,不是一回事
现场最容易犯的错,是把千分表打一圈看到的径向跳动,直接当成编码器安装误差。
径向跳动描述的是轴表面相对测头的距离变化。它混合了轴本身的圆度误差、轴承回转误差、装夹偏差、测点位置、表架刚性,甚至测头接触力。它是一个测量结果,不是一个纯粹的几何参数。
偏心描述的是:设备真实旋转中心、码盘几何中心、光学读数中心之间有没有重合。对编码器来说,真正危险的是这个偏心有没有沿着切向投影成相位误差。只要码盘中心绕着设备旋转中心走圆,读数头看到的光栅相位就会出现一阶周期性变化。
可以把它写成一个很简单的模型:
Δθ ≈ e / R × sin(θ - α)
这里,e 是有效偏心量,R 是码盘读数半径,θ 是机械角度,α 是偏心方向。这个式子说明两件事:第一,偏心误差是一圈一次的正弦波;第二,误差幅值由 e/R 决定。KTO9512-D26-QN32使用26mm码盘,R大约13mm,所以同样20μm偏心,在50mm码盘上看起来已经很大,在26mm码盘上会更敏感。
这就是为什么“以前0.05mm能用,现在0.02mm不行”。不是0.02mm突然变大了,而是编码器的有效半径、分辨率、插值倍数、验收精度和系统误差预算变了。
KTO9512这种游标光编,真正怕的不是一个静态偏心,而是偏心进入了相位解算
KTO9512-D26-QN32不是简单输出一个数字角度的黑盒。公开资料里写得很清楚,它是光学编码器IC,输出的是正弦/余弦模拟差分信号,允许后续设备做高分辨率插值;这个具体型号使用3码道游标原理,512CPR、510CPR、480CPR三组码道共同参与绝对位置解算。
这意味着系统里至少有三层误差链路。
第一层是光学相位。每个码道都会产生类似这样的信号:
其中 Nᵢ 分别接近512、510、480,A/B 是幅值,O/P 是偏置,q 是正交误差。理想状态下,atan2(C, S)可以把正余弦相位算出来;但只要幅值不等、偏置漂移、正交不准、光强不均匀,相位就会带误差。
第二层是细分相位。对某个512CPR码道来说,电气相位转一圈只对应机械角度的1/512圈。一个电气相位误差 δφ,折算到机械角度大约是:
δθ ≈ δφ / 512。
这也是高CPR细分能做到高分辨率的原因。但注意,分辨率变高不等于系统绝对精度自动变高。你可以把相位分得很细,但如果相位本身已经被偏心、倾斜、光强调制污染,插值器只会把污染后的相位分得更细。
第三层是游标绝对解算。512、510、480这三组码道不是随便放的。它们之间的相位差会形成游标关系,用来确定绝对扇区和单圈位置。比如512和510之间差2,510和480之间差30,这些差频信息可以帮助系统在一圈内恢复绝对位置。但它也带来一个问题:如果三个码道受到的光强、间隙、串扰、倾斜影响不一致,那么误差不再是“一个码道上的细分误差”,而会变成码道之间的差分相位误差。差分相位一旦靠近扇区边界,就可能出现周期性非线性、局部毛刺,严重时甚至出现绝对码判区不稳。
所以,对KTO9512这类游标光编,机械误差不是简单地“轴歪一点、角度差一点”。它更像是把几何误差注入了光学信号链,再经过正余弦解算、码道差分、游标判区、后级插值,最后表现成角度曲线上的一阶、二阶、高频纹波或局部跳点。
轴的垂直度误差,为什么会变成角度误差
很多人以为垂直度只影响机械安装,不影响编码器读数。这个理解在低精度系统里勉强能用,但在光学编码器里不够。
如果轴线相对码盘或读数头安装面有一个很小的倾角β,那么码盘在旋转时,读数头看到的不是一个理想平面绕中心转,而是一个带有微小摆动的倾斜面。这个倾斜面会引入至少三种影响。
第一种是等效偏心。假设读数平面到某个约束面之间有高度 h,轴线倾斜β,那么在读数平面上会出现一个近似的横向位移:
eₜ ≈ h × β。
β本身可能很小,但只要h不小,乘出来就是微米级位移。对26mm码盘来说,微米级横向位移已经足以贡献数角秒到十几角秒。
第二种是光学间隙变化。光学读数头最理想的状态,是码盘、LED/光源、光电阵列之间的距离稳定,光斑落在正确位置,正弦/余弦信号幅值匹配。轴线一倾,码盘旋转时局部间隙会周期变化,光强、对比度、波形对称性都会跟着变。差分输出能抑制一部分共模光强变化,但它抑制不了所有非对称变化。只要sin通道和cos通道的幅值变化不一致,atan2后的角度就会出现二次谐波或更复杂的周期误差。
第三种是码道间相对相位变化。KTO9512-D26-QN32用的是3码道游标结构,512/510/480三组码道共同工作。倾斜会让不同半径、不同码道位置上的光学成像条件发生差异。单码道看起来只是幅值变了一点,三码道合起来可能就是游标相位关系被拉扯了一点。这个误差不一定在单点打表里明显,但在角度误差极坐标图里会非常清楚。
轴向窜动为什么也会吃角度精度
轴向窜动更容易被低估。很多联轴器、轴承、预紧结构,在旋转和换向时都会有0.01mm到0.05mm量级的轴向位移。对普通速度反馈来说,这可能只是机械噪声;对高分辨率光学绝对编码器来说,它会改变光学链路。
理论上,理想正余弦信号只要同时放大或缩小,atan2算出来的角度不该变。问题是现场没有理想信号。
真实信号里有偏置、幅值不匹配、正交误差、非线性、杂散光、码盘污染、光斑偏移。把真实信号写成:
这里 g 是幅值不匹配,q 是正交误差,O/P 是偏置。小信号近似下,偏置通常带来一阶角度误差,幅值不匹配和正交误差通常带来二阶角度误差。也就是说,轴向窜动本身不是角度,但它会调制A、g、q、O/P,最后变成角度误差。
这也是为什么有些现场问题特别诡异:低速慢慢转,误差还行;加速、换向、温升之后,角度误差曲线开始变形。原因不是芯片“突然变差”,而是机械状态把光学信号链的参数调变了。
为什么单独测KTO9512模组合格,装到转台上就超差
这不是矛盾,而是测试边界不同。
编码器模组单测时,用的是原厂相对理想的工装:安装面、轴系、码盘、读数头间隙、光照条件、线缆状态都更受控。它测的是编码器模组本体在特定条件下的表现。
装到客户转台上以后,测试对象变成了完整角度链路:电机轴、转台轴承、联轴器、安装法兰、码盘中心、读数头位置、线缆屏蔽、伺服扰动、温升漂移、测量基准,全都进来了。编码器还是那个编码器,但它已经不再独自决定最后的±15角秒。
这类争议最容易吵成两句话。客户说:“我买的是高精度编码器,装上去就应该高精度。”原厂说:“我单独测是合格的,你整机不合格是机械问题。”两边都不完全错。错的是项目一开始没有把编码器本体精度、码盘安装误差、轴系回转误差、读数头间隙误差和整机验收精度放进同一张误差预算表。
对±10角秒这种目标,不能再靠“以前这么装也能用”的经验。18位一个LSB只有4.94角秒,而±10角秒只相当于大约2个18位码位。换句话说,你以为还有很多余量,其实系统只允许你犯两个码位左右的错。
现场不要只看表,要看误差频谱
判断是不是编码器本体问题,最有效的方法不是继续争0.02mm,而是画整机角度误差曲线,最好再做一次按机械角度同步的频谱分析。
把转台从0度开始,每隔5度、10度或更小间隔记录一次误差,转满360度。正转测一圈,反转再测一圈,必要时不同速度再测几圈。然后看误差曲线里有什么成分。
如果是一圈一次的正弦波,也就是1×机械频率成分很强,优先怀疑偏心、中心偏移、读数头安装位置、信号偏置。偏心误差的典型特征就是每转一圈重复一次,波形相位稳定。
如果二阶成分明显,也就是一圈出现两个波峰波谷,优先看sin/cos幅值不匹配、正交误差、码盘椭圆、安装倾斜带来的光强不对称。很多插值误差不表现为一阶,而是二阶、四阶或者固定电气周期纹波。
如果高频纹波明显,而且频率接近码道周期或其倍频,就要回到光学信号质量本身:码盘污染、刻线质量、光斑大小、前端放大器噪声、ADC采样、插值算法、EMI耦合,都可能在这里出现。
如果正反转曲线不重合,那就不要只盯着编码器了。回差、轴承游隙、联轴器扭转刚度、负载摩擦、伺服环参数都要进来。编码器误差通常跟角度位置强相关,而机械回差还会跟运动方向和加载历史相关。
三点打表只能算开始,不能算结论
现场打表仍然有用,但不能只打一块表、只看一个数。对这种系统,至少要把径向跳动、端面跳动、轴向窜动和读数头间隙变化分开测。
单点径向打表只能说明某个截面、某个测点上的表面跳动。它不能告诉你码盘中心和旋转中心到底偏了多少,也不能告诉你轴线有没有倾斜,更不能告诉你KTO9512的三个游标码道有没有受到不同程度的光强调制。
更稳妥的方式,是在不同高度截面打径向跳动,用两个截面的中心变化估算轴线倾斜;在端面打表看端跳;在轴向加载和反向加载时测轴向窜动;最后把这些机械量和角度误差曲线对齐。如果机械误差的相位和角度误差曲线相位一致,基本就能锁定问题。
最怕的是只拿一个“0.02mm”去盖棺定论。0.02mm可以很小,也可以很大。它小不小,不由千分表决定,而由26mm码盘、18位细分、±10角秒目标和最终误差预算决定。
这件事真正给工程师的提醒
昆泰芯 KTO9512-D26-QN32这类芯片的价值,是把高分辨率光学相位阵列、游标码道和模拟差分输出集成起来,让国产绝对值光编方案有了更高的设计起点。公开资料里的24bit、26mm码盘、3码道游标、6对模拟差分输出,说明它本身面向的就不是低端旋钮,而是绝对位置编码器和伺服反馈这种严肃场景。
但越是这种器件,越不能把“分辨率”误解成“装上就有精度”。24bit是位置细分能力,18位是项目有效输出口径,±10角秒是整机验收目标,三者不是一回事。分辨率决定你能把角度读得多细;精度决定你读出来离真实角度有多近;装配决定你读到的到底是芯片能力,还是机械误差。
所以这类项目一开始就应该写清楚:KTO9512模组单测条件是什么,整机验收是否包含机械轴系误差,码盘偏心允许多少,读数头间隙允许多少,轴向窜动允许多少,温升后是否复测,误差补偿是补一阶正弦,还是要做全角度查表补偿。
否则最后一定会变成现场拉扯:客户觉得“我买了高精度编码器,整机就该高精度”;原厂觉得“我芯片和模组没问题,是你机械装配不行”。真正的一线工程师都知道,高精度编码器从来不是一个物料单项指标,它是芯片、码盘、光路、算法、装配和整机误差预算共同做出来的。
结尾
昆泰芯 KTO9512-D26-QN32 的26mm码盘上,18位一个码位只有0.312μm弧长;0.02mm轴系误差看起来只是两丝,但只要有2%到3%耦合成有效偏心或光学相位调制,就足够把±10角秒精密转台推到±15角秒。高分辨率编码器最怕的不是机械误差大,而是你以为它还小。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。