中科无线CT-21X把180℃写进GaN磁编码芯片后,机器人关节里最贵的是离线圈的距离
首发于公众号「如是有为」 · 查看原文
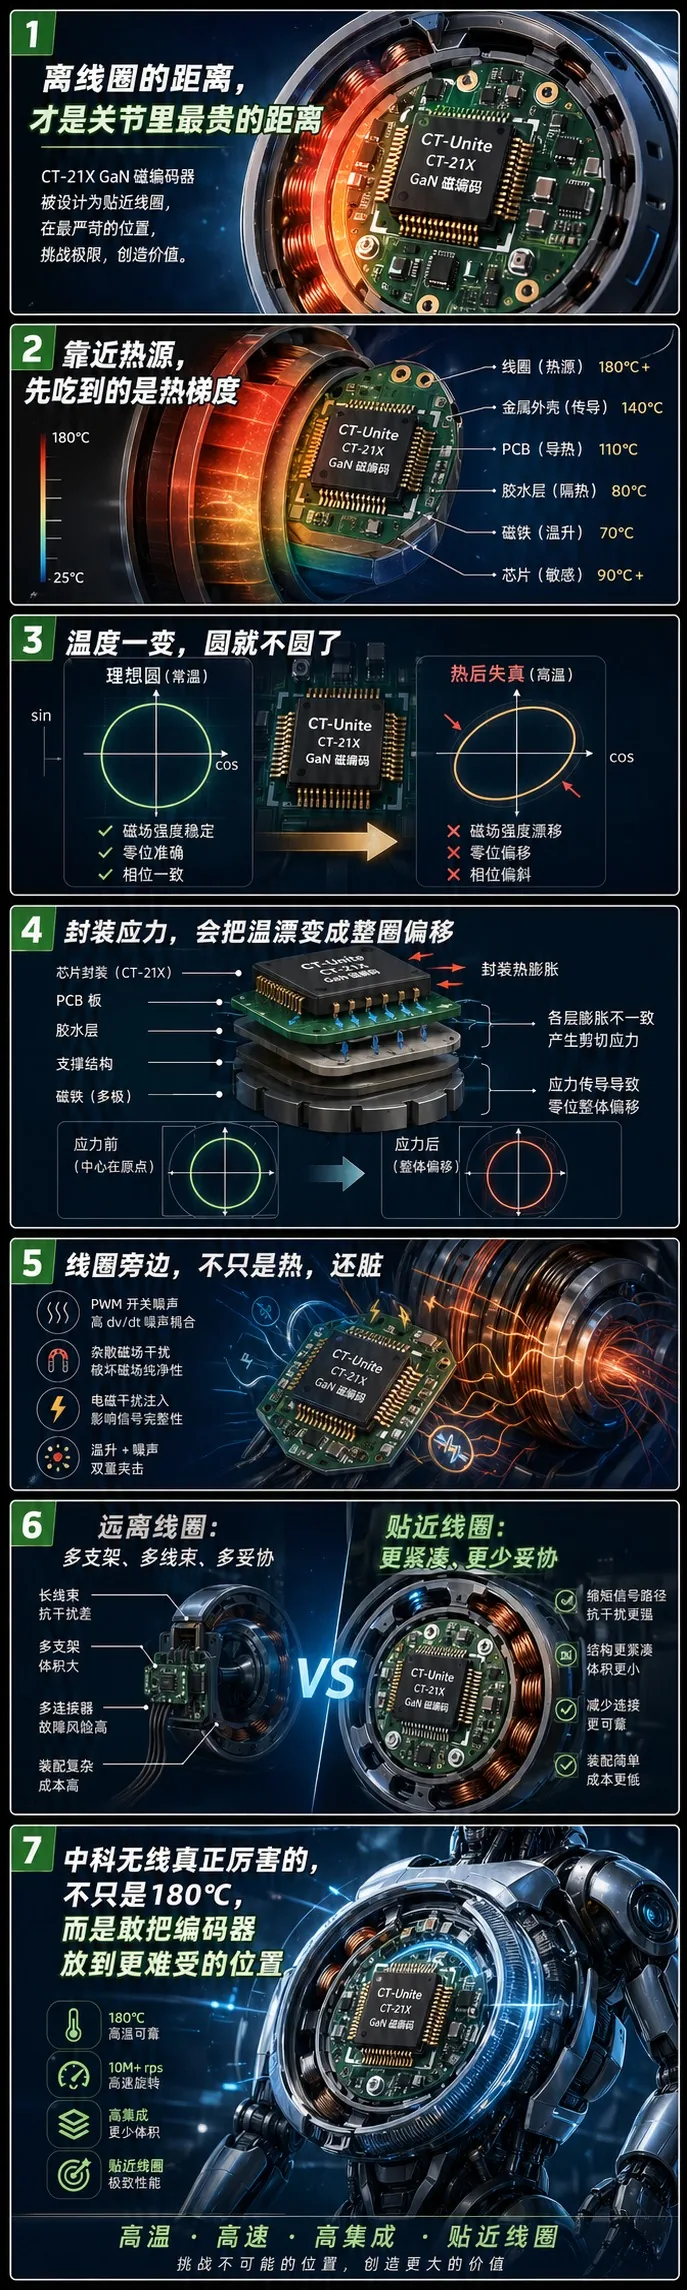
上回发了一篇介绍中科无线GaN产品的公众号文章, 反响不错, 中科有位老哥还给我打赏了, 回头看他们产品, 又有点感悟, 所以我得再写篇文章感谢感谢。
2026年4月,中科无线半导体发布CT-21X系列GaN磁编码芯片。公开信息里最抓眼球的是几组参数:180℃工况、21bit分辨率、响应延时小于2微秒、最高支持30万转每分钟检测,并且明确强调可以贴近电机线圈布置。
| 参数 | 传统TMR 磁编码传感器 | CT-21X GaN 磁编码传感器 |
|---|---|---|
| 角度精度 | 80–200 弧秒 | 30–100 弧秒 |
| 最高工作温度 | 150℃(180℃失效) | 250℃(180℃安全工作) |
| 温漂系数 | > 0.1°/℃ | 0.01–0.03°/℃ |
| 分辨率 | 14–16bit | 最高21bit |
| 磁场分辨率 | 1μT | 40nT |
| 响应延时 | > 10μs | < 2μs |
| 检测带宽 | < 1MHz | 1–5MHz |
| 最高支持转速 | ≤12 万转 / 分钟 | 最高30 万转 / 分钟 |
| 高温功耗 | 飙升5–20 倍 | 近零待机、稳定低功耗 |
| 可靠性 | 高温易老化、精度漂移 | 强抗扰、长期稳定 |
这件事最值得看的,不是“GaN是不是要替代TMR”,而是中科无线把编码器行业一个长期绕着走的问题摆到了台面上:
编码器到底敢不敢靠近电机线圈?
这句话比21bit更要命。因为在机器人关节里,编码器离线圈远一点,看起来只是多了几毫米,实际可能多出一段轴向空间、一套支架、一段线束、一个连接器、一次装配找正、一套热补偿,最后还多出一堆现场解释不清的问题。
靠近线圈以后,编码器首先吃到的是热梯度
很多人看高温,只看芯片能不能扛住180℃。
但机器人关节里真正麻烦的不是温度高,而是温度不均匀。
电机线圈发热以后,热量不是温柔地铺开,而是沿着铜线、铁芯、壳体、轴承、磁钢、PCB、胶层、封装,一层一层往外传。编码器如果贴近线圈,它吃到的不是一个干净的100℃或150℃,而是一块非常难看的温度场。
芯片这一侧热一点,磁体那一侧冷一点;PCB一边热胀多一点,另一边热胀少一点;胶层软化以后,原来固定得很正的磁铁开始有微小位移。
最后编码器看到的不是单纯温漂,而是角度误差、偏心误差、幅值变化、零位漂移一起叠上来。
靠近线圈最狠的地方,不是热把芯片烤坏,而是热把整个测量几何关系烤变了。
磁体一热,编码器看到的“圆”就不再圆了
磁编码器最怕的,从来不只是芯片本身温漂。真正麻烦的是磁场源也在变。
磁铁有剩磁温度系数。温度一升,磁场强度会下降;不同磁体批次、磁化工艺、装配胶层,下降曲线还不完全一样。如果磁铁离线圈近,温度变化更剧烈,磁场幅值就会跟着工况跑。
理想情况下,传感器看到的是一组很漂亮的正余弦信号
这时候圆心是稳的,半径是稳的,两个通道的相位关系也是稳的。
但一靠近热源,事情就脏了。X通道和Y通道可能不是同一个幅值,零点可能偏,正交相位可能歪,磁体还可能因为热胀冷缩产生微小偏心。
于是信号变成:
这几个量里,真正麻烦的是温度T。因为幅值、零点、相位都可能跟着T跑,而且不一定每次都完全可逆。
一次热循环以后,X0、Y0可能回不去了;胶层应力释放以后,零位可能留下一个“记忆”;封装应力变化以后,芯片内部偏置也可能变成新的常态。
客户现场最怕的不是“温度上来误差变大”。那还好补。真正怕的是:昨天热了一次,今天冷回来了,但零位不回来了。
这才是量产里最恶心的高温问题。
中科无线厉害的地方,是敢碰这个坏工况
中科无线CT-21X值得夸的地方,就在这里。
它不是简单写了一个高温上限,而是把GaN 2DEG的高温稳定性、高频特性和高温信号链集成能力,往机器人关节最难受的位置推。
180℃本身当然亮眼,但真正有价值的是“可贴近电机线圈”。这句话对应的不是一个普通参数,而是一整套系统能力:传感结构要扛得住温度,模拟前端要扛得住噪声,ADC要有足够动态范围,算法要能分辨真实角度变化和温度、干扰带来的假变化。
电机线圈旁边不只是热,还脏。那里有高速变化的电流,有驱动器PWM开关,有杂散磁场,有共模噪声,有地弹,有电源纹波。编码器越靠近线圈,越容易吃到这些东西。
传统方案为了少惹事,往往会把编码器往外挪一点,再通过结构件、轴、支架、线束把信号引出来。这样做的代价是空间变大、装配链路变长、误差源变多。
CT-21X的价值,就是试图把这条路反过来走:不是让结构永远迁就编码器,而是让编码器主动去吃掉更恶劣的位置。
这一步非常硬。
180℃不是终点,热循环后的可重复才是门槛
做样品,高温能跑起来已经很厉害。
但做机器人关节量产,高温只是第一关。真正要命的是热循环。
关节从冷机启动,到高负载运行,再到停机冷却,每天都在经历热循环。这个过程里,编码器要面对三类问题。
第一类是可逆温漂
温度升高,误差变大;温度降低,误差回来。这类问题相对好处理,查表、补偿、建模都能做。
第二类是迟滞
同样100℃,升温时一个零位,降温时另一个零位。这类问题就麻烦,因为它不只看当前温度,还看之前经历过什么。
第三类是不可逆漂移
第一次高温以后,胶水、封装、磁体、焊点释放了一部分应力,冷回来以后零位也变了。这种最恶心,因为它会让产线标定和客户现场表现不一致。
所以评价CT-21X,不应该只问“能不能在180℃工作”,而要继续看:
热循环以后零位稳不稳?
幅值变化能不能追踪?
整圈误差还能不能重复?
校准表还能不能相信?
贴近线圈以后,现场是不是少了结构妥协?
如果中科无线后续能把这些数据持续打出来,那它的意义就不只是国产高温GaN磁编码芯片,而是把机器人关节编码器从“避开热源”的设计逻辑,往“吃掉热源”的设计逻辑推了一步。
机器人关节已经没有舒服位置了
人形机器人关节正在往高集成、高功率密度、轻量化方向走。电机、减速器、轴承、制动器、电力电子、编码器、线束、散热路径,全都往一个小壳子里挤。
以前编码器可以说:我怕热,你给我留个舒服位置。
以后执行器平台可能会反问:凭什么?
轴承可以进转子,电力电子可以进关节,减速器和电机可以压到更薄,编码器如果还必须躲在最凉快、最干净、最宽松的位置,它就不是单独器件问题,而是在拖整个关节结构的后腿。
所以CT-21X的价值,不只是耐高温。它真正对上了人形机器人关节的结构趋势:关节越小,编码器越不能娇气;功率密度越高,编码器越要敢靠近热源。
中科无线这一步
夸就要夸在方向选得狠
中科无线这次值得认真夸。
不是因为它喊了一个新材料概念,而是因为它选了一个很难、但很真实的方向。
高温、小空间、线圈旁边、强干扰、高动态,这些不是实验室里最好讲故事的工况,却是机器人关节量产里最容易出事的工况。
很多编码器方案在参数表里很好看,一进高功率密度关节就开始露怯:热漂解释不清,零位漂移解释不清,装配偏心解释不清,客户现场复现不了,FAE只能拿着示波器和温枪一点点排。
CT-21X真正高级的地方,是没有只在“更高位数”上卷,而是直接把靶心瞄准了关节最难受的位置:电机线圈附近。编码器能不能少占空间,少绕线,少加支架,少做复杂散热,热起来以后不乱漂,热循环以后还可重复,让关节设计少一点妥协。
如果这些点后续都能在量产里站住,中科无线这颗芯片的意义就不只是“国产替代”,而是把国产编码器竞争从参数追赶,往坏工况定义能力上推了一层。
机器人关节里最贵的,从来不是那几毫米物理距离,而是为了保住那几毫米安全距离,整个系统付出的结构、装配、散热、线束、标定和售后成本。
中科无线CT-21X真正厉害的地方,是它开始挑战这段距离。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。