伺服圈有一句流传很广的话:"机械角精度做到 1° 左右,就能启动电机"
首发于公众号「如是有为」 · 查看原文
“机械角1°就能启动电机”——这句话没说完,它没说极对数
同一颗编码器、同样1°机械角误差,放进4对极电机是4°电角度,放进32对极电机就是32°。够不够,从来不能只看编码器。
这句话每次被说出来,客户都在点头。但它只说了半句。它没说:你的电机有几对极。
这篇很短,只讲一个换算,以及它怎样改变编码器选型。
一、机械角进入FOC,先被极对数放大一次
FOC要让电流矢量对准转子磁场。控制器真正使用的是电角度,而编码器通常报告机械角度。两者之间隔着一个极对数:
Δθe= P · Δθm
其中,P是极对数。4对极电机里,1°机械角误差对应4°电角度;20对极对应20°;32对极对应32°。
这里不要再把“多数工业伺服”笼统写成7–10对极。传统高速工业伺服常见极对数往往更低,而云台、低速直驱、外转子和大直径力矩电机才更可能采用较多极对。具体数字必须看电机设计和铭牌。
AS5047P这类14位磁角度传感器,或MT6701一类磁编码器,输出的都是机械位置。芯片分辨率不会因为换了一台电机而变化,但它对应的电角度误差会随极对数变化。
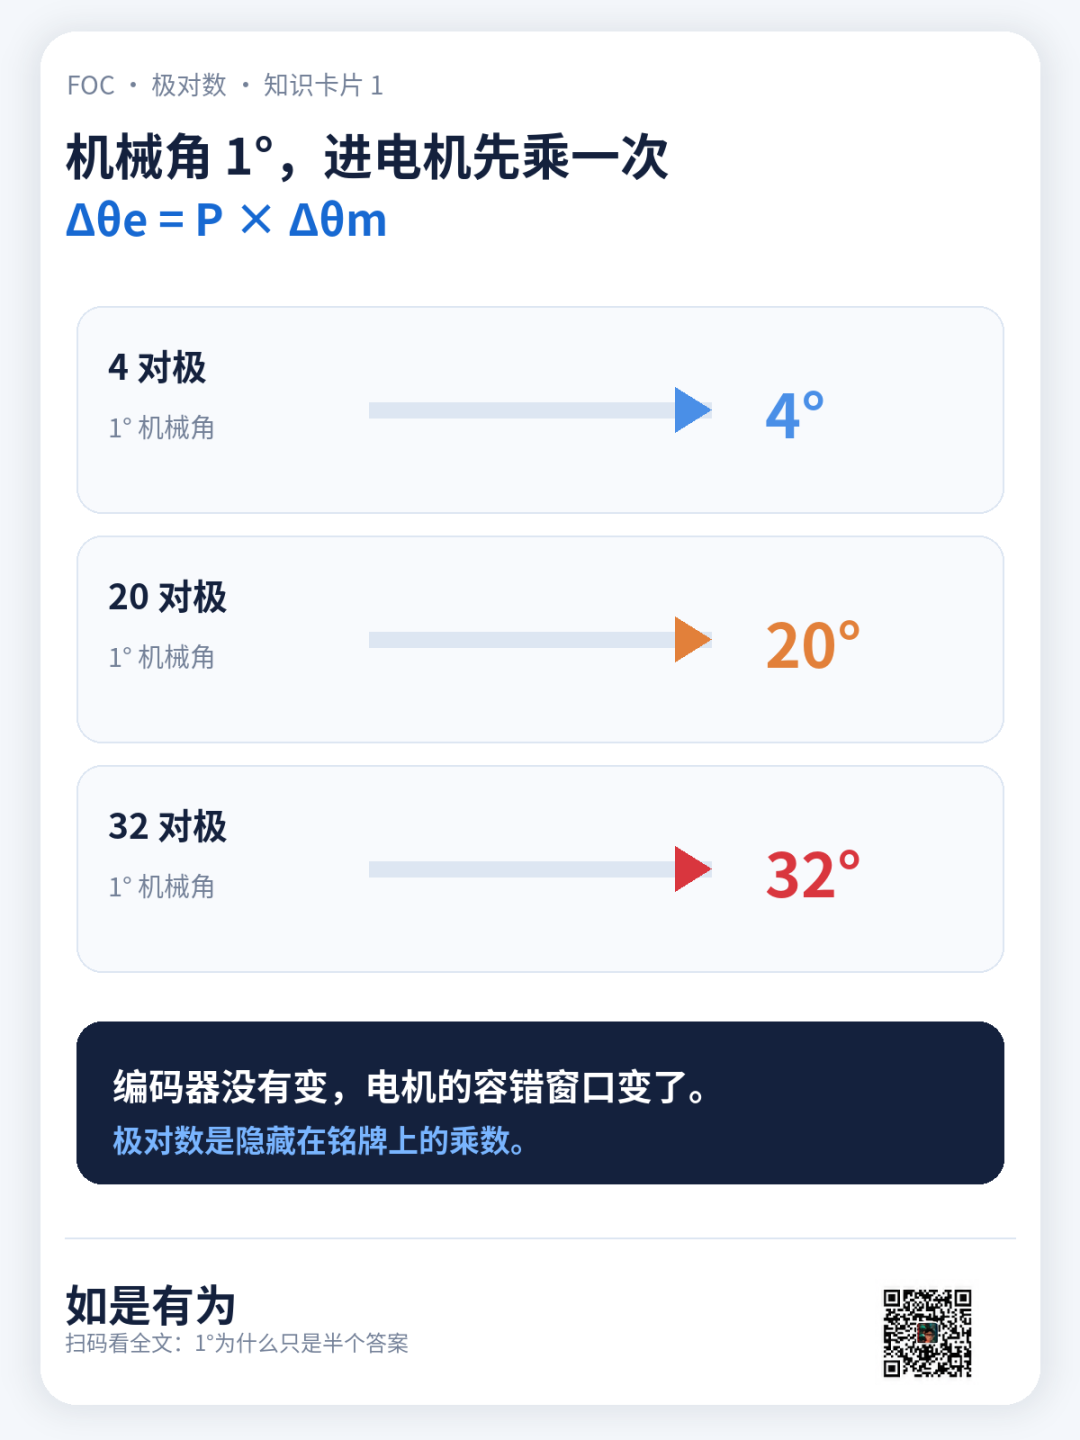
知识卡片1|极对数是隐藏的乘数。同一个1°机械角,在不同电机里对应完全不同的电角度窗口。
二、再按余弦打折,但这个模型有边界
对理想表贴式PMSM,假设电流矢量幅值固定、原本全部用于产生转矩,而且只存在电角度偏差,那么有效转矩可以用余弦给出量级:
T有效/ T理想= cos(Δθe) = cos(P · Δθm)
代入1°机械角:4对极时约剩99.8%;10对极约98.5%;20对极约94.0%;32对极约84.8%。前面很宽容,所以“1°就够”能流传这么久;极对数高起来,余量才开始明显收窄。
但“能启动”不等于“额定转矩只打几折”。真实启动还取决于负载、静摩擦、齿槽转矩、初始位置辨识、限流、凸极性、MTPA和保护阈值。余弦模型的价值是给出量级,不是替真实系统出成绩单。
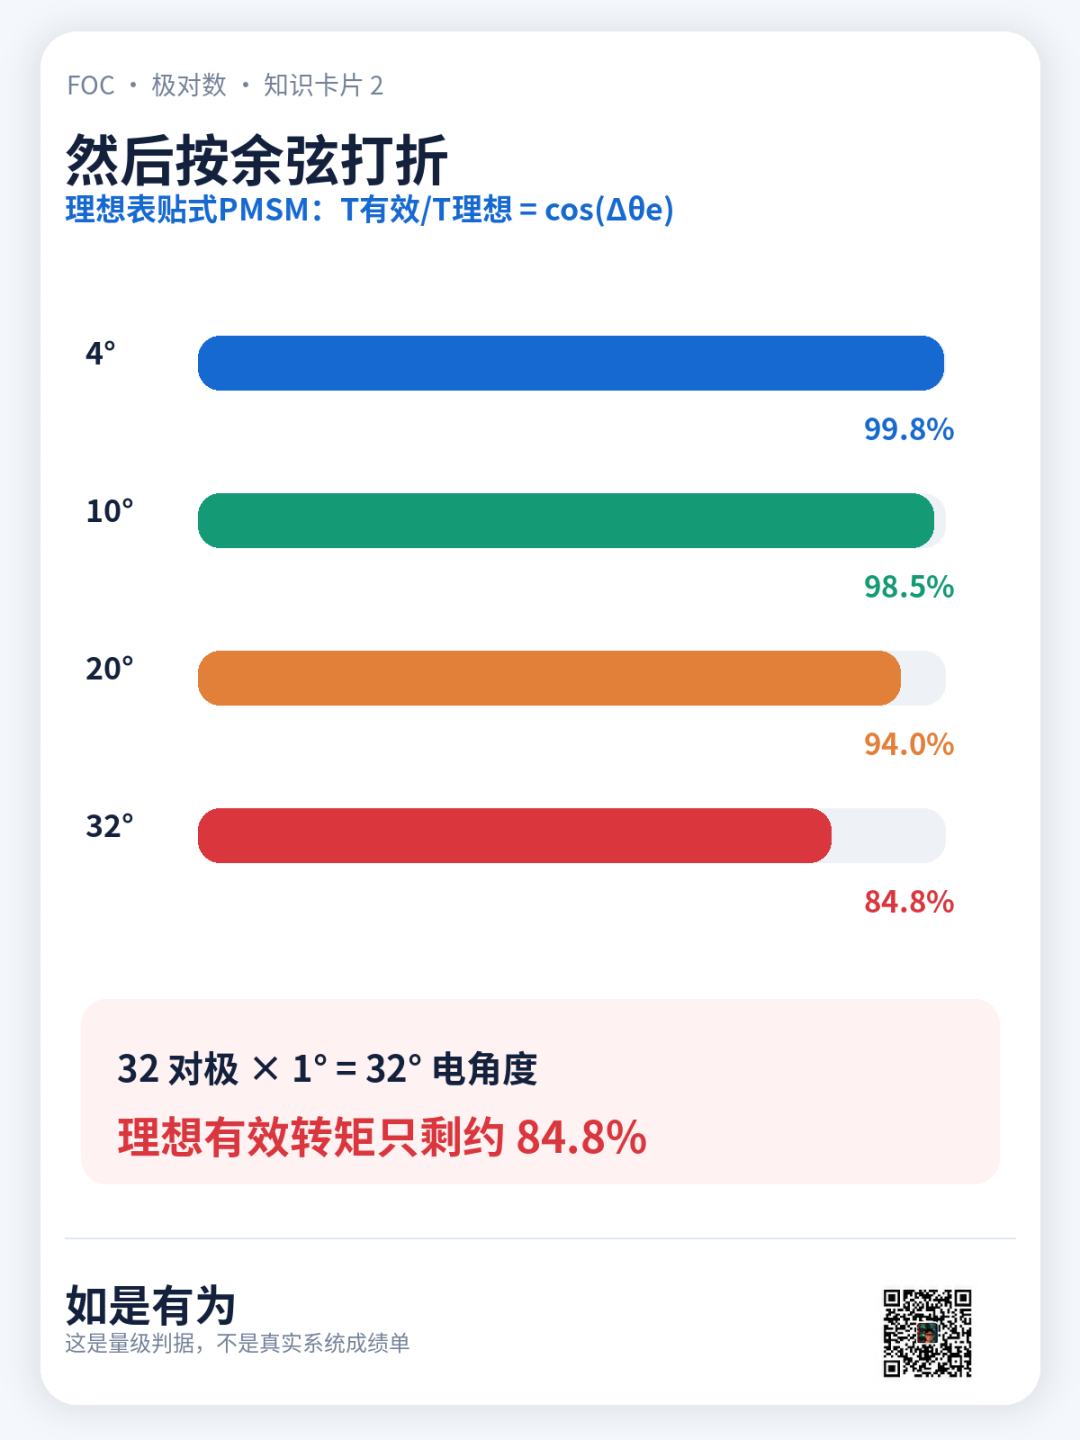
知识卡片2|32°电角度偏差时,理想有效转矩约剩84.8%。实际启动余量还要叠加负载和控制条件。
三、正确问法:先给电角度窗口,再倒推机械角精度
销售说“我们能做到1°机械角”,信息是不完整的。正确顺序应该是:先问极对数,再问控制器和负载允许多大的电角度误差,最后倒推出编码器所需机械角精度:
允许机械角误差 = 允许电角度误差 ÷ 极对数
例如控制器允许±10°电角度窗口:4对极电机对应±2.5°机械角,20对极只能允许±0.5°,32对极只剩±0.3125°。同一个“启动要求”,编码器规格会因为极对数差八倍。
四、更阴的问题:误差不是常数,而是跟着位置重复
上面算的是静态角度偏差。真实编码器的误差往往带有周期性:幅值失配、不正交、偏心和磁场谐波,会让角度误差随着转子位置重复出现。
以两路理想正交信号为例,如果SIN单边比COS大1%,一阶近似下,角度误差里会出现二次谐波,峰值约为:
e2,pk≈ 0.01 / 2 rad ≈ 0.286°
定义必须说清楚。如果所谓“1%失配”是SIN为+1%、COS为−1%,两路相对差接近2%,结果也会接近翻倍。
这类误差和转子位置锁定,普通时间平均压不掉。不过还要避免另一个过度简化:在理想零平均偏角、固定电流幅值的余弦模型里,小角度周期误差对转矩幅值的一阶项可能为零;真实转矩纹波还取决于平均角度偏置、dq耦合、电流环动态、凸极性和补偿方式。更稳妥的说法是:位置谐波会稳定注入FOC坐标变换,并可能通过这些路径形成可重复转矩纹波。
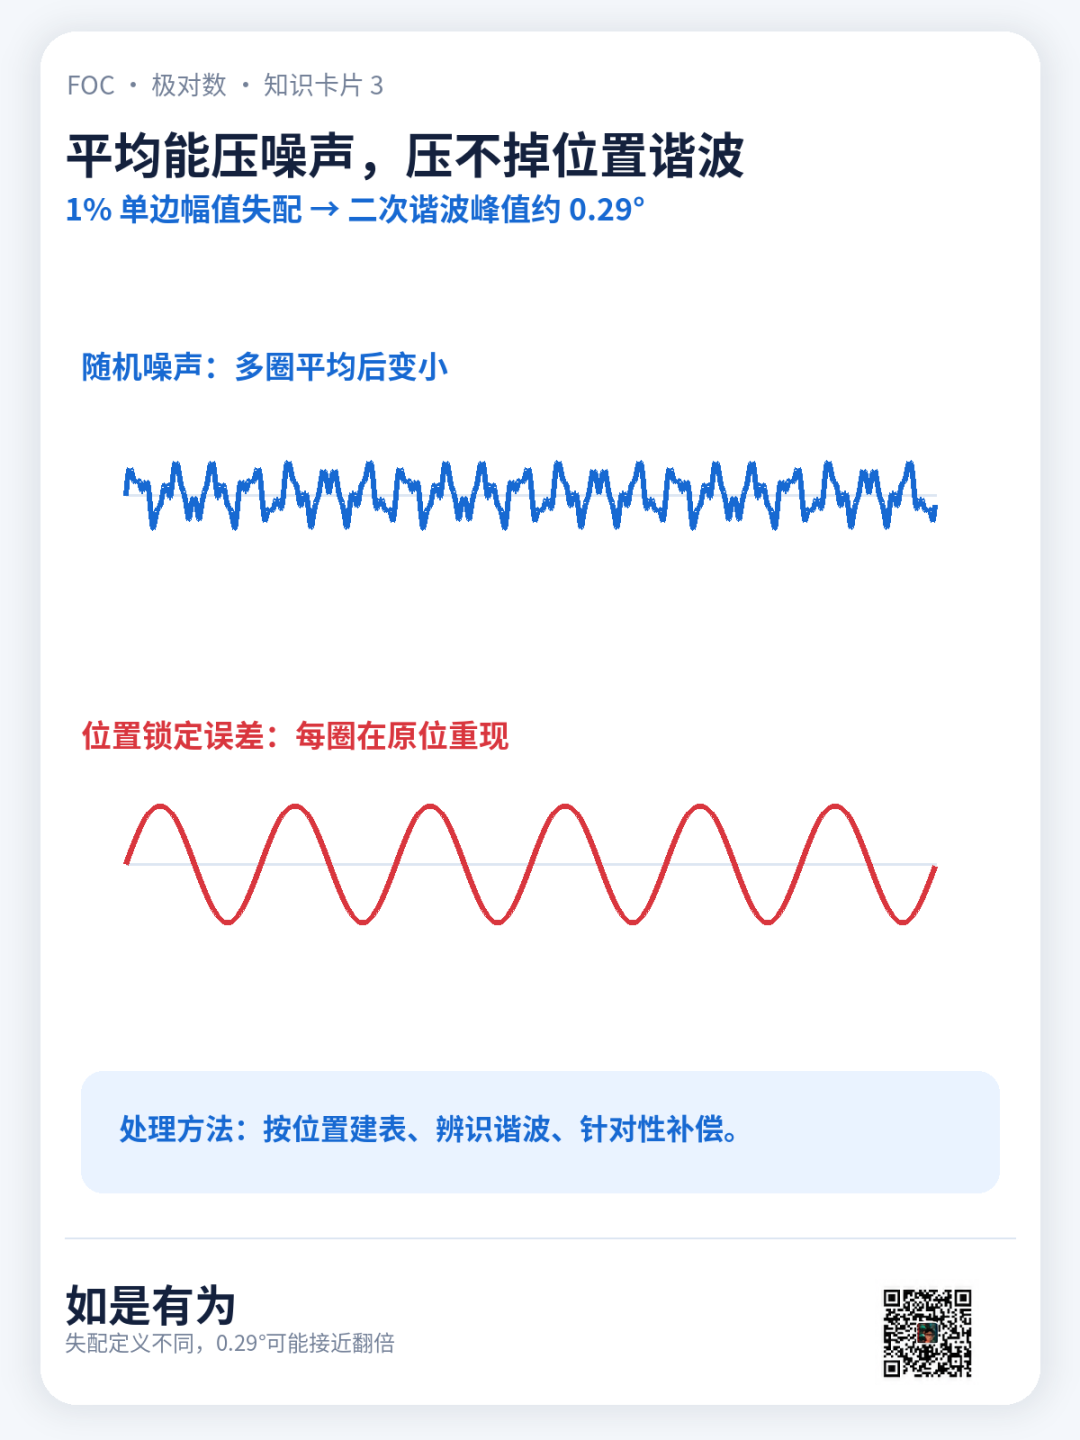
知识卡片3|随机噪声可通过多圈平均降低;位置锁定的二次谐波会在同一角度重复出现,需要按位置建表或辨识补偿。
五、FAE桌上只需要先问两个问题
第一,电机到底有几对极?先计算电角度误差,再谈机械角精度够不够。
第二,角度误差的频谱是什么?不要只看总峰峰值,还要看一次、二次以及更高次位置谐波,因为它们不会像白噪声一样被几帧平均自动消掉。
“我们能做到1°机械角”不是答案,只是半个答案。另外半个,写在电机铭牌上。模型边界余弦关系采用理想表贴式PMSM、电流矢量幅值固定且只有电角度偏差的简化条件。实际启动还需考虑磁环充磁、气隙、偏心、温漂、负载、摩擦、电流限制和控制策略。参考信息ams OSRAM公开资料:AS5047P为14位、最高28,000 rpm的磁角度传感器,提供SPI、ABI、UVW和PWM接口,并具有动态角度误差补偿。本文没有据此断言其内部一定是两路外显SIN/COS结构。
如是有为|编码器 · 位置反馈 · 芯片

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。