编码器的机械多圈VS电池多圈:锐鹰WIN48用15.5mm和一整套专利,把维护问题从客户现场搬回了设计阶段
首发于公众号「如是有为」 · 查看原文
锐鹰传感 WIN48 标称15.5mm、23bit+12bit无电池机械多圈
传统电池多圈会导致机器人和机床三年后低电压报警、回零返工和停机维护
01 这颗电池,才是很多多圈编码器最隐蔽的售后炸点
多圈绝对值编码器被误解得最多的地方,不是单圈bit数、不是通信协议、不是最高转速。
工程师真正怕的,是设备断电以后,编码器到底还记不记得自己转了多少圈。
单圈编码器只能回答一个问题:当前转轴在 0° 到 360° 之间的哪个位置。但对伺服轴来说,第 1 圈的 30°、第 101 圈的 30°、第 1001 圈的 30°,单圈角度看起来完全一样。设备重新上电后,如果驱动器只知道 “30°” 却不知道 “第几圈”,就没法恢复真实机械位置。
轻一点,设备要重新找零。重一点,机器人关节直接撞限位,机床进给轴可能撞刀。
传统方案的做法,是在编码器内部放一个计数器。每转一圈,圈数加一;反向转一圈,圈数减一。为了断电后不丢圈,再加一块电池维持计数。
这个方看起来自然,但它把一个新的风险塞进了设备生命周期:机器人本体可以跑十年,机床可以用十几年,电池却可能三年就报警。客户现场真正烦的不是换一颗电池,而是停机、确认零点、恢复参数、重新试机这一整套动作。
锐鹰传感现在把 WIN48 和 SROA48 都放在了 “无电池机械多圈” 这条线上,核心价值就在这里。
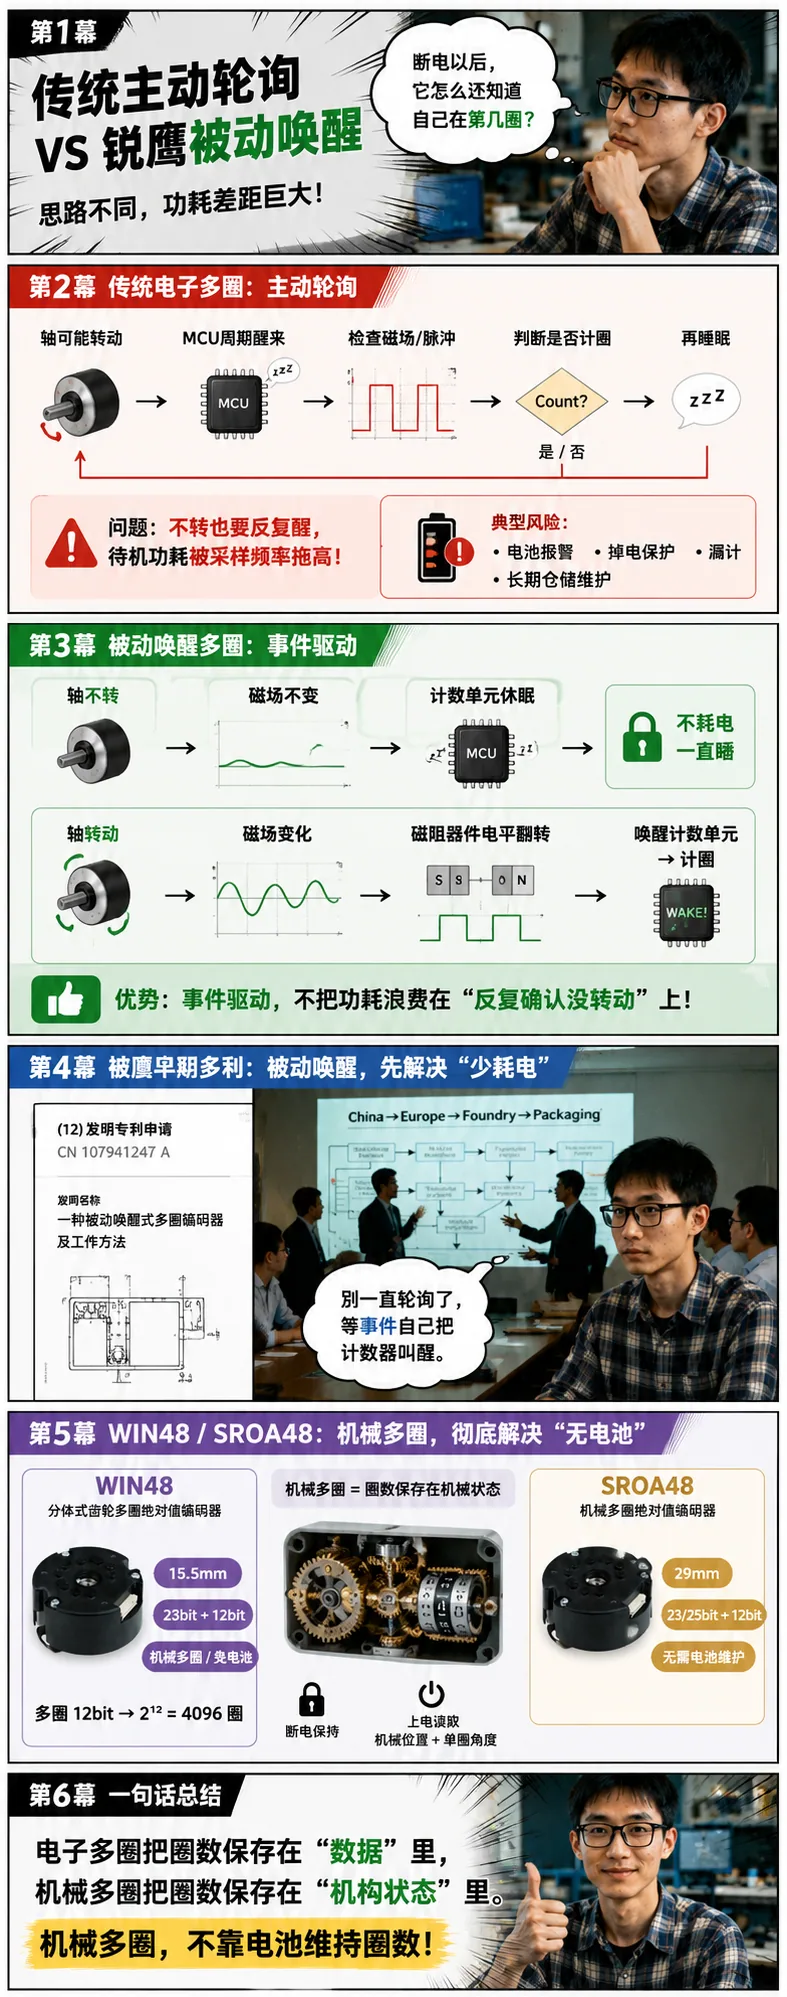
WIN48 官方参数:机械多圈技术,免电池维护,高度仅 15.5mm,单圈 23bit,多圈 12bit,RS485 通信(2.5Mbps / 5Mbps 可选),应用指向精密机床、运动控制和机器人。
SROA48 则主打 23/25bit 光学单圈、12bit 机械多圈、高度 29mm,面向机床进给轴、伺服运动控制和工业机器人。
02 锐鹰早期专利先解决的是“少耗电”,但少耗电还不是终点
要理解锐鹰为什么后来强调机械多圈,先看它早期的一件专利:CN107941247A《一种被动唤醒式多圈编码器及工作方法》。这件专利不是 WIN48 的机械多圈结构公开图,也不能硬说 WIN48 就采用了这个方案;但它很有价值,因为它暴露了锐鹰早期解决多圈问题时盯住的第一个矛盾:电子多圈计数系统为了不漏圈,不能一直睡觉,可一直醒着又太耗电。该专利由嘉兴市锐鹰传感技术有限公司申请,名称明确指向“被动唤醒式多圈编码器”。
传统电子多圈方案里,控制器要周期性醒来判断轴有没有转。问题是,编码器不是普通低速开关量,它可能跟着伺服轴高速旋转。假设电机最高 6000rpm,也就是 100rps;如果一圈需要识别 4 个象限事件,那么事件频率是 400Hz;如果内部用更多边沿或细分事件来增强判向和防漏计,频率还会继续上升。只要采用主动轮询,采样频率就必须高于事件频率,工程上还要留安全裕量。采样越频繁,待机功耗越高;待机功耗越高,就越依赖电池或储能元件。
CN107941247A 的思路,是把“主动轮询”改成“被动唤醒”。转轴上布置磁性件,旁边放磁感应器件,磁感应器件连接计数单元。轴不动时,磁场状态不变,计数单元休眠;轴一转,磁场变化让磁感应器件输出电平变化,计数单元被唤醒并执行计数。这个结构的工程意义很清楚:不是让 MCU 一直醒着等旋转,而是让旋转事件自己把计数系统叫醒。
这一步已经比普通电池多圈更工程化,因为它承认了一个现实:多圈计数最怕漏计,但也不能为了防漏计让系统一直耗电。被动唤醒的价值,是把功耗和真实转动事件绑定起来。设备不动,就尽量不耗;设备一动,传感器状态变化直接触发计数。这种路线能显著降低电子多圈系统对电池容量和待机电流的压力。
03 但“低功耗电子多圈”仍然绕不开一个问题:它还是电子记忆
CN107941247A 解决的是“怎么少耗电”,但它没有从根上取消“圈数是电子数据”这件事。只要圈数存在计数器或存储器里,系统就一定要处理掉电保存、存储可靠性、唤醒漏计、长期停机、仓储放电这些问题。功耗可以做得很低,但“低功耗”不等于“无需维护”。
这就是机械多圈路线的价值。机械多圈不是在断电瞬间把数据写进某个存储器,而是把圈数直接变成机械状态。输入轴旋转时,通过内部机械传动带动多圈计数机构发生状态变化;设备断电以后,这些机械状态不需要供电也不会消失;重新上电时,编码器读取这些状态,就能知道当前处于第几圈。
这个差别非常关键。电子多圈的本质是:圈数 = 数据。机械多圈的本质是:圈数 = 机构位置。数据需要电源、存储和掉电保护;机构位置天然断电保持。对机床、机器人这种长寿命装备来说,后者直接砍掉了电池维护链条。
所以 WIN48/SROA48 的“无电池机械多圈”不是一句宣传词。它代表锐鹰把多圈记忆从电子问题转成机械状态问题。前者要解决电池寿命,后者要解决机械可靠性。两者都难,但难点完全不同。
04 WIN48 的关键不是23bit,而是15.5mm里塞下12bit机械多圈
WIN48 最值得拆的参数不是 23bit,而是 15.5mm 高度 + 12bit 多圈 + 机械多圈。12bit 多圈意味着它要表达 2¹²,也就是 4096 圈;23bit 单圈意味着一圈内有 2²³,也就是 8,388,608 个位置码值。两者组合后,理论总位置状态数是:
总状态数 = 2^23 × 2^12 = 2^35 = 34,359,738,368
也就是说,在 0 到 4095 圈范围内,每一圈里的每一个单圈角度码值都要能唯一表示。对机器人关节、机床进给轴、伺服运动控制来说,这已经不是“能不能显示角度”的问题,而是“断电以后能不能恢复完整绝对位置”的问题。WIN48 官方公开的参数正是单圈 23bit、多圈 12bit、高度 15.5mm、机械多圈免电池维护。
难点在于 15.5mm。机械多圈如果用传统粗暴方案,很容易变成“编码器本体 + 齿轮箱 + 计数器”,轴向高度马上变厚,机器人关节根本不给你这个空间。WIN48 把机械多圈压到 15.5mm 高度,说明它的工程重点不是“加一个计数机构”,而是要在很薄的轴向空间里完成三个动作:第一,输入轴转动要可靠传递到多圈状态机构;第二,多圈状态机构在冲击、振动、温度变化下不能跳齿、漏计、错位;第三,上电读取多圈状态时,要和 23bit 单圈角度严格对齐。
这三个动作里,任何一个出错都会很严重。单圈角度错几个码,可能表现为微小位置误差;多圈计数错一圈,就是 360° 的绝对位置灾难。机床进给轴会认为当前位置完全错位,机器人关节也可能在错误位置上执行轨迹。机械多圈真正难的不是“数到4096”,而是“多年冲击振动以后,仍然一次都不能数错”。
05 SROA48 走的是另一种取舍:光学25bit单圈 + 12bit机械多圈
SROA48 和 WIN48 同样强调无电池机械多圈,但取舍不同。SROA48 官方资料显示,它是整体光编机械多圈绝对值旋转编码器,支持 23/25bit 单圈和 12bit 机械多圈,高度 29mm,并强调在不增加产品高度的情况下实现机械多圈功能,可用于机床进给轴、伺服运动控制和工业机器人。
WIN48 更像是把“超薄、机械多圈、感应式路线”压在一起,重点是 15.5mm 轴向空间;SROA48 更像是把“光学高分辨率、机械多圈、整体式结构”压在一起,重点是高分辨率光学单圈和无电池多圈的组合。25bit 单圈意味着一圈理论码值数达到:
2^25 = 33,554,432
如果再叠加 12bit 多圈,总状态数就是:
2^25 × 2^12 = 2^37 = 137,438,953,472
约 1374 亿种位置状态。这个数字不是为了炫参数,而是说明 SROA48 面对的是另一类需求:既要高分辨率单圈,又不想背电池维护包袱。对机床进给轴和高端伺服来说,光学单圈负责高定位潜力,机械多圈负责断电后绝对位置保持。一个解决“角度够不够细”,一个解决“圈数会不会丢”。
06 无电池机械多圈真正替客户省掉的是这四类现场动作
从设备厂角度看,无电池机械多圈不只是省一颗电池成本。它真正省掉的是四类现场动作。
第一,省掉电池低电压报警。传统电池多圈编码器到了寿命后,客户现场可能出现电池报警。报警本身不一定代表编码器坏了,但生产线必须处理它。第二,省掉计划外停机。换电池经常要停机,机器人、机床、自动化产线停机的损失远高于一颗电池。第三,省掉重新确认零点。很多现场最怕的不是换电池,而是换完以后要确认机械零点、恢复参数、重新试机。第四,省掉仓储维护。备件编码器如果长期放在仓库,电池也会放电;机械多圈不依赖电池,备件管理压力更小。
这就是锐鹰在 SROA48 页面上说“彻底解决客户现场维护后顾之忧”的工程含义。这个表述如果单独看像市场话术,但放到多圈编码器的生命周期里,它确实对应一个真实痛点:电池多圈把维护风险留在客户现场,机械多圈把维护风险提前变成产品内部机械可靠性设计。
07 这条路线最难验证的不是样机,而是寿命
无电池机械多圈听起来简单:把圈数变成机械状态。但真正难的是长期可靠性。机械多圈机构必须面对振动、冲击、急加速、急减速、温度循环、润滑状态变化和长期磨损。WIN48 官方参数里写到抗冲击 980m/s²、11ms,每方向冲击3次,共18次;抗振动覆盖 10Hz 到 2000Hz,不同频段下规定振幅或加速度;工作温度 -20℃到105℃,低温 -40℃可选。
这些参数说明机械多圈不是只在静态台架上转几圈就算完成。真正要过关的是:冲击以后多圈状态不能跳,振动以后齿隙不能导致误判,低温以后机构不能卡滞,高温以后材料和装配误差不能让读数漂移。尤其是多圈 12bit 这种 4096 圈范围,一旦机构状态和单圈位置之间的边界处理不好,就可能在跨圈瞬间出现“单圈已经过零,多圈还没进位”或者“多圈先进位,单圈还没过零”的边界错误。
这类边界错误在实验室里可能偶发,在客户现场却非常致命。因为驱动器不会怀疑编码器,它会相信编码器给的位置。多圈错一圈,后面的运动规划全错。所以无电池机械多圈的技术门槛,不是“有没有机械结构”,而是“机械状态、单圈角度、通信输出、边界判定、寿命验证”能不能形成闭环。
08 锐鹰这条路线的工程判断:从“低功耗保数据”走向“断电也有状态”
把 CN107941247A 和 WIN48/SROA48 放在一起看,锐鹰围绕多圈问题其实经历了两层技术逻辑。第一层是降低电子多圈的功耗:用磁性件和磁感应器件做被动唤醒,让旋转事件触发计数,而不是让控制器一直轮询。第二层是机械多圈:把圈数从电子数据变成机械状态,从根上摆脱电池维护。
这两条路线不是互相否定,而是解决的问题不同。被动唤醒式多圈解决“电子计数怎么少耗电”;机械多圈解决“彻底断电以后圈数怎么还在”。对短期低功耗系统,前者有意义;对机器人、机床、伺服这种长寿命装备,后者更直接击中维护痛点。
所以,锐鹰 WIN48/SROA48 的价值不应该写成“无电池,所以方便”。更准确的说法是:锐鹰把多圈编码器最麻烦的电池维护问题,从客户现场搬回到编码器内部结构设计里解决。客户不用再为电池寿命安排维护窗口,但编码器厂必须承担机械多圈机构、边界判定、抗冲击振动和长期寿命的一整套工程难题。
09 结语:真正高端的编码器,不是样机参数漂亮,而是多年以后还记得自己在哪里
WIN48 的 23bit、SROA48 的 25bit 都很容易写成亮点,但对一线工程师来说,真正有价值的是那句“无电池机械多圈”。因为它不是一个单点参数,而是一个生命周期承诺:设备断电、仓储、停机、重启、长期运行以后,编码器仍然能恢复完整绝对位置。
传统电池多圈把这个能力建立在电池和电子存储上,锐鹰的机械多圈路线则把它建立在机械状态上。前者的风险在几年后的客户现场爆发,后者的难点在产品设计和寿命验证阶段解决。工程师真正该看的,就是这个风险转移。
所以,无电池机械多圈的意义不是“省了一颗电池”,而是让机器人关节、机床进给轴和伺服轴在十年生命周期里,少一次停机,少一次回零,少一次客户现场返修。编码器最终拼的不是宣传页上的最高 bit 数,而是多年以后,它还记不记得自己在哪里。

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。