电感编码器“不能快”的真相:它和磁编码器相比,吃亏在信号形成这一步更长
首发于公众号「如是有为」 · 查看原文
一、这句老话为什么一直流传
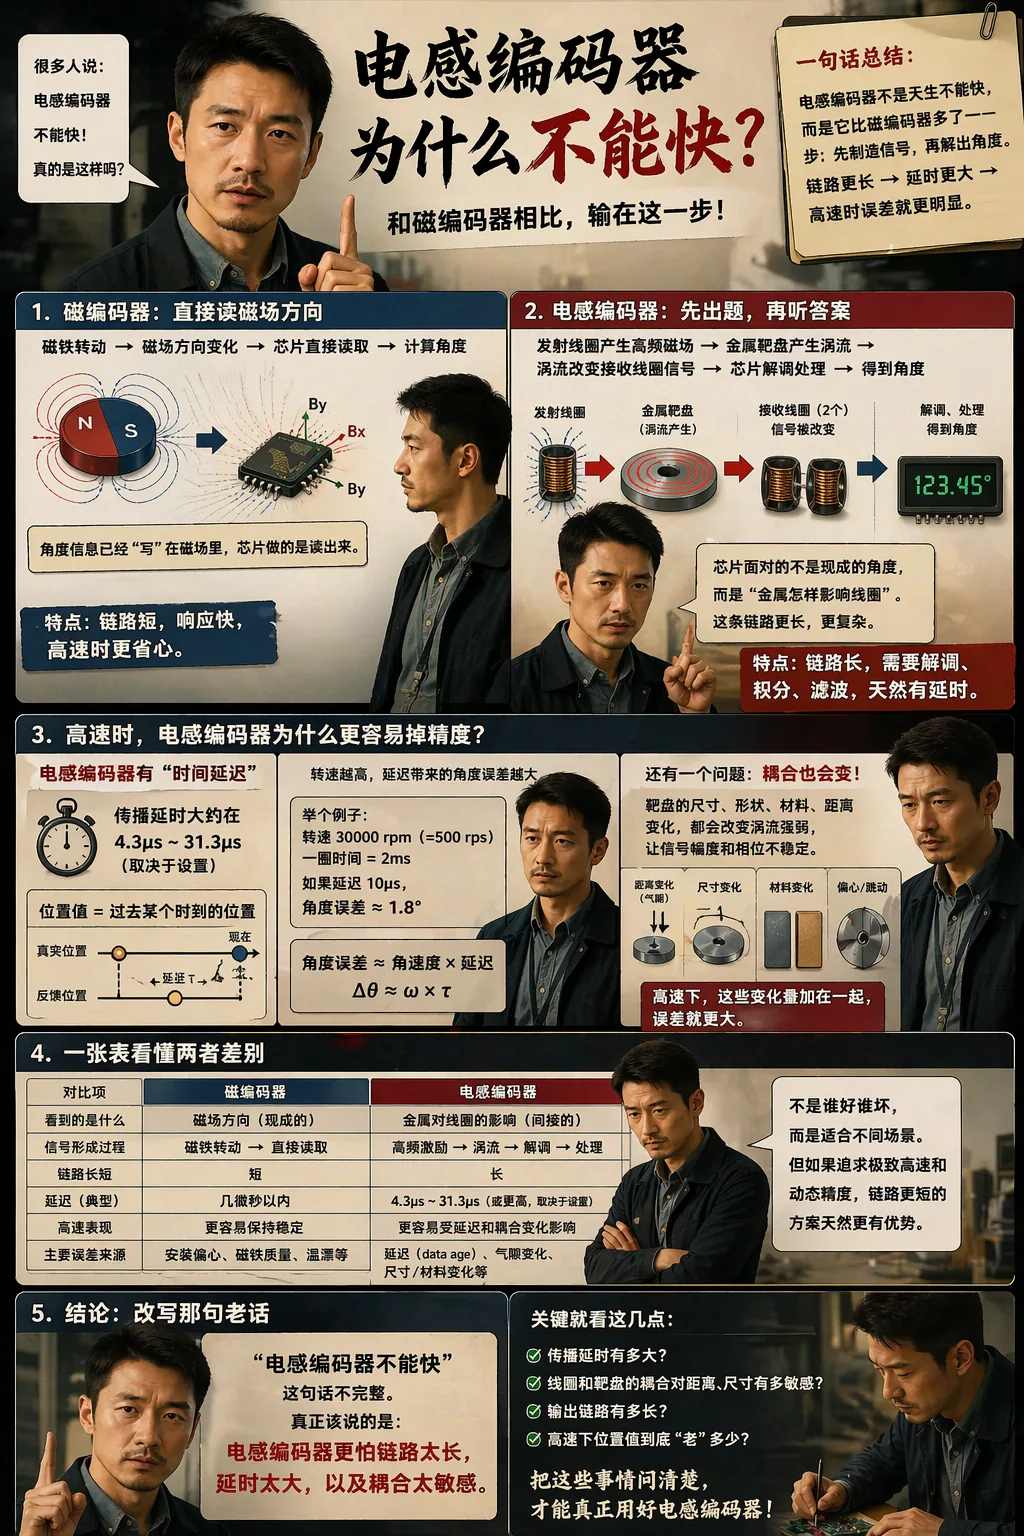
工业现场里,“电感编码器不能快”这句话流传很久,不是因为它完全错误,而是因为它抓住了一个真实现象:电感编码器一旦进入高速工况,动态误差往往比磁编码器更早暴露出来。HEIDENHAIN在电感编码器资料里把这种现象叫作 Data Age。
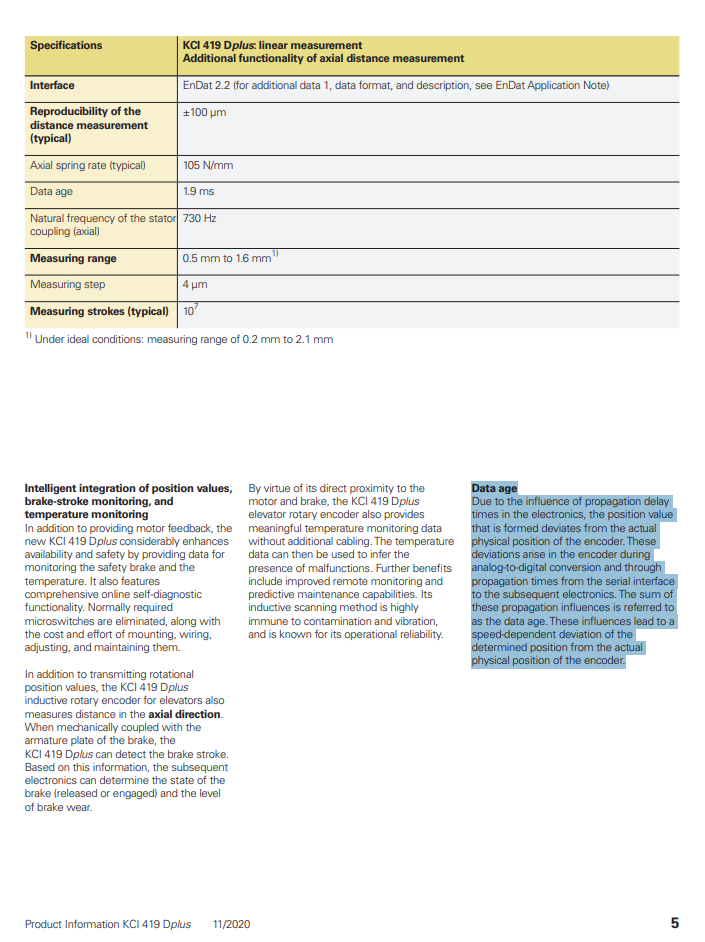
意思很直接:位置值从形成到送出去,要经过电子链路、模数转换和接口传输,这个过程会带来一个随速度增加而变大的位置偏差。也就是说,转得越快,这个“慢半拍”越容易被看出来。
但把这件事直接说成“电感原理天生不能快”,就说过头了。因为同样是电感路线,Renesas 的IPS2200已经把高速绝对位置检测作为产品定位,给出了最高 electrical 的能力。真正的问题,不是“电感能不能快”,而是“这条路线在高速下,哪一步最先掉链子”。
二、磁编码器为什么在高速时更省事
磁编码器的物理过程比较短。像昆泰芯的KTH71这类磁编码器,外面放一个旋转磁铁,磁铁一转,芯片表面的磁场方向就跟着转。芯片内部的霍尔阵列直接去读这个磁场,再算出当前角度。它的资料里把自己定义成适合全高速角度测量的磁旋转位置传感器,最高可以到。
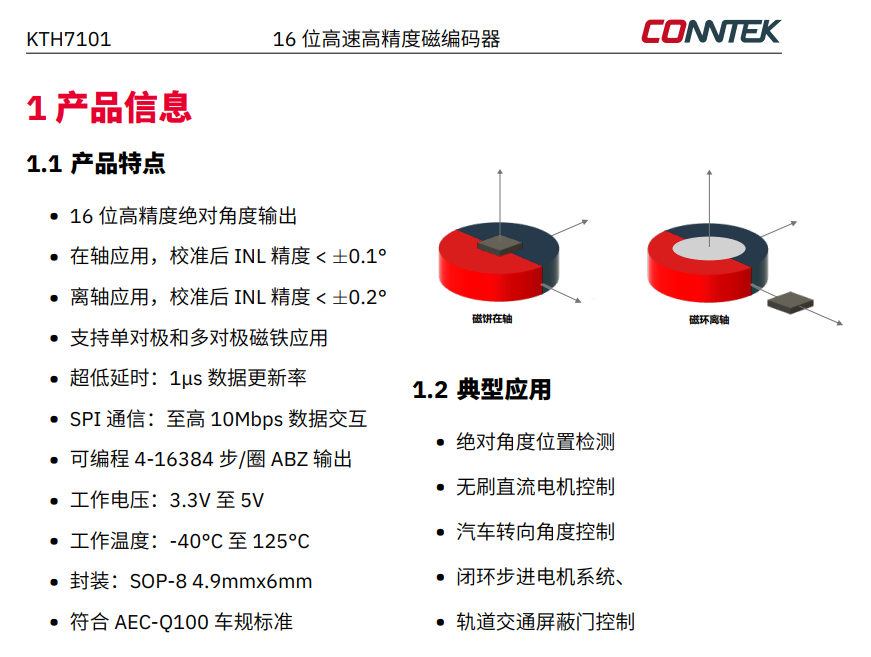
这件事最关键的地方在于:磁编码器面对的是一个已经存在的物理量,也就是磁场方向。磁铁已经把角度信息“写”在空气里了,芯片做的是把它读出来。它当然也会受磁铁偏心、温漂、安装误差影响,但至少在最根上,它不需要先“制造信号”,再“解释信号”。这就是磁编码器在高速时更省事的原因。
三、电感编码器不是直接读角度,而是先把角度“做出来”
电感编码器的工作方式完全不同。它没有磁铁,下面是一组线圈。
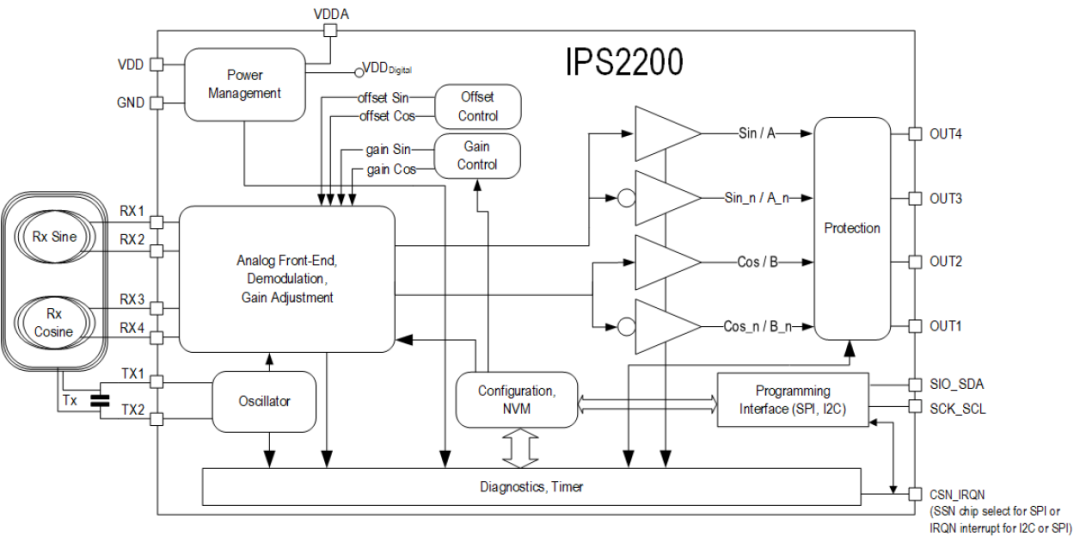
IPS2200用的是一发两收的结构:一个发射线圈,两个接收线圈。发射线圈先产生高频交变磁场,金属靶盘从上面转过时,表面会形成涡流;这些涡流再反过来改变两个接收线圈里的信号,芯片最后把这组高频信号解调、处理,才得到位置值。
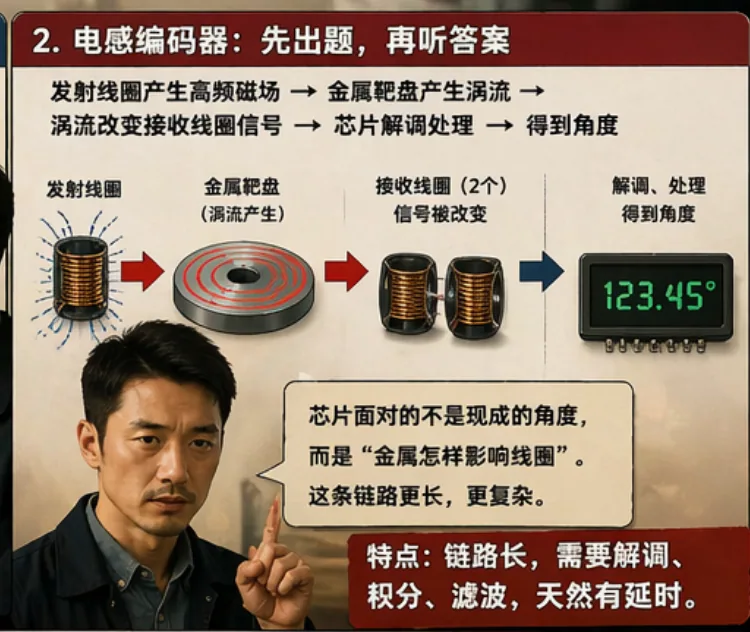
这里最容易被忽略的一点是,电感编码器真正测的不是“角度本身”,而是“这块金属现在怎样影响线圈”。
TI的资料把这件事说得很透: 导电目标进入线圈磁场后,表面会出现涡流;涡流会沿着尽可能低阻抗的路径流动,如果这个路径和线圈本身的电流路径更接近,信号就更强;目标的尺寸、形状、材料组成都会影响测量范围和精度。
换句话说,电感编码器看到的不是一个现成的答案,而是一个由金属、距离、形状、材料共同决定的“耦合结果”。
磁编码器是在直接读磁场方向,电感编码器是在先发出高频激励,再从金属靶盘留下的影响里间接还原角度。
磁编更像“直接看答案”,电感更像“先做实验,再根据结果倒推答案”。
四、高速时,电感编码器到底输在了哪一步
真正吃亏的地方,不是“精度不够”,而是“这条链子更长”。IPS2200的发射线圈工作在大约到范围内,位置值不是马上出来的,中间还要经过解调、积分和处理。公开数据给出的传播延时,大约在到之间,取决于振荡频率和内部积分设置。
这几微秒在低速时看不出什么,在高速时就完全不是一回事。因为轴一直在转,位置值晚出来一点,就等于报出来的是“刚才的位置”。如果把这个关系写得最简单,就是角度误差大致等于“转动速度×延时”。
比如轴转到,一圈只要。这时如果总延时是,它对应的就是整圈的 0.5% , 换成角度就是大约。
这个例子不是说每颗电感编码器一定都会错到这么多,而是说明一个很硬的事实:高速时,几微秒已经足够换算成明显的角度差。
这个问题在磁编码器上当然也不是完全没有,但在电感编码器上更早、更突出,因为它必须先完成“高频激励—涡流响应—解调处理”这整条链路。
而且电感编码器在高速下还不只是“慢半拍”。TI的资料说明,目标尺寸如果偏小,线圈感应变化就会变弱,等效分辨能力会下降;目标材料和频率也会影响涡流分布。也就是说,电感编码器不仅要面对“时间来不及”,还要面对“金属和线圈的耦合本身在变化”。磁编码器高速时,主要是在读一个已经形成好的磁场方向;电感编码器高速时,是一边形成信号,一边又要求这个信号别乱。难点比磁编码器多一层。
五、这句老话真正该怎么改写
把整件事说准确,应该是这样一句话:电感编码器不是天生不能快,而是它比磁编码器更怕“信号形成和处理过程太长”。 只要这条链路太长,高速时位置值就会“变老”;只要金属靶盘和线圈之间的耦合对尺寸、材料、距离太敏感,高速时动态误差就会更早冒出来。
所以,磁编码器和电感编码器的差别,并不是一个简单的“谁精度更高,谁转速更高”。
真正的差别在于:磁编码器是在直接读磁场方向,电感编码器是在通过一整套高频耦合过程间接算角度。
前者物理过程更短,到了高速更容易把问题压在安装和算法补偿上;后者物理过程更长,到了高速更容易先暴露出延时、解调和耦合变化这些问题。这就是“电感编码器不能快”这句老话的真实来源,也是它最容易被说过头的地方。
今天再讨论这条路线,更有意义的不是一句空泛的“能不能快”,而是把问题落到几个很具体的地方:
它的传播延时有多大,
线圈和靶盘的耦合对距离和尺寸有多敏感,
输出链路有多长,
高速下位置值到底会老多少。
把这些事情说清楚,电感编码器和磁编码器之间的差别就不会再停留在一句口号上。
聊完技术咱听首歌?

关注公众号「如是有为」
微信扫一扫,新文章先在公众号发出。