WIKI / 检测原理与安装
磁编码器:霍尔、AMR与TMR怎样读角度
从磁场分量和磁阻方向响应出发,区分传感原理、周期与单圈绝对信息。
更新于 2026.10.24
磁编码器读取的是磁场提供的位置特征。一个常见轴端方案把径向充磁的双极磁体固定在轴上,读头留在定子侧。轴转动时,传感器位置处的磁场方向随之变化。
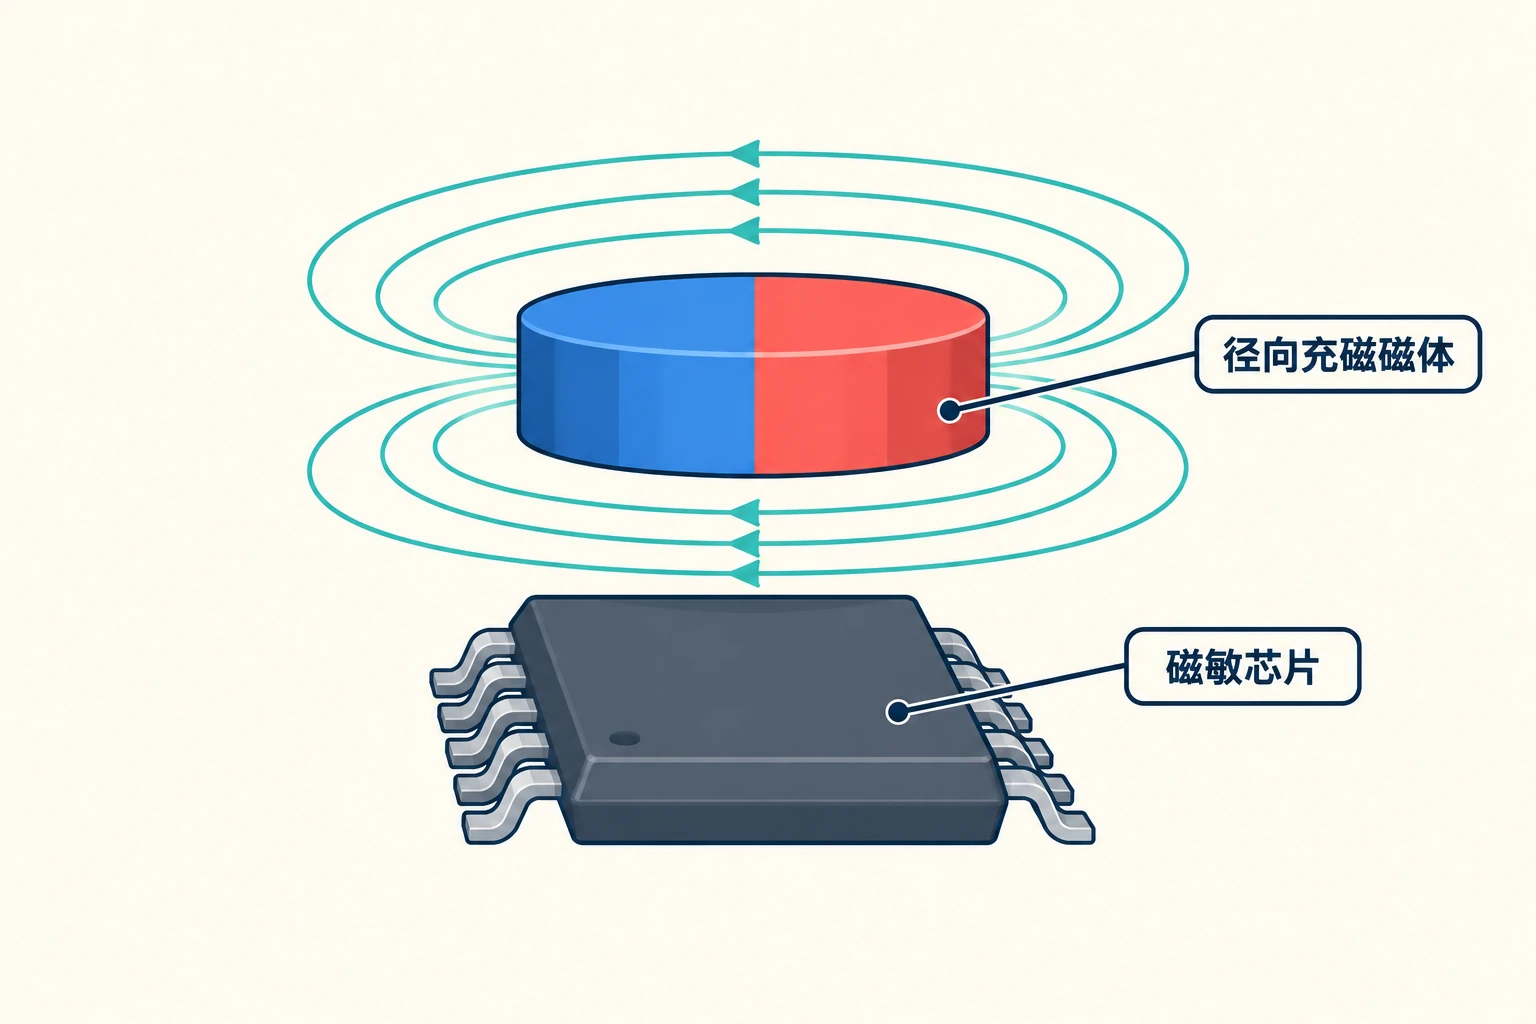
两路信号为什么能组成角度
理想模型中,两个正交磁场分量可写作 、。通过 可恢复方向。真实系统还要处理失调、增益不一致、非正交和谐波。
这一模型要求测量分量、磁体布置和角度定义相匹配。磁体移到芯片侧面后,磁场轨迹不再自动满足理想圆,不能照搬轴端公式便宣布角度正确。
三类敏感元件的差异
| 原理 | 元件怎样响应 | 做角度时要留意 |
|---|---|---|
| 霍尔 | 载流结构在磁场下产生横向电压 | 敏感轴、线性范围与失调 |
| AMR | 电阻随磁化方向与电流夹角改变 | 常见饱和型双桥具有180°机械重复周期 |
| TMR | 磁隧道结电阻随磁化相对方向改变 | 自由层、参考层及器件规定的工作磁场 |
常见AMR双桥输出含二倍角项,磁体转过180°可得到相同读数。因此单靠这组信号不能区分整圈的两个半圈;完整360°器件须加入额外判别信息。具体产品已经集成什么,应查框图与手册。
多极磁环的位置信息会重复
沿圆周排列多个磁极,能够增加局部信号变化次数;周期信号重复也会让单一路径出现位置歧义。需要粗码道、参考信息或组合解算,才能得到规定范围内的绝对位置。磁极对数也不总等于电信号周期数,AMR等响应机理还会改变周期关系。
TI:线性霍尔与角度测量;ADI AN-1314:AMR周期与双桥;TDK:TMR检测原理。
加强磁场之前,先检查方向误差
自设目标场沿x为20mT,另叠加恒定y向1mT,当前位置方向偏转为。这是单一角度的向量算例,不能当整圈误差上限。目标场增至40mT时同点偏转约1.43°,但仍须满足器件场强与磁路条件。TDK日文产品说明将外乱磁场列为需处理的问题,并未承诺材料天然免疫外场。结合安装关系与坐标检查,在无刷电机样机上同步记录通电与断电场轨迹。